
Koncept mobilního robota pro obsluhu CNC stroje musí koordinovat tři rozhraní: zásobník, otvor pro stroj a dokovací polohu, která umožňuje přístup k oběma. V zaznamenaném případě kolaborativní rameno namontované nad mobilní základnou vybere válcový kovový obrobek ze zásobníku, otočí se směrem k CNC stroji, sáhne do pracovního prostoru, vrátí se do zásobníku a později se základna odveze. Užitečnou konstrukční otázkou je, jak zajistit, aby tato předání byla opakovatelná, aniž by se mobilita a manipulace považovaly za samostatné projekty. Žádost o kontrolu žádosti od EVST.
Začněte se třemi rozhraními
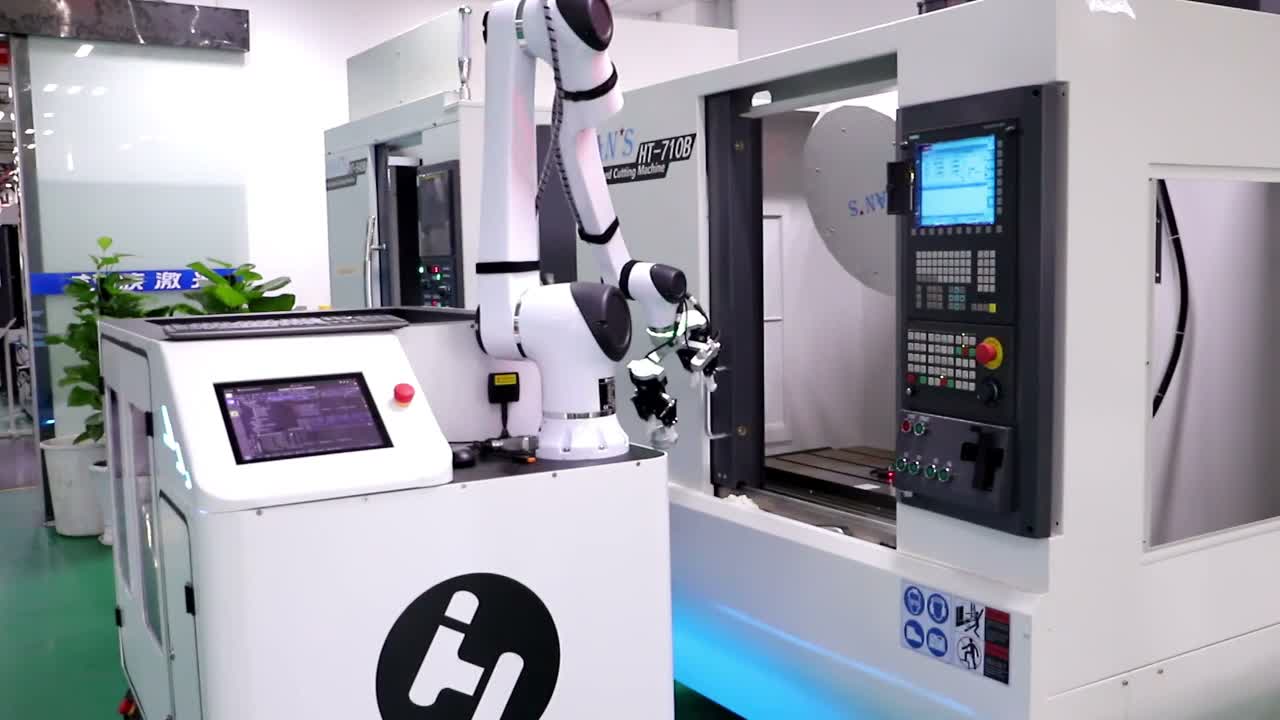
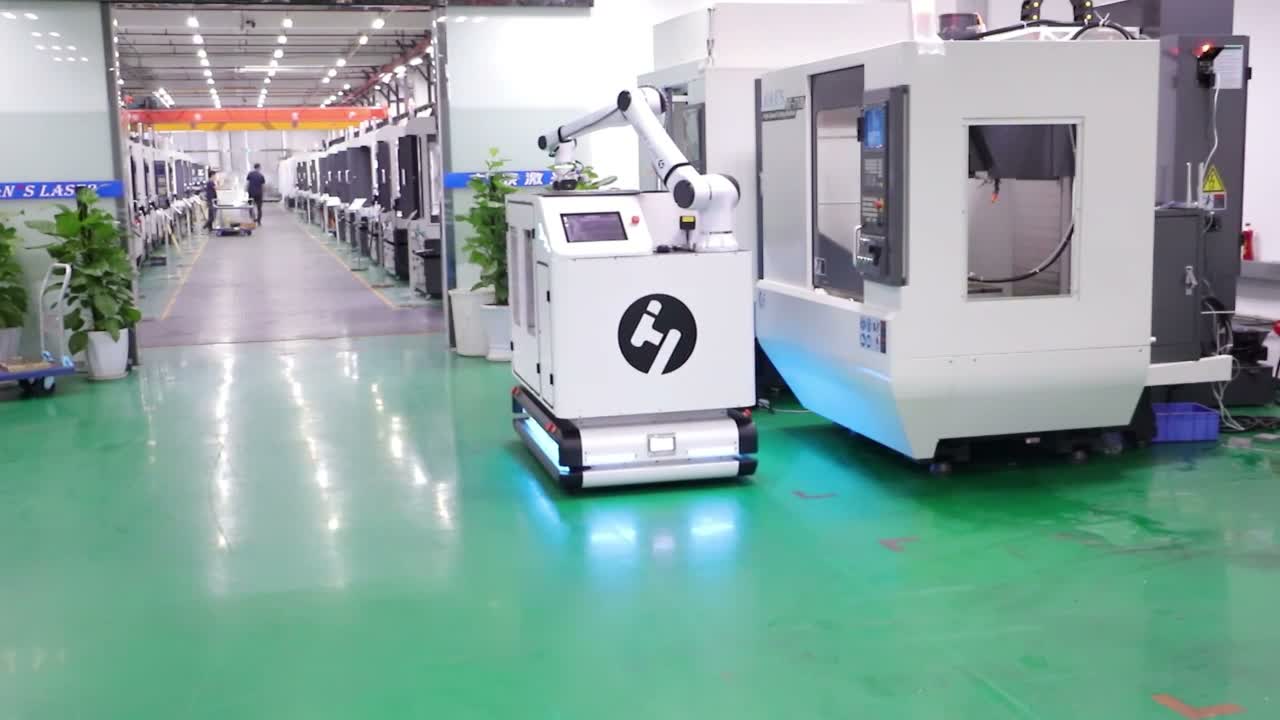
Záběry usnadňují čtení sekvence: základna je ukotvena vedle stroje; rameno sahá k podnosu nesenému na základně; zvedne válcový obrobek a otočí se směrem ke stroji; rameno vstoupí do pracovního prostoru stroje, aby bylo viditelné; poté se vrátí k podnosu. Ke konci mobilní základna opouští stroj a pohybuje se uličkou.
Pro jinou buňku potřebuje každé z těchto rozhraní definovaný stav. Zásobník musí prezentovat díl v rámci použitelného dosahu chapadla. Dokovací místo musí umístit celou pracovní obálku robota do zamýšleného vztahu ke stroji. Rozhraní stroje musí poskytovat známé povolení pro vstup a známou podmínku pro vytažení. Mobilní platforma může obsluhovat více než jednu stanici pouze tehdy, jsou-li tyto stavy explicitní a obnovitelné.
Začleňte přesnost dokování do studie dosahu
Dosah robota by měl být kontrolován z toleranční zóny, nikoli z jedné perfektní základní polohy. Studie by měla kombinovat povolenou variaci dokování, variaci umístění zásobníku, prezentaci obrobku, geometrii chapadla, otevírání dveří stroje, přístup k přípravku, polohu zápěstí, kabely a blízké konstrukce.
Zaznamenané rameno se přiblíží k zásobníku, otočí se směrem ke stroji a dosáhne do pracovního prostoru. Tato viditelná trasa podporuje studii rozhraní, ale nestanovuje povolenou chybu dokování ani naprogramované polohy. Během koncepční práce otestujte nejméně příznivé polohy v navrhované dokovací zóně. Pokud malý základní offset spotřebuje zbývající prostor pro zápěstí nebo nástroj, rozvržení potřebuje silnější metodu umístění, větší prostor pro nástroj nebo jinou geometrii předávání.
Definujte předání jako stavy, nikoli jako jeden pohyb
Robustní sekvence odděluje oprávnění a potvrzení. Před vstupem stroje by systém měl vědět, že základna je na zamýšlené stanici, stroj je v dohodnutém přístupovém stavu a stav součásti je známý. Po umístění nebo vyzvednutí by měl robot opustit hranice stroje, než je povolena další akce stroje nebo vozidla.
Záběry ukazují dvojitý chapadlo pracující kolem zásobníku v závěrečné fázi sekvence a rameno pohybující bílým zásobníkem přibližně v 85. sekundě. Tato pozorování nestanovují metodu přepínání. Ukazují však, proč by měl stavový model nezávisle pokrývat chapadlo, obrobek, zásobník a rozhraní stroje, včetně toho, co může systém udělat po přerušeném pohybu.
Společně plánujte dopravu, ostrahu a odtah
Mobilní základna mění hranice buňky. Posouzení by mělo zahrnovat přepravní uličku, osoby a další provoz, přístup ke stanici, dokovací oblast, pohyb manipulátoru, nebezpečí stroje a podmínky pro automatický odjezd. Konečný návrh ochranných opatření se řídí příslušnými místními požadavky a dokumentací vybraného zařízení.
Případy zotavení by měly být navrženy před optimalizací cyklu: díl nepotvrzený v chapadle, základna, která nedosáhla svého dokovacího stavu, stroj, který neumožňuje přístup, nebo zastavení, když je rameno uvnitř stroje. Každý případ potřebuje bezpečný stav, povolenou trasu pro vytažení a jasné pravidlo pro obnovení. To zabrání tomu, aby operátor musel odvodit poslední platný krok.
Vstupy pro užitečnou studii proveditelnosti
Uveďte rozvržení stroje a otvor dveří, polohu pro nakládání, podrobnosti o upínacím přípravku, reprezentativní obrobky, výkresy zásobníků, tolerance pro prezentaci dílů, dostupný prostor pro nakládání, omezení uličky, požadované sled stanic, signály stroje a zamýšlené přejímací kontroly. Uveďte výrobní mix a provozní schéma, aby koncept mohl rozlišit dobu plánování od práce na stroji.
Užitečným výstupem je mapa rozhraní stanice, studie dosahu a světlé výšky v celé toleranční zóně dokování, koncept chapadla a zásobníku, sekvence signálů/stavů, koncept zabezpečení, matice obnovy a plán zkušebního provozu. Odhady cyklů by měly navazovat na tuto práci, nikoli být odvozeny z terénního videa.
Praktické otázky před podrobným návrhem
Může jeden mobilní robot obsluhovat několik CNC strojů?
Potenciálně, pokud má každá stanice ověřené dokovací rozhraní, dosažitelnou geometrii úlohy, kompatibilní prezentaci součásti, plán provozu a navazování spojení se strojem. Počet stanic závisí na skutečné trase a provozní poptávce.
Co je třeba zkontrolovat před výběrem polohy mobilní základny?
Zkontrolujte přístup k zásobníku, otevírání stroje, dosah přípravku, plný rozsah ramene a chapadla, toleranci dokování, směrování obsluhy, ochranné kryty a volnou cestu pro vyndávání.
Jak by měl být zásobník a dvojitý úchop připraven k předání?
Definujte prezentaci dílu, stavy obsazení a prázdno, vůli pro úchop, potvrzovací signály a povolenou sekvenci pro každou stranu chapadla. Ověřte úplnou kombinaci tolerancí zásobníku a dílu.
Jaké informace jsou potřeba pro posouzení konceptu?
Praktickým výchozím souborem jsou výkresy strojů a upínacích přípravků, data o obrobcích a zásobníkech, dokovací prostor, uspořádání uličky, seznam signálů, provozní mix, bezpečnostní omezení a kritéria přijetí.
Pro týmy hodnotící podobné aplikace slaďte mapu rozhraní stanice, toleranční rozsah a stavy zotavení se skutečným strojem a rodinou součástí. Žádost o kontrolu žádosti o EVST nebo e-mail sales@evsrobot.com.
*Přijetí projektu se řídí dohodnutými projektovými daty, zkušební metodou a záznamy.*