
Redakčním týmem EVST · Poslední aktualizace: 3. června 2026
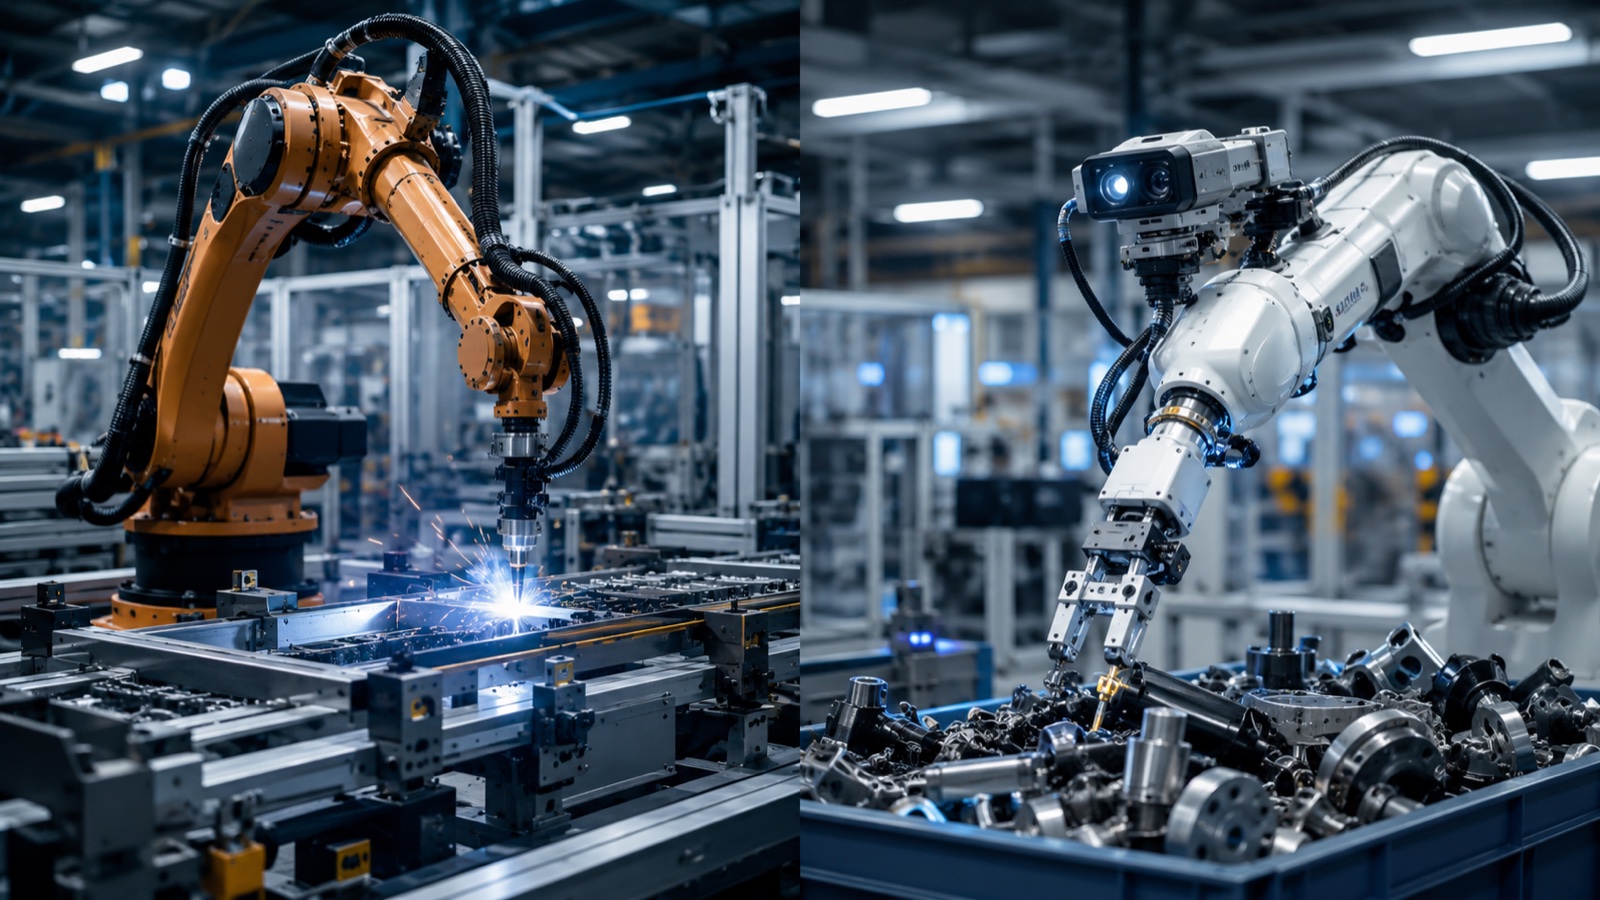
Tradiční průmysloví roboti se řídí explicitně naprogramovanými cestami a přesně je opakují, zatímco ztělesněná umělá inteligence používá naučené modely vidění, jazyka a akce k vnímání scény a rozhodování, jak jednat. V roce 2026 tyto dva pojmy ještě nejsou zaměnitelné: naprogramovaní roboti stále ovládají vysokorychlostní, fixní a vysoce přesnou výrobu, zatímco ztělesněná umělá inteligence se objevuje pro variabilní, nízkoobjemové nebo nestrukturované úkoly. Tato příručka porovnává, jak fungují a co každý z nich ve skutečnosti mění v továrně.
Základní rozdíl: Naprogramované vs. naučené
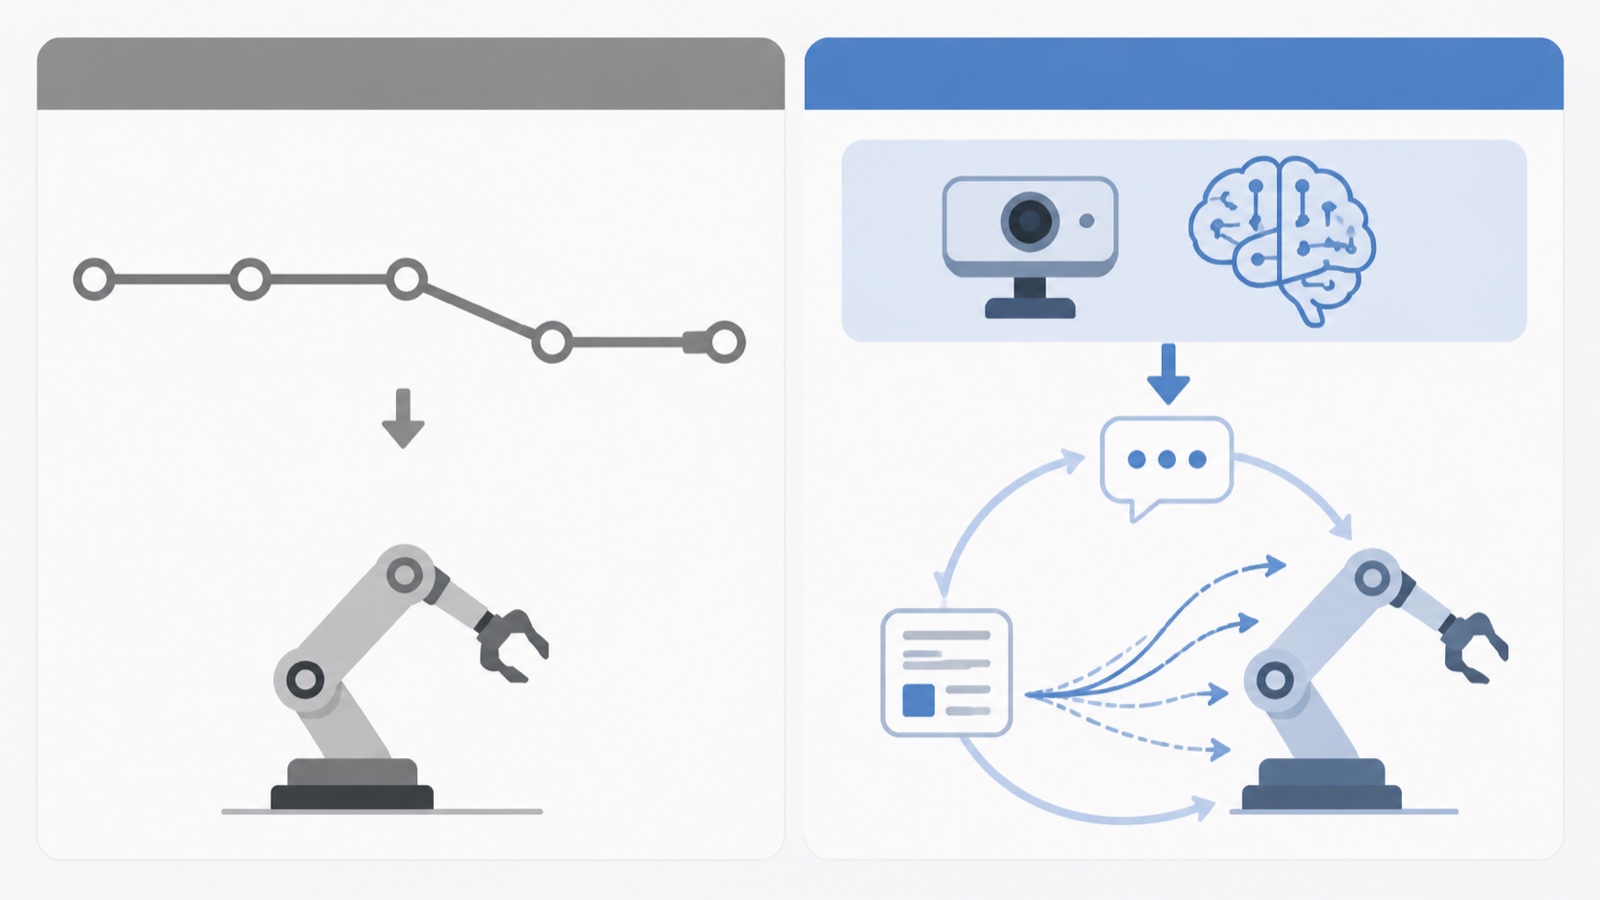
Tradiční průmyslový robot provádí pevně daný program. Inženýr definuje trasové body, rychlosti a logiku a robot je reprodukuje s přesností na zlomek milimetru, a to donekonečna. Nepřizpůsobuje se: změňte součástku a přeprogramujete ji. Vtělená umělá inteligence to obrací naruby. Model založený na vizuální stránce, jazyce a akci (VLA), trénovaný na velkém množství demonstračních a simulačních dat, přijímá vstupy z kamery a senzorů a generuje pohyb za chodu, takže dokáže zpracovávat součástky a uspořádání, pro která nebyl explicitně naprogramován.
Podle pozorování z oboru je praktickou hranicí v roce 2026 struktura. Tam, kde je úkol strukturovaný a opakující se, jsou naprogramovaní roboti rychlejší, levnější a spolehlivější. Tam, kde je úkol nestrukturovaný, rozmanitý nebo se často mění, se začíná vyplácet schopnost ztělesněné umělé inteligence generalizovat, i když je stále méně přesná a méně ověřená v produkčním měřítku.
Srovnání vedle sebe
| Dimenze | Tradiční průmyslový robot | Ztělesněný robot s umělou inteligencí |
|---|---|---|
| ovládání | Explicitně naprogramované cesty | Naučená politika vize-řeči-akce |
| Přizpůsobivost | Nízké; přeprogramování po jednotlivých dílech | Vysoká; zobecňuje se na nové díly |
| Přesnost | Velmi vysoká (±0.02–0.1 mm) | Nižší, zlepšující se |
| Rychlost ve velkém měřítku | Vysoká, osvědčená | Mírné, zrající |
| Silné uchycení | Velkoobjemové, fixní a přesné úkoly | Variabilní, nízkoobjemové, nestrukturované úkoly |
| Nastavení | Inženýrství a programování | Sběr dat a školení |
Podle Mezinárodní federace robotiky instalovaná základna průmyslových robotů nadále roste díky strukturované výrobě, zatímco ztělesněná umělá inteligence se nachází v rané, rychle se rozvíjející fázi. Tyto dva prvky se sbíhají z opačných stran, spíše než aby jeden nahrazoval druhý.
Co se mění ve výrobní hale
Nejviditelnější změnou je, jaké dovednosti nasazení vyžaduje. Naprogramovaná buňka potřebuje programování robota a mechanickou integraci. Ztělesněná buňka umělé inteligence přesouvá úsilí směrem k datům: shromažďování demonstrací prostřednictvím teleoperace, generování variací v simulaci a ověřování, zda se naučená politika chová bezpečně v případech, se kterými se setká. Hardware robota může být podobný; práce se přesouvá od zápisu cest k kurování dat.
V praxi jsou krátkodobými vítězi hybridní roboty. Konvenční, přesný robot zvládá fixní, vysokorychlostní jádro linky, zatímco stanice řízená umělou inteligencí zvládá variabilní úkoly, jako je depaletizace smíšených přepravek, kompletace různých dílů nebo vychystávání netříděných položek z kontejnerů, které bylo dříve obtížné automatizovat bez použití těžkých přípravků. Informace o tom, jak se shromažďují podkladová data, naleznete v našem průvodci na sběr dat s využitím umělé inteligence, teleoperace a simulace reality.
Kam se hodí výrobci hardwaru
Laboratoře založené na modelech základních modelů dodávají umělou inteligenci; součástky stále potřebují fyzické a spolehlivé rameno s reálnými manipulačními daty. Zde vstupují průmysloví výrobci do kategorie ztělesněné umělé inteligence, kteří přispívají hardwarem tovární úrovně a strukturovanými manipulačními daty, která pocházejí z let reálné výroby. EVST patří do této skupiny a své zkušenosti s kompletní robotickou platformou a nasazením v terénu přináší spíše do datové a hardwarové stránky ztělesněných systémů než do modelového výzkumu. Širší přehled naleznete v našem žebříčku Nejlepší model robotického základu a společnosti zabývající se umělou inteligencí v roce 2026.
Podle pozorování z oboru nespočívá trvalá výhoda aplikované umělé inteligence ani tak v jednom modelu, jako spíše v přístupu k velkým objemům reálných manipulačních dat a spolehlivému hardwaru pro spouštění politik. To zvýhodňuje společnosti, které již roboty vyrábějí a nasazují ve velkém měřítku.
Jak se v roce 2026 rozhodnout pro skutečný projekt
- Strukturované, velkoobjemové, vysoce přesné: Naprogramovaný průmyslový robot zůstává tím správným nástrojem.
- Variabilní díly, častá výměna, nízký objem: vyhodnoťte ztělesněnou umělou inteligenci, ale před zahájením produkce proveďte pilotní test.
- Smíšená linka: Hybrid s naprogramovanými buňkami pro jádro a stanicemi umělé inteligence pro variabilní okraje je praktickým řešením pro rok 2026.
- V každém případě: Hardware musí být spolehlivý a provozuschopný; modelové schopnosti nekompenzují nespolehlivé rameno.
Často kladené dotazy
Jaký je rozdíl mezi vtělenou umělou inteligencí a tradičním průmyslovým robotem?
Tradiční průmyslový robot sleduje explicitně naprogramované dráhy a opakuje je s velmi vysokou přesností, ale bez adaptace. Vtělený robot s umělou inteligencí používá naučený model vidění, jazyka a akce k vnímání scény a generování pohybu za chodu, takže dokáže zvládat součásti a uspořádání, pro které nebyl naprogramován, za cenu nižší přesnosti a méně ověřeného rozsahu v roce 2026.
Nahradí ztělesněná umělá inteligence průmyslové roboty?
Ne v roce 2026 a ne jako jednoduchá náhrada. Programovaní roboti zůstávají rychlejší, levnější a spolehlivější pro strukturovanou, velkoobjemovou a vysoce přesnou práci. Pro variabilní, nízkoobjemové nebo nestrukturované úkoly se objevuje vtělená umělá inteligence. Krátkodobým trendem jsou hybridní linky, které využívají každou z nich tam, kde je nejsilnější.
Jaké jsou změny v nasazení s využitím umělé inteligence?
Úsilí se přesouvá od programování k datům. Místo psaní tras robotů tým shromažďuje demonstrace prostřednictvím teleoperace, generuje variace v simulaci a ověřuje, zda se naučená politika chová bezpečně ve všech případech, se kterými se setká. Hardware může být podobný; novou prací je shromažďování a ověřování dat.
Které úkoly dnes vyhovují vtělené umělé inteligenci?
Úkoly, které je obtížné upnout a liší se díl od dílu: depaletizace smíšených přepravek, kompletace různých dílů a vychystávání netříděných položek z kontejnerů. Tyto dříve vyžadovaly těžké upínací prostředky nebo zůstávaly manuální. Strukturované, opakující se a vysokorychlostní úkoly stále patří programovaným robotům.
Jakou roli hrají výrobci robotů v oblasti ztělesněné umělé inteligence?
Laboratoře založené na základních modelech dodávají umělou inteligenci, ale ztělesněné systémy stále potřebují spolehlivá ramena tovární kvality a velké objemy reálných manipulačních dat. Výrobci, kteří již roboty vyrábějí a nasazují ve velkém měřítku, jako například EVST, přispívají spíše hardwarem a daty než modelovým výzkumem, v němž spočívá velká část aplikované výhody.
O autorovi: Tuto analýzu připravil redakční tým EVST. EVST (EVS TECH CO., LTD) je výrobce robotiky se sídlem v Čcheng-tu, založený v roce 2018, který vyrábí průmyslové roboty, kolaborativní roboty, svařovací polohovače a lineární dráhy vyvážené do více než 100 zemí s certifikacemi CE, SGS a TUV od třetích stran.
Poslední aktualizace: 3. června 2026. Toto je obecné srovnání rychle se rozvíjející oblasti; popsané schopnosti odrážejí stav umělé inteligence v roce 2026 a neustále se vyvíjejí.