
By Редакционен екип на EVST · Прегледано от Редакционен екип на EVST · Последна актуализация 30 септември 2026 г. · Редакционна политика · Политика за корекции · условия
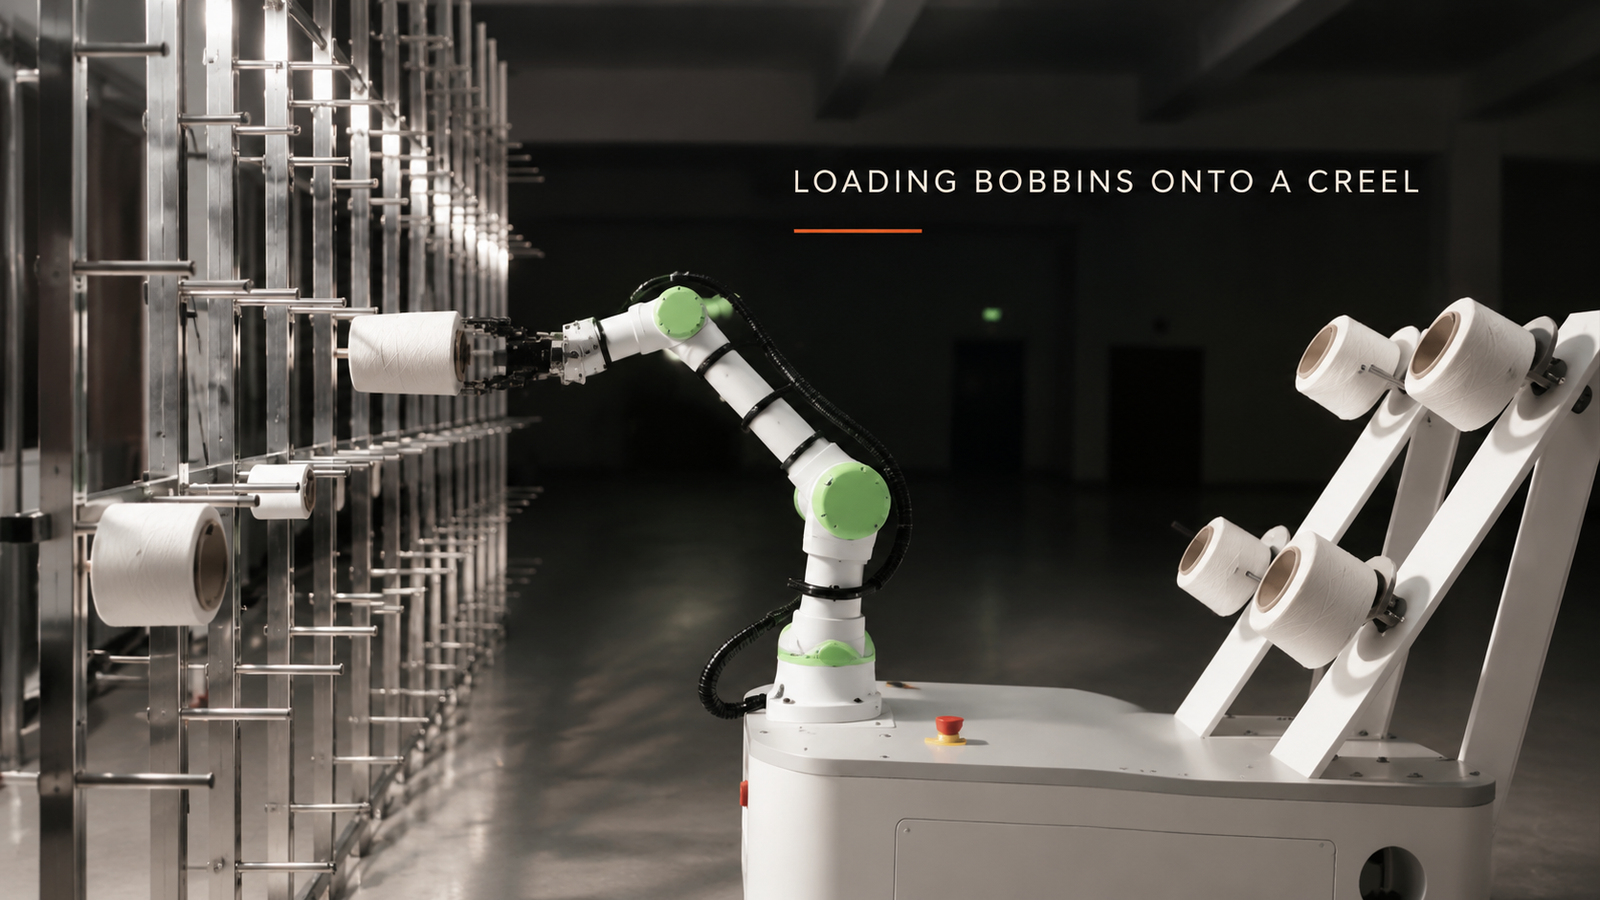
Коботът за зареждане на кошници трябва да изпълнява три неща правилно на всяка бобина: трябва да държи бобината някъде, където никога не докосва преждата, трябва да приведе отвора на бобината върху колчето в една линия с колчето и трябва да може да прави това както на най-високото, така и на най-ниското колче на кошницата. Четвърти въпрос, дали коботът остава на едно място или се движи върху мобилна основа, следва от дължината на кошницата. В описаната тук клетка кобот на мобилна основа взема бели бобини с прежда от ъглова стойка и ги избутва върху колчетата на многоетажна кошница, една по една.
Планирате да автоматизирате зареждането на калерчетата на вашите кошници? Изпратете ни чертежа на детайлите и дневната продукция, и ние ще Ви отговорим с концепция за клетка и оценка на времето за цикъл.
Защо зареждането на коша е проблем с поставянето, а не с повдигането
В текстилните заводи, макарите с прежда се поставят върху кошчетата една по една. Кошчето е дълго и е на няколко нива, така че зареждането му на ръка означава ходене, навеждане и протягане нагоре, отново и отново. Повтарящата се работа с неудобен обсег е това, което го прави кандидат за робот.
Калерчето е леко, така че полезният товар рядко е решаващ фактор. Поставянето е следното: преждата трябва да пристигне недокосната, калерчето трябва да се плъзга, без да се закача, и всеки колче трябва да е в обсег. Всяко зависи от останалите, така че е най-добре да се анализират заедно.
Как протича цикълът в тази клетка
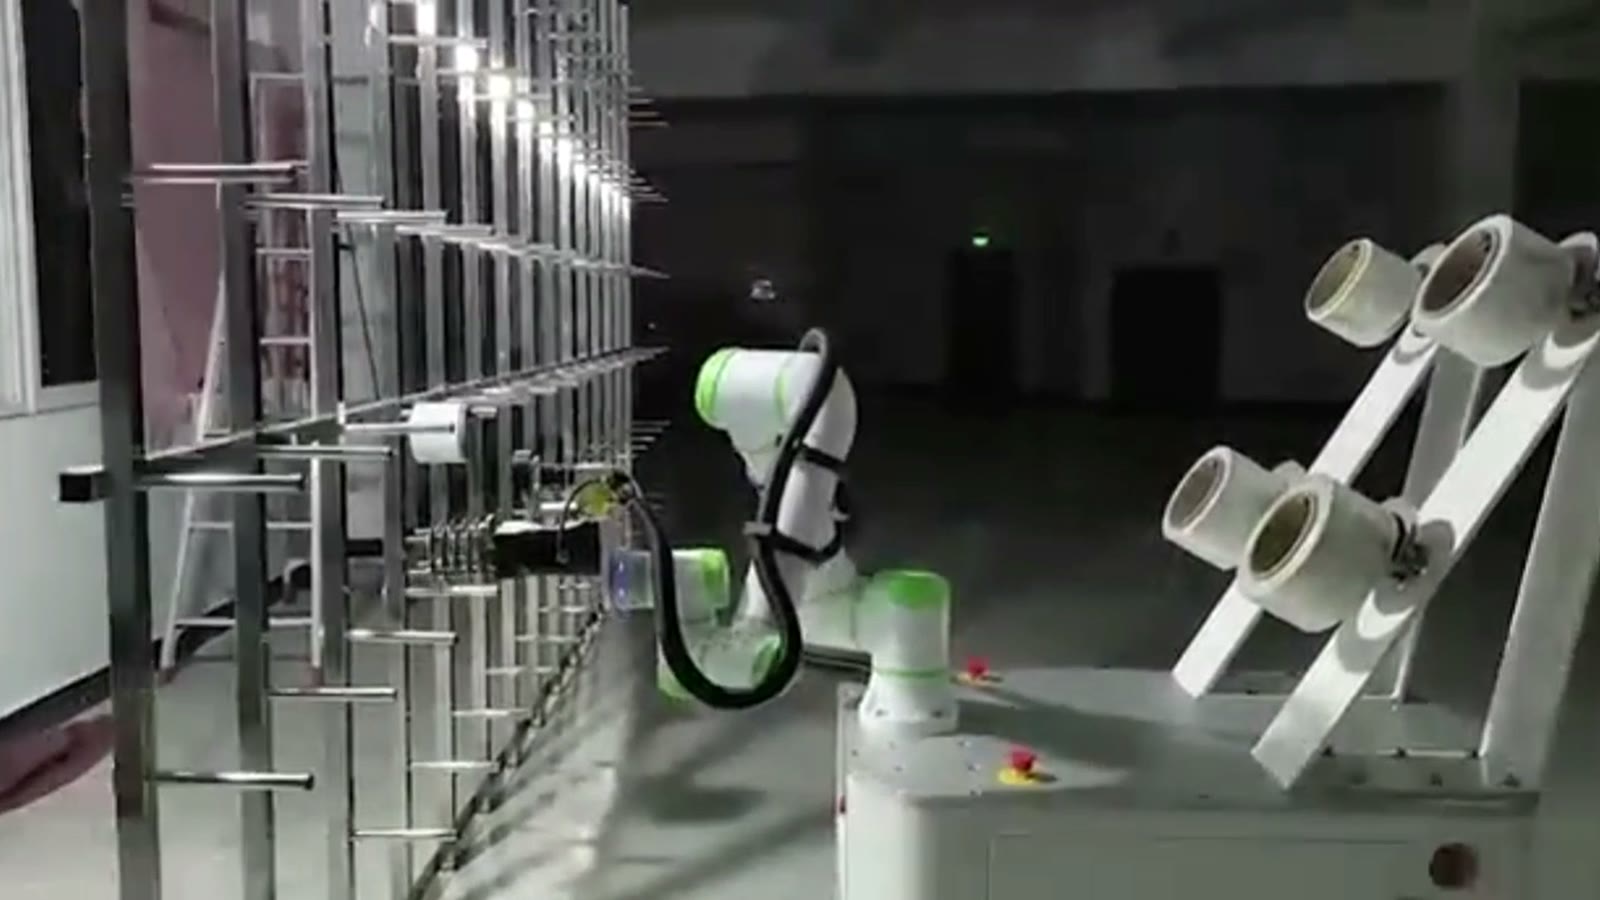
Бели бобини висят на щипките на наклонена стойка отдясно на кобота; отляво е кошът с редици от щипки на няколко нива. Цикълът е кратък и се повтаря:
- Коботът посяга към наклонената стойка и подравнява захващащото си устройство с калерчето.
- Повдига калерчето от щифта на решетката.
- Рамото се завърта към кошницата и изравнява калерчето.
- Подравнява калерчето с колче за кошничка и го натиска.
- Хващачът се пуска и се издърпва назад.
- Коботът се връща към стелажа за следващата бобина, а колчетата на различна височина на коша се пълнят едно след друго.
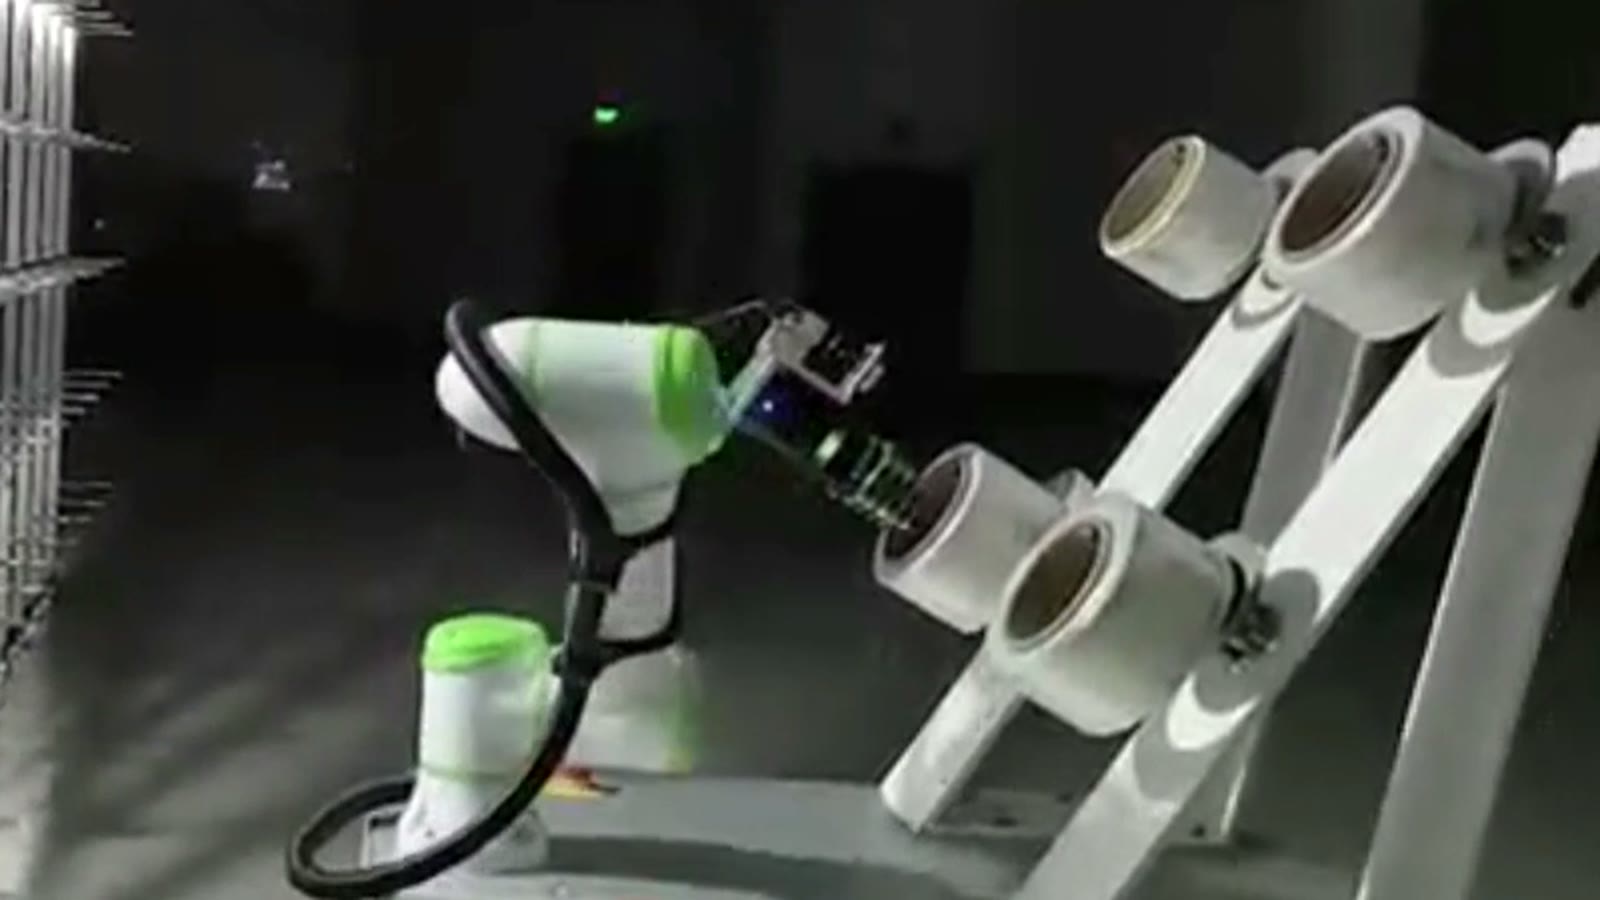
В този цикъл се срещат две ориентации. Калерчето слиза от наклонена решетка и преди да достигне кошницата, рамото я нивелира. Завойът между решетката и кошницата е мястото, където се случва тази промяна в положението, така че ъгълът на колчетата на решетката и на колчетата на кошницата трябва да бъде известен при проектирането на клетката.
Трите неща, които клетката трябва да направи правилно
1. Захващане: държане на калерчето без докосване на преждата
Преждата, навита на калерчето, е продуктът. Хващач, който се затваря върху опаковката, може да притисне, маркира или наруши външните слоеве, а повредена при зареждането калерче причинява проблеми по-късно, когато преждата се изтече от него. Като принцип на проектиране, хващачът трябва да държи калерчето само за тръбата му: в открития край или от вътрешната страна на отвора.
Този избор е пряко свързан със следващото ограничение. Захватът трябва да оставя отвора свободен, за да се плъзне върху колче, а пръстите трябва да се отстраняват от колчето и неговите съседи. Захват, който е безопасен за преждата, но блокира отвора, не работи, така че захватът и подходът с колчето се проектират заедно.
Размерите на тръбите могат да се различават от един вид прежда до друг. Ако вашата инсталация работи с повече от един размер тръби, диапазонът на захващащите устройства или бързата смяна на пръстите е част от спецификацията.
2. Подравняване на колчетата: привеждане на отвора върху колчетата в една линия
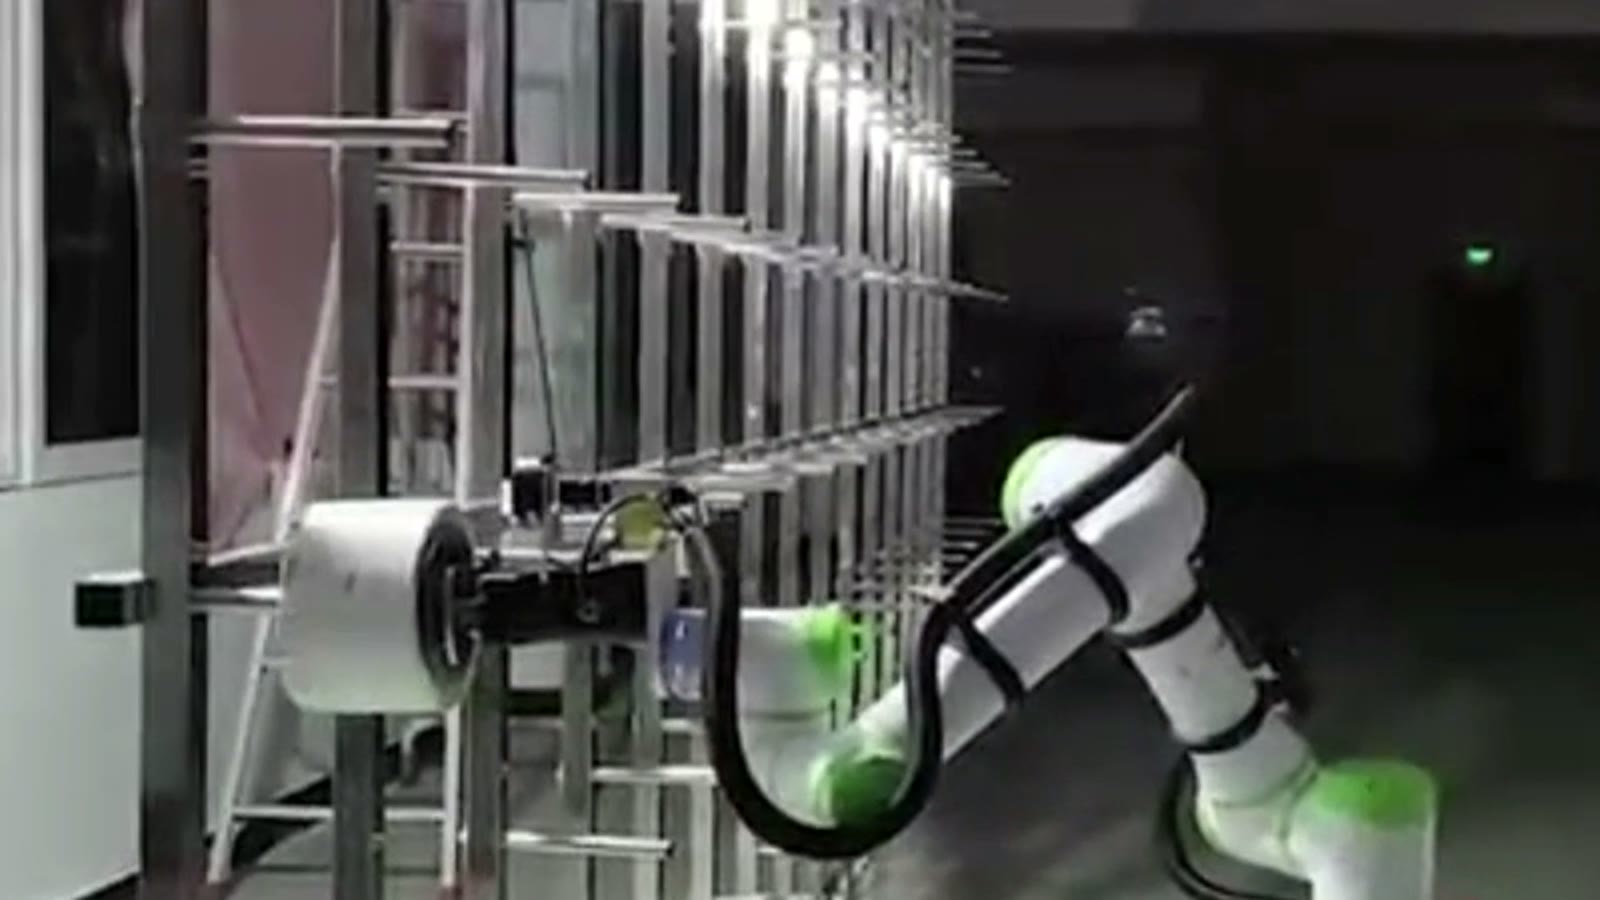
Ако отворът е наклонен спрямо щифта или е изместен от него, калерчето се закача за върха, вместо да се плъзга напред. Следват два принципа на проектиране. Първо, подходът трябва да се извършва по оста на щифта за последната част от движението, а не да се достига до крива. Второ, клетката трябва да знае къде всъщност се намира всеки щифт.
Кошът е дълга рамка и не всичките му колчета стоят точно там, където са поставени на чертежа. За робот, който работи от зададени позиции, отклонението между колчетата се превръща в грешка в разположението. Обичайните отговори са да се обучи или измери всяка позиция на колчетата, да се провери праволинейността на колчетата и рамката преди пускане в експлоатация или да се добави сензор, който намира колчетата преди натискане. Кое от тези решения е необходимо, зависи от това какъв е хлабината на отвора спрямо колчетата.
3. Достигане: покриване на най-високите и най-ниските колчета
В тази клетка коботът запълва колчета на различна височина върху кошарата. Горният и долният ред са най-трудните позиции: в горната част рамото е почти напълно изпънато, а в долната част трябва да достигне ниско, без захващащото устройство, калерчето или рамото да докосват рамката или калерчетата, които вече са заредени отдолу. И двете крайности трябва да позволяват описаното по-горе линейно избутване.
Проверката е лесна за пропускане: от височината на кошницата, дълбочината на колчетата и дължината на калерчето, проверете дали рамото достига до всяко колче, като калерчето е нивелирано и има място за праволинейно натискане. Ако не, опциите са по-голямо рамо или различна височина на монтаж.
| Ограничение | Какво решава | Какво да проверите първо |
|---|---|---|
| хващане | Тип на захващащото устройство и къде държи калерчето | Размери на тръбата в краищата и вътре в отвора |
| Подравняване на колчетата | Път на подход и дали е необходим сензор | Разпределение на позицията на колчетата и луфт между отвора и колчетата |
| Достигнат | Размер на рамото и височина на монтаж | Височина на горния и долния колче, дължина на калерчето |
Къде е подходяща мобилна база
Фиксиран кобот покрива само частта от кошарата в обсега си. Монтирането на кобота върху мобилна основа е един от начините за обслужване на по-дълга кошара: основата се премества до секция, рамото зарежда колчетата там и основата се придвижва напред. Алтернативите са няколко фиксирани кобота или кобот на линейна релса.
Мобилната база добавя едно изискване, което фиксираният кобот няма: след всяко движение роботът трябва да знае къде се намира кошът, защото зададените позиции на колчетата са спрямо коша, а не спрямо пода. Често срещаните отговори са точка на скачване, референтни маркери или проверка с камера на всяко спиране; колкото по-плътно приляга отворът към колчетата, толкова по-голямо значение има това.
Къде е подходящ този подход и къде да се вгледаме по-отблизо
Пасва добре, когато бобините пристигат на стелаж в познато разположение, размерите на тръбите са малко и стабилни, а кошът е в добро състояние. Необходима е по-внимателна проверка, когато кошът е стар или огънат, размерите на тръбите се променят често, бобините пристигат насипно в контейнери или мобилната основа трябва да преминава близо до хора или машини.
Често задавани въпроси
Коботът има ли нужда от камера, за да намери колчетата?
Не винаги. Прав кош с постоянни колчета може да се движи от зададени позиции. Сензорът си заслужава мястото, когато колчетата се променят повече, отколкото отворът понася, или когато подвижната база трябва да намери кошчето отново при всяко спиране.
Може ли един хващач да обработва няколко размера бобини?
Често, ако размерите на тръбите са близки. За по-големи разлики, обичайното решение е хващач с по-широк диапазон или бързосменяеми пръсти.
Може ли кобот за зареждане на кошници да сваля и празни тръбички от кошницата?
По принцип, да: това е същият цикъл в обратен ред, но захващащото устройство и подходът трябва да се проверят и за празната тръба.
Какво да изпратите за оценка
- Чертеж на коша: дължина, брой нива, разстояние между колчетата, ъгъл на колчетата
- Размери на калерчето и тръбата, включително отвора, за всеки размер, който използвате
- Как пълните бобини пристигат на кошарата (стелаж, количка, контейнер) и колко
- Дневен обем на производство и колко позиции за кошове се зареждат на смяна
Изпратете чертежа на детайлите и дневната продукция или по електронна поща sales@evsrobot.com, и ние ще Ви отговорим с концепция за клетка и оценка на времето за цикъл.
Тази статия описва цикъла на зареждане, видян в публикуваното видео на тази клетка; ходът на основата, времето на цикъла и видът прежда не са обхванати и трябва да бъдат потвърдени за вашата инсталация.