
Изберете разположението на камерата само след като изброите характеристиките, които трябва да бъдат видими, и позите, които ги разкриват. Фиксираната камера е силен кандидат, когато роботът или сцената могат да представят всяка необходима характеристика многократно в рамките на практично зрително поле. Камера, монтирана на робот, заслужава оценка, когато гледните точки трябва да се движат около детайла или да влизат в локална област на видимост. Нито един от изборите не е по-точен по своята същност: твърдостта на монтажа, работното разстояние, препятствията, осветлението, калибрирането и методът на проверка все още определят дали приложението може да отговори на критериите си за приемане.
Започнете със списък с изгледи, а не със скоба за камера
Маркирайте всяка характеристика, която определя решението: външен ръб, вдлъбната повърхност, отвор, етикет или размер между две характеристики. За всяка от тях запишете посоката на гледане, допустимия диапазон на работно разстояние, достъпа до осветление и всичко, което може да я скрие. Това разкрива истинския архитектурен въпрос. Ако детайлът може да бъде преориентиран така, че всеки необходим изглед да достигне една стабилна зона на изобразяване, преместването на детайла покрай фиксирана камера може да е достатъчно. Ако необходимият изглед остане скрит зад геометрията или закрепването, преместването на гледната точка може да си струва допълнителната работа по интеграцията.
Първо трябва да се тества трудната характеристика. Оформление, което обхваща лесни горни повърхности, но пропуска единствения вдлъбнат ръб, използван за приемане, не е намалило риска от проекта.
Какво изисква от системата за управление оформлението с фиксирана камера
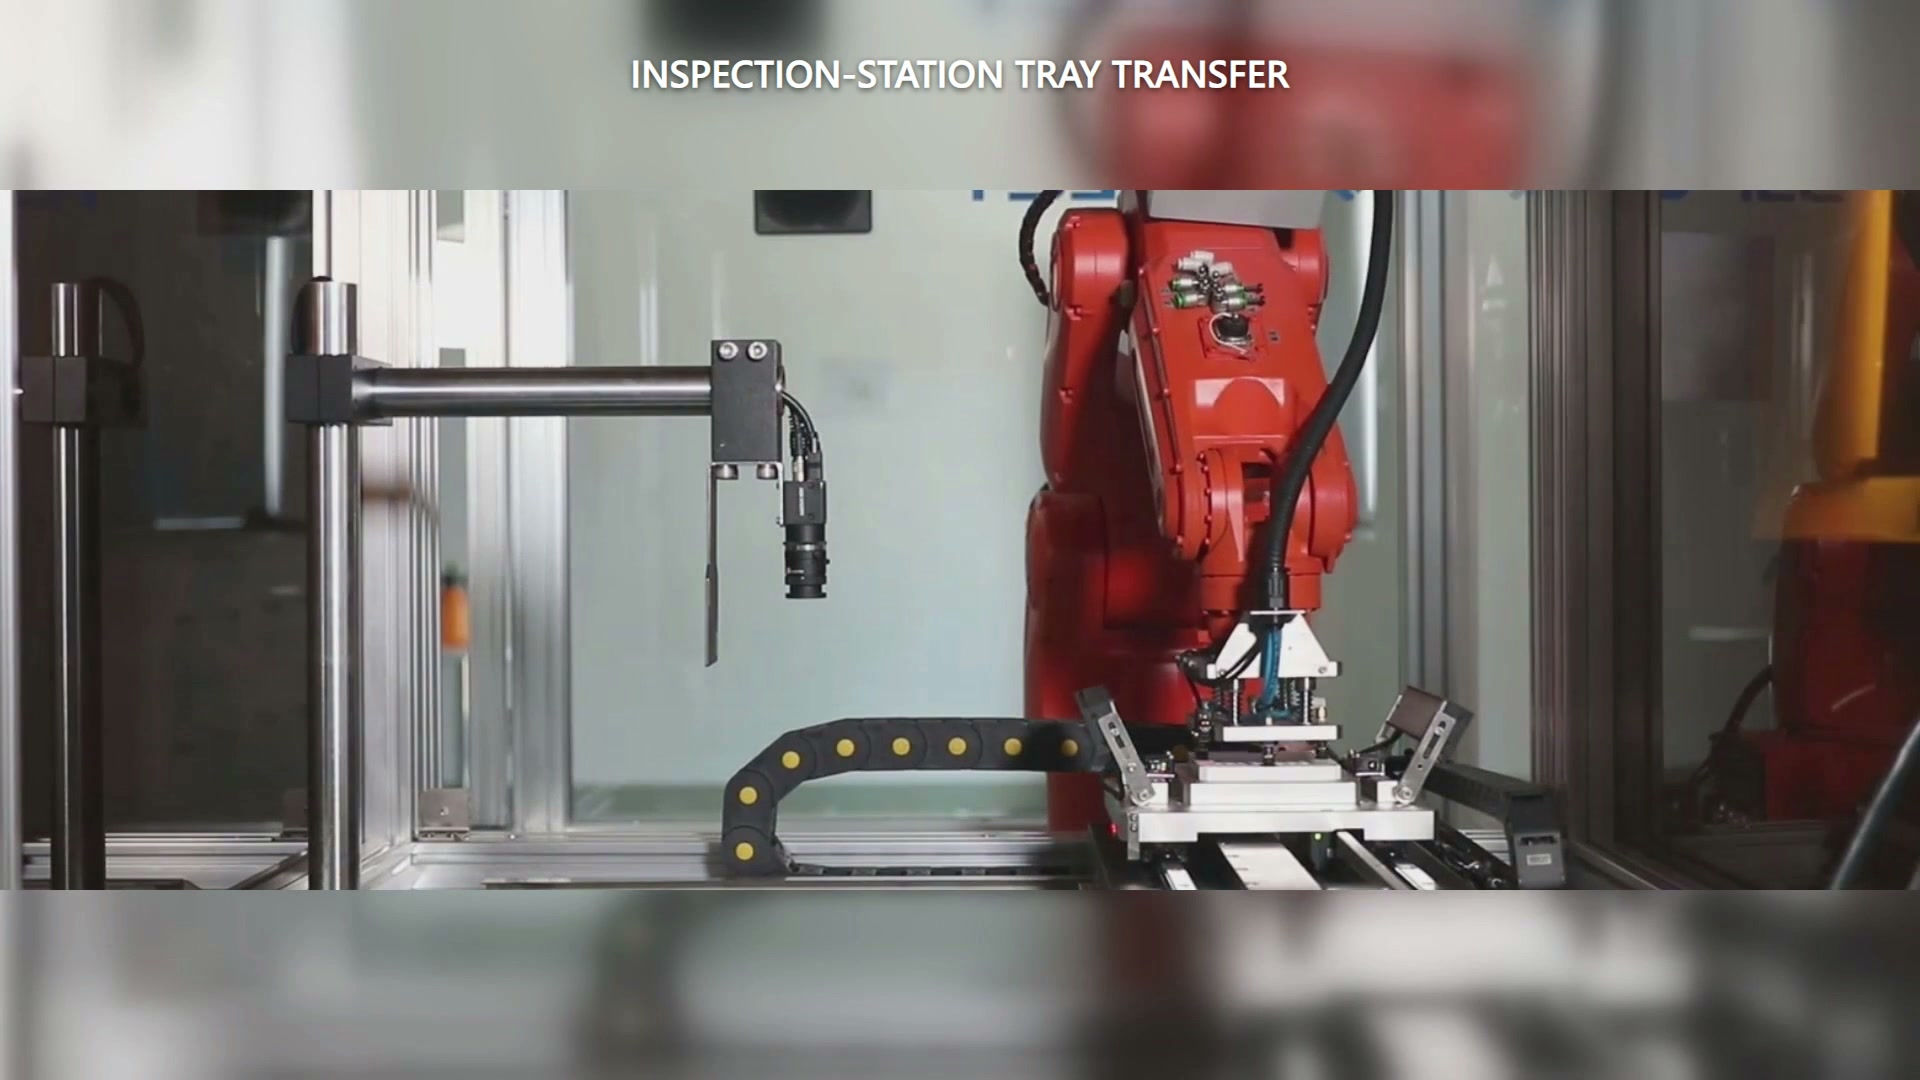
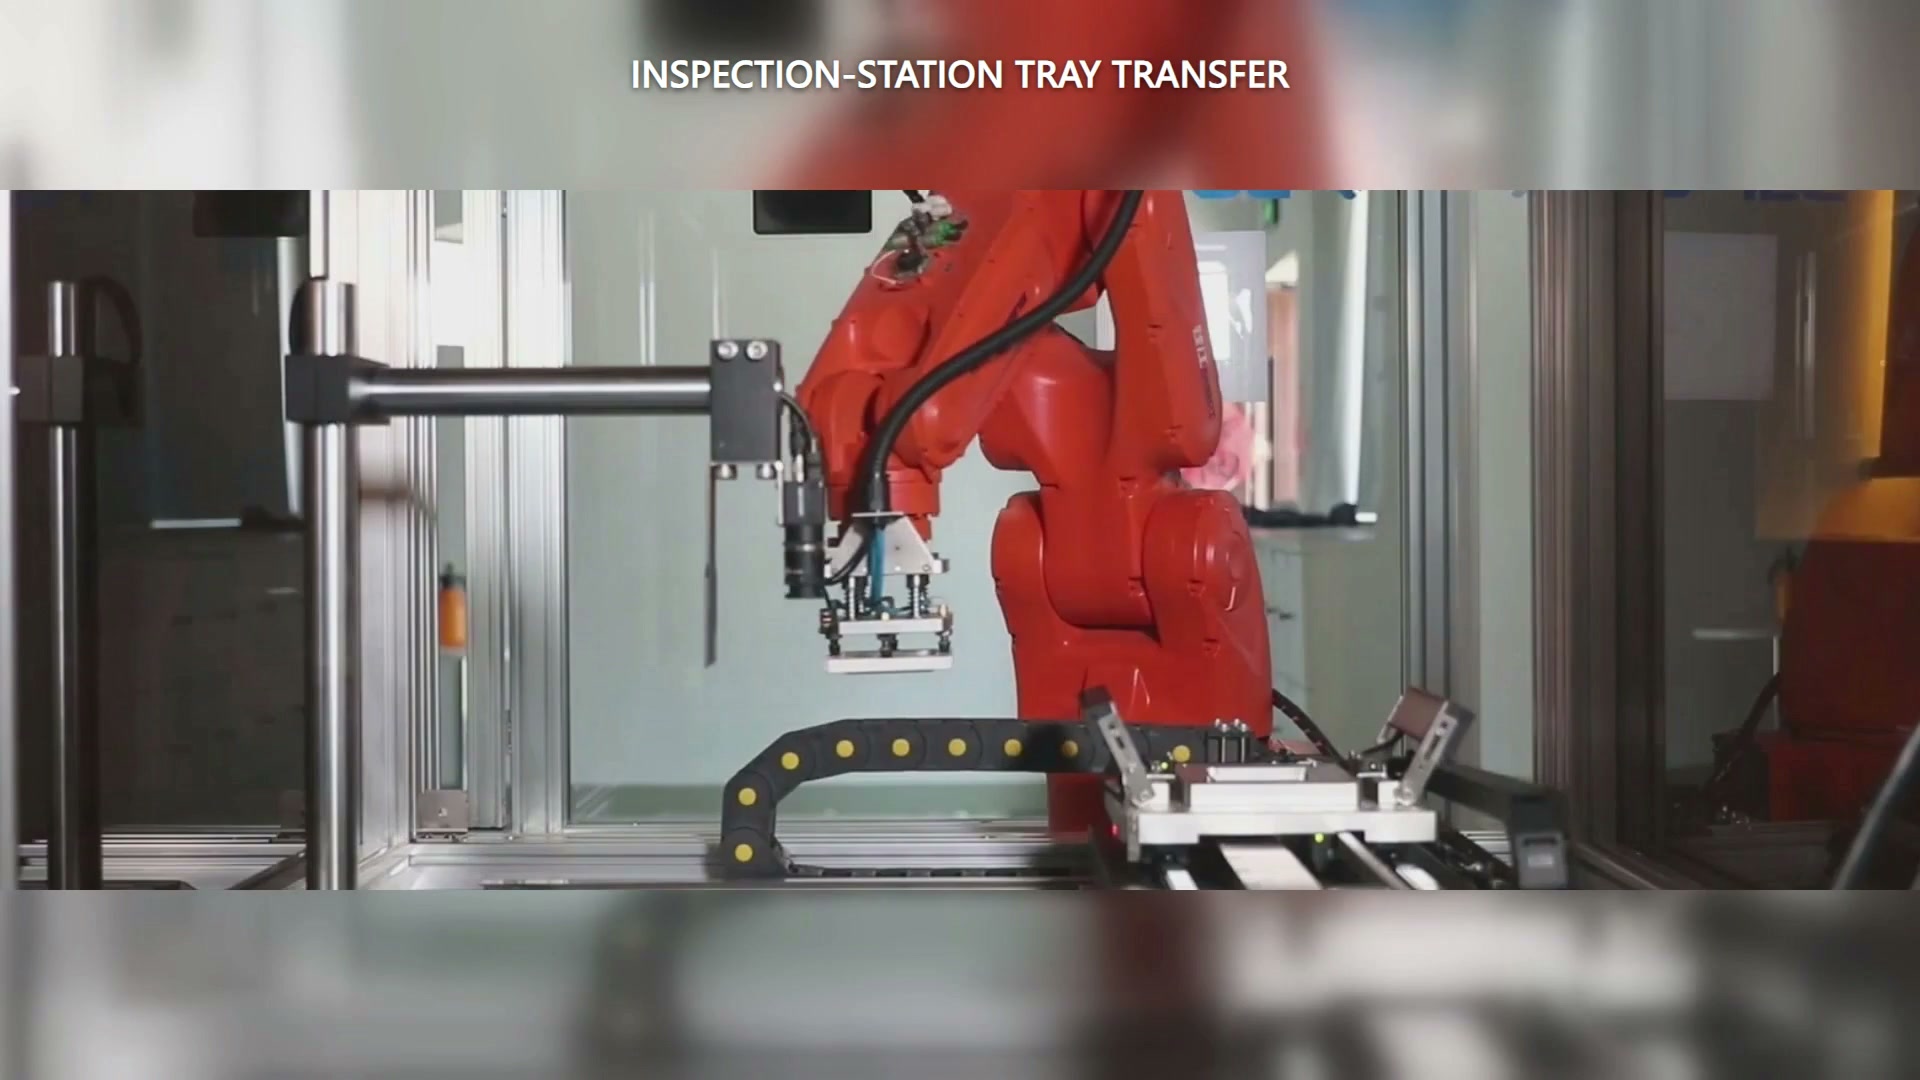
В регистрирания случай, червен индустриален робот носи бял правоъгълен детайл, подобен на тава, близо до линейно приспособление. Камера е монтирана отделно отстрани на станцията и е насочена надолу; устройството на китката на робота е инструмент за обработка, а не камера. Подредбата прави представянето на детайла, а не движението на камерата, променливата, която разкрива всяка необходима функция.
Официално ръководство за монтаж на стационарно зрение изисква твърда рамка, зрително поле, което покрива целевата зона на представяне, и разположение извън робота, крайния ефектор и носената част. Тези точки се превръщат в практическо изпитание: представете частта във всяка необходима поза, проверете дали захващащото устройство и приспособлението не скриват елемента и проверете дали цялата движеща се обвивка остава извън обсега на камерата и нейното осветление.
Предимството е архитектурна простота само когато представянето на детайлите е повторяемо. Ако роботът трябва да импровизира много неудобни ориентации, за да компенсира един фиксиран изглед, привидната простота просто се е преместила в боравенето и закрепването.
Какво се променя, когато камерата се движи заедно с робота
Камера, монтирана на китката, може да премести гледната точка от различни страни на детайла, но тя споделя обхвата на китката с хващача и услугите. Същото ръководство за инсталиране отбелязва необходимостта от твърда монтажна опора, контрол на вибрациите и хлабина, така че ръката на робота да не пречи на зрителното поле. По-голямо разстояние може да реши едно препятствие, като същевременно създаде друго, свързано с вибрациите или обвивката, така че работата трябва да се тества с действителния краен ефектор.
Координатната връзка също се променя. Документация за роботи с визуално насочване използва калибриране „око-ръка“, за да свърже координатите на камерата и робота, с различни подредби на движение за конфигурации с движеща се и стационарна камера. Следователно планът за изпитване трябва да посочва коя координатна връзка ще бъде установена и как ще бъде възстановена след промяна на монтажа или настройката.
Направете едно сравнение около най-трудната характеристика
Изградете две минимални концепции около една и съща част и изискване за приемане:
| въпрос | Фиксирана камера, подвижна част | Роботизирана камера |
|---|---|---|
| Може ли всяка необходима характеристика да влезе в зрителното поле? | Тествайте всички пози за презентация | Тествайте всички гледни точки на роботи |
| Какво може да замъгли изображението? | Хващач, приспособление, съседно оборудване | Грипер, хардуер за китки, услуги |
| Какво трябва да остане твърдо? | Рамка за камера и осветление | Стойка за китка и поддръжка за камера |
| Каква координатна връзка е необходима? | Камера към система за презентации/движение | Камера към робот и частична рамка |
| Какво трябва да се възстанови след промяна? | Презентация и настройка на камерата | Монтиране, калибриране и настройка на робота, ако е приложимо |
Сравнете пропуснати изгледи, движения за повторно представяне, клирънс, стъпки за възстановяване на калибрирането и взаимодействие на цикъла. Изберете оформлението, което получава необходимите изгледи с по-проста повтаряща се последователност на представяне и възстановяване.
За да прегледате реално оформление, изпратете на EVST снимка или модел на детайла, местоположението на елементите, допустимите отклонения и разрешените начини за захващане и преориентиране на детайла. Свържете се с EVST да се планира двуетапно изпитване за осъществимост около най-трудния изглед.