
بقلم فريق التحرير في EVST · آخر تحديث: 1 يونيو 2026
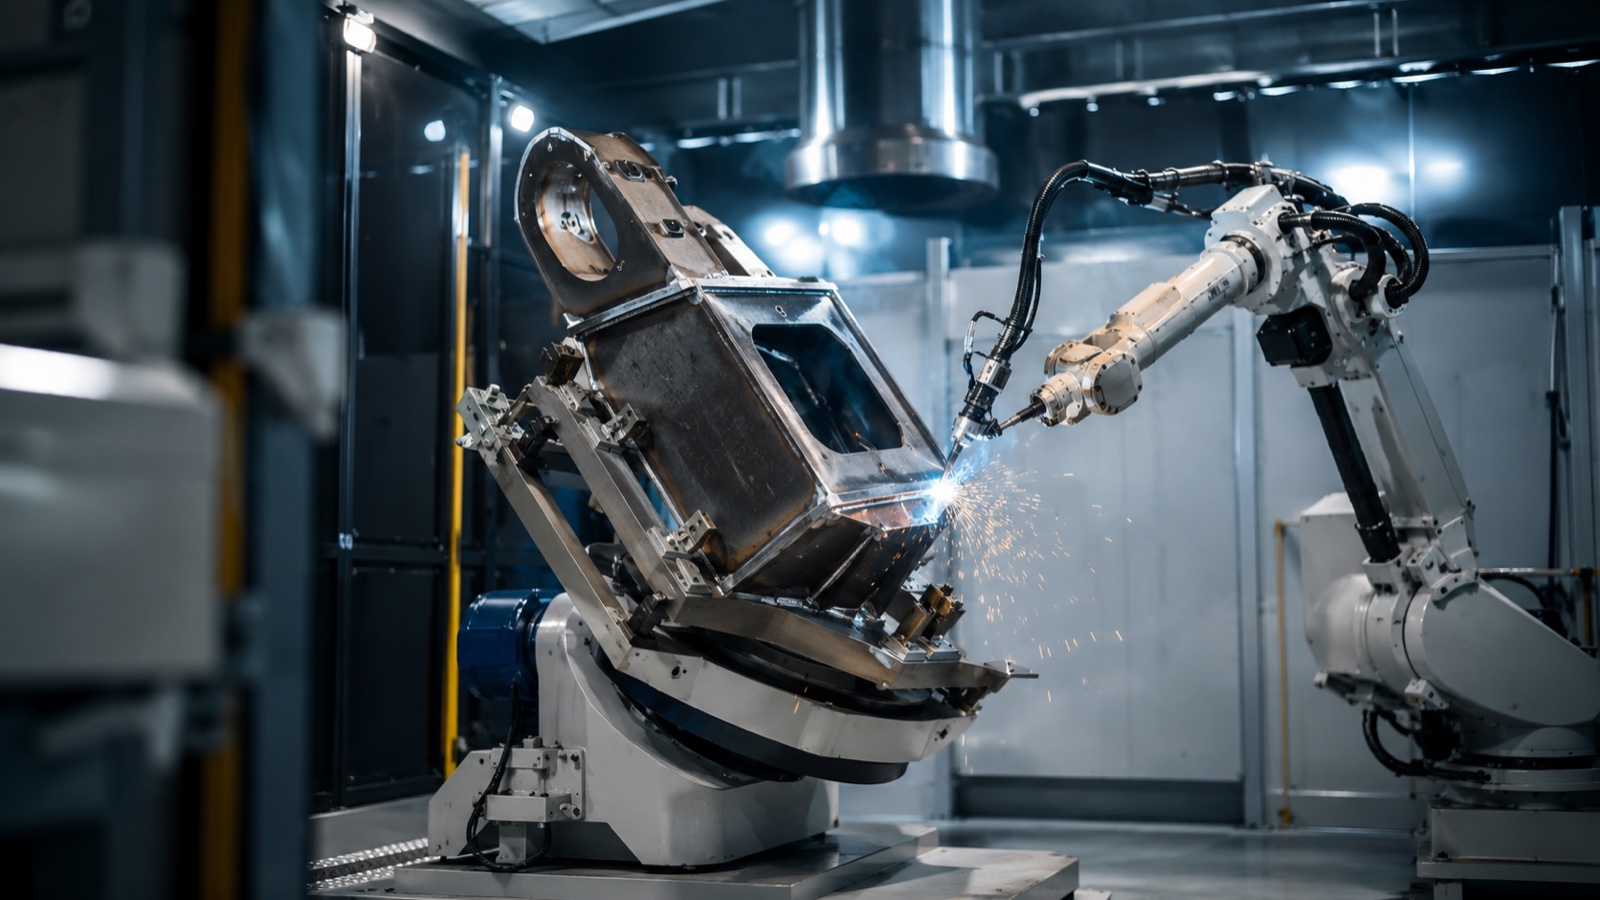
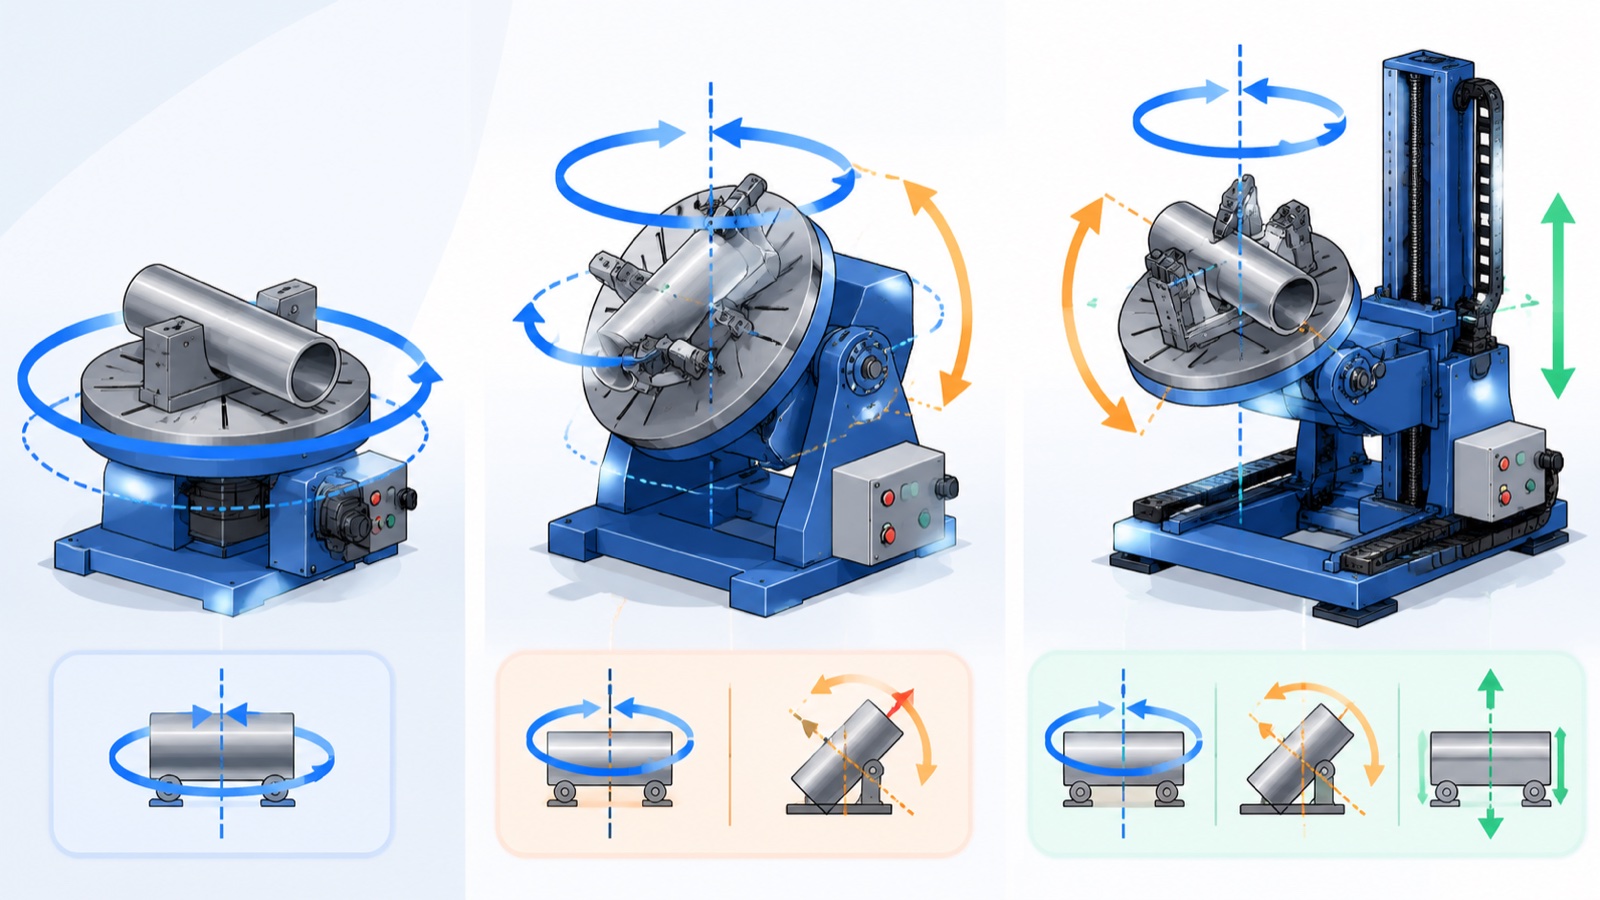
جهاز تحديد موضع اللحام هو أداة تعمل بالطاقة، تقوم بتدوير أو إمالة قطعة العمل لضمان بقاء اللحام في الوضع الأفقي، حيث تكون السرعة والجودة في أعلى مستوياتهما. يحدد عدد المحاور نوع الحركة: جهاز تحديد الموضع أحادي المحور يدور حول محور واحد، وجهاز تحديد الموضع ثنائي المحور يضيف إمكانية الإمالة، وجهاز تحديد الموضع ثلاثي المحاور يجمع بين محوري إمالة أو رفع مع الدوران. يعتمد اختيار الجهاز المناسب على شكل القطعة ووزنها وعدد خطوط اللحام الواقعة على مستويات مختلفة.
ما الذي يقوم به جهاز تحديد موضع اللحام فعلياً؟
تعمل ماكينات اللحام اليدوية والروبوتية بأقصى سرعة عندما يكون سطح الوصلة مستويًا ويكون حوض اللحام المنصهر في وضع ثابت مدعوم بالجاذبية. يقوم جهاز تحديد الموضع بتحريك كل لحام إلى هذا الوضع بدلًا من إجبار ماكينة اللحام، أو ذراع الروبوت، على الوصول إلى زوايا صعبة. والنتيجة هي اختراق أكثر اتساقًا، وعيوب أقل، وأوقات دورة أقصر.
وفقًا للإرشادات المنشورة من قِبل جمعية اللحام الأمريكية، تكون جودة اللحام وسرعة الحركة في أعلى مستوياتها في الوضع الأفقي، وتتراجع مع انتقال الوصلات إلى الوضع الأفقي والرأسي والعلوي. يُستخدم جهاز تحديد المواقع للحفاظ على أكبر عدد ممكن من اللحامات ضمن هذه النطاق الأمثل. في الخلايا الروبوتية، يُصبح جهاز تحديد المواقع جزءًا من نظام الحركة: إذ يُمكن تنسيق محاوره مع الروبوت بحيث تتحرك القطعة وشعلة اللحام معًا أثناء عملية لحام واحدة متواصلة.
المحور الواحد مقابل المحورين مقابل ثلاثة محاور: الفرق الأساسي
الفرق العملي هو درجات الحرية، والتي تحدد عدد أوجه الجزء التي يمكنك عرضها على الشعلة دون إعادة تثبيتها.
| النوع | المحاور / الحركة | مناسبة ل | القيود النموذجية |
|---|---|---|---|
| محور واحد | 1 (دوران حول محور واحد) | الأجزاء المستديرة أو المتناظرة: الأعمدة، والشفاه، وبكرات الأنابيب، والأسطوانات | لا يمكن إمالتها؛ تبقى الدرزات الموجودة على الأسطح النهائية خارج الوضع المسطح |
| 2 محاور | 2 (دوران + إمالة) | الأقواس والإطارات والملحمات الهيكلية التي تحتاج إلى الدوران والإمالة | الوصول محدود إلى المقاطع الصندوقية الطويلة أو العميقة جدًا |
| 3 محاور | 3 (دوران + إمالة + رفع أو إمالة ثانية) | تجميعات معقدة ذات درزات على مستويات متعددة | تكلفة أعلى وجهد أكبر في البرمجة والمعايرة |
تُعدّ وحدة المحور الواحد أساسيةً لأي جسم يدور حول محوره. بإضافة محور إمالة، تُغطي هذه الوحدة نطاقًا واسعًا من عمليات التصنيع الهيكلي، حيث يحتاج الجزء إلى الدوران والإمالة. أما المحور الثالث، فلا يُجدي نفعًا إلا عندما تكون الأجزاء ثلاثية الأبعاد، وفي هذه الحالة، ستكون تكلفة إعادة التثبيت أعلى من تكلفة المحور الإضافي.
كيفية اختيار عدد المحاور المناسب
عملياً، ثلاثة أسئلة تحسم معظم الاختيارات:
- أين هي الخياطات؟ إذا كانت كل لحامات تقع على دائرة واحدة، فإن جهاز تحديد المواقع أحادي المحور يكفي. أما اللحامات على عدة مستويات فتشير إلى محورين أو ثلاثة محاور.
- ما هو وزن هذا الجزء وما مدى توازنه؟ تؤدي الأحمال غير المركزية إلى خلق عزم إمالة يجب أن تتحمله تروس ومكابح جهاز تحديد المواقع بأمان، وليس فقط كتلته المقدرة.
- هل يقوم جهاز تحديد المواقع بالتنسيق مع الروبوت؟ تتطلب الحركة المنسقة محاور يمكن لوحدة التحكم في الروبوت تحريكها بشكل متزامن، مما يفضل وحدات المحورين والثلاثة محاور المتكاملة على القرص الدوار المستقل.
بحسب ملاحظات القطاع، فإنّ الخطأ الأكثر شيوعًا في تحديد المواصفات هو الاعتماد فقط على الحمولة المقدرة مع تجاهل مركز ثقل الحمولة ونصف قطر دورانها. فعلى سبيل المثال، قد يكون جهاز تحديد المواقع المصمم لحمل 1000 كجم من كتلة مركزية صغيرة الحجم غير آمن عند تعليق 600 كجم منه بعيدًا عن المحور. ولهذا السبب تحديدًا، تنشر الشركات المصنعة الموثوقة، بما فيها EVST، جداول عزم الحمل ومركز الثقل إلى جانب الحمولة الرئيسية.
قراءة أرقام الحمولة والدقة
تهيمن شخصيتان على بيانات أجهزة تحديد المواقع، وكلاهما يستحق التدقيق.
الحمولة هي أقصى كتلة لقطعة العمل عند مركز ثقل محدد. يقدم المصنعون نفس الطراز بمستويات حمولة متعددة لأن علبة التروس والمحامل والفرامل مصممة لتحمل أسوأ عزم. على سبيل المثال، تُقدم شركة EVST أجهزة تحديد موضع اللحام أحادية المحور وثنائية المحور بمستويات حمولة تتراوح من بضع مئات من الكيلوغرامات إلى 5000 كيلوغرام، مما يتيح للمشتري اختيار الوحدة المناسبة للقطعة المطلوبة بدلاً من المبالغة في المواصفات.
التكرار تُقاس دقة عودة جهاز تحديد الموضع إلى الزاوية المطلوبة بدقة، والتي تُقاس عادةً بالملليمترات على سطح العمل أو بالدقائق القوسية. في اللحام الروبوتي، تُعدّ دقة التكرار ضمن نطاق ±0.06 إلى ±0.25 مم شائعة، وذلك حسب الحجم ومستوى الحمولة، ولا يعني التكرار الأدق بالضرورة جودة أفضل، بل يجب أن يكون ضمن هامش التفاوت المسموح به في اللحام لضمان وصول الشعلة إلى الوصلة في كل دورة.
بحسب بيانات هندسية من الشركة المصنعة، فإن طبقات التثبيت الأكبر حجمًا والأثقل وزنًا عادةً ما تكون أقل دقة في التكرار، لأن الكتلة والانحراف الهيكلي يزدادان أسرع من الصلابة. هذه المقايضة طبيعية، ولذلك يجب دائمًا قراءة الحمولة ودقة التكرار معًا.
نظام واحد يضم جهاز تحديد المواقع والروبوت والمسار
نادرًا ما يعمل جهاز تحديد المواقع بمفرده في خلية حديثة. عادةً ما يكون عنصرًا من عناصر مجموعة حركة منسقة قد تشمل أيضًا روبوت اللحام ومسارًا خطيًا. يصل الروبوت إلى خط اللحام، ويقوم جهاز تحديد المواقع بتوجيه القطعة للحفاظ على استواء خط اللحام، بينما يعمل المسار على توسيع نطاق العمل لقطع العمل الطويلة أو المتعددة. لمعرفة كيفية عمل المحور الخطي، راجع دليلنا المصاحب حول مسارات خطية للمحور السابع للروبوت وقضبان أرضية، ولنا دليل شامل للحام الآلي للحصول على صورة أشمل للخلية.
الحركة المنسقة هي ما يميز نظام تحديد المواقع الروبوتي الحقيقي عن القرص الدوار البسيط. فعندما يتحكم جهاز التحكم بالروبوت في محاور نظام تحديد المواقع، يستطيع النظام الحفاظ على زاوية مثالية بين الشعلة وقطعة العمل عبر وصلة منحنية في تمريرة واحدة، بدلاً من التوقف وإعادة الضبط وإعادة التشغيل. تُصنّع شركة EVST أنظمة تحديد المواقع أحادية المحور EVS-SWP وثنائية المحور EVS-DWP لهذا النوع من التكامل، وبصفتها موردًا متكاملاً، فإنها تُسلّم الروبوت ونظام تحديد المواقع والمسار كوحدة واحدة جاهزة للتشغيل بدلاً من أجزاء منفصلة يتم تركيبها في الموقع.
السلامة والمعايير
تُحرّك أجهزة تحديد المواقع كتلًا ثقيلة، لذا فإنّ موثوقية الحماية والتحكم لا تقل أهمية عن جودة اللحام. ووفقًا للمعيار ISO 10218 والإرشادات الداعمة له ISO/TS 15066 لأنظمة الروبوتات الصناعية، يجب تقييم مخاطر الخلية بأكملها، بما في ذلك جهاز تحديد المواقع وحركته، كآلة واحدة، مع توفير الحماية وأنظمة التعشيق وإيقاف الطوارئ التي تغطي كامل نطاق حركة جهاز تحديد المواقع.
تشمل ميزات السلامة العملية التي يجب التأكد منها في أي جهاز تحديد المواقع: فرامل تثبيت آمنة تعمل على قفل الحمولة عند انقطاع التيار الكهربائي، وحدود محددة لعزم الحمولة، وفي حال قيام المشغلين بتحميل الأجزاء بينما يقوم الروبوت باللحام في مكان آخر، يتم توفير نظام محطة مزدوجة أو حاجز يمنع دخول الأشخاص إلى منطقة التشغيل. تأتي أجهزة تحديد المواقع من EVST مزودة بشهادات اعتماد من جهات خارجية مثل CE وSGS وTUV، ويقوم مهندسو الشركة الميدانيون بتشغيل الأنظمة في مواقع العملاء في أكثر من 100 دولة، مما يضمن اتساق تصميم السلامة من المصنع إلى موقع العميل.
الأسئلة الشائعة
ما الفرق بين جهاز تحديد موضع اللحام أحادي المحور وجهاز تحديد موضع اللحام ثنائي المحور؟
يقوم جهاز تحديد المواقع أحادي المحور بتدوير قطعة العمل حول محور واحد، وهو مناسب للأجزاء الدائرية أو المتناظرة مثل الأعمدة والشفاه وبكرات الأنابيب. أما جهاز تحديد المواقع ثنائي المحور فيضيف محور إمالة، مما يسمح له بتدوير القطعة وإمالتها. وهذا يُمكّنه من وضع اللحامات على عدة مستويات في وضع اللحام المسطح، ولذلك تُستخدم الوحدات ثنائية المحور بكثرة في تصنيع الهياكل والأقواس.
متى أحتاج فعلاً إلى جهاز تحديد المواقع ثلاثي المحاور؟
يُعدّ استخدام مُحدد المواقع ثلاثي المحاور مُبررًا عندما يكون الجزء ثلاثي الأبعاد بالفعل، مع وجود خطوط لحام على مستويات متعددة، وعندما تستغرق إعادة التثبيت بين اللحامات وقتًا أطول من المحور الإضافي. أما بالنسبة للأجزاء الأبسط، فإن وحدة أحادية أو ثنائية المحاور تُوفر نفس ميزة تحديد المواقع المسطحة بتكلفة أقل وبرمجة أبسط.
ما مدى أهمية حمولة جهاز تحديد المواقع مقارنةً بمركز الثقل؟
كلاهما مهم، وغالبًا ما يكون مركز الثقل هو العامل المحدد. يفترض جهاز تحديد المواقع المصمم لكتلة معينة أن الحمل يقع بالقرب من المحور. يؤدي الحمل غير المركزي أو المتدلي بشكل كبير إلى عزم دوران قد يتجاوز تصنيف الوحدة حتى مع حمولتها المعلنة. لذا، تحقق دائمًا من جداول عزم الحمل ومركز الثقل، وليس فقط من رقم الحمولة المعلن.
هل يمكن مزامنة جهاز تحديد موضع اللحام مع الروبوت؟
نعم. عندما يتم تحريك محاور جهاز تحديد المواقع بواسطة وحدة تحكم الروبوت كمجموعة حركة منسقة، تتحرك القطعة وشعلة اللحام معًا، مما يحافظ على زاوية اللحام المثالية عبر خط لحام متصل في تمريرة واحدة. هذه هي الميزة الرئيسية لجهاز تحديد المواقع الروبوتي المتكامل مقارنةً بطاولة الدوران المستقلة.
ما هو نطاق الحمولة الذي تغطيه أجهزة تحديد موضع اللحام؟
تتراوح سعة أجهزة تحديد المواقع التجارية للحام من حوالي 100 كيلوغرام إلى عدة أطنان من قطع العمل. فعلى سبيل المثال، تشمل مجموعة منتجات EVST وحدات أحادية المحور وثنائية المحور بسعة تتراوح من بضع مئات من الكيلوغرامات إلى 5000 كيلوغرام، مع مستويات حمولة متعددة لكل طراز بحيث يمكن مطابقة الوحدة مع القطعة بدلاً من تحديد مواصفات زائدة.
نبذة عن المؤلف: أعدّ هذا الدليل فريق التحرير في EVST. شركة EVST (EVS TECH CO., LTD) هي شركة تصنيع روبوتات مقرها مدينة تشنغدو، تأسست عام 2018، وتنتج روبوتات صناعية، وروبوتات تعاونية، وأجهزة تحديد مواقع اللحام، ومسارات خطية، وتُصدّر منتجاتها إلى أكثر من 100 دولة، وهي حاصلة على شهادات اعتماد من جهات خارجية مثل CE وSGS وTUV.
آخر تحديث: 1 يونيو 2026. المواصفات المذكورة هي نطاقات إرشادية للصناعة والمصنعين؛ تأكد من الحمولة وحدود مركز الثقل وقابلية التكرار مقابل بيانات المنتج الحالية قبل تحديد المواصفات.