

روبوتات CGXi التعاونية: دليل النماذج والاختيار
قارن بين روبوتات CGXi التعاونية لمهام المناولة والتجميع وتشغيل الآلات واللحام والطلاء وغيرها من مهام الأتمتة. افحص الحمولة ومدى الوصول بالإضافة إلى الحماية وبيئة التشغيل، ثم راجع الأدوات والسلامة وتكامل الخلية.
كيفية اختيار روبوت CGXi التعاوني
ابدأ بتحديد حجم التطبيق ومدى الوصول المطلوب، ثم اختر السلسلة التي تتناسب مع بيئة العمل. تُعدّ خيارات الحماية ودرجة الحرارة والانفجار من قيود الاختيار، وليست مجرد تسميات تسويقية قابلة للتبديل.
قارن بين نماذج الروبوتات التعاونية CGXi
قم بالتصفية حسب الطراز، والسلسلة، والحماية، والحمولة، والمدى. بعد تضييق القائمة، تحقق من قابلية التكرار، والسرعة، وبيئة التركيب، وحمل الأداة، ومفهوم السلامة للمهمة المقصودة.
| صورة | الموديل | مسلسلات | المحاور | الحمولة القصوى | الوصول | التكرار | السرعة القصوى | الحماية | التحكم / الأداء | البيئة / التركيب | وزن ذراع الروبوت | منافذ الأدوات | نطاق المفصل / السرعة القصوى | علامات الانفجار | الإجراء التالي |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | CR3 | الروبوتات التعاونية من سلسلة C | 6 | كجم 3 | سماكة 620 ملم | ± شنومك مم | 1 م / ث | IP66 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 150 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 15 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 180°/ثانية؛J2 ±360° 180°/ثانية؛J3 ±165° 180°/ثانية؛J4 ±360° 180°/ثانية؛J5 ±360° 180°/ثانية؛J6 ±360° 180°/ثانية | / | اطلب هذا الطراز |
 | CR6 | الروبوتات التعاونية من سلسلة C | 6 | كجم 6 | سماكة 924 ملم | ± شنومك مم | 2 م / ث | IP66 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 200 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 21 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 180°/ثانية؛J2 ±360° 180°/ثانية؛J3 ±165° 180°/ثانية؛J4 ±360° 180°/ثانية؛J5 ±360° 180°/ثانية؛J6 ±360° 180°/ثانية | / | اطلب هذا الطراز |
 | R3 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 3 | سماكة 620 ملم | ± شنومك مم | 2 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 150 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 15 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 220°/ثانية؛J2 ±360° 220°/ثانية؛J3 ±165° 240°/ثانية؛J4 ±360° 360°/ثانية؛J5 ±360° 360°/ثانية؛J6 ±360° 360°/ثانية | / | اطلب هذا الطراز |
 | R4 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 4 | سماكة 1300 ملم | ± شنومك مم | 3 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 260 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 22 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 210°/ثانية؛J2 ±360° 210°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 360°/ثانية؛J5 ±360° 360°/ثانية؛J6 ±360° 360°/ثانية | / | اطلب هذا الطراز |
 | R6 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 6 | سماكة 924 ملم | ± شنومك مم | 3 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 260 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 21 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 210°/ثانية؛J2 ±360° 210°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 360°/ثانية؛J5 ±360° 360°/ثانية؛J6 ±360° 360°/ثانية | / | اطلب هذا الطراز |
 | R9 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 9 | سماكة 1500 ملم | ± شنومك مم | 3 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 37 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | / | اطلب هذا الطراز |
 | RX450 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 12 | سماكة 1300 ملم | ± شنومك مم | 3 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 36 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | / | اطلب هذا الطراز |
 | RX450 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 18 | سماكة 900 ملم | ± شنومك مم | 2 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 35 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | / | اطلب هذا الطراز |
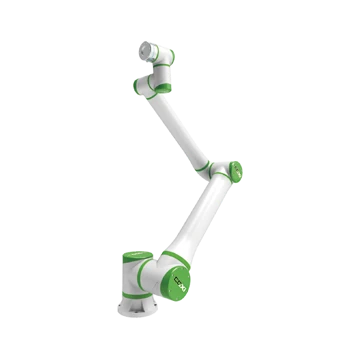 | RX450 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 20 | سماكة 1800 ملم | ± شنومك مم | 4 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 1500 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 68 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 180°/ثانية؛J2 ±360° 180°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 270°/ثانية؛J5 ±360° 270°/ثانية؛J6 ±360° 270°/ثانية | / | اطلب هذا الطراز |
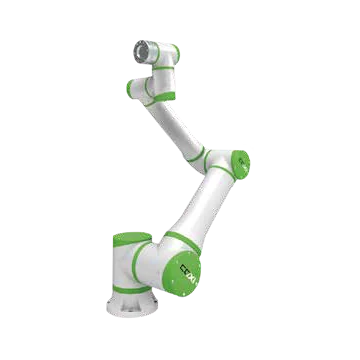 | RX450 | روبوتات تعاونية صناعية من سلسلة G | 6 | كجم 30 | سماكة 1300 ملم | ± شنومك مم | 3 م / ث | IP65 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 1500 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 64 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 180°/ثانية؛J2 ±360° 180°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 270°/ثانية؛J5 ±360° 270°/ثانية؛J6 ±360° 270°/ثانية | / | اطلب هذا الطراز |
 | XR6 | روبوتات تعاونية مقاومة للانفجار من سلسلة X | 6 | كجم 6 | سماكة 924 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 260 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 21 | / | J1 ±360° 210°/ثانية؛J2 ±360° 210°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 360°/ثانية؛J5 ±360° 360°/ثانية؛J6 ±360° 360°/ثانية | الصين: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;أوروبا: Ex II 2G Ex db pxb IIC T4 Gb | اطلب هذا الطراز |
 | XR9 | روبوتات تعاونية مقاومة للانفجار من سلسلة X | 6 | كجم 9 | سماكة 1500 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 37 | / | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | الصين: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;أوروبا: Ex II 2G Ex db pxb IIC T4 Gb | اطلب هذا الطراز |
 | XR12 | روبوتات تعاونية مقاومة للانفجار من سلسلة X | 6 | كجم 12 | سماكة 1300 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 36 | / | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | الصين: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;أوروبا: Ex II 2G Ex db pxb IIC T4 Gb | اطلب هذا الطراز |
 | XR18 | روبوتات تعاونية مقاومة للانفجار من سلسلة X | 6 | كجم 18 | سماكة 900 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 35 | / | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | الصين: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;أوروبا: Ex II 2G Ex db pxb IIC T4 Gb | اطلب هذا الطراز |
 | XR20 | روبوتات تعاونية مقاومة للانفجار من سلسلة X | 6 | كجم 20 | سماكة 1800 ملم | ± شنومك مم | 4 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 1500 واط | من -5 إلى 55 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 68 | / | J1 ±360° 180°/ثانية؛J2 ±360° 180°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 270°/ثانية؛J5 ±360° 270°/ثانية؛J6 ±360° 270°/ثانية | الصين: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;أوروبا: Ex II 2G Ex db pxb IIC T4 Gb | اطلب هذا الطراز |
 | AL6 | الروبوتات التعاونية التي تعمل في درجات حرارة قصوى | 6 | كجم 6 | سماكة 924 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 260 واط | من -30 إلى 80 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 21 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 210°/ثانية؛J2 ±360° 210°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 360°/ثانية؛J5 ±360° 360°/ثانية؛J6 ±360° 360°/ثانية | / | اطلب هذا الطراز |
 | AL9 | الروبوتات التعاونية التي تعمل في درجات حرارة قصوى | 6 | كجم 9 | سماكة 1500 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -30 إلى 80 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 37 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | / | اطلب هذا الطراز |
 | AL12 | الروبوتات التعاونية التي تعمل في درجات حرارة قصوى | 6 | كجم 12 | سماكة 1300 ملم | ± شنومك مم | 3 م / ث | IP68 | إيثركات / 1 كيلو هرتز؛مستوى الضوضاء ≤ 60 ديسيبل؛متوسط القدرة 550 واط | من -30 إلى 80 درجة مئوية؛5%–90% رطوبة نسبية، بدون تكثف؛أي زاوية | كجم 36 | مدخلات/مخرجات طاقة 24 فولت / 1 أمبير؛2 DI؛2 DO؛2 الذكاء الاصطناعي؛مصدر طاقة COM 24 فولت / 1 أمبير؛RS485 ؛EtherCAT | J1 ±360° 150°/ثانية؛J2 ±360° 150°/ثانية؛J3 ±165° 210°/ثانية؛J4 ±360° 240°/ثانية؛J5 ±360° 240°/ثانية؛J6 ±360° 240°/ثانية | / | اطلب هذا الطراز |
لم يتم العثور على طراز CGXi مطابق. يرجى مسح فلتر واحد أو أكثر أو إرسال الحمولة المطلوبة، والمدى، والبيئة، والتطبيق لمراجعة المشروع.
الأسئلة الشائعة حول حلول الروبوتات التعاونية والأتمتة من CGXi
كيف تختلف سلسلة الروبوتات التعاونية CGXi C و G و X و AL؟
تُصنّف هذه الصفحة الروبوتات التعاونية العامة من سلسلتي C و G بشكل منفصل عن طرازات سلسلة X المقاومة للانفجار وطرازات سلسلة AL المقاومة لدرجات الحرارة القصوى. قارن الصف المحدد من حيث الحمولة، والمدى، والحماية، والبيئة، والواجهات، والتركيب، بدلاً من اعتبار اسم السلسلة بمثابة تكوين كامل.
كيف يمكنني اختيار روبوت CGXi التعاوني بناءً على الحمولة ومدى الوصول؟
قم بتضمين أداة النهاية وقطعة العمل ومعدات المعالجة المحمولة في الحمولة. تأكد من جميع مواضع واتجاهات نقاط التحكم في النقل، ثم تحقق من مركز الثقل والقصور الذاتي والسرعة والتركيب والعوائق ومسار الكابلات قبل اختيار النموذج.
ما هي معلومات السلامة والبيئة المطلوبة لمشروع الروبوت التعاوني CGXi؟
حدد المهمة، والسرعة، وظروف التلامس، ومخاطر أداة التشغيل وقطعة العمل، وإمكانية وصول المشغل، وطريقة التركيب، والظروف المحيطة، وأي متطلبات خاصة بالمناطق الخطرة. يتطلب كل من التشغيل التعاوني وملاءمة مقاومة الانفجار مراجعة المخاطر والامتثال الخاصة بالمشروع.
ما الذي يجب أن أدرجه في طلب عرض أسعار روبوت CGXi التعاوني؟
يرجى تحديد الطراز أو السلسلة بدقة، والتطبيق، والحمولة الإجمالية، والمدى، والأوضاع، والبيئة، ومتطلبات الحماية، والواجهات، والكمية، والوجهة، والتوقيت المطلوب. بعد ذلك، يمكن تأكيد نطاق الروبوت، ووحدة التحكم، والأدوات، والسلامة، والخدمة بشكل نهائي.
كاتب: فريق التحرير في EVST
يُدير فريق التحرير في EVST هذه الصفحة لدعم اختيار الروبوتات وتخطيط المشاريع. يجب التأكد من توفر المنتج وتكوينه وسلامته ونطاق تكامله للتطبيق الفعلي.
سياسة التحرير · سياسة التصحيحات · شروط الاستخدام
آخر تحديث: