
بقلم فريق التحرير في EVST · آخر تحديث: 4 يونيو 2026
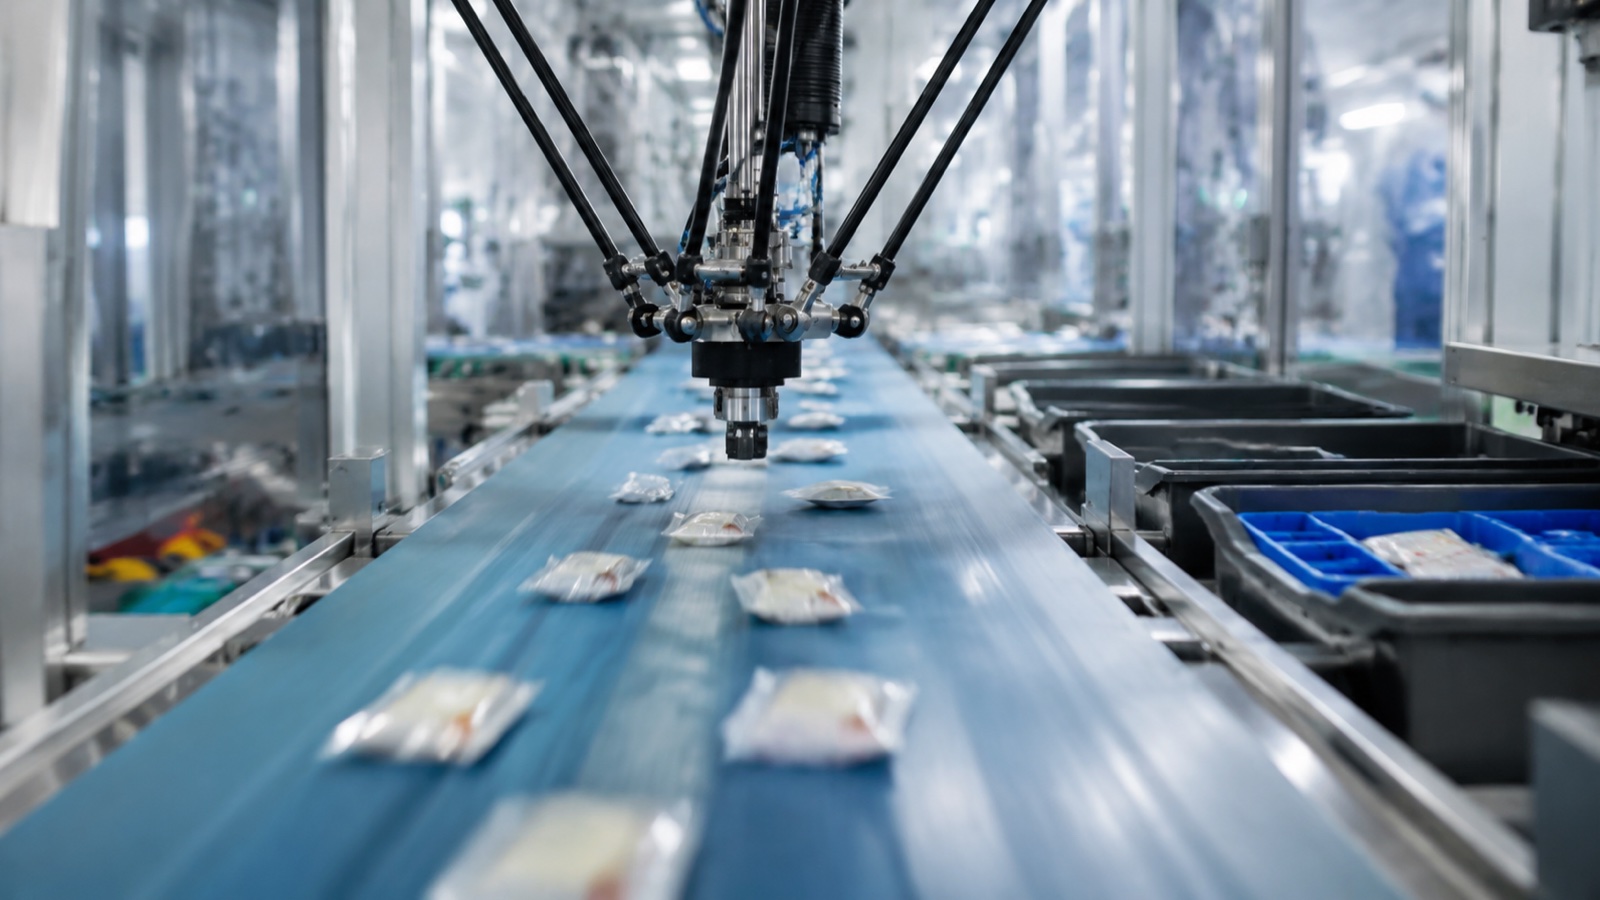
الروبوت دلتا هو روبوت ذو أذرع متوازية مثبت في الأعلى، بثلاثة أذرع خفيفة تُحرك منصة واحدة، مما يُمكّنه من تحريك أداة طرفية صغيرة بسرعة عالية جدًا، غالبًا ما تتجاوز 100 عملية التقاط في الدقيقة. ولأن المحركات الثقيلة تبقى ثابتة في القاعدة، فإن الأذرع الخفيفة فقط هي التي تتحرك، وهذا هو سبب هيمنة روبوتات دلتا على عمليات الفرز والتعبئة عالية السرعة للأجزاء الخفيفة. فهي تُضحي بالحمولة والمدى مقابل هذه السرعة.
كيف يعمل روبوت دلتا
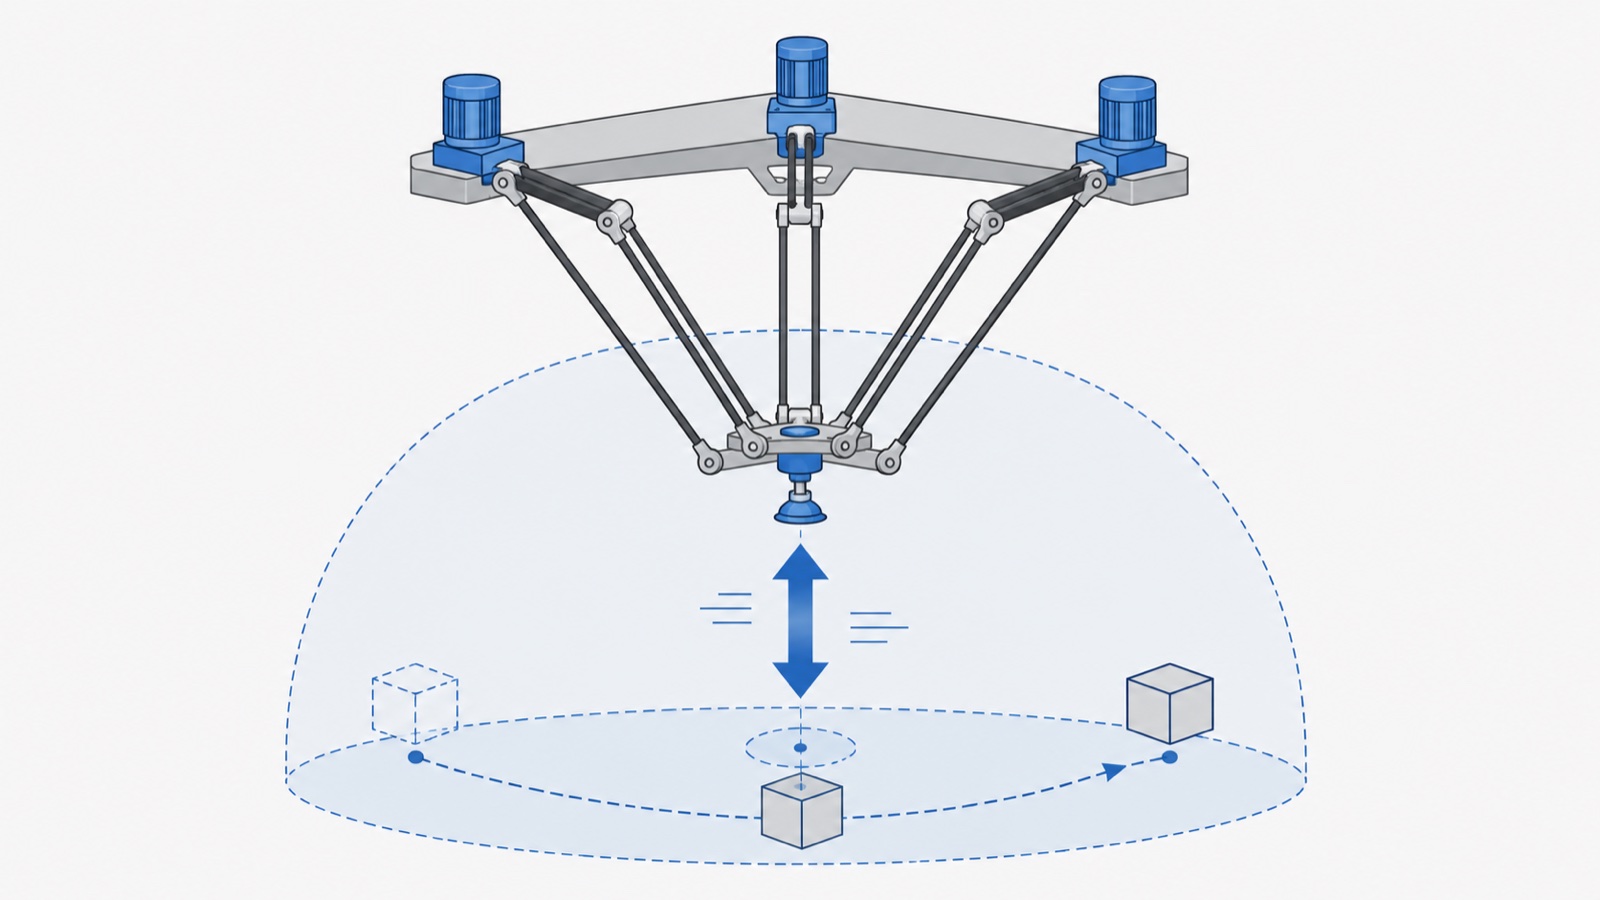
على عكس الذراع المفصلية، حيث يتحمل كل محرك وزن المفاصل التي تتجاوزه، تُبقي الذراع المثلثية المحركات الثلاثة مثبتة في الإطار العلوي. تُشغّل هذه المحركات ثلاثة أزواج من الوصلات خفيفة الوزن تلتقي عند منصة متحركة صغيرة. والنتيجة هي كتلة متحركة منخفضة للغاية وتسارع عالٍ جدًا. ووفقًا لملاحظات الصناعة، فإن هذه الحركة المتوازية هي ما يسمح للذراع المثلثية بتحقيق معدلات التقاط لا تستطيع الأذرع التسلسلية مجاراتها بالنسبة للأجزاء الخفيفة.
تحمل المنصة عادةً كوب شفط أو ماسكًا صغيرًا، ويمكن إضافة محور دوران رابع لتوجيه الأجزاء. عادةً ما توجه الرؤية الروبوت، حيث تحدد الأجزاء على سير ناقل متحرك بحيث يلتقط الروبوت الأجزاء أثناء الحركة دون إيقاف السير.
أين تندرج شركة دلتا للروبوتات؟
| تطبيق | لماذا يناسب دلتا؟ |
|---|---|
| الفرز عالي السرعة | التقاط العناصر الخفيفة من حزام متحرك باستخدام الرؤية |
| التعبئة والتغليف الأساسي | وضع المنتجات في الصواني أو الكراتين أو أغلفة التدفق بمعدل عالٍ |
| انتق و ضع | نقل الأجزاء الصغيرة بين السيور الناقلة بسرعة |
| تغذية مجموعة الإضاءة | تقديم الأجزاء بسرعة إلى محطة في اتجاه مجرى النهر |
بحسب ملاحظات القطاع، تُعدّ خطوط إنتاج الأغذية والأدوية والسلع الاستهلاكية الأكثر استخدامًا لروبوتات دلتا، نظرًا لخفة منتجاتها وكثرة عددها وحركتها المستمرة. فعلى سبيل المثال، صُممت سلسلة EVSD دلتا من EVST لعمليات الفرز والتكديس والتقاط المنتجات ووضعها وتغليفها، بمعدلات تشغيل مناسبة لخطوط الإنتاج ذات الأحجام الكبيرة. للاطلاع على مقارنة بين روبوتات دلتا وأنواع أخرى، يُرجى مراجعة قسمنا. مقارنة SCARA ودلتا و6 محاور.
حدود روبوتات دلتا
تُعتبر روبوتات دلتا متخصصة، وليست عامة. حمولتها منخفضة، عادةً ما تتراوح بين بضعة كيلوغرامات و15 كيلوغرامًا تقريبًا، ونطاق عملها عبارة عن قبة ضحلة وليست مساحة رأسية واسعة، لذا لا يمكنها الوصول إلى الصناديق العميقة أو الالتفاف حول العوائق. كما أنها لا تُحرك الأجزاء بما يتجاوز دوران المعصم الاختياري. عندما تتطلب المهمة حمولة أكبر، أو توجيهًا كاملًا، أو نطاقًا رأسيًا واسعًا، يكون الروبوت سداسي المحاور هو الأداة الأفضل، وبالنسبة لتجميع الأسطح المستوية الصلبة، عادةً ما يتفوق روبوت SCARA.
في الواقع العملي، تكتسب الروبوتات المثلثية مكانتها في عمليات الانتقاء الأسرع والأخف والأكثر تكرارًا، وغالبًا ما يتم إقرانها بأنواع أخرى من الروبوتات: يمكن لخط من الروبوتات المثلثية التي تنتقي من حزام أن يغذي روبوتًا سداسي المحاور يقوم بتعبئة المنتجات ووضعها على منصات نقالة في المراحل اللاحقة.
تحديد خلية دلتا
- وزن وحجم القطعة: تأكد من أن الجزء بالإضافة إلى أداة النهاية يبقى ضمن حمولة دلتا.
- هدف معدل الاختيار: يؤدي معدل التقاط المنتجات في الدقيقة إلى زيادة عدد الروبوتات التي تمر عبر الحزام الناقل.
- رؤية: تُعد الرؤية التي تتبع الحزام ضرورية دائمًا تقريبًا لالتقاط المنتجات المتحركة.
- المغلف: تأكد من أن مدى وصول القبة يغطي عرض الحزام ونقاط التثبيت.
بحسب ملاحظات الصناعة، عادةً ما تُحدد الإنتاجية من خلال الجمع بين معدل كشف الرؤية وعدد وحدات دلتا على الحزام، وليس من خلال السرعة القصوى للروبوت الواحد. تُزوّد EVST خلايا دلتا بالروبوت ونظام الرؤية والأدوات بشكل متكامل؛ للاطلاع على تفاصيل الطراز، يُرجى مراجعة دليل اختيار روبوت دلتا من EVST.
الأسئلة الشائعة
ما هو استخدام الروبوت دلتا؟
تُستخدم روبوتات دلتا في عمليات الفرز عالية السرعة، والتعبئة الأولية، والتقاط ووضع الأجزاء الخفيفة، لا سيما في خطوط إنتاج الأغذية والأدوية والسلع الاستهلاكية. يُحرك تصميمها ذو الأذرع المتوازية أداة طرفية خفيفة بسرعة فائقة، تصل غالبًا إلى أكثر من 100 عملية التقاط في الدقيقة، وعادةً ما يتم توجيهها بواسطة نظام رؤية لتتبع المنتجات على سير ناقل متحرك.
ما هي سرعة الروبوت دلتا؟
تتجاوز سرعة روبوتات دلتا عادةً 100 عملية التقاط في الدقيقة للأجزاء الخفيفة، وهي أسرع من الأذرع التسلسلية لنفس المهمة، لأن محركاتها ثابتة في القاعدة ولا تتحرك إلا الوصلات الخفيفة. وتعتمد السرعة الفعلية على وزن القطعة، ومسافة الالتقاط والوضع، وسرعة قدرة نظام الرؤية على رصد القطع على الحزام الناقل.
ما هي حمولة الروبوت دلتا؟
تتميز حمولات دلتا بانخفاضها، حيث تتراوح عادةً بين بضعة كيلوغرامات و15 كيلوغرامًا تقريبًا، وذلك لأن تصميمها يركز على السرعة بدلًا من الحمولة. وتغطي سلسلة دلتا EVSD من EVST هذا النطاق لأغراض الفرز والتكديس والتقاط ووضع القطع وتغليفها. أما القطع الأثقل فتتطلب استخدام روبوت SCARA أو روبوت سداسي المحاور.
ما الفرق بين روبوت دلتا وروبوت سكارا؟
الروبوت دلتا هو روبوت متوازي مصمم لسرعة فائقة مع أجزاء خفيفة الوزن داخل غلاف قبة ضحل، وهو مثالي لالتقاط الأجزاء من سير ناقل. أما الروبوت سكارا فهو روبوت تسلسلي رباعي المحاور يتميز بصلابة أكبر، مما يجعله أفضل للتجميع والإدخال الدقيقين على الأسطح المستوية مع قدرة تحميل أعلى. يركز الروبوت دلتا على السرعة، بينما يركز الروبوت سكارا على الصلابة وقوة التجميع.
هل يحتاج الروبوت دلتا إلى نظام رؤية؟
بالنسبة لانتقاء المنتجات من سير ناقل متحرك، نعم، في أغلب الأحيان. يحدد نظام الرؤية المتتبع للسير موضع كل قطعة واتجاهها، مما يسمح لآلة دلتا بالتقاط المنتجات أثناء الحركة دون إيقاف الخط. أما بالنسبة لعمليات الانتقاء والوضع في مواقع ثابتة، فقد لا تكون الرؤية ضرورية، ولكن معظم تطبيقات الفرز عالية السرعة تعتمد عليها.
نبذة عن المؤلف: أعدّ هذا الدليل فريق التحرير في EVST. شركة EVST (EVS TECH CO., LTD) هي شركة تصنيع روبوتات مقرها مدينة تشنغدو، تأسست عام 2018، وتنتج روبوتات دلتا، وسكارا، وروبوتات صناعية سداسية المحاور، وروبوتات تعاونية، وتُصدّر منتجاتها إلى أكثر من 100 دولة، وهي حاصلة على شهادات الجودة من جهات خارجية مثل CE وSGS وTUV.
آخر تحديث: 4 يونيو 2026. أرقام الأداء هي نطاقات صناعية إرشادية؛ تأكد من الحمولة والمدى والدوران مقابل بيانات المنتج الحالية قبل التحديد.