
Küçük parça taşıma düzeninde tanımlanması gereken iki referans problemi vardır: gelen parçayı tanımlayan özellik ve parçanın ulaşması gereken fiziksel konum. Alma alanındaki net bir görüntü, kendi başına alıcı fikstürü tanımlamaz veya başarılı bir yerleştirmeyi sağlamaz.
Hareketin her iki ucunu da tanımlayın.
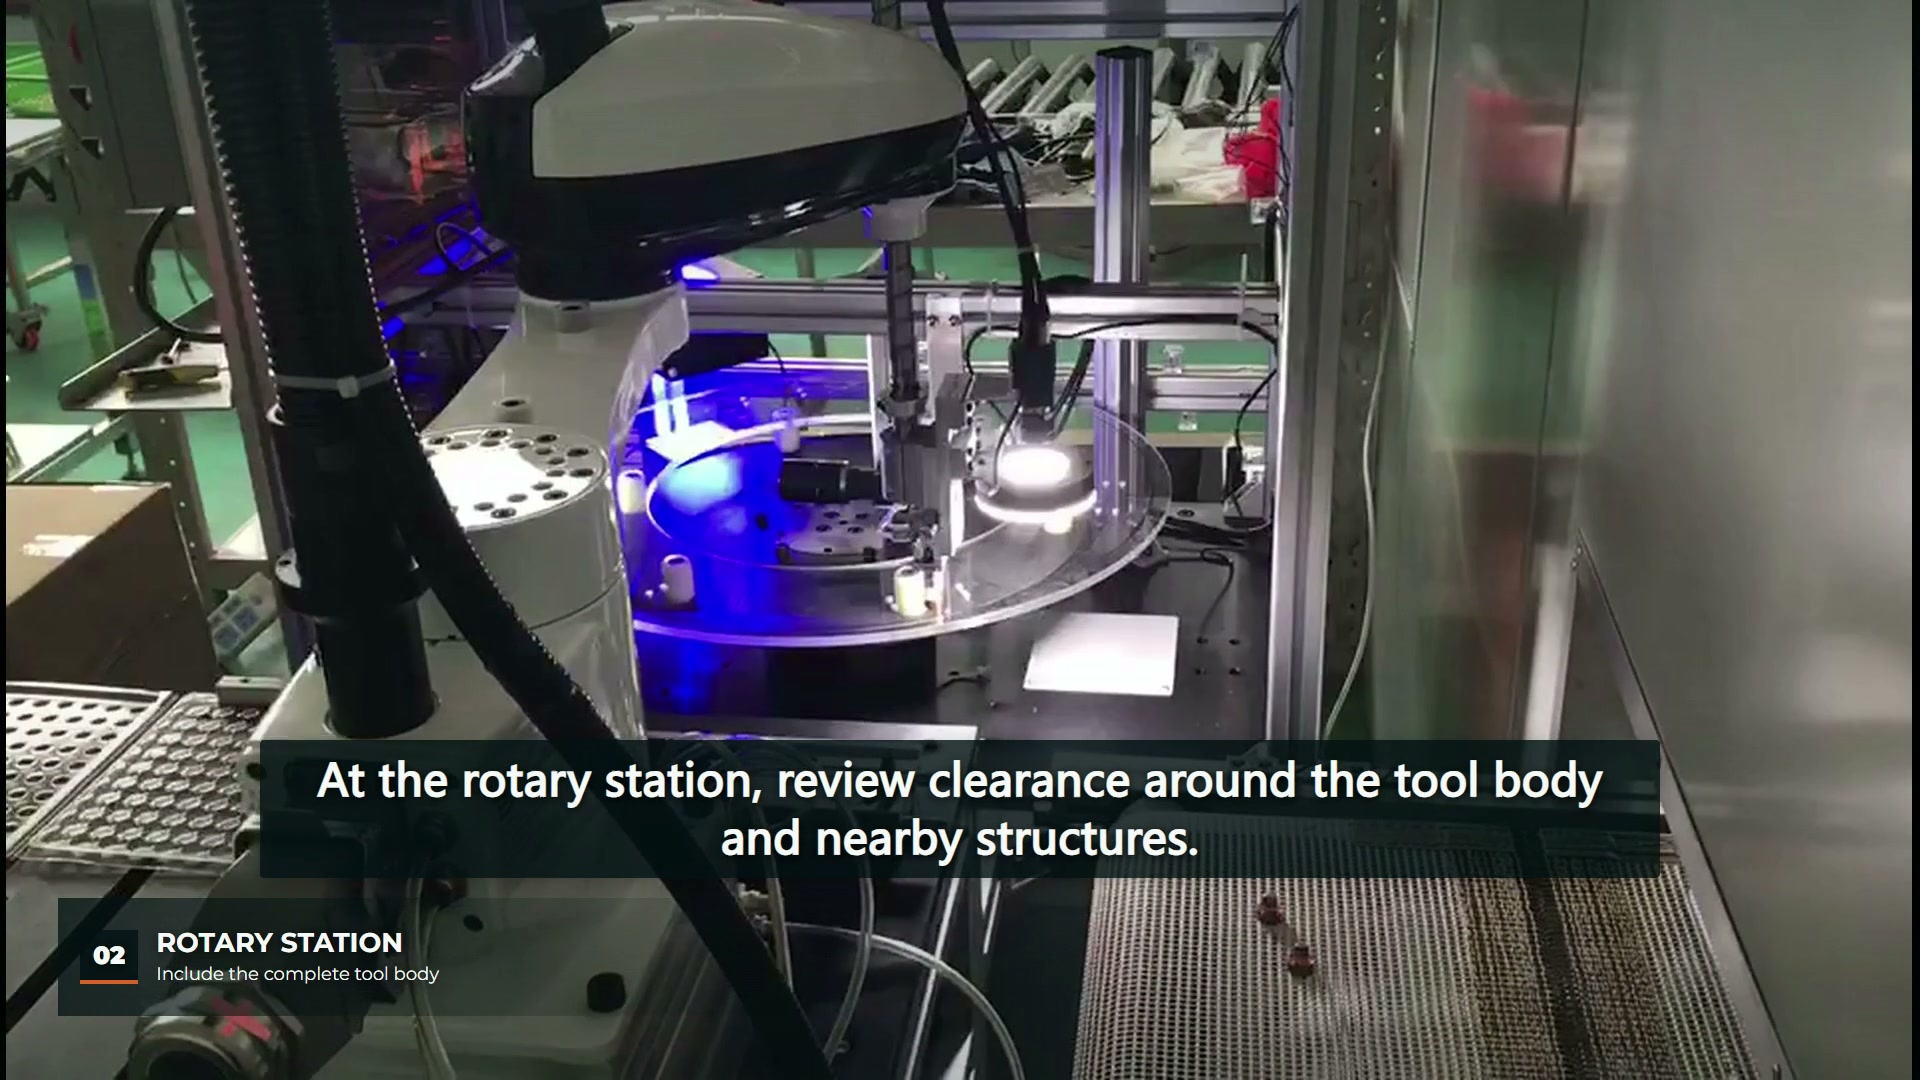
Videonun 00:03 saniyesinde, sağda giriş alanı ve solda aydınlatılmış döner istasyon bulunan bir çalışma masasının üzerinde beyaz bir SCARA robotu gösterilmektedir. 00:12 saniyesinde, alet döner istasyonun üzerindedir ve çevredeki masa yapısı hala görülebilmektedir. Bu gözlemler, çalışma alanlarının ilişkisini ortaya koymaktadır. Tanıma doğruluğu, muayene sonuçları veya reddedilen parça işleme hakkında bilgi vermemektedirler.
Uygulama açıklamasını, yönlendirme için kullanılan parça özelliğini ve yerleştirme için kullanılan hedef özelliği adlandırarak başlatın. Örneğin, görünür bir dış kontur ve bir alıcı cep farklı referanslardır. Robot hareketi basit görünse bile, aralarındaki ilişki açıklanmalıdır.
Gözlemlenecek unsur için uygun aydınlatmayı seçin.
Basler'in aydınlatma kılavuzu Arka aydınlatmanın, yüzey bilgilerini kaybettirirken bir nesnenin dış hatlarını vurgulayabileceğini açıklıyor. Buradan çıkarılacak önemli ders, incelenecek özelliğin etrafında bir aydınlatma düzeni seçmektir. Bu görüntülerde görünen ışıklar, hangi algoritmanın, aydınlatma yönteminin veya kabul eşiğinin kullanıldığını belirlemez.
Yeni bir parça için, amaçlanan görüntüleme koşulları altında gerçek özelliğin görüntülerini toplayın. Olası yön değişikliklerini ve yüzey varyasyonlarını dahil edin. Karar bir yüzey işaretine veya yüzey kusuruna bağlıysa, yalnızca bir ana hat gerekli bilgiyi sağlamayabilir. Ana hatta bağlıysa, hangi kenarların görünür kalması gerektiğini belirleyin.
Görüntü konumlarını fiziksel konumlara bağlayın.
Basler'in Kalibrasyon vTool dokümantasyonu Görüntü koordinatlarından fiziksel koordinatlara dönüşümü tanımlar. Alıntı yapılan referansın kapsamı budur; bu hücre için bir kalibrasyon kaydı değildir.
Proje incelemesi için, kamera referansını, robot referansını ve alıcı fikstür referansını tek bir yerleşim planında belirleyin. Kamera, masa veya parça yüksekliği değiştiğinde nelerin yeniden kontrol edilmesi gerektiğini açıklayın. Yerleştirme tutarsızlığının hareketin her iki ucunda da mevcut olması koşuluyla incelenebilmesi için, görüntü sonucunu ve son yerleştirilen parça gözlemini aynı örnek kaydında saklayın.
| Korunacak giriş | İncelemenin ayırt edebileceği şeyler |
|---|---|
| Gelen parçalara ait temsili görseller | İstenen özelliğin görünür olup olmadığı |
| Kamera ve armatür referans açıklaması | Görüntü konumlarının düzenle nasıl ilişkili olduğu |
| Alıcı cep veya konumlandırma geometrisi | Son yerleştirme koşulunu ne tanımlar? |
| Alışılmadık örnekler için görüntüler ve gözlemler | Aynı kararın ters çevrilmiş veya gizlenmiş parçalar için de geçerli olup olmadığı |
Teslim alma koşullarını ayrı olarak inceleyin.
00:12'deki döner istasyon görüntüsü, komple takım gövdesi ve yakındaki yapılarla ilgili soruları çerçevelemeye yardımcı olur. Ancak her yerleştirmenin boyutsal kabulünü gösteremez. Bir sonraki işlem yönlendirme, oturma veya ayırmaya bağlıysa, parça geldikten sonra bu koşulun nasıl kontrol edileceğini belirtin.
İlgili makale şu konudadır: görüş yönlendirmeli SCARA sıralama ve koordinat eşleme Burada daha geniş kapsamlı haritalama ve seçim doğrulama sorununu ele alıyoruz. Burada ise daha dar kapsamlı görev, aday bir yerleşim planını değerlendirmeden önce gelen görsel özelliği ve alıcı fiziksel referansı belgelemektir.
Bu nedenle, faydalı bir inceleme paketi, temsili parçaları, özellik görüntülerini, alıcı geometrisini ve eşleştirilmiş alma/yerleştirme gözlemlerini içerir. Görünür robot hareketi bağlam sağlar; örnek kayıtlar ise gerekli sonuç için kanıt sunar.