
Robotik Kaynak Kalite Kontrolü: Yapay Zeka Görüntüleme Muayenesi, Tahribatsız Muayene ve ISO 5817 Hata Sınıflandırması (2026)
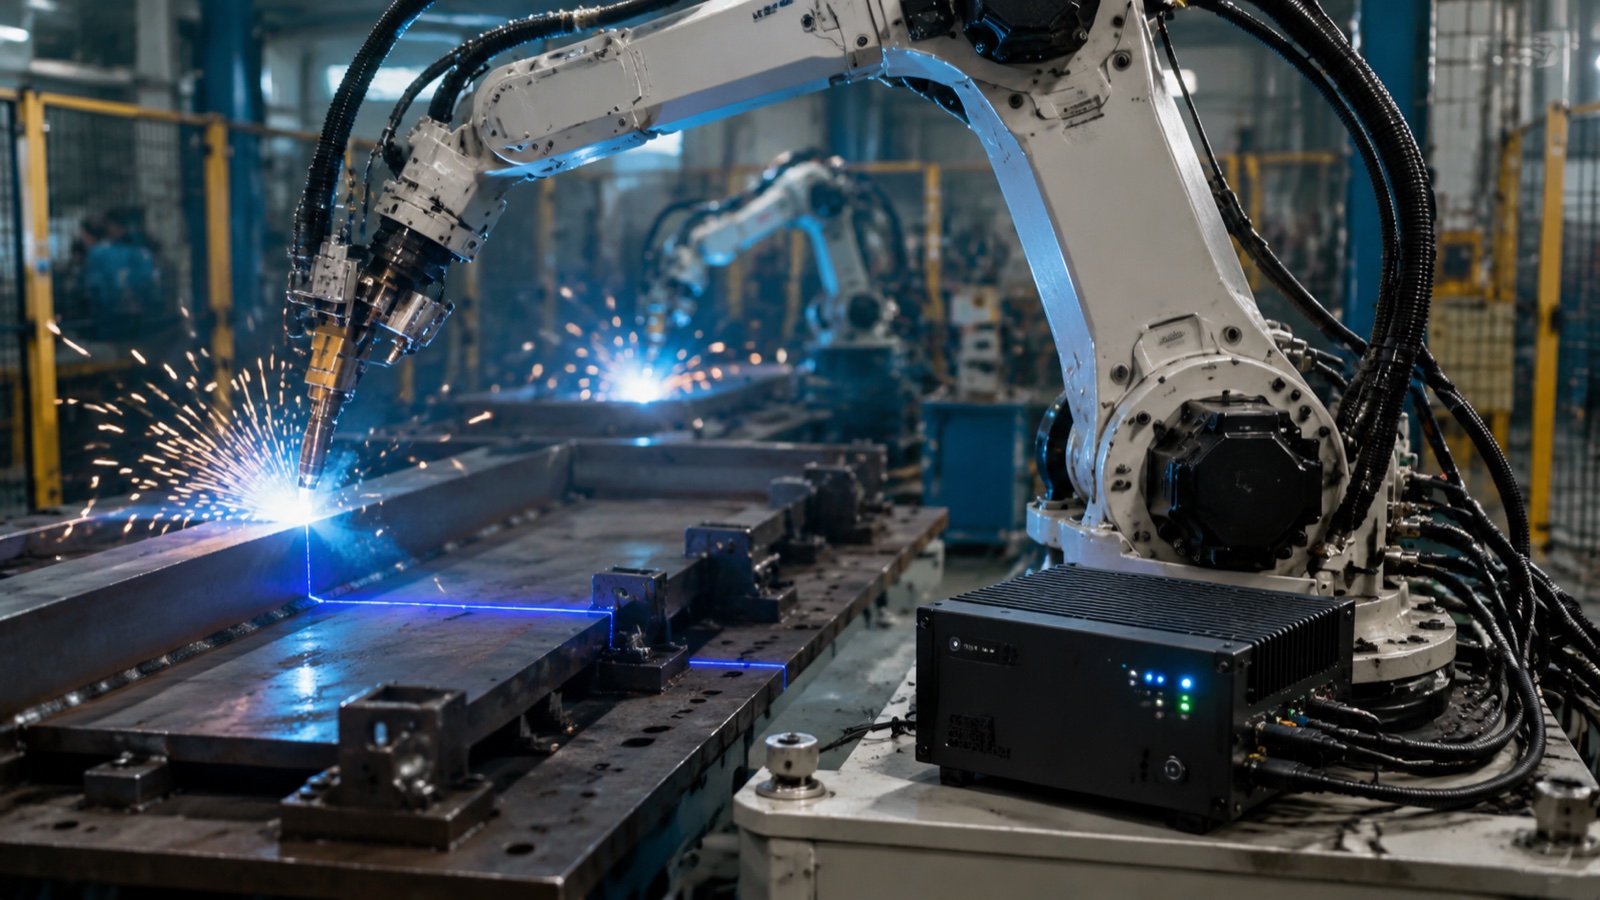
Robotik kaynak kalite kontrolü dört katmanı birleştirir: ark voltajı, akımı ve tel beslemesinin hat içi proses izlemesi; kaynak öncesinde, sırasında ve sonrasında kaynak dikişinin yapay zeka destekli görüntü incelemesi; güvenlik açısından kritik bağlantılar için tahribatsız test (UT, RT, MT, PT veya VT); ve ISO 5817 / ISO 6520 kabul seviyelerine ve AWS D1.1 gibi kodlara göre yapılandırılmış kusur derecelendirmesi. Bu katmanlar birlikte, kaynak kusur oranlarını manuel işlemlerde tipik olan %5-8'den kalibre edilmiş robotik sistemlerde %1'in altına düşürür.
Kalite Kontrol Katmanlarına Genel Bakış: Her Katman Ne Yakalıyor?
Her katmanı ayrıntılı olarak incelemeden önce, aşağıdaki karşılaştırma tablosu her yöntemin neyi tespit ettiğini, hücre başına maliyet aralığını ve sonuçların elde edilme hızını göstermektedir. Bu farklılıkları anlamak, belirli bir üretim ortamına hangi kombinasyonun uygun olduğuna karar vermenin başlangıç noktasıdır.
| QC Yöntemi | Ne Tespit Ediyor? | Kapsam | Artan Maliyet (hücre başına) | Sonuç Hızı |
|---|---|---|---|---|
| Hat içi proses izleme (arc parametreleri) | Gerilim/akım kayması, tel besleme anormallikleri, gaz akışı kaybı — kusur haline gelmeden önceki süreç sapmaları | Ark açık kalma süresinin %100'ü | 2,000–8,000 dolar (sensör + veri kaydı) | Gerçek zamanlı (milisaniye) |
| Yapay zeka ile görüntüleme — kaynak öncesi (eklem geometrisi) | Boşluk, hizalama hatası, tolerans dışı bağlantı uyumu | eklemlerin %100'ü | Kaynak sonrası görüntüleme donanımıyla paylaşıldı. | Tarama başına 1–3 saniye |
| Yapay zeka ile görüntüleme — işlem aşamasında (eritme havuzu) | Yay kararsızlığı, eksik füzyon belirtileri, sıçrama anomalileri | yay uzunluğunun %100'ü | 10,000–25,000 dolar (yüksek hızlı kamera + IR) | Yaklaşık 100 ms gecikmeyle gerçek zamanlı |
| Yapay zeka görüntüleme — kaynak sonrası (kaynak dikişi profili) | Alt kesim, üst üste binme, alt dolgu, yüzey gözenekliliği, kaynak dikişi geometrisi sapmaları | Kaynak yüzeyinin %100'ü | 15,000–55,000 ABD Doları (3B profilleyici + uç nokta hesaplama) | Eklem başına 5-30 saniye |
| Ultrasonik test (UT / PAUT) | İç kusurlar: kaynaşma eksikliği, çatlaklar, 6 mm veya daha kalın malzemede hacimsel inklüzyonlar | Emniyet bağlantılarında numune alındı veya %100 oranında güvenli bağlantı sağlandı. | 0$ (dış kaynaklı) – 45,000$ (hücre içi PAUT) | Eklem başına dakika (çevrimdışı) |
| Radyografik test (RT) | Kaynak dikişinin tüm kesitinde iç kusurlar; CJP kaynakları için yönetmelik gereği zorunludur. | Kanun gereği parti örneklemesi | Kaynak başına veya parti başına dış kaynaklı | Saat (film) - dakika (dijital) |
| Manyetik parçacık (MT) | Ferromanyetik malzemede yüzey ve yüzeye yakın çatlaklar | Örneklendi | 500–3,000 dolar (ekipman) | Test başına 15-30 dakika |
| Boya nüfuz edici (PT) | Herhangi bir malzemede açık yüzey çatlakları ve gözeneklilik | Örneklendi | 200–1,500 dolar (sarf malzemeleri) | Test başına 30-60 dakika |
| Görsel test (VT) | Yüzey geometrisi, alt kesim, üst üste binme, boyut uyumsuzlukları | Örneklenmiş veya %100 manuel | Sadece İşçi Partisi | Eklem başına dakika |
Bölüm 1 — Üretim Hattı İçi Proses İzleme
Robotik kaynak kalite kontrolünde ilk aşama, hat içi proses izleme sistemidir. Kusurlar oluştuktan sonra bunları tespit etmek yerine, kusurlara neden olan proses değişkenlerini izler ve ark ilerlemeden önce sapmaları işaretler.
Ark Parametreleri: Gerilim, Akım ve Tel Beslemesi
GMAW (MIG/MAG) kaynağı sırasında, güç kaynağı ark voltajını ve kaynak akımını 1 kHz veya daha yüksek örnekleme hızlarında kaydeder. Dalga formu izleme yazılımı, canlı sinyali kaynak prosedürü yeterlilik testi sırasında oluşturulan referans dalga formlarıyla karşılaştırır. Ayar noktasından ±3 V'tan fazla sürekli bir voltaj düşüşü, temas ucu sorunu, kaynak yeri yanlış hizalaması veya koruyucu gaz sorunu olduğunu gösterir. Akım sapmaları, penetrasyonu ve kaynak dikişi geometrisini etkileyen tel besleme hızı değişiklikleriyle ilişkilidir. ABB'nin SmartPower modülü ve Lincoln Electric'in CheckPoint veri kayıt platformu gibi sistemler, bu tür dalga formu anomalisi tespitini uygular ve parametre kararlılığına bağlı olarak her bir kaynak yerine bir kaynak kalitesi indeksi atar.
Gaz Akışı ve Torç Durumu İzleme
Koruyucu gaz akışı regülatörde ve enstrümante sistemlerde kaynak torç gövdesinde izlenir. Bir kütle akış sensörü, akış nitelikli minimum değerin (genellikle katı tel GMAW için 12-18 L/dak) altına düştüğünde kaynak durdurma sinyali tetikler ve yetersiz gaz örtüsünün neden olduğu gözenekliliği önler. Torç durumu sensörleri, nozul direncini (sıçrama birikiminin bir göstergesi) ve temas ucu aşınmasını izler ve uç bozulması TCP'yi değiştirmeden ve kaynak dikişi konumlandırmasını bozmadan önce takım değişimini tetikler.
Ark Açık Kalma Süresi Kalite Sinyali Olarak
Her bir kaynak eklemi için otomatik olarak kaydedilen ark açık kalma süresi, döngü düzeyinde bir kalite sinyali sağlar. Normalde 18 saniye ark açık kalma süresi gerektiren bir kaynak ekleminin 14 saniyede tamamlanması, erken ark sönmesini ve potansiyel bir kaynak yetersizliği olayını gösterir. Sıra düzeyindeki izlenebilirlik kayıtları, ark açık kalma süresini, tepe akımını ve voltaj kararlılığını kaynak eklemi kimliğiyle ilişkilendirerek, tahribatsız muayenede (NDT) kusurlar bulunduğunda kök neden analizini mümkün kılar.
Amerikan Kaynak Derneği (AWS) tarafından derlenen sektör verilerine göre, robotik kaynak, manuel işlemlerdeki tipik %5-8'lik kaynak hatası oranlarını, doğru şekilde kalibre edilmiş robotik sistemlerde %1'in altına düşürmektedir. Geriye kalan %1'in altındaki hata oranı, çoğunlukla kaynak işleminin kendisinden ziyade fikstür yanlış hizalaması ve sarf malzemesi yönetimi hatalarından kaynaklanmaktadır; bu nedenle, hurda oluşmadan önce bu kalan hata modlarını yakalamak için hat içi parametre izleme en önemli araçtır.
Bölüm 2 — Yapay Zeka Görüntü Denetimi (Temel Kalite Katmanı)
Yapay zekâ destekli görüntü denetimi artık kaynak işleminin üç zamansal aşamasını da kapsıyor: ark başlamadan önce (kaynak öncesi birleşim doğrulaması), kaynak sırasında (erime havuzu ve ark ışığı izleme) ve kaynak sonrasında (kaynak sonrası kaynak dikişi profillemesi). Her aşama farklı sensör donanımı kullanıyor ve farklı kalite kontrol değeri sunuyor.
Kaynak Öncesi: Bağlantı Geometrisi Doğrulama
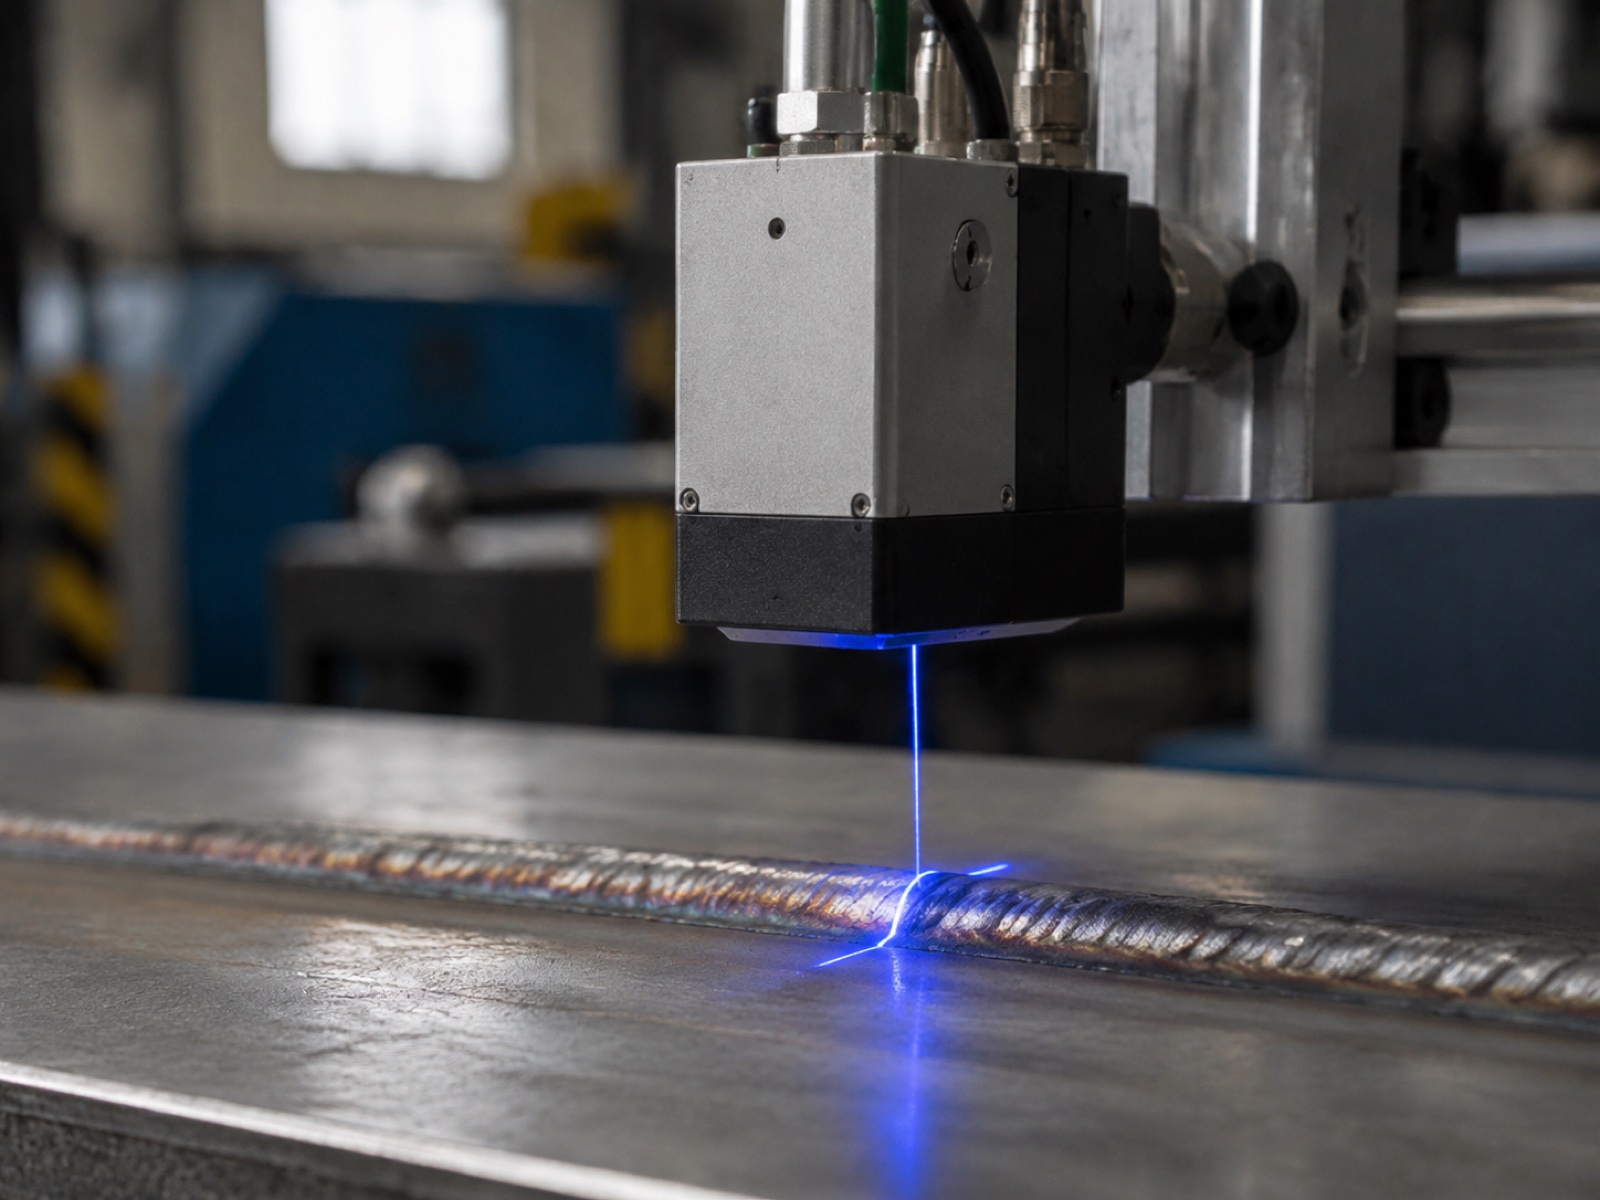
Robot kaynak işlemine başlamadan önce, lazer çizgi tarayıcı veya yapılandırılmış ışıklı 3D kamera, kaynak noktasının geometrisini yakalar. Sistem, kök boşluğunu, kaynak noktası hizalamasını ve yaklaşım açısını, nitelikli kaynak prosedürü spesifikasyonu (WPS) limitlerine göre kontrol eder. Tolerans dışı kaynaklar, WPS maksimumundan daha geniş bir boşluk veya kaynak dikişini merkezden uzaklaştıracak bir hizalama hatası, herhangi bir kaynak süresi boşa harcanmadan önce durdurma ve uyarı sistemini tetikler.
Bu alandaki önde gelen sistemler arasında Meta Vision MV (EtherCAT entegre, otomotiv kaporta atölyelerinde yaygın), Servo-Robot (yapısal imalatta geniş kullanım alanı bulmuş), Scansonic (yüksek enerjili ortamlara dayanıklı) ve Octopuz (nokta bulutundan yazılım tabanlı yol düzeltme) yer almaktadır. Kaynak öncesi tarama ayrıca, hücre bileşenleri kılavuzunda açıklanan dikiş izleme lazer profilometrelerinin temel işlevi olan, parçadan parçaya boyutsal varyasyon için robotun kaynak yolunu da düzeltir.
İşlem Sırasında: Ark Işık Profili ve Erime Havuzu İzleme
Ark emisyon dalga boylarına göre filtrelenmiş yüksek hızlı kameralar (saniyede 10,000-50,000 kare), ark ışığı profilini ve erime havuzunun geometrisini gerçek zamanlı olarak yakalar. Kızılötesi termografi kameraları ise eş zamanlı olarak ısıdan etkilenen bölgenin (HAZ) sıcaklık dağılımını haritalandırır. Bu sinyaller birlikte, sonraki geçişler altında gömülmeden önce eksik füzyonu gösterir: hareket hızı ve akım sabit kalırken aniden daralan bir erime havuzu, birleşim boşluğunun çökmesini veya ana metalin kirlenmesini işaret eder.
Pratikte, işlem içi görüntü işleme en fazla hesaplama gerektiren katmandır. Kenar çıkarım kartları (NVIDIA Jetson veya eşdeğeri), etiketlenmiş ark anomali görüntülerinde eğitilmiş hafif CNN modelleri çalıştırarak her kareyi 50-100 ms içinde sınıflandırır. Çoklu kamera beslemelerinin eş zamanlı olarak çalıştığı yüksek üretim kapasiteli otomotiv hücrelerinde tam NVIDIA Metropolis işlem hatları kullanılır.
Kaynak Sonrası: Kaynak Dikişi Profili ve Hata Sınıflandırması
Kaynak sonrası kaynak dikişi profillemesi, tamamlanmış kaynağın kesitsel nokta bulutunu oluşturmak için 3 boyutlu lazer profilometre kullanır. Profilleyici, kaynak dikişi genişliğini, yüksekliğini, alt kesim derinliğini, bindirme uzantısını ve uç açısını ölçer; bu parametreler doğrudan ISO 5817 kabul seviyesi gereksinimleriyle eşleşir. Etiketlenmiş kaynak kusuru veri kümeleri üzerinde eğitilmiş derin öğrenme modelleri, yüzey özelliklerini sınıflandırır: alt kesim (ISO 5817 tip 5011), bindirme (5041), yetersiz dolgu (5012), yüzey gözenekliliği (2017) ve nitelikli kaynak dikişi profilinden geometrik sapmalar.
Üretim uygulamalarında kullanılan ticari görüntüleme yazılım platformları arasında Cognex VisionPro (2D yüzey incelemesi için yaygın olarak kullanılır), MVTec HALCON (komut dosyası esnekliğiyle karmaşık 3D profil analizi için tercih edilir) ve Intel Geti (bulut destekli model eğitimi ve dağıtım yönetimi) yer almaktadır. Uygulamaya özgü inceleme yığınları arasında esnek üretim hücreleri için Inspekto S70 ve güvenlik açısından kritik havacılık ve basınçlı kap kaynaklarında X-ışını entegre incelemesi için Yxlon HBR-DL bulunmaktadır.
Endüstri uygulama verilerine göre, yapay zekâ tabanlı kaynak muayenesi, üretim hızıyla gerçekleştirilen eğitimli manuel görsel test (VT) ile karşılaştırıldığında, yüzey ve yüzeye yakın kusurlar için %96-99 oranında kusur tespit başarısı göstermektedir (manuel VT'de bu oran yaklaşık %87'dir). Yapay zekâ sistemlerinde yanlış pozitif oranı da manuel VT'ye göre daha düşüktür çünkü model, uzun vardiyalar boyunca insan denetçileri etkileyen yorgunluk etkileri ve eşik kayması olmadan, her ölçümde tutarlı bir karar eşiği uygular.
Bölüm 3 — Tahribatsız Muayene (NDT) Yöntemleri
Kaynak yönetmelikleri, güvenlik açısından kritik bağlantılar için tahribatsız muayene (NDT) yöntemlerini zorunlu kılmaktadır ve bu yöntemler yalnızca görsel veya yapay zeka destekli inceleme ile değiştirilemez. Her yöntemin belirli bir yetenek aralığı vardır; bağlantı türü ve malzeme kalınlığı için doğru yöntemin belirlenmesi, yönetmeliğe uygun bir inceleme planının temelidir.
Ultrasonik Test (UT / PAUT)
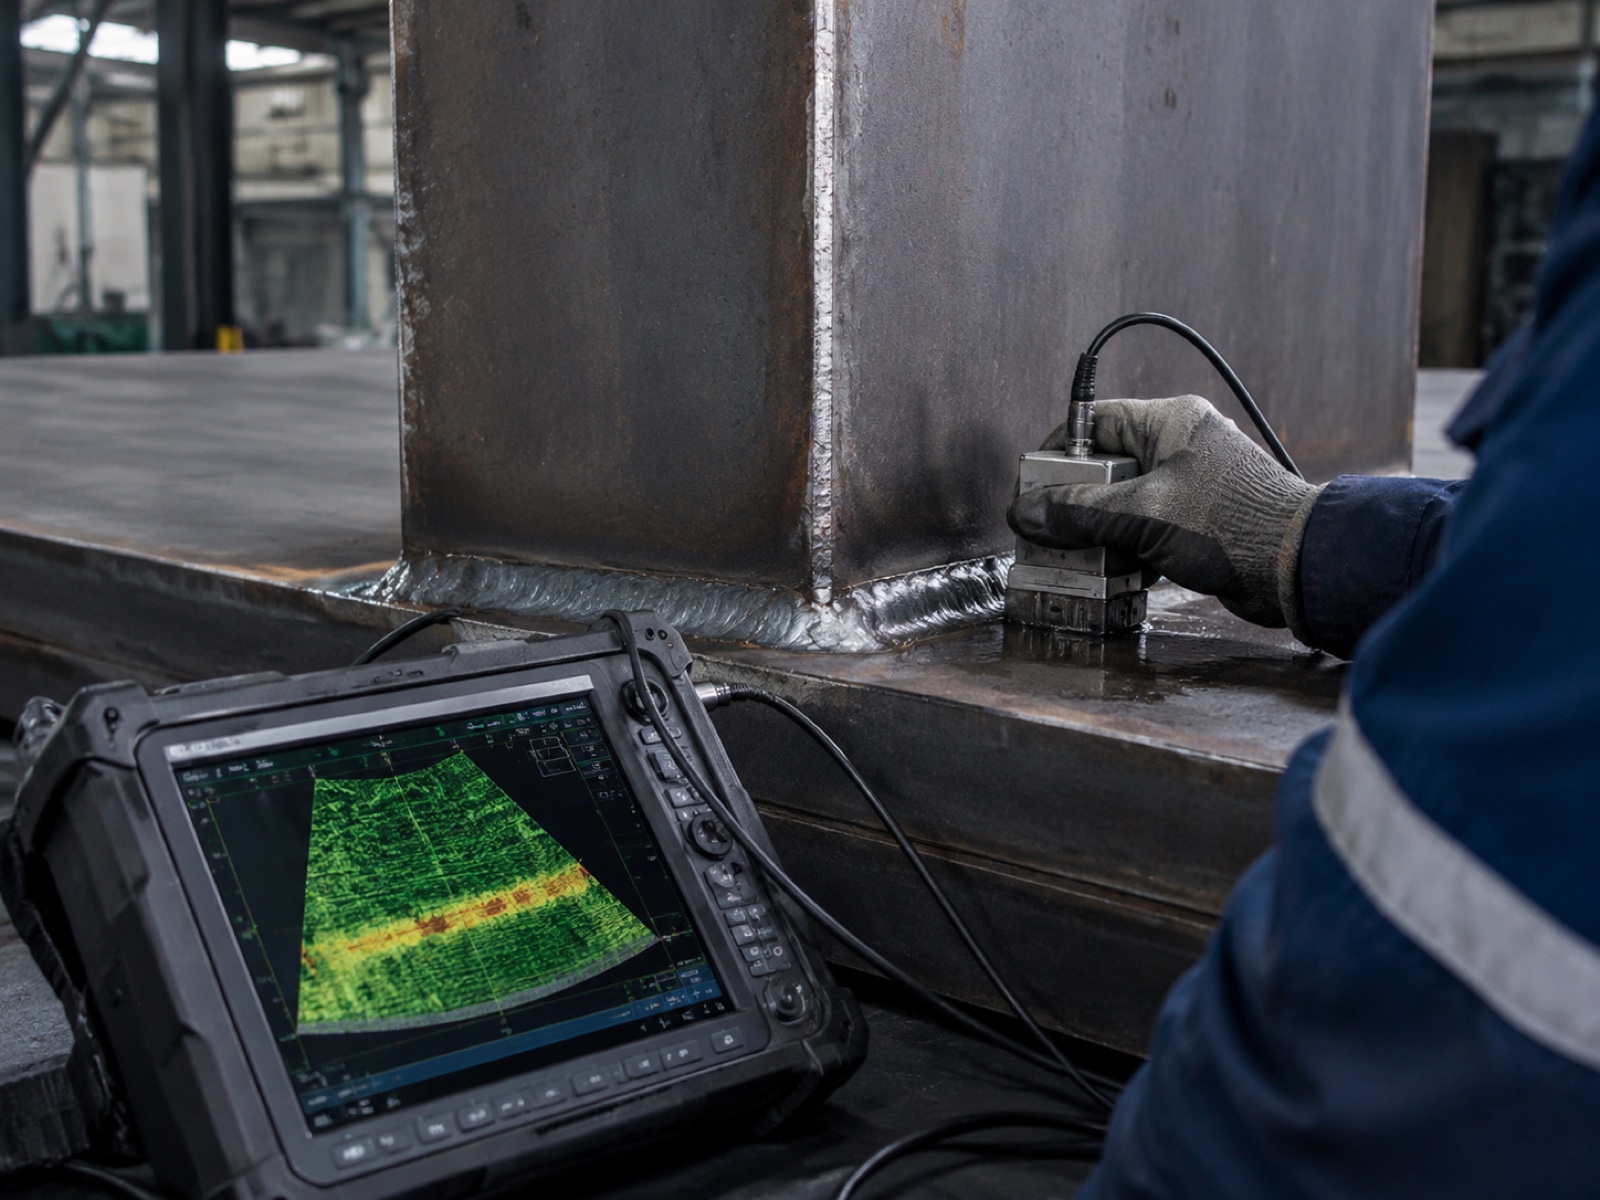
Ultrasonik test, 6 mm veya daha kalın malzemelerdeki iç süreksizlikleri tespit etmek için yüksek frekanslı ses dalgaları kullanır. Faz dizili ultrasonik test (PAUT), probu hareket ettirmeden ışın demetini elektronik olarak birden fazla açı boyunca yönlendirir ve tek geçişte kaynak hacminin kesitsel bir S-tarama görüntüsünü oluşturur. PAUT, daha iyi hacimsel kapsama, dijital görüntüleme ve kalıcı kayıt sağladığı için yapısal ve basınçlı kap kaynaklarında geleneksel tek problu ultrasonik testin yerini büyük ölçüde almıştır. AWS D1.1 Ek K, nitelikli bir prosedürün mevcut olduğu durumlarda, tam birleşim penetrasyonlu kaynaklar için PAUT'u radyoterapiye alternatif olarak kabul eder.
Radyografik Test (RT)
Radyoterapi (RT), kaynak kesitini film veya dijital dedektör üzerinde görüntülemek için X-ışını veya gama ışını radyasyonu kullanır. Hacimsel kusurları, gözenek kümelerini, cüruf kalıntılarını ve kaynak kalınlığının tamamında eksik kaynak penetrasyonunu tespit etmek için referans yöntem olmaya devam etmektedir. RT, kırılma açısından kritik elemanlar için AWS D1.1 ve belirli basınç tutucu kaynak kategorileri için ASME Bölüm IX tarafından zorunlu kılınmıştır. Dijital radyografi (DR) ve bilgisayarlı tomografi (CT), film işleme sürelerini saatlerden dakikalara indirmiş ve karmaşık kaynak geometrileri için 3 boyutlu hacimsel rekonstrüksiyonu desteklemiştir.
Manyetik Parçacık Testi (MT)
MT, manyetik alan oluşturarak ve ferromanyetik parçacık süspansiyonu uygulayarak ferromanyetik malzemelerdeki yüzey ve yüzeye yakın süreksizlikleri (çatlaklar, dikişler, soğuk bindirmeler) tespit eder. Alan çizgilerine dik olan süreksizliklerde parçacıklar gözle görülür şekilde birikir. MT hızlı, taşınabilir ve ucuzdur; bu nedenle yapısal çelik imalatında köşe ve oluk kaynakları için standart ilk geçiş yöntemidir. MT, östenitik paslanmaz çelik veya alüminyum (ferromanyetik olmayan malzemeler) üzerinde inceleme yapamaz ve yalnızca yüzeyi kıran veya yüzeye yaklaşan süreksizlikleri tespit eder.
Boya Penetrant Testi (PT)
PT, temizlenmiş kaynak yüzeyine düşük viskoziteli bir nüfuz edici sıvı uygular; kılcal etki, nüfuz edici sıvıyı açık yüzey çatlaklarına çeker. Bir bekleme süresinden sonra, geliştirici uygulanır ve nüfuz edici sıvıyı görünür şekilde geri çeker. PT, ferromanyetik, paslanmaz, alüminyum, titanyum gibi her türlü malzemede çalışır ve ferromanyetik olmayan kaynaklardaki yüzey kırılma çatlaklarını tespit etmek için standart yöntemdir. Temiz, kuru bir yüzey ve kontrollü bir bekleme süresi gerektirir, bu da onu yüksek verimli hat içi denetim için daha az uygun hale getirir, ancak örnek partilerde periyodik kontrol olarak pratiktir.
Görsel Test (VT)
VT, en basit, en düşük maliyetli ve ilk uygulanan muayene yöntemidir. Eğitimli bir müfettiş, kaynak yüzeyini görünür kusurlar açısından inceler: alt kesim, üst üste binme, yüzey çatlakları, dolgu eksikliği ve profil geometrisi, bir ölçü aleti veya referans şablonuna göre kontrol edilir. AWS D1.1 Madde 6, diğer herhangi bir tahribatsız muayene yöntemi uygulanmadan önce tüm kaynaklarda VT yapılmasını gerektirir. Yapay zeka destekli görüntülü muayene sistemleri, işlevsel olarak, %100 kapsama alanı, tutarlı eşikler ve belgelenmiş kayıtlar ile genişletilmiş, otomatikleştirilmiş ve enstrümante edilmiş bir VT biçimidir.
Bölüm 4 — Hata Sınıflandırması: ISO 6520-1 ve ISO 5817 Derecelendirmesi
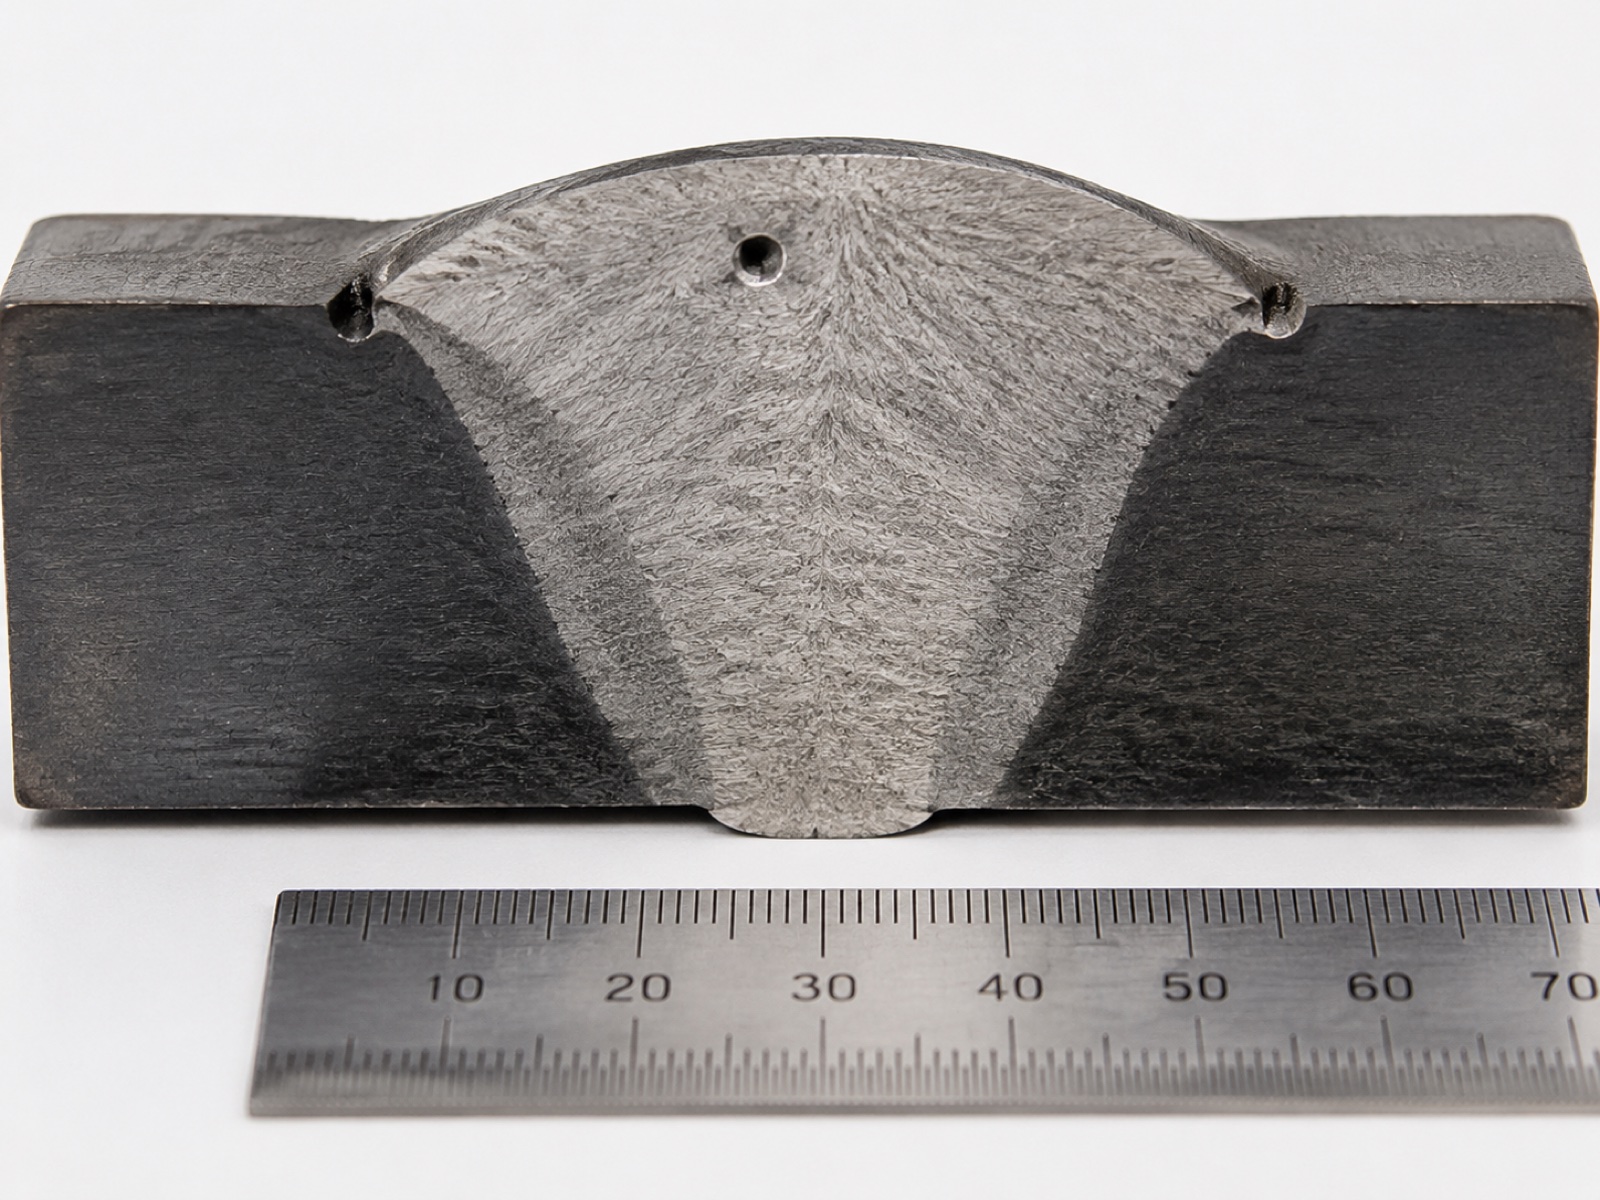
ISO 6520-1, kaynak kusurları için referans sınıflandırma sistemini sağlar ve bunları türlerine göre altı gruba ayırır. ISO 5817, bu kusur türlerini, her bir kusur için boyut sınırlarına bağlı olarak B (en katı), C (orta) ve D (en az katı) kabul seviyelerine eşler. ISO 6520-1 kategorileri üzerinde eğitilmiş yapay zeka görüntü işleme modelleri, doğrudan ISO 5817 kabul/red kararlarına karşılık gelen çıktılar üretir.
ISO 6520-1 Hata Grupları
| Grup (Sayı Aralığı) | Kusur Türü | Yaygın Örnekler | Tipik Tespit Yöntemi |
|---|---|---|---|
| Grup 1 (100'ler) | Çatlaklar | Boyuna çatlak (101), enine çatlak (102), sıcak çatlak (104), krater çatlağı (107) | UT, RT, MT, PT, AI görüntüleme (yüzey çatlakları) |
| Grup 2 (200'ler) | Boşluklar | Gözeneklilik (2011), solucan deliği (2015), yüzey gözenekliliği (2017), büzülme boşluğu (202) | RT (hacimsel), UT, AI görüntüleme (yüzey gözenekleri) |
| Grup 3 (300'ler) | Katı kalıntılar | Cüruf kalıntısı (301), akı kalıntısı (302), oksit kalıntısı (3041), metalik kalıntı (304) | RT, UT (daha büyük inklüzyonlar için PAUT) |
| Grup 4 (400'ler) | Füzyon ve penetrasyon eksikliği | Füzyon eksikliği (401), eksik penetrasyon (402), kök penetrasyon eksikliği (4021) | UT (PAUT), RT; Kök yüzeyinde yapay zeka görüşü (sınırlı erişim) |
| Grup 5 (500'ler) | Kusurlu şekil ve boyutlar | Alt kesim (5011), üst üste binme (5041), alt dolgu (5012), aşırı dışbükeylik (503), açısal yanlış hizalama (508) | Yapay zeka görüntüleme (3D boncuk profilleme), VT, ölçüm cihazları |
| Grup 6 (600'ler) | Çeşitli kusurlar | Ark darbesi (601), sıçrama (602), yırtılmış yüzey (6011), taşlama izi (6012) | VT, Yapay Zeka Görüntüleme, MT |
ISO 5817 Kabul Seviyeleri B, C, D
ISO 5817:2023, çelik, nikel, titanyum ve alüminyumda füzyon kaynaklı birleştirmeler için üç kabul edilebilir kalite seviyesi tanımlar. D Seviyesi (orta kalite), en geniş boyut toleranslarına sahiptir ve genel imalat için geçerlidir. C Seviyesi (orta kalite), yapısal uygulamalar ve çoğu endüstriyel imalat için standarttır. B Seviyesi (sıkı kalite), yorulma ve kırılma direnci gereksinimlerinin yüksek olduğu güvenlik açısından kritik yapılar, basınçlı ekipmanlar ve otomotiv ana yapıları için geçerlidir.
Pratik bir örnek olarak: 0.5 mm derinliğe sahip oyuk (tip 5011), D seviyesinde kabul edilebilir, C seviyesinde (kaynak dikişleri için limit 0.5 mm'dir) sınırda kabul edilebilir ve B seviyesinde (kaynak dikişleri için limit 0.25 mm'dir) reddedilebilir. Belirli bir kabul seviyesi için yapılandırılmış yapay zeka görüntüleme sistemleri, algılama eşiklerini ISO 5817'nin ilgili tablosundaki boyutsal sınırlara ayarlayarak otomatik geçme/kalma kararları alınmasını sağlar.
Bölüm 5 — Kabul Kriterleri Eşleştirmesi: AWS D1.1, EN 15085 ve ISO 3834
ISO 5817'nin ötesinde, sektöre özgü kodlara göre çalışan imalatçıların, denetim planlarını bu kodlardaki kabul kriterlerine göre eşleştirmeleri gerekir. Aşağıdaki tablo, robotik kaynak uygulamaları için başlıca kodları ve kalite kapsamlarını özetlemektedir.
| Kod / Standart | Uygulama Kapsamı | Görsel (VT) Gereksinim | RT / UT Gereksinimi | Kalite Seviyesi Referansı |
|---|---|---|---|---|
| AWS D1.1 (Yapısal Çelik) | Kuzey Amerika'da yapısal çelik imalatı ve montajı | Tüm kaynaklarda %100 garanti (Madde 6) | CJP gerilim elemanlarında ve kırılma açısından kritik elemanlarda RT veya UT uygulaması. | Ortak kategori ve yükleme türüne göre kabul |
| AWS D1.2 (Alüminyum) | Yapısal alüminyum kaynak | %100 VT | Eklem kategorisine göre RT veya UT; ince alüminyum için radyografi tercih edilir. | Alüminyum mikroyapısı için uyarlanmış D1.1'e benzer kategori yaklaşımı. |
| AWS D1.6 (Paslanmaz Çelik) | Yapısal paslanmaz çelik kaynak | %100 VT | RT veya PT (MT, östenitik kaliteler için geçerli değildir) | Kriterler, HAZ yakınındaki duyarlılık riskini hesaba katmaktadır. |
| EN 15085 (Demiryolu Araçları) | Demiryolu araçlarının ve bileşenlerinin kaynaklanması | CL1 güvenlik açısından kritik bağlantı noktalarında %100 verimlilik. | CL1 eklemlerinde %100 RT veya PAUT; CL2/CL3'te örnekleme. | ISO 5817 Seviye B, CL1 için; C veya D daha düşük kritiklik seviyeleri için. |
| ISO 3834 (Kalite Gereksinimleri) | Füzyon kaynak kalite yönetimi için çerçeve standardı; EN 1090, EN 15085 ve diğerleri tarafından referans gösterilmektedir. | Referans verilen ürün standardına göre | Referans verilen ürün standardına göre | ISO 3834-2 (Kapsamlı), -3 (Standart), -4 (Temel) |
| ASME Bölüm IX (Basınçlı Kaplar) | ABD'de ve dünya genelinde referans yoluyla kullanılan kazanlar, basınçlı kaplar ve boru sistemleri. | Yapı yönetmeliğine göre (ASME VIII Bölüm 1) | Bölüm 1'de basınç eşiğinin üzerindeki P-Numaralı eklemler için RT zorunludur. | ISO 5817 ile doğrudan eşleşme yoktur; ASME QW ve UW kabul kriterleri geçerlidir. |
Amerikan Kaynak Derneği'ne (AWS D1.1:2020, Madde 6.9) göre, diğer tahribatsız muayenelerden önce tüm kaynaklar görsel olarak test edilmelidir. Bu gereklilik, görsel testi (VT) ve dolayısıyla enstrümanlı karşılığı olan otomatik yapay zeka görüntüleme muayenesini, tam muayene dizisine giriş için zorunlu bir adım haline getirir, isteğe bağlı bir ek değil. Her bir kaynak noktası için %100 yapay zeka görüntüleme sonucu kaydeden robotik kaynak işlemleri, bu maddenin dokümantasyon amacını karşılarken, her üretim partisi için denetlenebilir bir kalite kaydı oluşturur.
Bölüm 6 — Kaynak Kalite Sistemleri için Yapay Zeka Uygulamasının Yatırım Getirisi (ROI)
Mevcut bir robotik kaynak hücresine yapay zeka destekli görüntü denetimi eklemenin iş gerekçesi, ölçülebilir üç iyileştirmeye dayanmaktadır: daha yüksek hata tespit oranları, gereksiz hurdayı azaltan daha düşük yanlış pozitif oranları ve otomatik taramadan geçen üretim partilerinde daha düşük tahribatsız muayene sıklığı.
Tespit Oranında Artış
Nitelikli denetçiler tarafından üretim hızına göre gerçekleştirilen, robotik kaynak çıktısı üzerinde yapılan eğitimli manuel görsel test (VT), yüzey ve yüzeye yakın kusurlar için yaklaşık %87'lik bir tespit oranı elde etmektedir; bu oran, vardiya sonlarında ve yüksek üretim baskısı altında daha da düşmektedir. Robotik kaynak hücrelerinde kullanılan yapay zeka görüntüleme sistemleri, endüstriyel uygulama verilerine göre aynı kusur sınıflarında sürekli olarak %96-99'luk tespit oranlarına ulaşmaktadır. %9 ila %12'lik fark, aşağı akış montaj veya müşteri teslimatına ulaşan yüzey kusurlarının tespit edilme oranlarının doğrudan azalmasına yol açmaktadır.
Görüntüleme Donanımının Maliyeti
Mevcut bir hücreye (3D lazer profilleyici, uç çıkarımlı endüstriyel PC, entegrasyon yazılımı) kaynak sonrası yapay zeka görüntüleme eklemenin artan donanım maliyeti, kaynak sonrası kaynak dikişi profilleme konfigürasyonu için 25,000 ila 55,000 dolar arasında değişmektedir. Aynı donanım platformunda kaynak öncesi eklem taraması eklemek 5,000 ila 15,000 dolar daha ekler. Yüksek hızlı kamera ve IR termografi ile tam proses içi erime havuzu izleme, 10,000 ila 25,000 dolar ek maliyetle en yüksek maliyetli katmandır ve genel imalattan ziyade havacılık, basınçlı kap ve güvenlik açısından kritik ray kaynak işlemleri için öncelikle belirtilmiştir. Bir hücrede tam üç fazlı yapay zeka görüntüleme yığını, temel bir robotik hücreye göre 40,000 ila 80,000 dolar arasında artan maliyete sahiptir.
Geri Ödeme Sürücüleri
Vardiya başına 300 adet denetlenen kaynaklı birleştirme üreten orta hacimli bir yapısal imalat atölyesinde, tespit oranını %87'den %97'ye çıkarmak, her 1,000 birleştirmede yaklaşık 30 ek kusurun tespit edilmesini önler. İşlem sırasında yakalanan her bir yeniden işleme olayının ortalama maliyeti 75 dolar (sonraki montaja kaçan her bir kusur için 400 doların üzerinde) iken, yalnızca kusur tasarrufu katkısı, hacme ve yeniden işleme maliyetine bağlı olarak hücre başına yılda yaklaşık 50,000 ila 120,000 dolar arasında gelir sağlar. Bu parametrelerde 50,000 dolarlık görüntüleme donanımının geri ödemesi 6-14 ay içinde gerçekleşir. Görüntüleme sisteminden elde edilen işlem yeteneği verileri, müşteriyle kararlaştırılan azaltılmış örnekleme planlarını desteklediğinde, tahribatsız muayene (NDT) sıklığındaki azalmalar, uygulamaya özgü ek tasarruflar sağlar.
Pratikte, en önemli uygulama değişkeni, görüntüleme donanımının kendisi değil, izlediği proses kütüphanesinin kalitesidir. İstikrarlı fikstür tekrarlanabilirliği ve tutarlı sarf malzemesi yönetimi ile iyi nitelikli bir kaynak prosedürü spesifikasyonuna (WPS) göre çalışan hücreler, yapay zeka görüntülemesinden tam algılama oranı avantajı görür. Yüksek proses değişkenliğine sahip hücreler, modelin meşru bir kusuru, aşınmış bir temas ucu veya kayan bir güç kaynağı kalibrasyonundan kaynaklanan bir parametre sapmasından ayırt edememesi nedeniyle yüksek yanlış pozitif oranları üretir. Önce proses kararlılığını ele almak, ardından yapay zeka görüntülemeyi bir izleme katmanı olarak eklemek, zaten sınırda kaynaklar üreten bir prosese görüntüleme eklemekten daha iyi sonuçlar verir.
Beş Aşamalı Kalite Kontrol Mimarisi: Sensörden MES'e
Üretime hazır bir kalite kontrol mimarisi, yukarıda açıklanan denetim katmanlarını sensörden kalite kararına ve üretim kaydına kadar uzanan bir veri akışına bağlar. Aşağıdaki beş adımlı mimari, tek istasyonlu konfigürasyonlardan çok istasyonlu hatlara kadar robotik kaynak hücreleri için geçerlidir.
- Sensör katmanı. Kaynak hattı içi proses izleme sensörleri (ark voltajı/akım dalga formu, tel besleme hızı, gaz akışı), kaynak öncesi lazer tarayıcı, proses içi yüksek hızlı kamera (isteğe bağlı) ve kaynak sonrası 3B profilleyici, her biri birleşim kimliğine etiketlenmiş zaman damgalı veri akışları üretir. 1 kHz'de çalışan EtherCAT, ark parametre sensörlerini robot kontrol cihazı konum verileriyle senkronize ederek, dalga formu anormalliklerinin kaynak dikişi boyunca tam konumlara uzamsal olarak eşlenmesini sağlar.
- Kenar çıkarımı. Uç işlem modülü (endüstriyel PC veya özel yapay zeka hızlandırıcı kartı), işlem sinyalleri ve görüntü verileri üzerinde gerçek zamanlı çıkarım yapar. Sınıflandırma modelleri, robotun eklemler arası geçiş süresi olan tipik olarak 2-5 saniye içinde şüpheli eklemleri işaretler; böylece operatör, robot bir sonraki ekleme geçmeden önce bir uyarı alır ve bu da parti sonrası yeniden işleme yerine işlem sırasında müdahale imkanı sağlar.
- Hata sınıflandırması. İşaretlenen bağlantılar, ISO 6520-1 taksonomisine göre kusur türüne göre sınıflandırılır ve ciddiyeti, üretim siparişi için yapılandırılmış geçerli ISO 5817 kabul seviyesi (B, C veya D) ile karşılaştırılır. Kabul eşiğini aşan bağlantılar uygunsuzluk olarak kaydedilir; sınırda kalan bağlantılar, kalite planına bağlı olarak manuel yeniden inceleme veya tahribatsız muayene için sıraya alınır.
- İzlenebilirlik günlüğü. Tüm sensör okumaları, görüntü kayıtları, sınıflandırma sonuçları ve operatör kararları, bağlantı kimliği, parça seri numarası ve üretim lotuna göre düzenlenmiş bir izlenebilirlik kaydına yazılır. Bu kayıt, hem dahili kalite analizini (trend tespiti, parametre optimizasyonu) hem de ISO 3834 veya EN 15085 kapsamındaki müşteri veya düzenleyici denetim gereksinimlerini destekler.
- MES entegrasyonu. İzlenebilirlik günlüğü, Üretim Yürütme Sistemine (MES) gerçek zamanlı olarak veri aktararak üretim partisi kalite durumunu günceller, yeniden işleme emirlerini işaretler ve kod tarafından zorunlu kılınan örnekleme gerektiren partiler için tahribatsız muayene (NDT) planlamasını tetikler. Çift yönlü entegrasyon, MES'in kaynak prosedürü parametrelerini (WPS ayarları) iş değişimi sırasında robot kontrolcüsüne iletmesini sağlayarak, çok ürünlü hatlarda yanlış parametre seçimi riskini azaltır.
Önde Gelen Tedarikçiler Kalite Kontrol Sürecini Nasıl Ele Alıyor?
FANUC, ABB ve KUKA, kaynak robotu kontrol ünitelerine veri kaydı ve parametre izleme özelliklerini entegre etti; ABB'nin WeldGuide ve SmartPower paketleri ile KUKA'nın ArcSense modülü, birinci sınıf otomotiv üreticileri için olgun uygulamaları temsil ediyor. Yaskawa Motoman, Weld Navigator yazılımı aracılığıyla kaynağa özgü proses izleme özelliğini sunuyor. ESTUN ise genel imalat pazarı için orta sınıf kaynak hücrelerine hat içi kaynak izleme özelliği ekledi.
EVST, 3D görüntü tanıma, RX kaynak proses kütüphanesi (yaygın bağlantı tipleri ve malzeme kombinasyonları için önceden nitelikli parametreler) ve ark parametre verileri ile robot pozisyonu arasında hassas hizalama için EtherCAT 1 kHz sensör senkronizasyonunu entegre eden EVS-AI kaynak sistemi ile tüm kalite kontrol yığınına çözüm sunar. Sistemin kendi kendine öğrenen motoru, manuel yeniden öğretme gerektirmeden üretim süreçleri boyunca kaynak parametrelerini iyileştirir; bu da nitelikli prosedür parametreleri ile gerçek üretim parametreleri arasındaki sapmayı azaltır ve uzun üretim süreçlerinde marjinal kusur birikiminin yaygın bir kaynağı olan bu sapmayı önler. EVST'nin kaynak hücreleri, ihracat pazarlarında ISO 3834 ve EN 15085 kalite sistem denetimleri için dokümantasyon gereksinimlerini karşılayan CE, SGS ve TUV üçüncü taraf sertifikalarına sahiptir. IATF16949 otomotiv sınıfı kalite süreçleri altında üretilen temel robotik platform, işbirlikçi kaynak kollarından ağır hizmet tipi endüstriyel konfigürasyonlara kadar tüm yük yelpazesini kapsar ve kalite açısından kritik üretim hatlarının tipik olarak gerektirdiği kaynak boyutlarını karşılar. EVST, 100'den fazla ülkede saha mühendisliği desteği sunmaktadır; bu da, büyük armatür değişikliklerinden sonra kalite kontrol sistemi kalibrasyonu ve yeniden kalibrasyonu yerinde teknik yardım gerektirdiğinde önemli bir faktördür.
Robot kolundan ve konumlandırıcıdan kalite kontrol yığınına kadar tüm entegrasyon sürecini değerlendiren alıcılar için, robotik kaynak hücresi bileşenleri ve entegrasyon kılavuzu Sensör ve fieldbus mimarisini derinlemesine ele almaktadır. Arıza oranı tasarrufları da dahil olmak üzere, hücre yatırımının tamamı için yatırım getirisi modellemesi de bu kapsamda yer almaktadır. robotik kaynak hücresi yatırım getirisi ve geri ödeme analizi.
Uluslararası Robotik Federasyonu'nun (IFR) Dünya Robotik 2025 raporuna göre, kaynaklama, küresel olarak toplam endüstriyel robot kurulumlarının yaklaşık %23'ünü oluşturuyor ve hat içi kalite izleme ve görüntü denetimi içeren yeni kaynak hücresi kurulumlarının payı, veri odaklı üretime yönelik daha geniş bir ivmeyle birlikte önemli ölçüde arttı. Bu benimseme eğilimi, hem uygun fiyatlı uç bilgi işlem donanımının mevcudiyetini hem de giderek daha katı hale gelen müşteri kalite dokümantasyon gereksinimlerini yansıtıyor; bu faktörler, yapay zeka destekli kaynak denetimini yalnızca otomotiv sektöründen genel yapısal imalata doğru yönlendiriyor.
İlgili Okuma ve Dahili Kaynaklar
- Robotik Kaynak Otomasyonuna Tam Kılavuz (2026)Bu makale, süreç seçimi, hücre tasarımı ve kaynak uygulamalarının tüm yelpazesini kapsayan temel bir makaledir.
- En İyi 10 Kaynak Robotu Markası (2026)OEM'lerin entegrasyon desteği, taşıma kapasitesi aralığı ve bölgesel servis kapsamı açısından karşılaştırılması.
- Robotik Kaynak Hücresi Bileşenleri ve Entegrasyonu (2026)Sensör katmanı, fieldbus mimarisi, konumlandırıcı tipleri ve devreye alma sırası
- MIG, TIG ve Lazer Robotik Kaynak Karşılaştırması (2026)Eklem tipine göre kalite ve maliyet dengelerini içeren proses seçim kılavuzu.
- Endüstriyel Robot Güvenlik Standartları: ISO 10218 ve CE İşareti (2026)Robotik kaynak hücreleri için güvenlik sistemi gereksinimleri
Sıkça Sorulan Sorular
Yapay zekâ destekli görüntü incelemesi, robotik kaynak işlemlerinde geleneksel tahribatsız muayenenin yerini alabilir mi?
Tam olarak değil. Yapay zeka destekli görüntü incelemesi, üretim kapsamının %100'ünde yüzey ve yüzeye yakın kusurları (oyuk, bindirme, yüzey gözenekliliği ve kaynak dikişi geometrisi sapmaları) kapsar. PAUT veya RT'nin tespit ettiği hacimsel yüzey altı kusurlarını tespit edemez. AWS D1.1, ASME Bölüm IX veya EN 15085 kapsamındaki güvenlik açısından kritik kaynaklar için, kaynak sonrası tahribatsız muayene (NDT) gereksinimleri ilgili kod tarafından belirlenir ve zorunludur. Doğru yapılandırma, %100 hat içi tarama için yapay zeka destekli görüntü incelemesi ve işaretlenmiş bağlantılar veya gerekli örnekleme partileri üzerinde kod tarafından zorunlu kılınan NDT'dir.
Robotik kaynaklarda radyografik test (RT) ne zaman gereklidir?
RT, üretim yönteminden bağımsız olarak belirli bağlantı kategorileri için kod tarafından zorunlu kılınmıştır. AWS D1.1, birincil yapısal bağlantıların çekme elemanlarındaki tüm tam bağlantı penetrasyonlu oluk kaynaklarında ve kırılma açısından kritik elemanlardaki tüm kaynaklarda RT veya UT gerektirir. ASME Bölüm IX, tanımlanmış servis eşiklerinin üzerindeki basınç tutucu kaynaklarda RT'yi zorunlu kılar. EN 15085 CL1 ray kaynağı, güvenlik açısından kritik bağlantılarda %100 RT veya UT gerektirir. Kanıtlanmış robotik proses yeteneği (Cpk verileri), kod kuruluşu onayıyla bazen azaltılmış RT örnekleme planlarını destekleyebilir, ancak bu, resmi yeterlilik dokümantasyonu gerektirir.
Yapay zekâ destekli kaynak muayene sistemlerinden kaynaklanan yanlış pozitif sonuçları nasıl kontrol edebilirim?
Yanlış pozitif oranları, eğitim veri setinin kalitesine, karar eşiği kalibrasyonuna ve kameradaki çevresel kararlılığa bağlıdır. Karar eşiğini, gerçek kaynak geometrinizi ve yüzey koşullarınızı kapsayan bir test veri seti üzerinde doğrulanmış, kabul edilebilir yanlış pozitif oranınıza (genellikle %2-5) göre kalibre edin. Muayene ortamını kontrol edin: tutarlı parça konumlandırma, ark ışığından stabil kamera koruması (işlem içi kameralar için) ve kaynak sonrası profilleyicilerde homojen aydınlatma. İki aşamalı bir inceleme iş akışı (yapay zeka işaretlemeleri, operatörün 60 saniye içinde onaylaması), algılama kapsamını azaltmadan yanlış pozitif reddetme maliyetlerini yönetilebilir tutar.
Yapay zekâ destekli kaynak denetimi modeli hangi eğitim verilerine ihtiyaç duyar?
Üretim kalitesinde bir model, belirli bağlantı türlerinizi, malzemelerinizi ve yüzey koşullarınızı kapsayan, hata sınıfı başına birkaç bin etiketli kaynak görüntüsüne ihtiyaç duyar. Genel veri kümeleri eğitim için başlangıç noktası olabilir, ancak genel veriler üzerinde eğitilen modeller belirli üretim koşullarında düşük performans gösterir. En yüksek performanslı uygulamalar, genel ön eğitimi, hata sınıfı başına 500-2,000 etiketli üretim örneği üzerinde uygulamaya özgü ince ayarla birleştirir. Aktif öğrenme süreçleri (modelin belirsiz tahminleri insan etiketlemesi için işaretlediği ve ardından yeniden eğitildiği süreçler), temel model devreye alındıktan sonra devam eden veri toplama yükünü azaltır.
Yapay zekâ destekli görüntü denetimi, robotik kaynak hücresine maliyet ve hata tespiti açısından ne gibi katkılar sağlar?
Ek donanım maliyeti, kaynak öncesi tarama, işlem içi erime havuzu izleme veya yalnızca kaynak sonrası profil oluşturma gibi özelliklerin dahil edilmesine bağlı olarak 25,000 ila 80,000 dolar arasında değişmektedir. Endüstri uygulama verilerine göre, yüzey ve yüzeye yakın kusurların tespit oranı, eğitimli manuel VT için yaklaşık %87'den, üretim hızına ulaşıldığında yapay zeka görüntüleme için %96-99'a yükselmektedir. Görüntüleme donanımının geri ödeme süresi, hurda, yeniden işleme ve sonraki aşama tahribatsız muayene sıklığının azalması yoluyla orta ila yüksek hacimli üretimde genellikle 12-18 aydır.
Giden referanslar:
Amerikan Kaynak Derneği (AWS), D1.1 Yapısal Kaynak Kodu |
ISO 5817:2023, Kaynak: Füzyon Kaynaklı Bağlantılar, Kalite Seviyeleri |
IFR Dünya Robotik 2025 Raporu |
Cognex VisionPro Yazılımı |
MVTec HALCON Yapay Görme Yazılımı