
Robotik Kaynak Yazılım Yığını: Çevrimdışı Programlama, Simülasyon ve Dijital İkiz (2026)
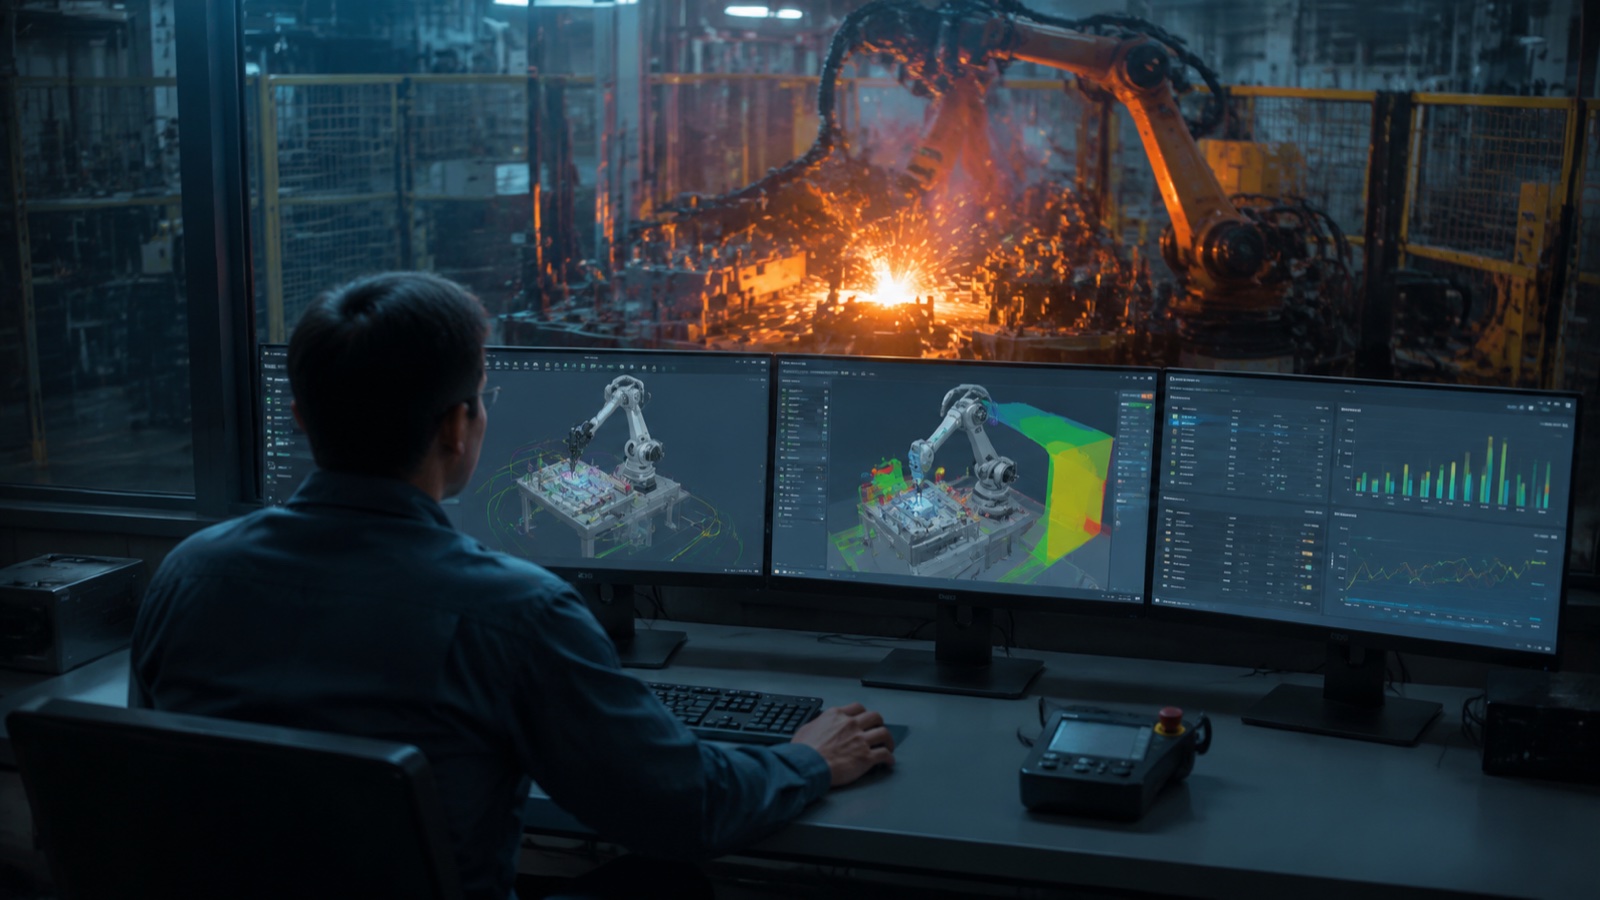
2026 robotik kaynak yazılım yığını dört katmandan oluşmaktadır: (1) RobotStudio ve RoboGuide'dan Octopuz ve DELMIA'ya kadar araçları kapsayan yol planlaması için çevrimdışı programlama (OLP); (2) bir program fabrika katına ulaşmadan önce simülasyon ve çevrim süresi doğrulaması; (3) fiziksel hücreyle gerçek zamanlı eşleşmeyi sağlayan dijital ikiz platformları (Siemens Tecnomatix, Rockwell Emulate3D, NVIDIA Omniverse); ve (4) CAD veya 3B tarama verilerinden kaynak yollarını otomatik olarak oluşturan, kurulum süresini günlerden dakikalara indiren yapay zeka destekli, öğretim gerektirmeyen sistemler.
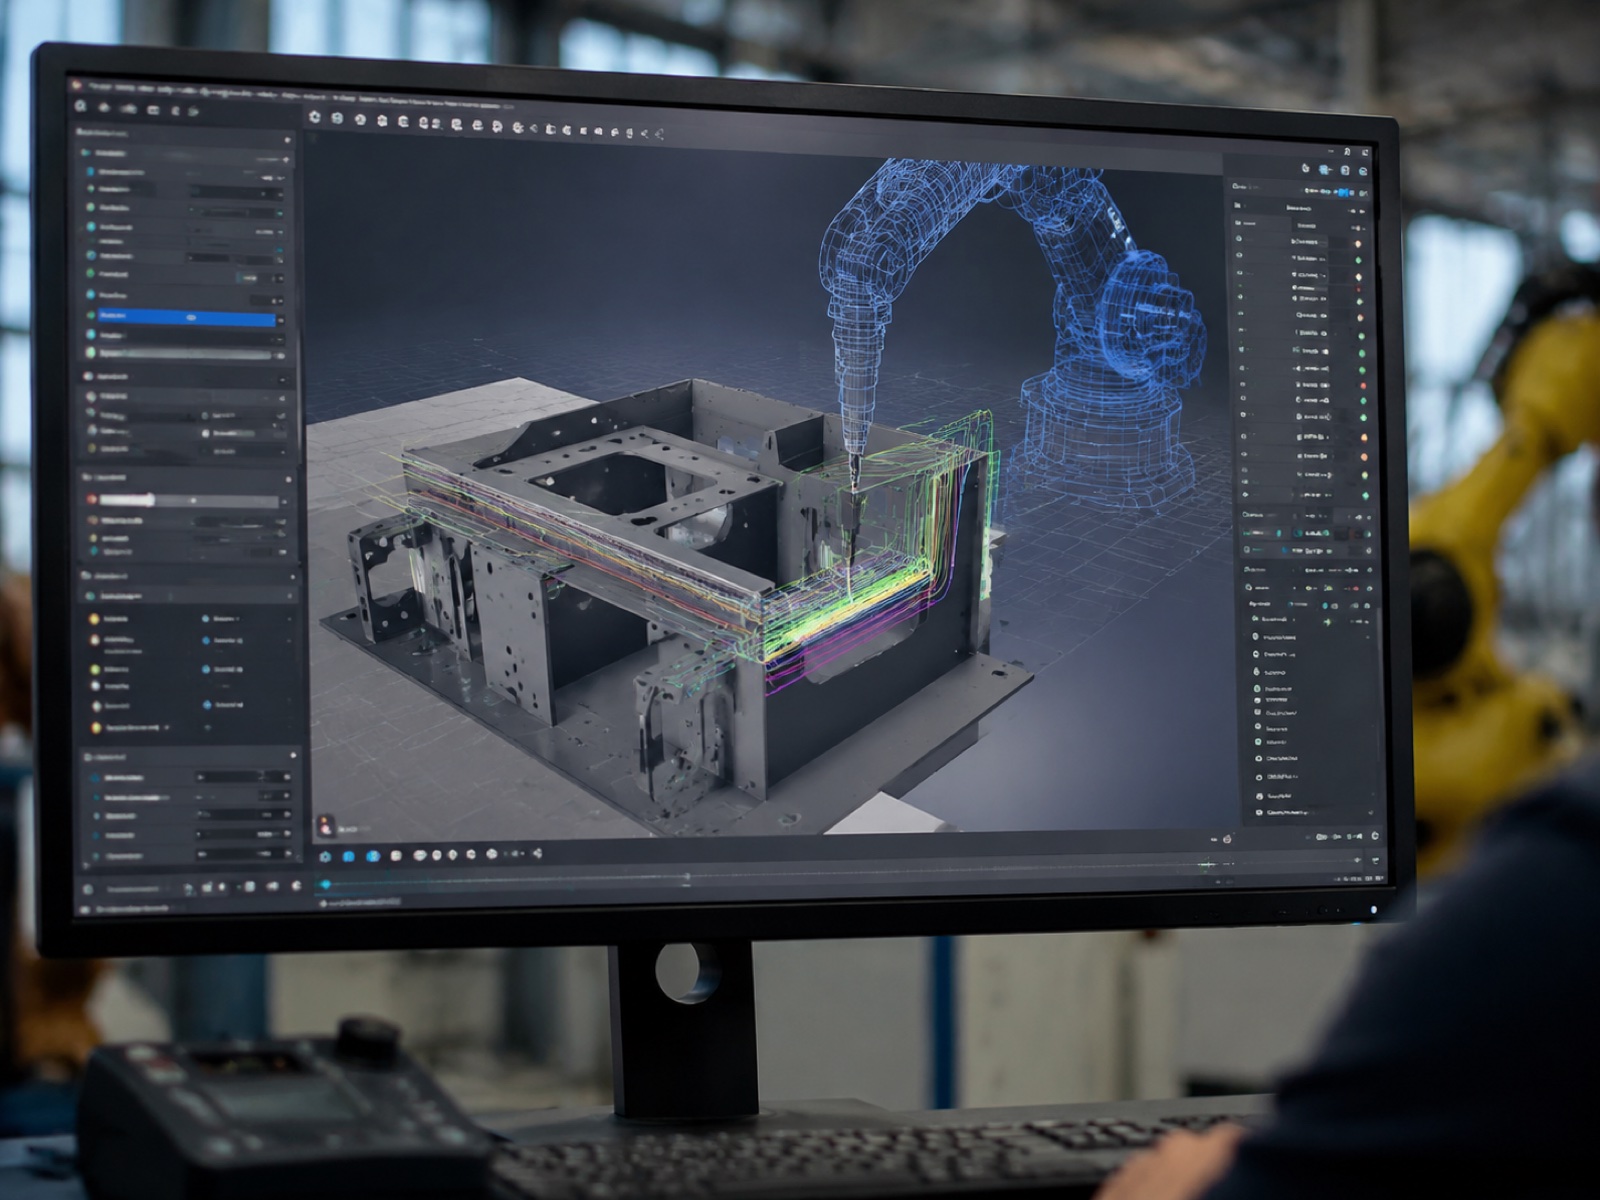
1. Çevrimdışı Programlama (OLP): Satıcıya Özgü ve Satıcıdan Bağımsız Araçlar
Robotik kaynakta çevrimdışı programlama, yol tanımlamasını fabrika katından mühendislik iş istasyonuna taşır. Mühendis, iş parçası CAD modelini içe aktarır, sanal robotu konumlandırır, kaynak torçunun yönünü, hareket hızını ve kaynak parametrelerini tanımlar, çarpışma ve erişilebilirlik kontrollerini yapar ve ardından yükleme için işlenmiş kontrolör kodunu dışa aktarır. Programlama çalışmaları devam ederken fiziksel robot hücresi üretime devam eder; bu da çevrimdışı programlamanın manuel öğretime göre başlıca ekonomik avantajıdır.
IFR World Robotics verilerine göre, otomotiv sektöründeki birinci kademe tedarikçilerde ark kaynak robotu kullanıcıları arasında OLP (Optik İşleme) benimsenme oranı, 2020'de yaklaşık yüzde 40'tan 2025'te tahmini olarak yüzde 65 veya daha fazlasına yükseldi. Bu artışın nedenleri arasında daha kısa ürün yaşam döngüleri ve elektrikli araç batarya muhafazaları ile yapısal çerçevelerdeki kaynak bağlantı geometrilerinin artan çeşitliliği yer alıyor.
Satıcıya Özgü OLP Platformları
Her büyük robot üreticisi, markanın tescilli kontrolcüsü ve hareket çekirdeğiyle sıkı bir şekilde entegre edilmiş kendi simülasyon ve OLP ortamını sunar:
- ABB Robot StüdyosuDünya çapında en yaygın kullanılan, üreticiye özgü OLP platformu olan IRC5/OmniCore, yerleşik RAPID kod üretimi, koordineli hareket desteği ve Fronius, Lincoln ve Miller arayüzlerini kapsayan bir kaynak güç kaynağı kütüphanesine sahiptir. RobotStudio'nun sanal kontrolcüsü, fiziksel IRC5/OmniCore kontrolcüsüyle aynı bellenimi çalıştırarak, çevrim süresi tahmininde simülasyon ile gerçek dünya arasındaki farkı kapatır.
- FANUC RoboGuideFANUC'un simülasyon paketi, TP (teach pendant) dilinin tamamını destekler ve kaynak torç yönlendirme optimizasyonu ve çok katmanlı yol planlaması için kaynak işlemine özel bir modül olan WeldPRO'yu içerir. RoboGuide, otomotiv kaporta atölyelerinde OEM doğrulama iş akışlarında sıklıkla referans gösterilmektedir.
- Yaskawa MotoSim EG-VRCMotoSim'in sanal robot kontrolcüsü, Yaskawa DX200/YRC1000 hareket çekirdeğini kopyalayarak, saha sonuçlarıyla ±%5 oranında eşleşen çevrim süresi tahminlerine olanak tanır.
- KUKA SimKUKA.WorkVisual I/O yapılandırma aracıyla entegre edilmiş olup, robot hareketinden güvenlik PLC mantığına kadar eksiksiz hücre düzeni simülasyonu sağlar.
- Universal Robots URSimUR kobot ailesi için geliştirilmiş bir yazılım simülatörü olan bu yazılım, ince telli kaynak uygulamaları ve UR kolunun düşük çalışma döngülerinde MIG kaynak torçunu çalıştırdığı işbirlikçi kaynak düzenekleri için uygundur.
Tedarikçi odaklı OLP'nin temel kısıtlaması kilitlenmedir: her platform yalnızca kendi markası için kod üretir. Karma filo hücreleri (ABB robotu, FANUC pozisyonlama ekseni) ek işlem sonrası işlemcilere veya tedarikçiden bağımsız bir üst katmana ihtiyaç duyar.
Tedarikçi Bağımsız OLP Platformları
Tedarikçi bağımsız araçlar, tek bir CAD tabanlı ortamdan birden fazla robot markası için işlem sonrası kod üretir. Kaynaklama için en yaygın olarak belirtilen platformlar şunlardır:
- ahtapotArk ve nokta kaynak işlemleri için özel olarak tasarlanmış, kaynak parametre kütüphanesi ve kaynak torcu erişim açısı kısıtlamalarını dikkate alan yol optimizasyon mantığına sahip bir yazılımdır. 40'tan fazla robot markasını destekler ve ağır imalat ve basınçlı kap atölyelerinde yaygın olarak kullanılmaktadır.
- Görsel BileşenlerYerleşim simülasyonu ve çoklu robot hücresi planlamasında güçlü; ek modüller aracılığıyla kaynak işlemine özel işlevsellik sunar. Genellikle, ayrıntılı kaynak torcu parametre yönetimi yerine genel hat verimliliğine öncelik verildiğinde tercih edilir.
- FastSuite Sürüm 2 (Cenit)Karmaşık çoklu robot hücreleri ve süreç yoğun uygulamalar için konumlandırılmıştır; dijital ikiz bağlantısı için Siemens Tecnomatix Process Simulate ile entegre olur.
- RoboDK500'den fazla robot modelini kapsayan, daha düşük maliyetli ve erişilebilir bir OLP seçeneği. Kaynaklama ile ilgili özellikler (çoklu geçiş sıralaması, WPS parametre dışa aktarımı) açısından daha az kapsamlı olsa da, düşük giriş maliyeti nedeniyle atölyelerde ve eğitim kurumlarında yaygın olarak kullanılmaktadır.
- DELMIA Robotik (Dassault Systèmes)3DEXPERIENCE platformunun bir parçası olan bu sistem, ürün tasarımı ve üretim planlamasıyla aynı ortamda robot programlamasına olanak tanır. Özellikle otomotiv OEM karoser atölyelerinde olduğu gibi, PLM entegrasyonu ve MBOM izlenebilirliğinin gerekli olduğu durumlarda en güçlü seçenektir.
- Proses Simülasyonu (Siemens Tecnomatix)Otomotiv OEM gövde yapım (BIW) programlarında, aynı aracın hem çevrimdışı programlamayı hem de üretim simülasyonunu yönlendirdiği, sektördeki mevcut çözüm ortağıdır. Koordineli çoklu robot dizilerini destekler ve Tecnomatix tesis simülasyon katmanına yerel bir dijital ikiz köprüsü bulunur.
Tedarikçi Odaklı ve Tedarikçi Bağımsız Yaklaşımların Karşılaştırması
| Boyut | Satıcıya Özgü Uygulamalar (RobotStudio, RoboGuide, MotoSim, KUKA Sim) | Tedarikçi Bağımsız (Octopuz, DELMIA, Visual Components, RoboDK) |
|---|---|---|
| Robot markasının tanıtımı | Tek marka (kendi OEM'imiz) | Çok markalı (aletin türüne bağlı olarak 40-500+ model) |
| Kontrolör sadakati | Hassas sanal kontrolcü — en yüksek simülasyon-gerçeklik uyumu | Son işlem modeli — doğruluk, son işlemin kalitesine bağlıdır. |
| Kaynaklama özelliklerine özgü özellikler | Derinlemesine (yerel WPS, işlem kütüphaneleri, güç kaynağı arayüzü) | Değişken; Octopuz ve Process Simulate en güçlüleri; RoboDK sınırlı. |
| PLM/MES entegrasyonu | OEM ekosistemiyle sınırlı | DELMIA/Proses Simülasyonu konusunda güçlü; diğer alanlarda REST/OPC-UA bilgisi mevcut. |
| Koltuk ücreti (tahmini) | 5,000–15,000 ABD doları/yıl (çoğu zaman robot satın alımıyla birlikte sunulur) | Modül derinliğine bağlı olarak yıllık 8,000-30,000 ABD doları. |
| En uygun | Tek markalı robot filosu, yüksek OLP hacmi, OEM gövde atölyeleri | Karma marka araç filoları, fason üretim atölyeleri, PLM izlenebilirliği gerektiren tesisler |
Interact Analysis'in kaynak otomasyonu pazar araştırmasına göre, küresel robotik kaynak yazılımı pazarı (OLP, simülasyon ve dijital ikiz birleşimi) 2024 yılında yaklaşık 1.4 milyar ABD doları değerindeydi ve 2029 yılına kadar 2.6 milyar ABD dolarına ulaşması öngörülüyor; yapay zeka destekli yol oluşturma ise en hızlı büyüyen alt segment olarak belirlendi. Karma marka robot filolarının daha yaygın hale gelmesiyle birlikte, satıcıdan bağımsız OLP araçları otomotiv dışı genel imalat sektöründe pazar payı kazanıyor.
2. Simülasyon ve Çevrim Süresi Doğrulaması
Simülasyon, kod üretim kontrolcüsüne ulaşmadan önce çalışan analitik katmanı kapsar. Modern OLP simülasyon araçları, robot hücreye girene kadar doğrudan öğretim yönteminin yakalayamadığı dört özel hata modunu ele alır:
Çarpışma algılama
Çarpışma kontrolü, programlanmış yolun her noktasında kaynak torçunu, kablo düzenini ve robot bağlantılarını iş parçasına, fikstüre, konumlandırıcıya ve hücre yapısına karşı test eder. Pratikte, yeni OLP programlarının çoğu düzeltmeleri burada üretir: kaynak torcu derin oluklu bir kaynağın arkasına yaklaşır ve robot dirseği, 2B çizimde açık görünen bir ara noktada fikstür çerçevesine çarpar. Simülasyon bunu dakikalar içinde yakalar; üretim denemesi sırasında keşfedilmesi 2,000-5,000 ABD doları değerindeki bir torca zarar verebilir ve devreye almayı günlerce geciktirebilir.
Erişilebilirlik ve Tekillikten Kaçınma
Bir robot hücresinin yerleşim düzeni geometrik olarak doğru görünebilir, ancak yine de robotun bilek tekilliğinden (iki eklem ekseninin hizalandığı ve matematiksel olarak tanımlanmamış bir harekete neden olan bir konfigürasyon) geçtiği veya yakınında bulunduğu yol segmentleri içerebilir. Çoğu OLP aracı, yol önizlemesinde tekillik riski taşıyan bölgeleri vurgular ve mühendisin herhangi bir fiziksel denemeden önce bunların etrafından dolaşmak için meşale açısını veya robot taban konumunu değiştirmesine olanak tanır.
Döngü Süresi Tahmini
Sektör gözlemlerine göre, robot kinematik modeli ve kontrolör hareket parametreleri doğru yapılandırıldığında, modern OLP simülasyon platformlarındaki çevrim süresi tahmini, gerçek dünyada ölçülen çevrim süresinin ±%5-8'i içinde çalışmaktadır. Kalan hata, esas olarak hızlanma/yavaşlama rampası ayarlarından ve robotun maksimum hızın altına düştüğü tekilliklere yakın hava kesme segmentlerinden kaynaklanmaktadır. Simülasyon hareket parametrelerinin tek bir üretim örneği çalışmasına göre kalibre edilmesi, standart köşe kaynak geometrileri için tahmin hatasını ±%3 veya daha iyi bir seviyeye getirir. Bu doğruluk önemlidir çünkü yüksek hacimli bir parçada %10'luk bir çevrim süresi fazla tahmini, yılda haftalarca üretim kaybına neden olabilir.
Çoklu Robot Koordinasyonu
İki veya daha fazla robotun tek bir iş parçası üzerinde eş zamanlı olarak çalıştığı durumlarda (otomotiv gövde ve yapısal imalat hücrelerinde yaygın), simülasyon isteğe bağlı olmaktan ziyade zorunlu hale gelir. Bir fikstür üzerinde iki robotun koordinasyonu, girişim bölgesi yönetimini gerektirir: planlayıcı, eş zamanlı kol girişini engelleyen dışlama hacimleri tanımlamalı ve her iki robotun da gereksiz yere beklemeden maksimum ark açık kalma süresini koruyacak şekilde kaynak torçunun yaklaşımını sıralamalıdır. Simülasyon olmadan, bu planlamanın kapsamlı fiziksel denemeler yapılmadan doğrulanması imkansızdır.
3. Dijital İkiz: Gerçek Zamanlı Üretim Alanı Eşitliği
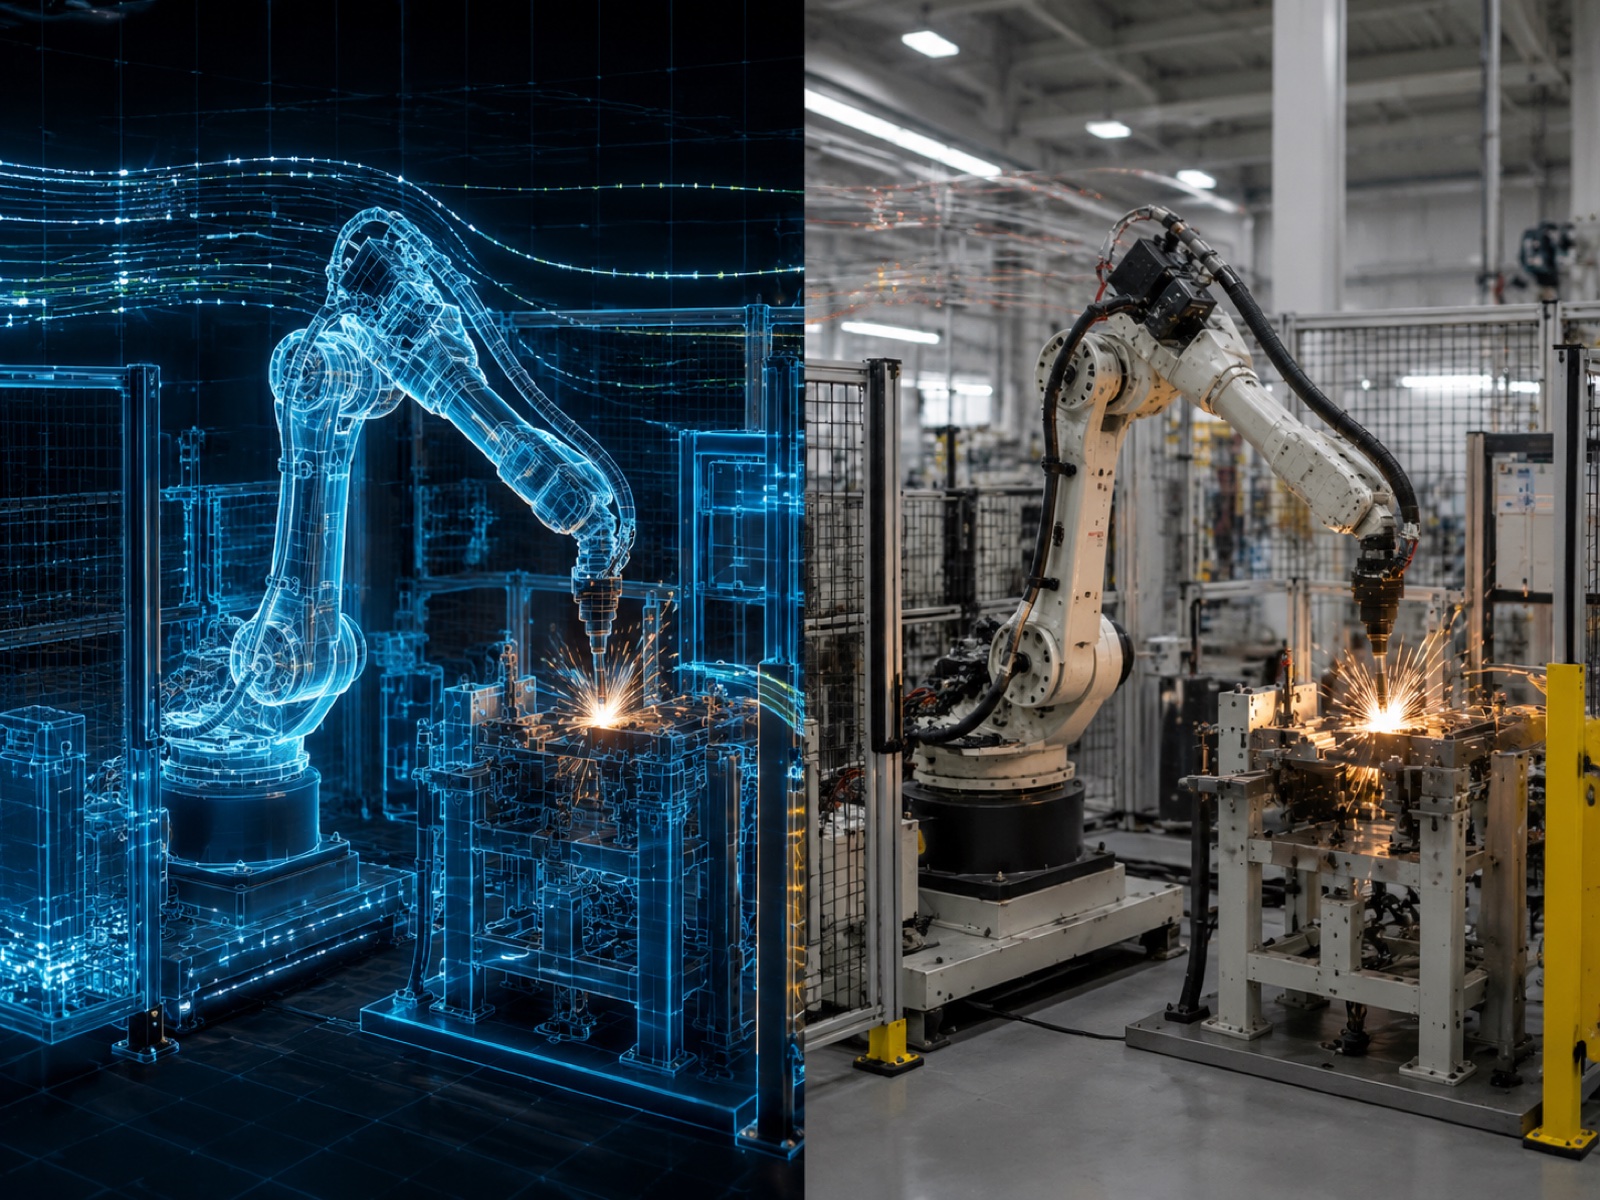
Dijital ikiz, simülasyonu tek seferlik bir ön hazırlık kontrolünden, işletme hücresinin sürekli çalışan canlı bir modeline dönüştürür. Temel fark şudur: simülasyon bir kez çalışır ve ardından fiziksel hücre devreye girer; dijital ikiz, çift yönlü bir veri bağlantısı sürdürerek sanal modelin gerçek robot konumunu, konumlandırıcı açısını, yay parametrelerini ve sensör okumalarını gerçek zamanlı olarak yansıtmasını sağlar.
Platform Seçenekleri
2026 yılında kaynak hücresi dijital ikizleri için en yaygın olarak belirtilen üç platform şunlardır:
- Siemens Tecnomatix Tesis Simülasyonu / Proses SimülasyonuOtomotiv OEM programlarında mevcut çözüm ortağı olan Tecnomatix, Siemens Totally Integrated Automation (TIA) Portal ve SINUMERIK/SIMATIC kontrolörlerine OPC-UA üzerinden bağlanarak, yalnızca bireysel robot hücrelerinde değil, tüm üretim hatlarında gerçek zamanlı verimlilik izleme, malzeme akışı analizi ve darboğaz tespiti desteği sağlıyor.
- Rockwell Automation Emulate3DStudio 5000 PLC mantığıyla entegre olan, ayrık olay simülasyonu ve dijital ikiz oluşturma aracıdır; bu sayede sanal hücre, fiziksel kurulumdan önce gerçek PLC merdiven kodunu öykünme yoluyla çalıştırabilir. Genellikle Rockwell Allen-Bradley kontrollerinin tesis standardı olduğu Kuzey Amerika genel imalat sektöründe tercih edilir.
- NVIDIA Omniverse Isaac SimEvrensel Sahne Tanımı (USD) üzerine kurulu, fiziksel olarak doğru bir robot simülasyonu olan Isaac Sim, gerçek zamanlı ışın izlemeli işleme ve yerel ROS 2 entegrasyonuna sahiptir. Isaac Sim, dijital ikizin aynı zamanda 3D görüntü modellerini ve yol planlama sinir ağlarını eğitmek için sentetik veri üreteci olarak da hizmet etmesi gereken yapay zeka destekli kaynak hücreleri için bir platform olarak giderek daha fazla ilgi görmektedir.
Kaynak İşlemlerinde Kullanım Alanları
Senaryo analizi testi: Üretim sürecinin ortasında yeni bir iş parçası varyantı geliyor. Dijital ikiz, proses mühendisinin, üretimi kesintiye uğratmadan önce, mevcut fikstür durumu ve konumlandırıcı kalibrasyon sapmaları da dahil olmak üzere, canlı hücre konfigürasyonuna karşı değiştirilmiş bir OLP programını doğrulamasına olanak tanıyor. 4 saatlik fiziksel denemeler gerektirecek bir yol değişikliğinin test edilmesi, dijital ikizde 30 dakikadan kısa sürede yapılabiliyor.
Öngörücü bakım: Dijital ikiz, zaman içinde çevrim süresi kaymasını izler. Robot hız ayarlarında herhangi bir değişiklik olmaksızın, koordineli hareket pozisyonlayıcı dizisinde çevrim süresinde kademeli bir artış, pozisyonlayıcı servo aşınmasının veya enkoder ofset kaymasının güvenilir bir erken göstergesidir. Kaynak pozisyonunun kaçırılmasına neden olmadan önce bunu tespit etmek, planlanmamış arıza sürelerini azaltır.
MES geri bildirim döngüsü: Dijital ikiz verileri (vardiya başına tamamlanan kaynaklar, ark açık kalma süresi, hata durdurma olayları) MES üretim kaydını besleyerek kaynak dikişi seviyesinde izlenebilirliği sağlar. Bu, ISO 3834 kalite sistem gerekliliklerinin kaynak proses kayıtlarının belirli iş emirleriyle ilişkilendirilmesini zorunlu kıldığı havacılık ve basınçlı kap imalatında giderek daha fazla gereklidir.
NVIDIA'nın yayınladığı Omniverse Endüstriyel kullanım senaryosu verilerine göre, 2026 yılının başlarında 700'den fazla endüstriyel şirket Omniverse'ü dijital ikiz ve sentetik veri üretimi uygulamaları için kullanıyordu ve robotik manipülasyon ile kaynak hücresi simülasyonu en önemli üç uygulama kategorisi arasında yer alıyordu. Isaac Sim'in fiziksel olarak doğru işleme özelliği, sentetik kaynak sahnelerinde eğitilmiş 3B görüntü modellerinin, minimum ek gerçek dünya verisi toplama ile gerçek hücrelere aktarılmasını sağlıyor.
4. Yapay Zeka ve Öğretme Gerektirmeyen Sistemler: 3B Taramadan Otomatik Yol Oluşturma
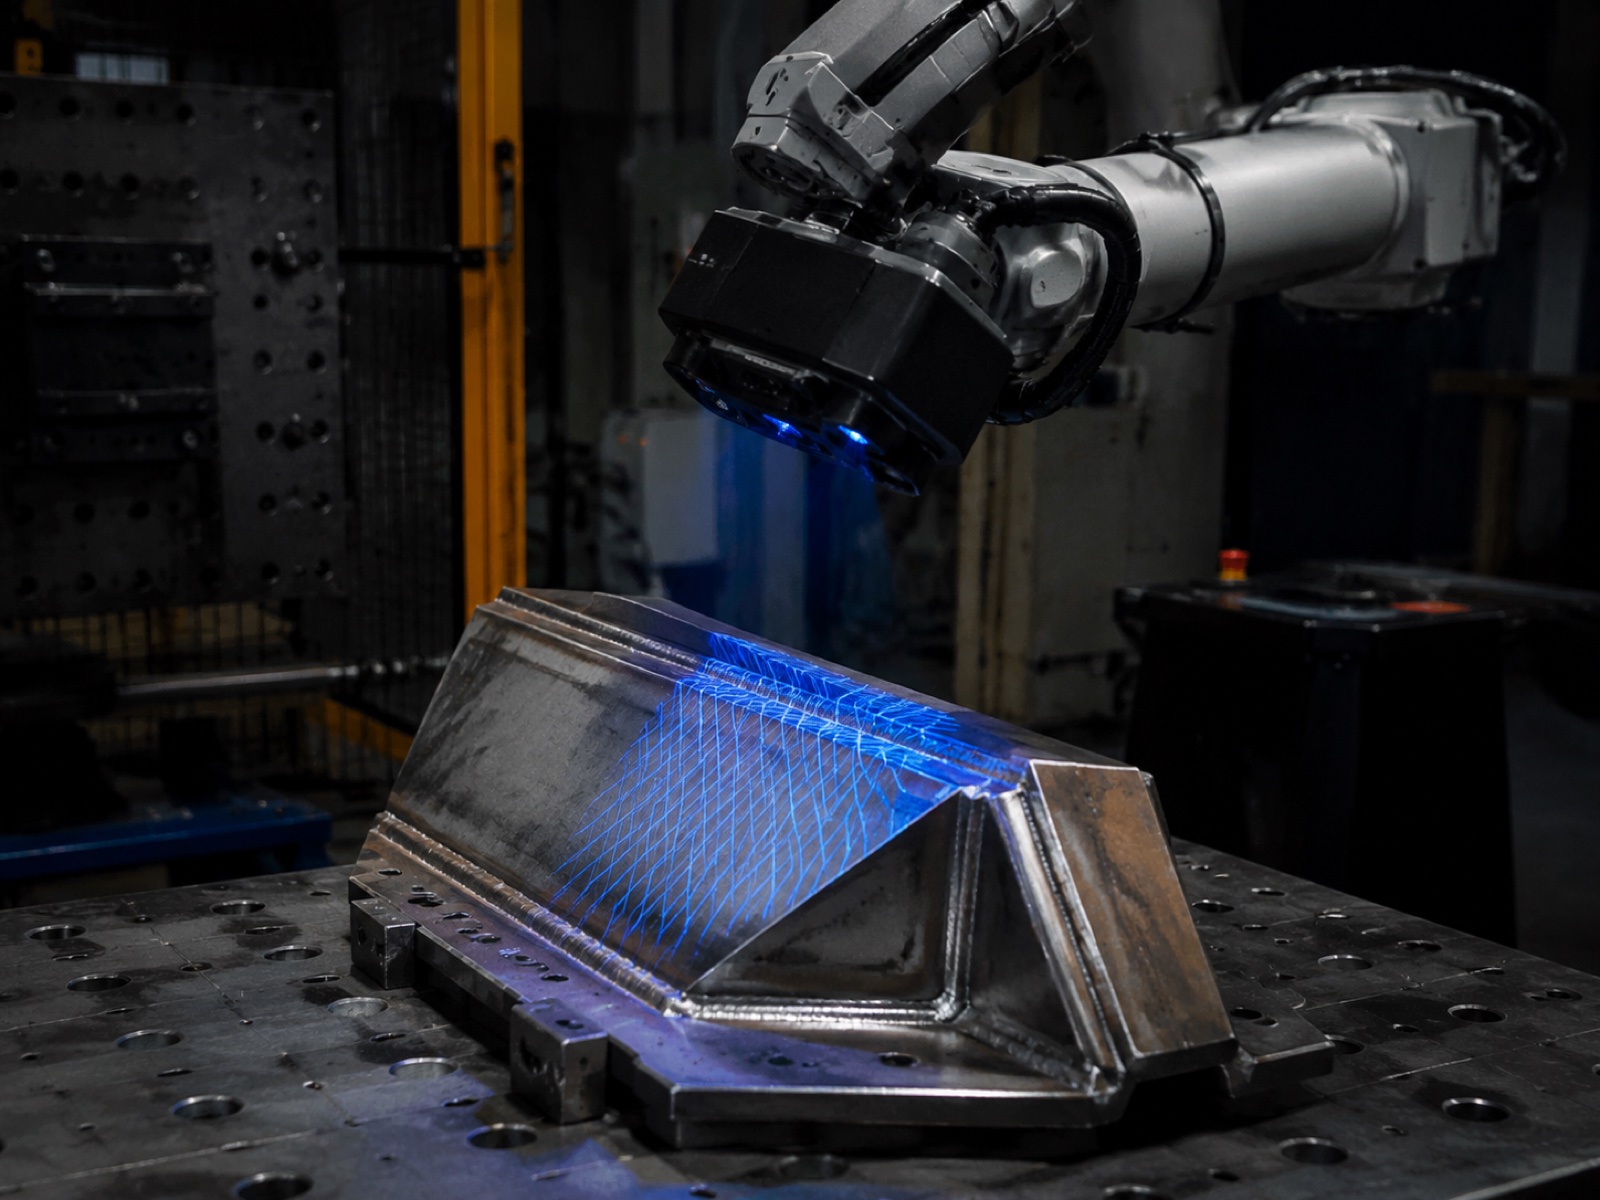
2026 kaynak yazılım yığınının dördüncü katmanı, yol oluşturma işlemini tamamen mühendislik iş istasyonundan uzaklaştırıyor: 3D tarayıcı veya yapılandırılmış ışık kamerası iş parçasını yakalıyor, kaynak dikişi geometrisini çıkarıyor ve manuel ara nokta tanımlamasına gerek kalmadan otomatik olarak bir robot programı oluşturuyor. Programlama süresi saatlerden (OLP) dakikalara iniyor.
3B Tarama-Yol Oluşturma Nasıl Çalışır?
Temel işlem hattı üç aşamadan oluşmaktadır. İlk olarak, yapılandırılmış ışık veya uçuş süresi tarayıcısı, iş parçasının yoğun bir nokta bulutunu oluşturur. İkinci olarak, kaynak dikişi tespit algoritmaları (etiketlenmiş kaynak geometrisi veri kümeleri üzerinde eğitilmiş), bağlantı tipini, yönünü ve uyum boşluklarını belirler. Üçüncü olarak, yol planlayıcı, önceden yüklenmiş bir kaynak prosedürü kütüphanesinden işlem kurallarını uygulayarak, bir robot programı olarak kaynak torçunun ara noktalarını, yaklaşma açılarını, hareket hızlarını ve kaynak parametrelerini oluşturur.
Bu alanda faaliyet gösteren sistemler arasında, gemi inşaatında ağır levha kaynaklama konusunda güçlü bir uzmanlığa sahip Danimarkalı Inrotech AdaptiveARC, ABB'nin SmartShot özellik seti (bilinen bağlantı geometrilerinde adaptif ark için RobotStudio'nun kaynak modülüne entegre edilmiş) ve EVST'nin EVS-AI kaynak sistemi yer almaktadır. EVS-AI sistemi, 3D görüş otomatik tarama modülünü kendi kendine öğrenen akıllı bir motor, EtherCAT 1 kHz hareket kontrolü ve önceden yüklenmiş tipik kaynak geometrilerini ve çok geçişli dizileri kapsayan RX kaynak proses kütüphanesiyle birleştirir. EVST'nin EVS-AI sistemi, sertifikalı kalite sistemlerine entegre etmek isteyen alıcılar için önemli olan CE, SGS ve TUV üçüncü taraf sertifikalarına sahiptir.
Temel Model Yaklaşımları
Araştırma ve erken pilot aşamasında, Fiziksel Zeka'nın pi-zero'su ve NVIDIA GR00T gibi VLA (görsel-dil-eylem) temel modelleri, kaynak yolu oluşturma için değerlendirilmektedir. Bu modeller, büyük çapraz görev gösterim veri kümelerinden manipülasyon davranışlarını öğrenir ve prensip olarak yeniden eğitim gerektirmeden yeni kaynak bağlantı geometrilerine genelleme yapabilir. 2026 itibariyle, kaynakta VLA yaklaşımları erken endüstriyel pilot aşamalarında kalmaktadır: sinir ağı tarafından oluşturulan yolların stokastik çıkarım davranışı ve sınırlı açıklanabilirliği, ISO 3834 veya AWS D1.1 kaynak prosedürü yeterlilik izlenebilirliği gerektiren uygulamalarda dağıtıma engel oluşturmaktadır. Yol oluşturma algoritmasının denetlenebildiği ve kaynak parametrelerinin nitelikli bir WPS kütüphanesinden alındığı deterministik tarama-yol sistemleri, yakın vadede üretime hazır seçenektir.
Öğretimden Uzak Yaklaşımın İşe Yaradığı Durumlar ve OLP'nin Hala Kazandığı Durumlar
| Şart | Öğretme Gerektirmeyen / 3B Tarama-Yol Oluşturma | Manuel OLP |
|---|---|---|
| Parça geometrisi | Karbon çelik veya alüminyumda standart birleştirmeler (köşe birleştirme, alın birleştirme, bindirme birleştirme). | Karmaşık çok geçişli oluklar, egzotik alaşımlar (dubleks, Ti, Inconel) |
| Parçadan parçaya farklılık | Orta düzeyde uyum varyasyonu — her döngüde uyarlanabilir yol düzeltmesi gerekiyor | Sıkı fikstür tekrarlanabilirliği — önceden programlanmış yol yeterlidir. |
| hacim | Yüksek çeşitlilik, düşük hacim; sık sık yeni parça tanıtımı. | Yüksek hacimli, istikrarlı ürün; OLP birçok döngüye yayılarak amortize edilir. |
| WPS izlenebilirliği | İşlem kütüphanesinin WPS'yi kapsadığı durumlarda uygundur. | Havacılık ve uzay sanayi, basınçlı kaplar için gereklidir (sıkı denetim izi). |
| Programlama becerisi | Operatör seviyesi: tarama, onaylama, çalıştırma | Mühendis seviyesinde OLP becerisi gereklidir. |
| Kurulum zamanı | Yeni parça başına dakika | Program başına 2–8 saat |
Kaynak sistemi entegratörlerinden elde edilen sektör gözlemlerine göre, yapay zeka destekli 3D tarama-yol oluşturma sistemleri, standart köşe ve alın kaynak geometrilerinde ilk parça programlama süresini manuel OLP'ye kıyasla %80-95 oranında azaltıyor; en büyük kazanımlar, vardiya başına birden fazla parça değişiminin gerçekleştiği yüksek çeşitlilikteki atölye uygulamalarında elde ediliyor. Ancak, mevcut kendi kendine öğrenen motorlar tarafından henüz yakalanamayan, geçişler arası sıcaklık kontrolü ve kaynak dikişi sıralama mantığı gerektiren çok geçişli oluk kaynaklarında bu kazanımlar önemli ölçüde azalıyor.
5. Entegrasyon: Standartlar, CAD İçe Aktarımı ve MES Bağlantısı
Bir kaynak yazılım yığını, CAD, fiziksel kontrol ünitesi ve tesis MES'i gibi bitişik sistemlerle veri alışverişi yapabilme yeteneği kadar kullanışlıdır. Bu alışverişi üç katmanlı standartlar düzenler.
Robot Model Değişimi: URDF ve SDF
Robot kinematik modelleri, OLP platformları, simülasyon ortamları ve dijital ikiz araçları arasında URDF (Birleşik Robot Tanımlama Formatı) veya SDF (Simülasyon Tanımlama Formatı) formatlarında aktarılır; her ikisi de bağlantı geometrisi, eklem tipi, limitler ve atalet özelliklerini tanımlayan XML tabanlı şemalardır. URDF, ROS 2'nin yerel formatıdır ve Isaac Sim, Gazebo ve çoğu büyük OLP tedarikçisi tarafından desteklenmektedir. Bir robot OEM'i URDF modeli yayınlamamışsa, dosya dönüştürme araçları kullanılarak bir STEP geometrisi içe aktarımından oluşturulabilir, ancak eklem limiti ve atalet verilerinin OEM spesifikasyonuna göre doğrulanması gerekir.
CAD İçe Aktarma: STEP ve IGES
İş parçası geometrisi, OLP araçlarına STEP (ISO 10303 AP214/AP242) veya IGES aracılığıyla girer. STEP AP242, GD&T (geometrik boyutlandırma ve toleranslandırma) açıklamalarının geometriyle birlikte hareket ettiği model tabanlı tanımlama (MBD) iş akışları için mevcut standarttır ve OLP aracının kaynak bağlantı tipini ve kalite sınıfını doğrudan tasarım modelinden okuması gerektiğinde önemlidir. Tüm büyük OLP platformları (RobotStudio, RoboGuide, DELMIA, Process Simulate, Octopuz) yerel STEP içe aktarımını destekler; IGES, eski CAD sistemlerinden dışa aktarımlar için kullanılmaya devam etmektedir.
Çalışma Zamanı İletişimi: OPC-UA
Dijital ikiz ile fiziksel hücre arasındaki canlı veri alışverişi, endüstriyel Ethernet üzerinden çalışan, satıcıdan bağımsız, güvenli bir yayınlama/abone olma ve istemci/sunucu protokolü olan OPC-UA (IEC 62541) üzerinden gerçekleşir. Kaynak işlemleri için OPC-UA bilgi modelleri, dijital ikizin ark akımı, voltaj, ilerleme hızı ve konumlandırıcı açısını canlı kontrol cihazından neredeyse gerçek zamanlı olarak (çoğu uygulamada saniyenin altında güncelleme hızları) okumasını sağlar. Tamamlanmış kaynak kayıtlarını, iş emri durumunu ve OEE metriklerini ileten MES entegrasyonu, genellikle aynı OPC-UA katmanı üzerinden veya MES veritabanına bir REST API köprüsü aracılığıyla çalışır.
Bina/Tesis Bağlamı için IFC
Mevcut bir tesis içinde yeni bir kaynak hücresi planlanırken, bina bilgi modelinden alınan Endüstri Temel Sınıfları (IFC) geometrisi, robot erişimini, boşlukları ve vinç erişim yollarını gerçek bina yapısına göre doğrulamak için OLP ortamına aktarılabilir. Bu, tesis geometrisinin robot kinematiği kadar kısıtlayıcı olduğu büyük ölçekli yapısal imalat atölyeleri için önemlidir.
6. Benimseme Yatırım Getirisi: Programlama Süresi ve İlk Parçadan Üretime Geçiş Süresinin Kısaltılması
Yazılım yığınında bir üst seviyeye geçmenin ekonomik gerekçesi, programlama süresinin azaltılmasına ve ilk parçadan üretime kadar olan döngünün kısaltılmasına dayanmaktadır. Bu ilerleme ölçülebilirdir:
| Yaklaşım | Programlama Süresi (yeni bölüm) | Gerekli Beceri | En İyi Kullanım Örneği | Tahmini Maliyet (koltuk başına / hücre başına) |
|---|---|---|---|---|
| Manuel öğretim (öğretim kumandası) | 2-5 gün | Deneyimli robot operatörü | Basit, yüksek hacimli, sabit geometri; CAD mevcut değil. | Yazılım maliyeti yok; programlama sırasında robot hücresi boşta kalıyor. |
| Satıcıya özgü OLP (RobotStudio, RoboGuide) | 4 – 8 saat | OLP eğitimli mühendis | Tek markalı filolar, otomotiv kaporta atölyeleri, yüksek program hacimli ortamlar | Koltuk başına yıllık 5,000-15,000 ABD doları (çoğu zaman paket halinde) |
| Satıcıdan bağımsız OLP (Octopuz, DELMIA, RoboDK) | 4 – 10 saat | OLP eğitimli mühendis | Karma marka filolar, fason üretim atölyeleri, PLM entegre ortamlar | Koltuk başına yıllık 8,000-30,000 ABD doları |
| Dijital ikiz (Tecnomatix, Emulate3D, Omniverse) | Devam eden bir süreç — programlama aracı değil; doğrulama ve izleme işlevi görüyor. | Simülasyon mühendisi + BT entegrasyonu | Yüksek değerli hücreler, otomotiv OEM, öngörücü bakım | Hücre başına 30,000–150,000+ ABD doları (platform + entegrasyon) |
| Yapay zeka destekli, öğretim gerektirmeyen / 3 boyutlu taramadan yola dönüştürme | Yeni parça başına dakika | Operatör seviyesi (tarama, onaylama, çalıştırma) | Yüksek çeşitlilik, düzenli geometri, sık geçiş | Hücre başına 40,000–120,000 ABD doları (donanım + yazılım) |
Pratikte, yeni bir kaynak programı için ilk parçadan üretime geçiş döngüsü, manuel öğretimle 4-6 günden OLP ile 1-2 güne (CAD içe aktarma, yol oluşturma ve fiziksel doğrulama dahil) ve düzenli geometride yapay zeka destekli, öğretim gerektirmeyen sistemlerle yarım günden daha kısa bir süreye düşüyor. Yılda 50'den fazla yeni parça girişi yapan bir imalat tesisi için bu sıkıştırma, doğrudan daha erken üretim başlangıcına ve parça başına daha düşük mühendislik işçilik maliyetine dönüşüyor.
IFR World Robotics endüstri verilerine göre, OLP veya gelişmiş simülasyon yazılımı özelliğiyle birlikte sevk edilen yeni kurulan kaynak robotlarının payı, 2019'da yaklaşık yüzde 25'ten 2024'te tahmini yüzde 48'e yükseldi. Bu büyüme, daha sık parça değişimi gerektiren otomotiv elektrifikasyon programları ve Avrupa, Kuzey Amerika ve Japonya'da deneyimli manuel robot teknisyenlerinde yaşanan beceri eksikliği nedeniyle, çevrimdışı programlamanın küçük atölyeler için bile ekonomik olarak cazip hale gelmesinden kaynaklanmaktadır.
Dört Aşamalı Benimseme Yol Haritası
Çoğu kaynak tesisi, yazılım katmanlarını aynı anda değil, sırayla benimser. Pratik yükseltme yolu dört adımdan oluşur:
Hali hazırda kullanılan robot markasına özgü OLP aracıyla başlayın (ABB için RobotStudio, FANUC için RoboGuide, Yaskawa için MotoSim). Bu, simülasyon ile gerçek dünya arasındaki farkı en aza indirir ve robot platformuna zaten aşina olan bir mühendislik ekibi için en hızlı öğrenme eğrisini sağlar. STEP dosyaları için CAD içe aktarma iş akışlarını kurun ve en az iki mühendisi eğitin.
Robot filosuna ikinci bir marka eklendiğinde veya tesisin PLM entegrasyonuna ihtiyacı olduğunda, tedarikçiden bağımsız bir platforma geçin (kaynak işlemlerinin yoğun olduğu operasyonlar için Octopuz; PLM bağlantılı ortamlar için DELMIA veya Process Simulate). Bu, sık sık yeni program oluşturulmasını gerektiren çok çeşitli ürün yelpazesiyle uğraşırken de doğru adımdır.
OLP kurulduktan sonra, senaryo testleri, öngörücü bakım izleme ve MES veri entegrasyonunu sağlamak için dijital ikiz katmanı (kontrol platformuna bağlı olarak Siemens Tecnomatix, Emulate3D veya Isaac Sim) ekleyin. Yatırım getirisi, planlanmamış arıza sürelerinin büyük maliyet etkisi yarattığı, varlık kullanımının yüksek olduğu hücrelerde en güçlüdür.
Parça geometrisinin düzenli olduğu, sık sık parça değişiminin gerçekleştiği ve mühendis seviyesindeki OLP'ye kıyasla operatör seviyesindeki işlemlerin tercih edildiği ürün aileleri için yapay zeka destekli, öğretim gerektirmeyen / 3B tarama-yol oluşturma sistemlerini değerlendirin. Yüksek oranda karbon çeliği veya alüminyum içeren kaynak işlemlerinde, bu katman yazılım yatırımının her doları başına en büyük verimlilik artışını sağlar.
EVST'nin EVS-AI Kaynak Sistemi Sistem Yığınında Nerede Yer Alıyor?
2026 yılında ticari olarak piyasaya sürülen yapay zekâ destekli, manuel eğitim gerektirmeyen sistemler arasında, EVST'nin EVS-AI kaynak sistemi, 3. katman (3B görüş) ve 4. katman (kendiliğinden öğrenen yapay zekâ yol oluşturma) kesişim noktasında yer almaktadır. 3B görüş otomatik tarama modülü, manuel eğitim gerektirmeden iş parçası geometrisini yakalar ve otomatik yol planlaması için kaynak dikişi verilerini çıkarır. Kendiliğinden öğrenen akıllı motor, çift telli ve çok geçişli çok katmanlı diziler de dahil olmak üzere tipik kaynak geometrilerini ve işlem parametrelerini önceden yükleyen RX kaynak işlemi kütüphanesinden yararlanır. Hareket kontrolü, robot hareketi ve ark parametre kontrolü arasında sıkı senkronizasyonun gerekli olduğu durumlarda önemli olan EtherCAT üzerinden 1 kHz hızında çalışır. Çoklu robot ağ iletişimi özelliği, sistemin tek bir iş parçası üzerinde birden fazla robot eksenini koordine etmesine olanak tanırken, uygulama tabanlı görev planlaması, denetleyicilerin özel programlama iş istasyonlarına ihtiyaç duymadan iş kuyruklarını yönetmelerini sağlar. Sistemi sertifikalı kalite yönetim çerçevelerine entegre eden alıcılar için üçüncü taraf sertifikasyonu (CE, SGS, TUV) belgelenmiştir.
Kaynak robotu donanımının yazılım araçlarıyla birlikte seçimi konusunda daha geniş bir bağlam için, lütfen sayfamıza bakın. Robotik Kaynak Hücresi Bileşenleri ve Entegrasyon Kılavuzu ve Robotik Kaynak Otomasyonuna Tam Kılavuz (2026)Yapay zeka ve temel model bağlamı için bakınız. Endüstriyel Robotikte Somutlaştırılmış Yapay Zeka: VLA Modelleri (2026)Robot entegrasyon standartları şu kapsamda ele alınmaktadır: Endüstriyel Robot Entegrasyonuna Tam Kılavuz (2026)Süreç seçimi bağlamı için bakınız. MIG, TIG ve Lazer Robotik Kaynak Karşılaştırması (2026).
Sıkça Sorulan Sorular
Kaynak robotları için çevrimdışı programlama (OLP) nedir?
Çevrimdışı programlama (OLP), kaynak robotu yollarının fabrikada manuel olarak yol noktaları öğretilmesi yerine, 3 boyutlu CAD ortamında tanımlanması uygulamasıdır. Mühendis, iş parçası modelini içe aktarır, sanal robotu konumlandırır, kaynak torçunun yönünü ve hareket hızını tanımlar, çarpışma algılama kontrollerini çalıştırır ve ardından gerçek robota yüklenmek üzere kontrol cihazına özgü kodu dışa aktarır. OLP, programlama süresini manuel öğretimin 2-5 gününden iş istasyonunda 2-8 saate indirir ve programlama devam ederken robot hücresi verimli kalır.
Kaynak dijital ikizi nedir ve simülasyondan farkı nedir?
Kaynak simülasyonu, bir program devreye alınmadan önce robot hareketini, çarpışma tespitini ve çevrim süresini modeller. Dijital ikiz ise daha da ileri gider: fiziksel hücreyle gerçek zamanlı çift yönlü veri bağlantısı kurar, böylece sanal model robotun, konumlandırıcının, güç kaynağının ve sensörlerin gerçek durumunu sürekli olarak yansıtır. Dijital ikiz, canlı "ne olurdu?" testlerini, öngörücü bakımı ve MES geri bildirim döngülerini destekler. Kaynak dijital ikizleri için kullanılan platformlar arasında Siemens Tecnomatix, Rockwell Emulate3D ve NVIDIA Omniverse Isaac Sim yer almaktadır.
Yapay zekâ destekli, öğretim gerektirmeyen kaynak yöntemleri ne zaman uygundur ve OLP (Orijinal Kaynak Yöntemi) ne zaman kullanılmaya devam edilmelidir?
Yapay zekâ destekli, öğretim gerektirmeyen sistemler (3B taramadan otomatik yol oluşturmaya kadar), düzenli geometri, yüksek hacimli tekrarlayan parçalar ve iş parçası varyasyonunun her döngüde uyarlanabilir yol düzeltmesi gerektirdiği ortamlar için iyi çalışır. Ancak, kaynak prosedürü spesifikasyonunun sıkıca kontrol edilen ısı girdisi ve kaynak dikişi sıralamasını gerektirdiği egzotik alaşımlar (dubleks paslanmaz çelik, titanyum, Inconel) üzerindeki karmaşık çok geçişli kaynaklar için daha az uygundurlar. Pratik bir kural: eğer birleştirme karbon çeliği veya alüminyum üzerinde köşe, alın veya bindirme kaynağı ise ve parça bir CAD modeliyle açıkça tanımlanabiliyorsa, yapay zekâ destekli, öğretim gerektirmeyen bir sistem değerlendirmeye değerdir.
Kaynak simülasyonu ile yapılan çevrim süresi tahmini, gerçek üretimle karşılaştırıldığında ne kadar doğrudur?
Modern OLP simülasyon araçları, robot kinematik modeli ve kontrolör hareket parametreleri doğru yapılandırıldığında, çevrim süresini gerçek dünya ölçümünün ±%5-8'i içinde tahmin eder. Simülasyon hareket parametrelerinin tek bir üretim örneğiyle kalibre edilmesi, standart köşe kaynak geometrileri için tahmin hatasını ±%3 veya daha iyi bir seviyeye getirir. Kalan hatanın başlıca kaynakları, ivme rampası ayarları ve tekilliklere yakın hava kesme yollarıdır.
Kaynak yazılım paketlerinde robot model alışverişi ve çalışma zamanı iletişimi hangi standartlar tarafından yönetilir?
Robot model değişimi, URDF ve SDF (kinematik ve geometriyi tanımlayan XML şemaları) kullanır. CAD geometrisi STEP (ISO 10303) veya IGES üzerinden iletilir. Dijital ikiz yazılımı ile fiziksel kontrolörler arasındaki çalışma zamanı iletişimi OPC-UA (IEC 62541) kullanılarak yapılır. MES entegrasyonu genellikle OPC-UA veya bir REST API köprüsü üzerinden çalışır. Bina bağlamı için, IFC geometrisi, OLP ortamında tesis izin doğrulamasını sağlar.
Giden referanslar:
IFR Dünya Robotik 2025 Raporu |
ISO 10218-2: Robot Sistemlerinin ve Entegrasyonunun Güvenliği |
AWS Kaynak Standartları |
NVIDIA Omniverse Endüstriyel Dijital İkizler için