
Bu yazıda, size bir aracı kullanmanın ne kadar kolay olduğunu göstermek istiyoruz. kaynak robotu, dahil olmak üzere robotik kaynak programlama, dokunma algılama, dikiş takibi (ark takibi/lazer takibi), bakım ve diğer temel talimatlar.
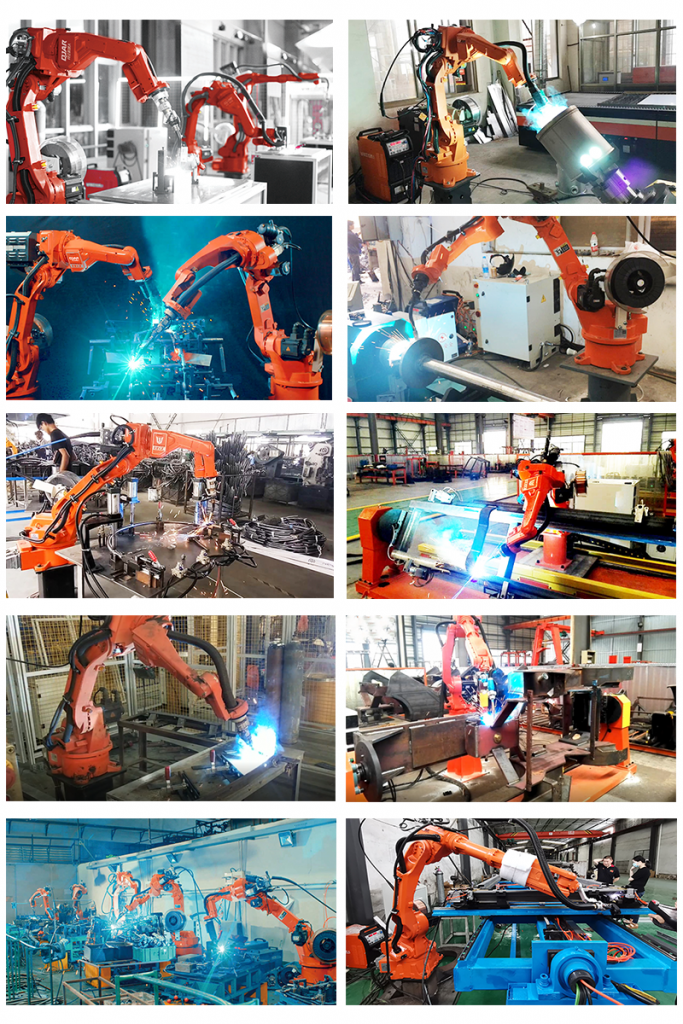
Robota gelinceÖzellikle bir kaynak robotu, fabrika sahipleri veya işçiler çoğu zaman bunun baş edemeyecekleri yüksek teknolojiye sahip bir makine olduğunu düşünüyorlardı. Ama aslında öyle değil, kaynak robotu sadece söylediğinizi yapan bir makinedir, yapmanız gereken tek şey ona öğretmektir. Bir kaynak robotunun sıfırdan nasıl kullanılacağına dair adım adım talimatlar aşağıdaki gibidir:
1. İlk adım uygun bir robot kolu ve kaynak güç kaynağı seçmektir.
Dan beri kaynak robotu tedarikçileri genellikle size robot kolu, kaynak güç kaynağı, tel besleyici ve tüm çevre birimleri içeren eksiksiz bir robotik kaynak paketi sunar; siz yalnızca en uygun paketi seçersiniz.
Seçim kriterleri:
1. İş parçasının boyutuna ve kaynak yapılacak konuma göre robot kol uzunluğuna karar verebilirsiniz. Genellikle bir kaynak robotunun kol uzunluğu 1.4 metre veya 2 metredir.
2. Kaynak işlemi gereksinimlerinize göre kaynak güç kaynağını ve koruyucu gazı seçebilirsiniz. MEEGMEET, AOTAI, ESAB, Fronius, Lorch veya tedarikçinizin önerdiği diğer güç kaynaklarını seçebilirsiniz. MIG/MAG/TIG kaynağı, darbe/salınım vb.'yi seçebilirsiniz.
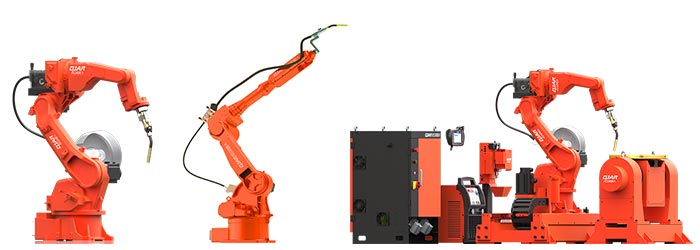
2. Kaynak pozisyonerinin nasıl ve nasıl seçileceği?
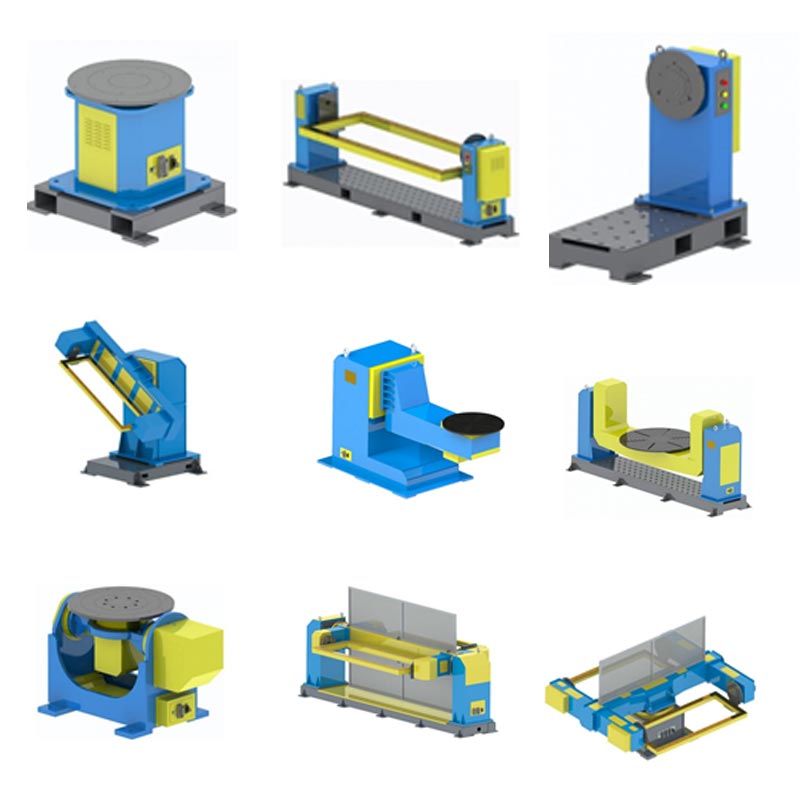
Seçtikten sonra Kaynak robotu kolu ve güç kaynağı için kaynak fikstürlerini veya aparatlarını veya kelepçeleme sistemini tasarlamanız gerekir. Kaynak pozisyoner seçilir mi ve nasıl seçilir dikkat etmeniz gereken bir nokta daha var.
Eğer çalışma Parça çok büyükse veya kaynak yapılması gereken konumlar karmaşıksa, kaynak için mükemmel bir konum ve en iyi açıyı elde etmek için bir kaynak konumlayıcıya ihtiyacınız olabilir. Aralarından seçim yapabileceğiniz çok sayıda robot konumlayıcı vardır:
3. Kaynak robotu nasıl programlanır?
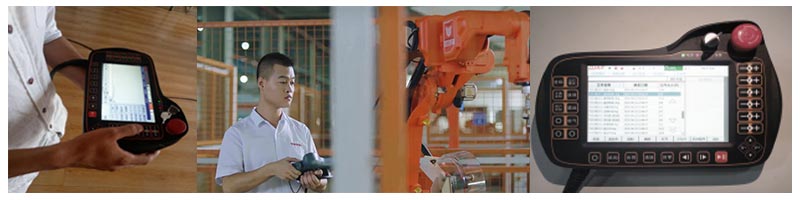
Belki programlama Kaynak robotu kullanmak istediğinizde en çok dikkat ettiğiniz husustur. Zor olduğunu düşünebilirsiniz ama aslında temel eğitimden sonra nispeten kolaydır. En yaygın yöntem, robota nereye gideceğini, arkın nerede başlayıp nerede biteceğini öğretmek için bir el kumandası kullanmaktır. Daha sonra programlamanın nasıl yapılacağına ilişkin ayrıntılı talimatları güncelleyeceğiz.
4. Robotik kaynak paketinde kullanabileceğiniz fonksiyon.
Ondan başka Tek/çift darbe gibi manuel kaynak güç kaynağının temel işlevine ek olarak, istediğiniz kaynak efektini elde etmek için kaynak robotu paketinden seçebileceğiniz daha fazla işlev vardır. Şunlar gibi işlevleri kullanabilirsiniz: dönüş arkı, dikiş izleme (yay izleme ve lazer izleme), dokunma algılama, dış eksen sinerjisi vb.
Ark Takibi: Bir ark sensörü eklemek ark takibini gerçekleştirebilir. Ark sensörü, gaz korumalı kaynak işleminde öğretme noktasından biraz kaymış olan bir kaynak dikişi için robot yolunu telafi etmek için kullanılan bir araçtır. Robot takım koordinat sistemine göre yol telafisi yukarı-aşağı ve sol-sağ yönlerde yapılabilir ancak bu fonksiyon yalnızca Z-sarkaç kullanıldığında gerçekleştirilebilir ve düz ve dairesel yollarda kullanılabilir.
Lazer Takip: Akıllı gerçek zamanlı ve temassız izleme teknolojisini kullanan lazer sensörler, dikiş sapmasını ölçerek torç konumlandırmasını doğru bir şekilde yönlendirebilir ve kontrol edebilir, bu da kötü ürünlerin üretilmesini önleyebilir ve ürünlerin miktarını ve kalitesini artırabilir.
salıncak yayı: Dönen ark, kaynak torcunun kaynak yönüne baktığı ve ark kaynağı sırasında periyodik olarak belirli bir açıyla bir yandan diğer yana sallandığı, böylece kaynak mukavemetini artırmak için kaynak boncukunun genişliğini arttırdığı bir yöntemdir.
Dokunma hissi: Bazı çalışma parçalarının toleransı nedeniyle, gerçekte ihtiyaç duyulan kaynak yolundan ve programlanan yoldan hafif bir sapma olacaktır; dokunma algılama fonksiyonu, mükemmel kaynak efektini elde ettiğimizden emin olmak için bu hafif sapmayı değiştirebilir. Dokunma algılama işlevi yer değiştirmeyi, dönmeyi vb. değiştirebilir.
Dış Eksen Sinerjisi: Bir kaynak robotu sistemi, robotu ve konumlayıcıyı kontrol edebilir ve bunları gerçek zamanlı düzeyde sinerji haline getirebilir. Bu, bazı karmaşık çalışma parçaları için son derece mükemmel konumu elde etmek üzere robot ekseni, kaynak tabancası konumu ve açıları ile konumlayıcı hareketinin aynı anda hareket edebileceği anlamına gelir.
Uzaktan modu: Uzaktan modun kullanılması, çalışanların robotik kaynak hücresini daha güvenli bir mesafede çalıştırmasına ve zehirli gazdan uzaklaşmasına olanak tanıyabilir. kaynak robotu kitinin bakımı.
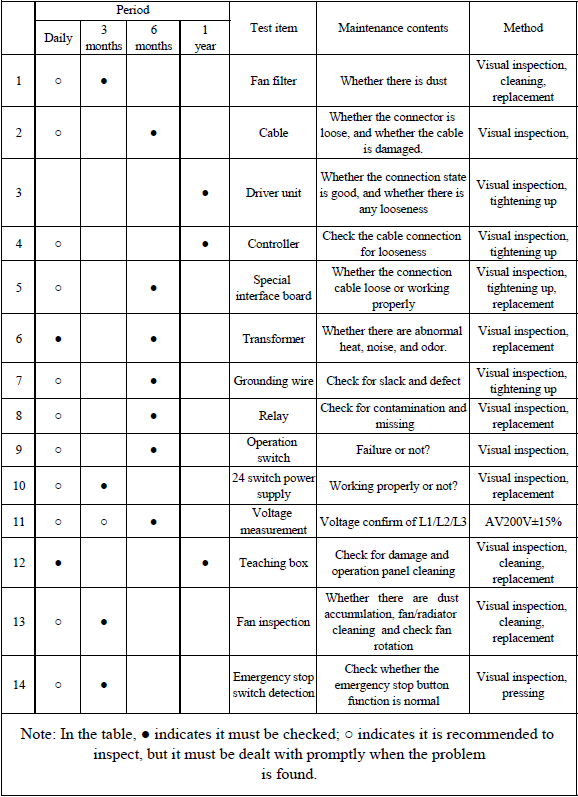
5. Kaynak Robotunun Bakımı.
Aşağıdaki kaynak robotu bakımının zaman tablosuna bakın:
Son sözler: Kaynak robotu hakkında herhangi bir sorunuz varsa lütfen çekinmeyin Ulaşın.