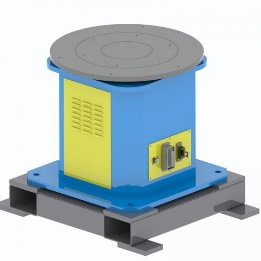
SWP-P
Yatay Döner Tablalar
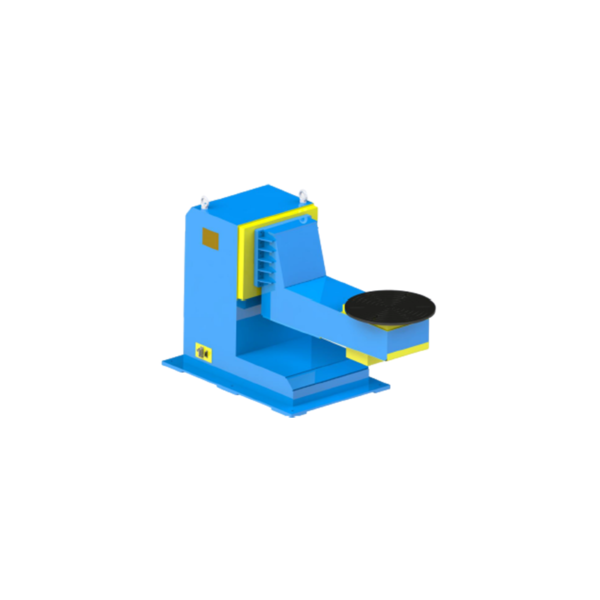
İş parçası, tek eksenli dönüş için yatay bir masa tablası üzerinde durmaktadır.
Nominal taşıma kapasitesi seçenekleri: 300 / 500 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →
Standart seri + özel konfigürasyonlar
1, 2 ve 3 eksenli konumlandırıcı ailelerini karşılaştırın, ardından yapılandırmayı iş parçanıza, fikstürünüze, ağırlık merkezine, harekete ve hücre düzenine göre eşleştirin. EVST, teknik inceleme sonrasında standart seriler ve özel yapılandırmalar sunmaktadır.
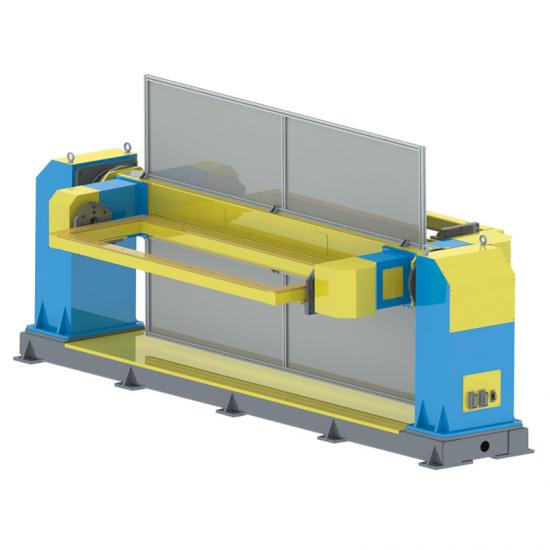
Ne olduğunu
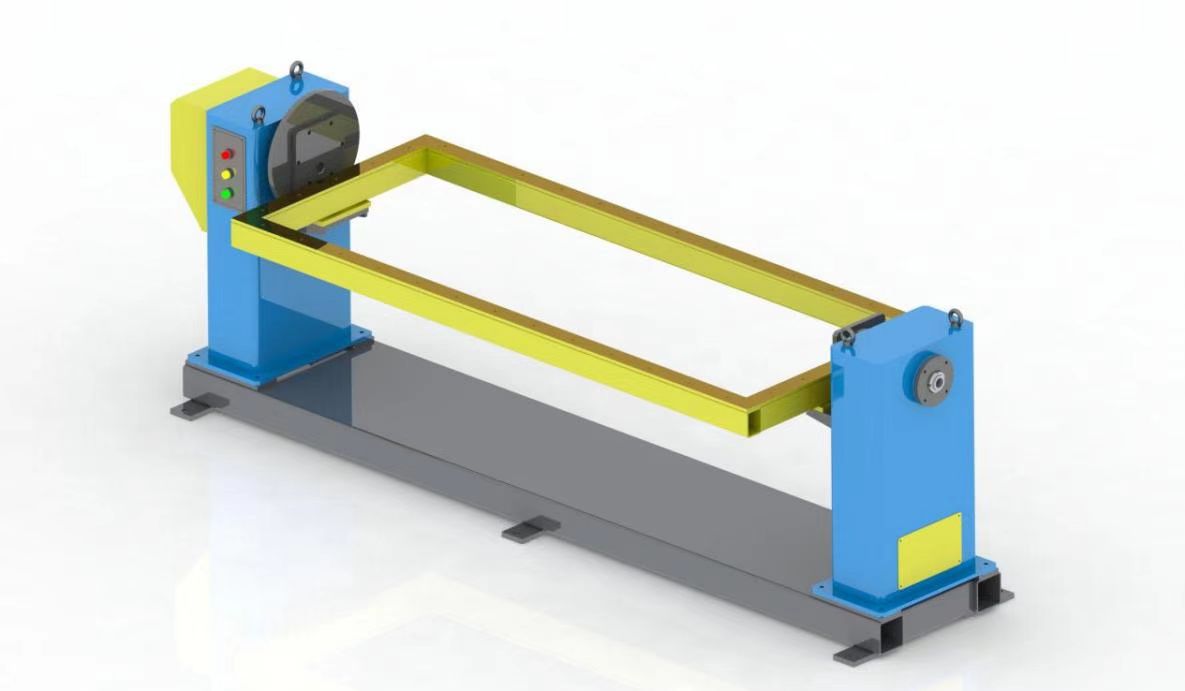
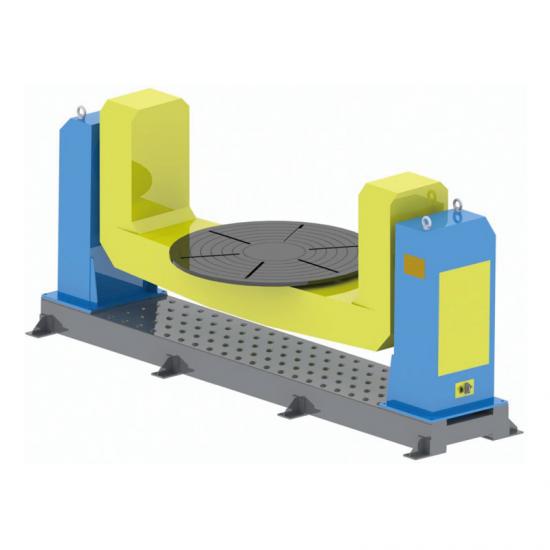
Robotik kaynak pozisyonlayıcı, kaynak erişimi için iş parçasını tutan ve yeniden yönlendiren servo tahrikli harici bir eksendir. Basit bir döner tabladan farklı olarak, dönme, eğme veya yer değiştirme hareketini birleştirebilir. Dönen makaralar, silindirik kapları sürtünme yoluyla destekler; pozisyonlayıcılar, iş parçasını özel olarak tasarlanmış aletlere sabitler.
Dokuz ürün serisi
Aşağıdaki nominal yük kapasitesi seçenekleri, ilk aile karşılaştırmasını desteklemektedir. Nominal yük kapasitesi, iş parçası ve fikstürün toplam ağırlığını ifade eder; nihai seçim ayrıca ağırlık merkezi, boyutlar, hareket ve hücre koşullarına da bağlıdır. Teknik incelemeden sonra her seri için özel konfigürasyonlar mevcuttur.
Tek bir döner hareket veya iş mili-kuyruk mili desteği için
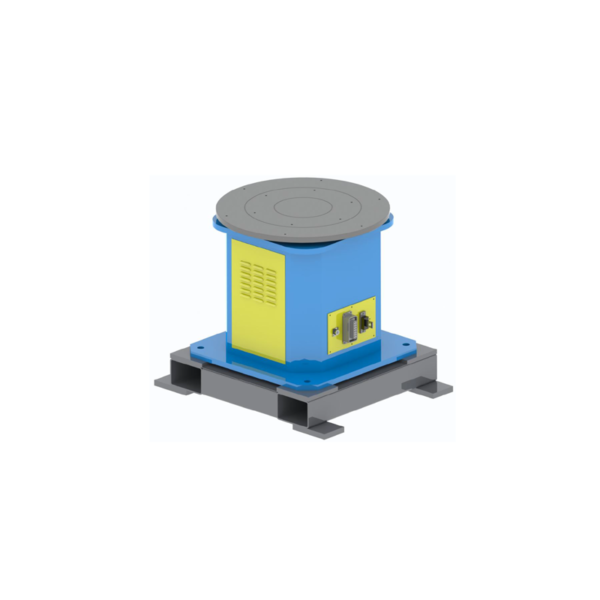
SWP-P
İş parçası, tek eksenli dönüş için yatay bir masa tablası üzerinde durmaktadır.
Nominal taşıma kapasitesi seçenekleri: 300 / 500 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →
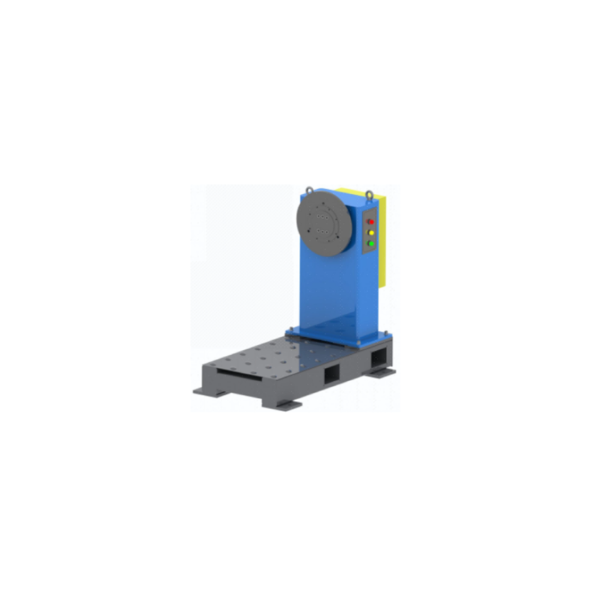
SWP-Z
Bu bağlantı parçası dikey bir mil yüzeyine cıvatalarla sabitlenir ve yatay bir eksen etrafında döner.
Nominal taşıma kapasitesi seçenekleri: 300 / 500 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →
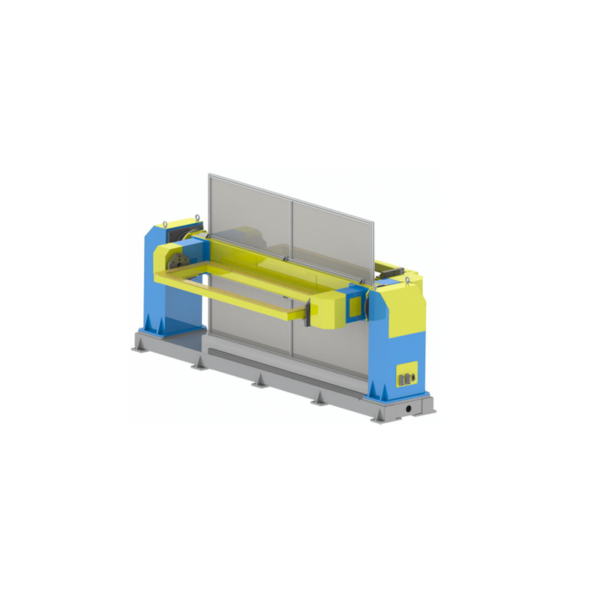
SWP-ZW
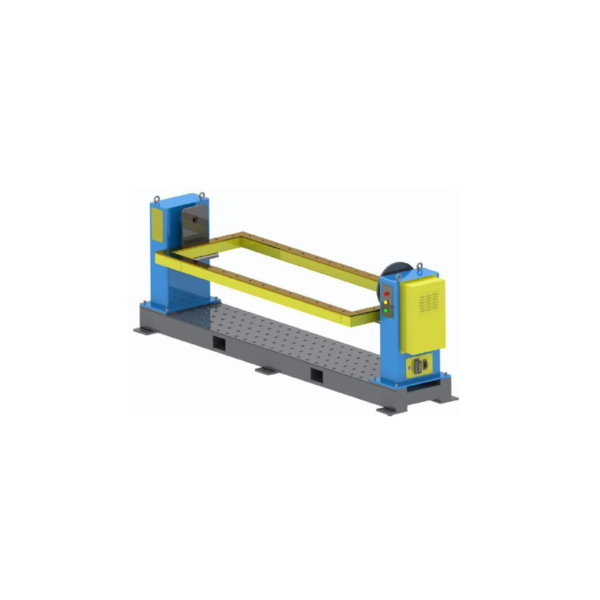
Yatay eksende dönüş için tahrikli iş mili ve kuyruk mili arasına daha uzun fikstürleri veya çerçeveleri destekler.
Nominal taşıma kapasitesi seçenekleri: 300 / 500 / 800 / 1,200 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →Dikiş yönünü ve erişimi iyileştirmek için döndürme ve eğme hareketlerini birleştirir.
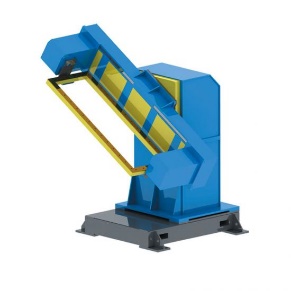
DWP-C
Açık kenar, takım tezgahının etrafındaki yükleme alanına erişimi kolaylaştırır.
Nominal taşıma kapasitesi seçenekleri: 200 / 500 / 1,000 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →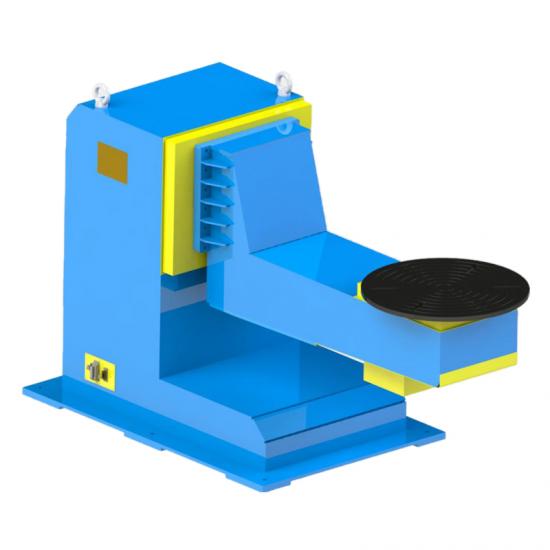
DWP-L
Lokalize L tipi çerçeve, robotun fikstür etrafında yaklaşması için yeterli alan bırakır.
Nominal taşıma kapasitesi seçenekleri: 500 / 1,000 / 2,000 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →
DWP-U
İki dikey destek, ortadaki daha büyük bir armatürü veya yapısal parçayı dönme ve eğilme hareketleriyle taşır.
Nominal taşıma kapasitesi seçenekleri: 1,000 / 3,000 / 5,000 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →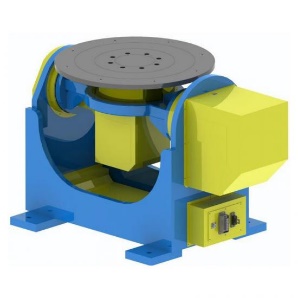
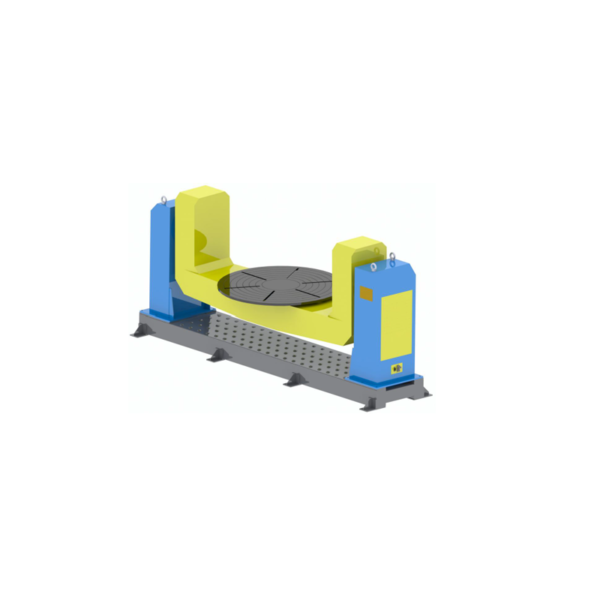
DWP-P
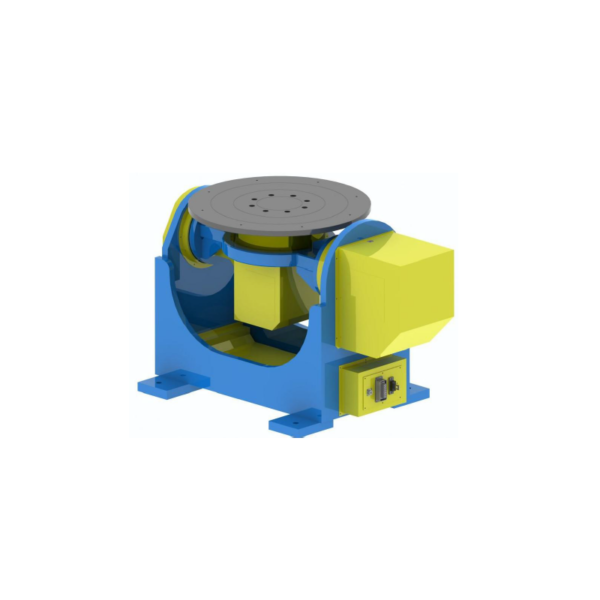
Platforma monte edilmiş bir aparat, tek bir bütün halinde döner ve eğilir.
Nominal taşıma kapasitesi seçenekleri: 300 / 500 / 1,000 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →İstasyon indeksleme veya değişim hareketini ekler; hücre düzeni proje bazında onaylanır.
TWP-C
Dikey istasyon indeksleme, iş parçasının konumunu değiştirirken, konumlandırıcı her bir parçayı kaynak için yönlendirir.
Nominal taşıma kapasitesi seçenekleri: 500 / 1,000 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →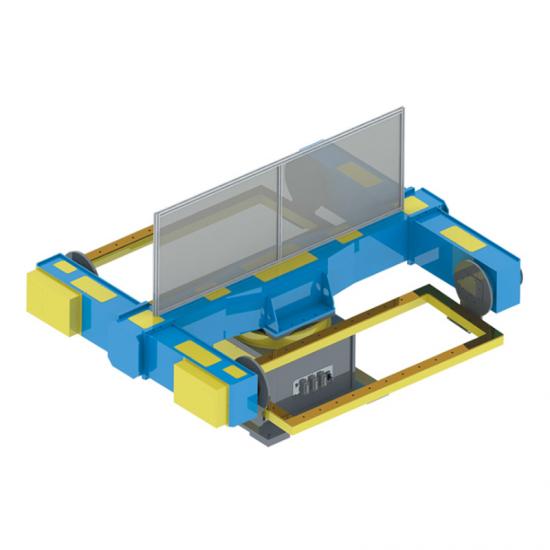
TWP-S
Yatay istasyon indekslemesi, alternatif yük ve kaynak pozisyonlarını sunar.
Nominal taşıma kapasitesi seçenekleri: 500 / 1,000 kg
Özel yapılandırmalar mevcuttur
Dizi detaylarını görüntüle →Işık seçimi
Başlamak için tamamlanmış bir spesifikasyona ihtiyacınız yok. Bu girdiler ürün ailesini taramak için yeterlidir; daha detaylı seçim çalışmaları için ayrı kılavuzu kullanın.
İş parçasının döndürülmesi, eğilmesi, istasyon indekslemesi veya değiştirme hareketine ihtiyaç duyup duymadığını açıklayın.
İş parçası ve fikstürün toplam ağırlığını ve ağırlık merkezinin eksenlere göre konumunu belirtin.
İş parçasının dış cephesini, fikstür montaj yöntemini, arayüzleri ve yükleme gereksinimlerini paylaşın.
Robotun konumunu, kaynak erişimini, operatör yolunu, güvenlik mesafesini ve istasyon sırasını belirtin.
Robotun marka/modelini ve gerekli koordineli hareket, kontrol ve saha arayüzlerini belirtin.
Eksen sayısı, L/C/U düzenleri ve seçim girişlerinin daha kapsamlı bir karşılaştırması için lütfen okuyun. Kaynak Pozisyonlayıcı Kılavuzu.
Standart seriler başlangıç noktasını belirler; nihai arayüzler ve yerleşim planı proje bazında onaylanır.
Özelleştirme ve entegrasyon
Bir konumlandırıcı robotun harici ekseni olarak çalıştığında, mekanik arayüzler, hareket, kontrol sınırları ve güvenlik planlaması robot ve hücre ile birlikte gözden geçirilmelidir. Özel konfigürasyonlar, proje girdileri tanımlandıktan sonra onaylanır.
İş parçası, fikstür ve yükleme yönteminden doğrulandı.
Kaynak erişimi ve istasyon sırası esas alınarak tanımlanmıştır.
Teknik inceleme sırasında robot modeli ve kontrol gereksinimleri kontrol edilir.
Hücre planı, yerleşim düzeni, operatör erişimi ve güvenlik ihtiyaçlarını içermelidir.
Başvurular
Bunlar tipik uygulamalardır, sabit konfigürasyonlar değildir. Seri, nominal yük kapasitesi ve takım seçimi, gerçek iş parçası ve hücreye göre yapılmalıdır.
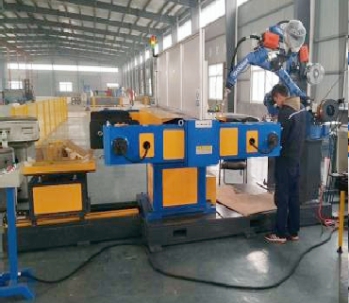
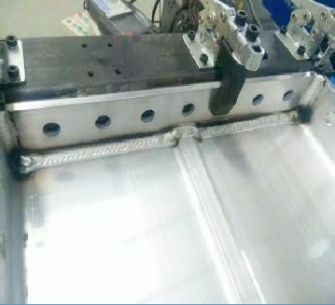
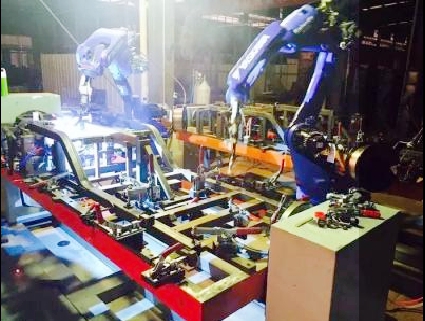
Çevresel dikişleri robotun çalışma alanına dahil etmek için kontrollü döndürme kullanın.
Ana mil ve kuyruk mili düzenleri, iki uç arasında daha uzun bağlantı elemanlarını destekleyebilir.
Farklı dikişler için yaklaşım açılarını iyileştirmek amacıyla döndürme ve eğme hareketlerini birleştirin.
Fikstür, ağırlık merkezi ve robot yerleşiminden tek eksenli veya çok eksenli bir konsept seçin.
Kaynak hücresi içindeki birden fazla kaynak yüzeyini daha uygun konumlara yeniden yönlendirin.
Üç eksenli istasyon indeksleme düzenleri, çok istasyonlu bir konseptin başlangıcı olabilir; nihai düzenleme projeye özgüdür.
Neden EVST
Proje girdilerinden ve seri seçiminden üretim aşaması kontrollerine kadar, kesin yapılandırma ve kabul gereksinimleri projeye özgü kalır.
Son konfigürasyon onaylanmadan önce iş parçası, fikstür, toplam ağırlık, ağırlık merkezi, hareket ve hücre koşulları gözden geçirilir.
Üretimin kilit aşamalarındaki süreç kontrolleri, teslimattan önce sorunların belirlenmesine yardımcı olur.
İşleme kaynakları, montaj yüzeyleri, delikler ve döner arayüzler için boyut kontrolünü destekler.
Yapısal bileşenler, artık gerilimi azaltmak ve boyutsal kararlılığı desteklemek için tavlama işlemine tabi tutulur.
Sık Sorulan Sorular
Robotun kaynak dikişlerine erişebilmesi için iş parçasını tutan ve yeniden yönlendiren kontrollü bir dış eksendir. Gerekli eksen sayısı, iş parçasının hareketine ve hücre düzenine bağlıdır.
Bu kategori sayfasında, nominal yük kapasitesi, yalnızca iş parçasının değil, iş parçası ve fikstürün toplam ağırlığını ifade eder. Nihai seçim ayrıca ağırlık merkezi, boyutlar ve dinamik koşulların incelenmesini de gerektirir.
Tek eksen tek bir dönme hareketi sağlar; iki eksen eğim ekler; üç eksen ise istasyon indeksleme veya değiştirme özelliği ekleyebilir. Seçimi kaynak erişimine ve istasyon sırasına göre yapın. Kaynak Pozisyonlayıcı Kılavuzunu okuyun. Daha kapsamlı karşılaştırma için.
Harfler, destekler ve takımlar etrafındaki genel yapıyı tanımlar. Seçim, iş parçası boyutuna, fikstüre, yükleme alanına, robot yaklaşımına ve gerekli nominal yük kapasitesine bağlıdır. Kaynak Pozisyonlayıcı Kılavuzundaki düzenleri karşılaştırın..
Daha uzun bir fikstür veya çerçeve, iki uç arasında destek gerektirdiğinde ve yatay bir eksen etrafında döndürülmesi gerektiğinde bunu göz önünde bulundurun. Destek aralıkları ve arayüzler, iş parçasından teyit edilmelidir. Kaynak Pozisyonlayıcı Kılavuzuna bakın. Daha fazla seçim bağlamı için.
Toplam ağırlık aynı olsa bile, ağırlık merkezi değiştiğinde eksenler ve yapı için farklı koşullar yaratabilir. Bu nedenle, nihai seçim için yalnızca ağırlık yeterli değildir.
Teknik inceleme sonrasında özel konfigürasyonlar mevcuttur. Uygun konfigürasyonun onaylanabilmesi için robot marka/modeli, iş parçası ve fikstür verileri, gerekli hareket, hücre düzeni ve arayüz ihtiyaçlarını belirtin.