
Kaynak: metrology.news
Endüstriyel robot teknolojisi hızla ivme kazanıyor ve çeşitli endüstrilerdeki farklı üreticiler tarafından benimseniyor. Bunun temel nedeni, insan çabasına dayanmakla karşılaştırıldığında daha verimli olmaları ve işi daha kolay hale getirmeleridir. Bu endüstriyel robotlar, paketleme, sıralama, toplama ve diğerlerinin arasına yerleştirme gibi görevlerin doğru yapılmasını sağlamak için kullanılır.
Üretici olarak, endüstriyel robotlar üretimi iyileştirmenin ve tüm ürünlerinizin standartlara uygun olmasını sağlamanın harika bir yoludur. Ancak endüstriyel robotik söz konusu olduğunda aklınızda bulundurmanız gereken birkaç husus vardır. Bunlardan bazıları doğruluk, tekrarlanabilirlik ve çözünürlüktür. Bu özellikler endüstriyel robotlarınızın daha kolay ve daha hızlı çalıştırılmasına yardımcı olur. Bunlar hakkında daha fazla bilgi edinmek, bir üretici olarak bunun işinize yaramasını sağlamak için bir sonraki harika adımdır.
Robotikte Doğruluk Nedir?
Kaynak: www.machinedesign.com
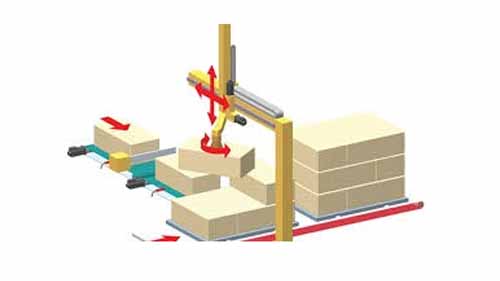
Doğruluk, bir robotun bilek ucunu çalışma hacmi içerisinde istenilen hedef noktaya yerleştirme kapasitesini ifade eder. Uzamsal çözünürlükle birlikte çalışır. Doğruluk, robot teknolojisine ve kontrol artışlarının ne kadar yakından belirlenebileceğine bağlıdır. Bu, eklem hareketlerinin her biri için geçerlidir. Ancak şu an için robotun çıktı kalitesiyle ilgili mekanik yanlışlıklar hariç tutulmuştur.
Çözünürlük ve Doğruluk
Kaynak: metrology.news
Doğruluk, kontrolün çözünürlüğünün yarısı olarak tanımlanır. Bu, hedef noktasının doğrudan iki kontrol noktası arasında olduğu en kötü durumu dikkate almaktadır. İstatistiksel dağılıma sahip mekanik yanlışlıklar daha pratik değerlendirmeler gerektirir; bu durumda doğruluk, uzaysal çözünürlüğün yarısı olarak sınıflandırılır.
Robotikte hassasiyet sıklıkla karıştırılmaktadır. çözünürlük ve tekrarlanabilirlik. Robotik sistemin nihai doğruluğu birkaç faktöre bağlıdır. Bunlar arasında teknik yanlışlıklar, bilgisayar kontrolü algoritmaları ve sistemin çözünürlüğü yer alıyor.
Mekanik Hatalara Ne Sebep Olur?
Kaynak: www.iotworldtoday.com
Mekanik hatalar çoğunlukla şunlardan kaynaklanır: eklemlerde boşluk manipülatörlerin ve bağların bükülmesinin. Dişli mekanizmalarında, kılavuz vidalarda ve hidrolik tahrik aktüatörlerinde boşluk bulunur. Bağlantı için temel tasarım gereksinimi, bağlantı bükülmesinin en aza indirilmesidir, çünkü robotun ucundaki yük nedeniyle bağlantının herhangi bir şekilde sapması konum hatalarına neden olur. Bununla birlikte, ilişkilerin daha büyük bir katılığı, kütlelerinde ciddi bir artışla sağlanamaz.
Daha büyük bir kütle, kolun zaman tepkisinde bir artışa neden olur. Bilgisayardaki yuvarlama hataları nedeniyle kontrol algoritmaları konum hatalarını tetikleyebilir. Bir robot kontrolörü aşağıdakilerin ölçeklendirilmiş tamsayı gösterimini kullandığında Kartezyen ve açısal koordinatlar, makine yuvarlama hataları önemli olabilir. Bilgisayar tarafından kayan nokta gösterimi kullanılıyorsa, yuvarlama hataları muhtemelen ihmal edilebilir düzeyde olacaktır.
Dış Etkilerin Doğruluk Üzerindeki Etkileri
Kaynak: www.forbes.com
Doğruluk, dış değişkenlerden de etkilenir. Genişletilmiş konfigürasyon ile bu, bilek noktasında daha anlamlı hale gelir. Temelinin koluna en yakın yerden itibaren iş hacmi içerisinde hassasiyet azalır. Daha sonra çalışma hacmi aralığının dışındaki konumlara yönlendirilir.
Hareket döngüsü sınırlı bir çalışma aralığıyla sınırlıysa doğruluk artar, robotun taşıdığı yük önemli hale gelirse doğruluk azalır. Konumun doğruluğu çalışma alanının zarfındaki konuma bağlıdır.
Bu amaçla sensör kullanmadan, robot çevrimdışı programlama bunu yapmak zordur. Hassasiyeti etkileyen konum hatasının nedenlerini dört grupta toplamak mümkündür: sayısallaştırma hatası, stokastik kinematik hata, deterministik kinematik hata ve kalibrasyon hatası.
Montaj robotlarının eksenleri çoğunlukla dikey olduğundan, dış etkenler ve mekanik hatalar daha az etkilendiğinden hassasiyet biraz daha iyidir; ancak bu, delik içi pimleme gibi belirli parça birleştirme uygulamalarını sorunsuz bir şekilde yürütmek için yeterli değildir.
Robotikte Çözünürlük Nedir?
Kaynak: ein.org.pl
Çözünürlük, bilgisayarın harekette üretebileceği en küçük gelişmedir. Makineler dijital kontrolörler ve ayrık geri besleme motorları kullandığından çözünürlük, tüm hareketlerin yapıldığı miktardır. Eğer kontrol cihazın çözünürlüğü n ise tüm hareketler n'nin tamsayı katlarıdır.
Bu, çözünürlüğün herhangi bir planın en düşük kısmı olduğu anlamına gelmez, aksine en büyüğüdür. Geri besleme kodlayıcının yalnızca 1 mikrometrelik doğru çözünürlüğü varsa, 0.1 mikrometrelik bir hareketi ölçebilen bir bilgisayar kontrolörü, makineyi doğru bir şekilde kaydıramaz ve 0.1 mikrometre kadar yükseltemez.
Kontrol sistemi bu kadar küçük bir hareketi asla "görmez". Bu nedenle makine çıktı istatistiklerini yorumlarken çok dikkatli olunmalıdır.
Robotikte Tekrarlanabilirlik Nedir?
Kaynak: www.linearmotiontips.com
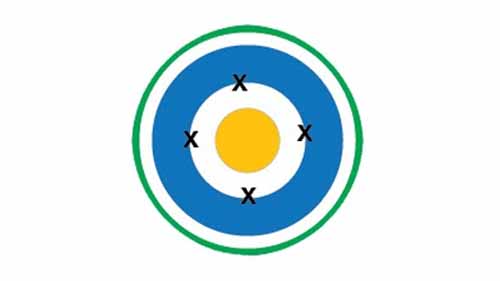
Tekrarlanabilirlik, bir noktanın nasıl kopyalandığını açıklayan doğrulukla ilişkili bir matematiksel kavramdır. Eğer bir robot eklemi programlandı belirli bir noktadan birkaç kez kaydırmak için bunu aynı açıda yapabilirsiniz. Tamamı benzer çevresel koşullar altında gerçekleştirilecek ve bu da farklı yer değiştirmelere yol açacaktır.
Bir gol çoğu zaman geniş bir farkla kaçırılsa da, aynı hatanın tekrarlanması durumunda tekrarlanabilirliğin yüksek, doğruluğun ise düşük olduğu sonucuna varıyoruz. Mutlak koordinatlarla ilgili hata tekrarlanabilirlik ile tanımlanmaz. Yer değiştirmelerin ortalamasından konumsal sapma cihazın tekrarlanabilirliğidir.
Çoğu robot üreticisi, robotlarının doğruluğundan ziyade tekrarlanabilirliği için sayısal bir değer sağlar. Bunun nedeni, hassasiyetin tutucunun taşıdığı özel yüke bağlı olmasıdır. Daha fazla ağırlık, robot bağlantılarında daha büyük sapmalara ve eklemler üzerinde daha fazla yük oluşmasına neden olarak hassasiyeti azaltır, ancak tekrarlanabilirlik değeri kavrama değerinden neredeyse bağımsızdır. Robotun tekrarlanabilirliği genellikle bir inçin yüzde biri cinsinden hesaplanan hassasiyetten daha iyidir.
Robotların Farklı Uygulamalarında Doğruluk, Tekrarlanabilirlik ve Çözünürlüğün Rolleri
Kaynak: control.com
Robotik ve bu yönlerin uygulanması söz konusu olduğunda, bunların birlikte her zaman daha iyi olduğunu görürsünüz. Doğruluk, tekrarlanabilirlik ve çözünürlük kombinasyonuyla endüstriyel robotlar, görevlerin iyi bir şekilde yerine getirilmesini sağlayacak şekilde hassas bir şekilde çalışabilir. Bir ile çalışırken alma ve yerleştirme koluBu hususlar süreçlerin kolaylaştırılmasına yardımcı olacaktır. Bir üretici olarak, daha kolay bir deneyim için tüm bu kutuların işaretlendiğinden emin olmanız önemlidir.
doğruluk
Tekrarlanabilirlik
çözüm
Doğruluk, robotun bileğinin doğru yerleştirilmesini sağlayacaktır
Tekrarlanabilirlik, görevlerin kolaylıkla tekrar tekrar yapılmasını sağlamak anlamına gelir
Çözünürlük, doğruluğun yerinde olmasını sağlamak için bu işlem sırasında küçük ayarlamalar yapılmasına yardımcı olacaktır.
Bunu akılda tutarak robot cihazlarınızın bu önemli özelliklere sahip olmasını sağlamak önemlidir. Tüm işlerin doğru yapılmasını sağlamak ve üretim süreçlerinizi artırmak için daha iyi bir konumda olacaksınız.
Sonuç
Endüstriyel robotlar söz konusu olduğunda farklı üretim süreçlerinin geliştirilmesinde büyük rol oynuyorlar. Üretimin arttırılmasında önemli olan inanılmaz faydalar sağlarlar. Ancak bundan en iyi şekilde yararlanmak için doğruluk, tekrarlanabilirlik ve çözünürlük gibi temel hususların kullanılması çok önemlidir.
Daha önce tartışıldığı gibi, endüstriyel robotların tüm avantajlarından yararlanabilmeniz için bu hususların operasyonlarınızda yer alması gerekir. Bir üretici olarak sizden beklenenlere uyum sağlamak çok önemlidir. Bu yönleri ve robotik teknolojiyle çalışmanın ne anlama geldiğini öğrenmek için zaman ayırın.