
Bir robotun bir nozulu iş parçası üzerinde gezdirmesi, hareketin gerçekleştiğini kanıtlar, sürecin kabul edildiğini değil. Robotik püskürtme hücresi satın almadan önce üç soruyu birbirinden ayırın: Robot gerekli pozisyonlara ulaşabiliyor mu, püskürtme gerçek koşullar altında belirtilen alanı kaplıyor mu ve yüzey daha sonra alıcının süreç kriterlerini karşılıyor mu?
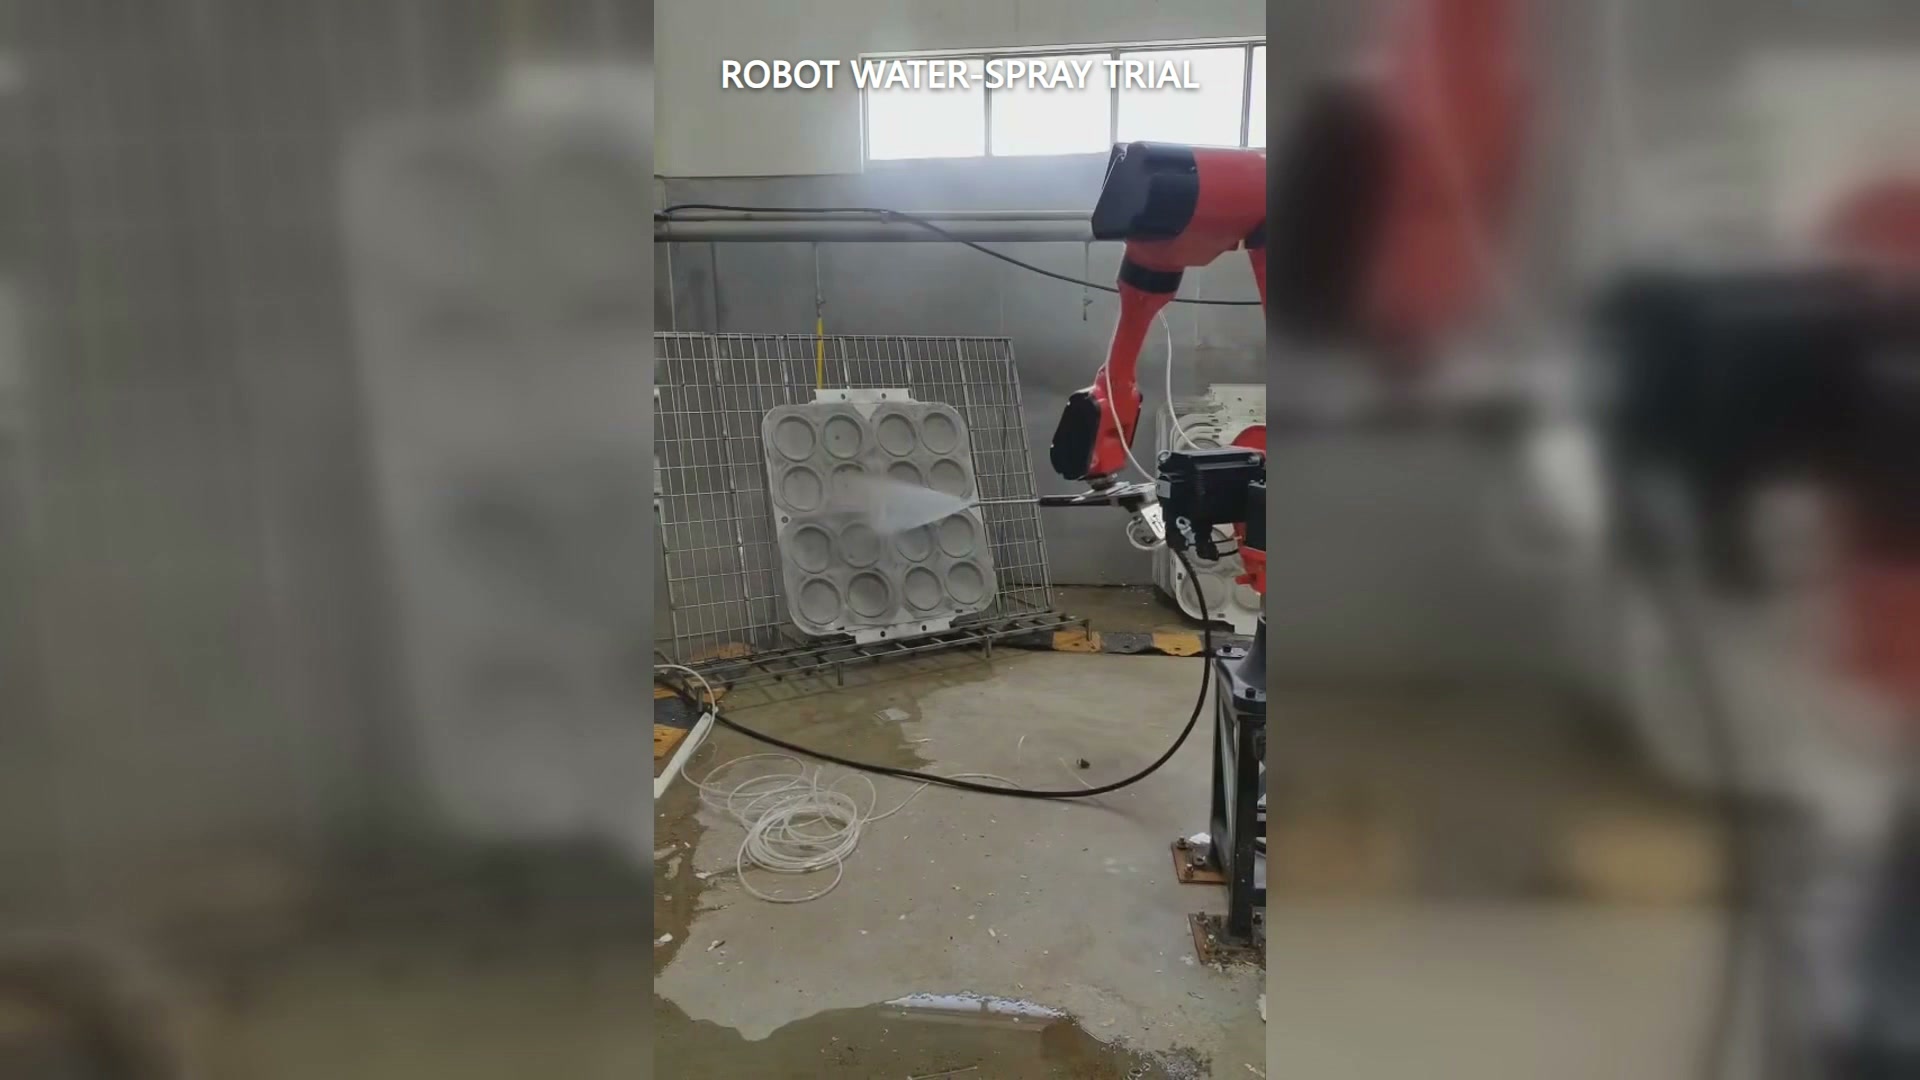
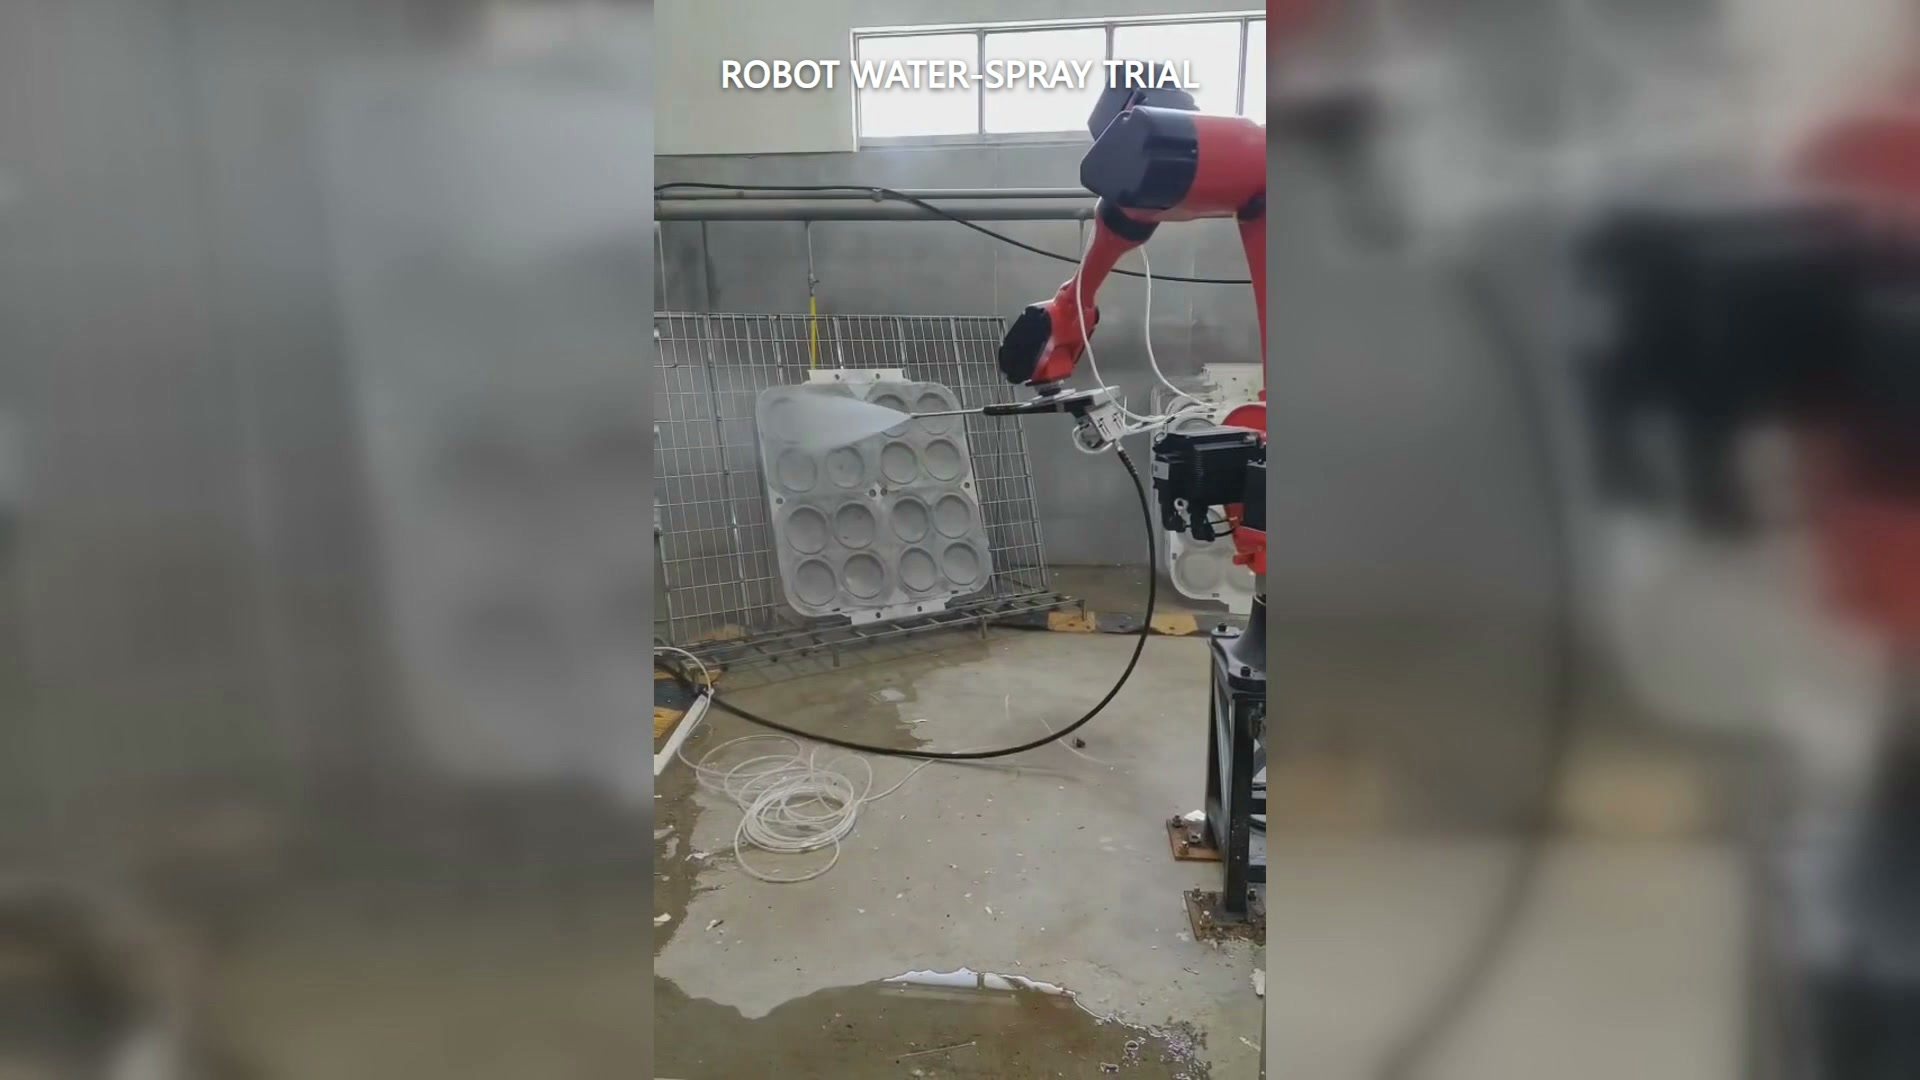
Görüntülerde, ince bir nozul taşıyan kırmızı bir endüstriyel robotun, girintili geometriye sahip büyük, açık renkli bir iş parçası üzerine su püskürttüğü görülüyor. Nozul yüzey üzerinde konum değiştirdikçe, suyun oluşturduğu görünür bir yelpaze robotun hareketini takip ediyor.
1. Denemede hangi iş parçaları temsil edilmelidir?
Örnekleri kolaylık yerine geometriye göre seçin. En derin girintiyi, nozul yönünü değiştiren bir kenarı, gereken en uzak pozisyonu ve mesafe değişimine neden olan herhangi bir varyantı dahil edin. Düz bir plaka, bir boşluğun yarattığı erişim sorularına cevap veremez.
Lütfen gerçek fikstürü veya temsili bir montaj düzenini sağlayın. Erişim testi, nozul, servis yolu ve iş parçası mevcutken yapılmalıdır; boş bir robot bileğiyle yapılmamalıdır.
2. Spreyi hangi koşullar belirler?
Her çalıştırma için kullanılacak akışkan türünü, nozulu, çalışma koşullarını, püskürtme mesafesini, açısını ve püskürtme hızını belgeleyin. Resmi nozul kılavuzu Teorik kaplama oranının püskürtme mesafesi ve püskürtme açısıyla değiştiğini ve kritik kaplama oranının uygulama için doğrulanması gerektiğini açıklıyor.
Üretim sürecinde gösterimde kullanılan akışkan koşullarından farklı bir koşul kullanılıyorsa, ilgili testi tekrarlayın. Videoda benzer görünen bir yol, parçada aynı deseni oluşturmayabilir.
3. Kapsam nasıl kontrol edilecek?
Deneyi başlatmadan önce gerekli bölgeyi ve gözlem yöntemini tanımlayın. Sürece bağlı olarak, bu bir tanık ortamı, haritalanmış denetim bölgeleri veya üzerinde anlaşılmış başka bir ölçüm olabilir. Eksik alanları, aşırı örtüşmeyi ve girintiler veya kenarlar etrafındaki değişiklikleri kaydedin.
Kaplama kanıtı, nihai işlem sonucundan ayrı kalır. Islatılmış bir yüzey otomatik olarak temiz, kaplanmış, soğutulmuş veya başka bir şekilde kabul edilebilir değildir.
4. Proses kabul kriteri nedir?
Başarı tanımı alıcıya aittir: çıkarılacak kirletici madde, elde edilecek kaplama koşulu, ulaşılacak termal koşul veya ölçülebilir başka bir gereklilik. Temsili girdi koşullarını kullanın ve çıktıyı kararlaştırılan yöntemle inceleyin. Bunu "robot yolu tamamladı" ile değiştirmeyin.
5. Zor pozlarda hortuma ne olur?
Hortum veya servis paketini gözlemleyerek en uzak mesafeye ulaşma, yön değiştirme ve ters çevirme işlemlerini gerçekleştirin. Takılma, aşırı bükülme, iş parçasıyla temas ve nozul pozisyonunu değiştiren kuvvetler olup olmadığını kontrol edin. Hizmet paketlerinin geri çekilmesi Bu, girişim yönetimine yönelik isteğe bağlı bir yaklaşımdır; proje, gerçek hizmetleri ve zorlu durumlarıyla ilgili olarak yine de bir denemeye ihtiyaç duymaktadır.
6. Hangi kayıtlar dava dosyasından çıkarılmalıdır?
İş parçası varyantını, fikstür revizyonunu, akışkan koşulunu, nozul ayarını, mesafe/açı hedeflerini, yol revizyonunu, kaplama gözlemini, işlem sonucunu ve hortum gözlemlerini bir arada tutun. Çalıştırmalar arasında değişen her değişkeni not edin. Bu kayda bir video eşlik edebilir, ancak video kaydın yerini alamaz.
EVST'ye iş parçasının görüntülerini veya modelini, proses hedefini, akışkan koşullarını ve kabul kriterlerini gönderin; böylece robotun çalışma aralığını ve denemenin doğrulaması gereken proses değişkenlerini görüşebiliriz: EVST ile iletişime geçin.