
Birçok pozisyona sahip bir tezgah, tek başına bir torna bakım hücresinin birinin geri dönmesinden önce ne kadar süre çalışabileceğini göstermez. Tahmin için üç ayrı sınır gereklidir: etkili ham madde-bitmiş ürün döngüleri, parça başına geçen süre ve daha erken bir kişiye ihtiyaç duyulan herhangi bir görev.
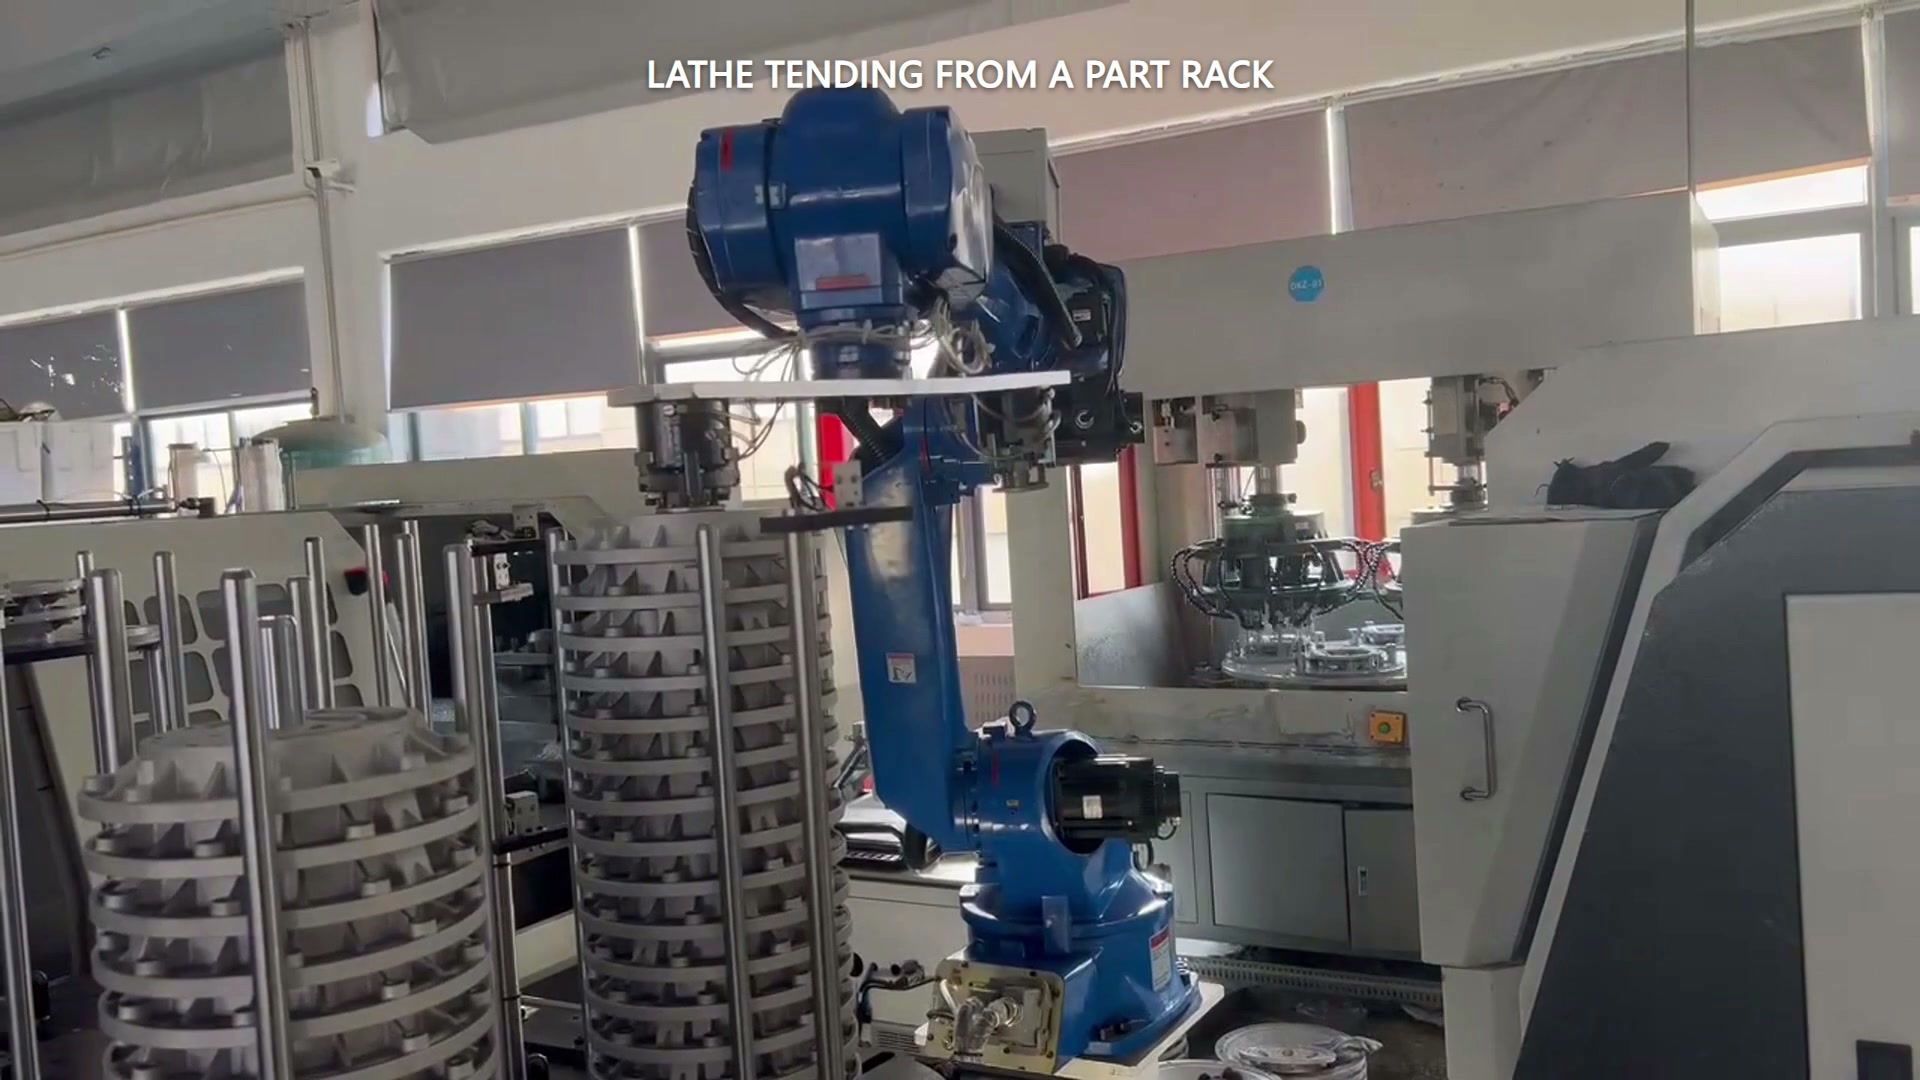
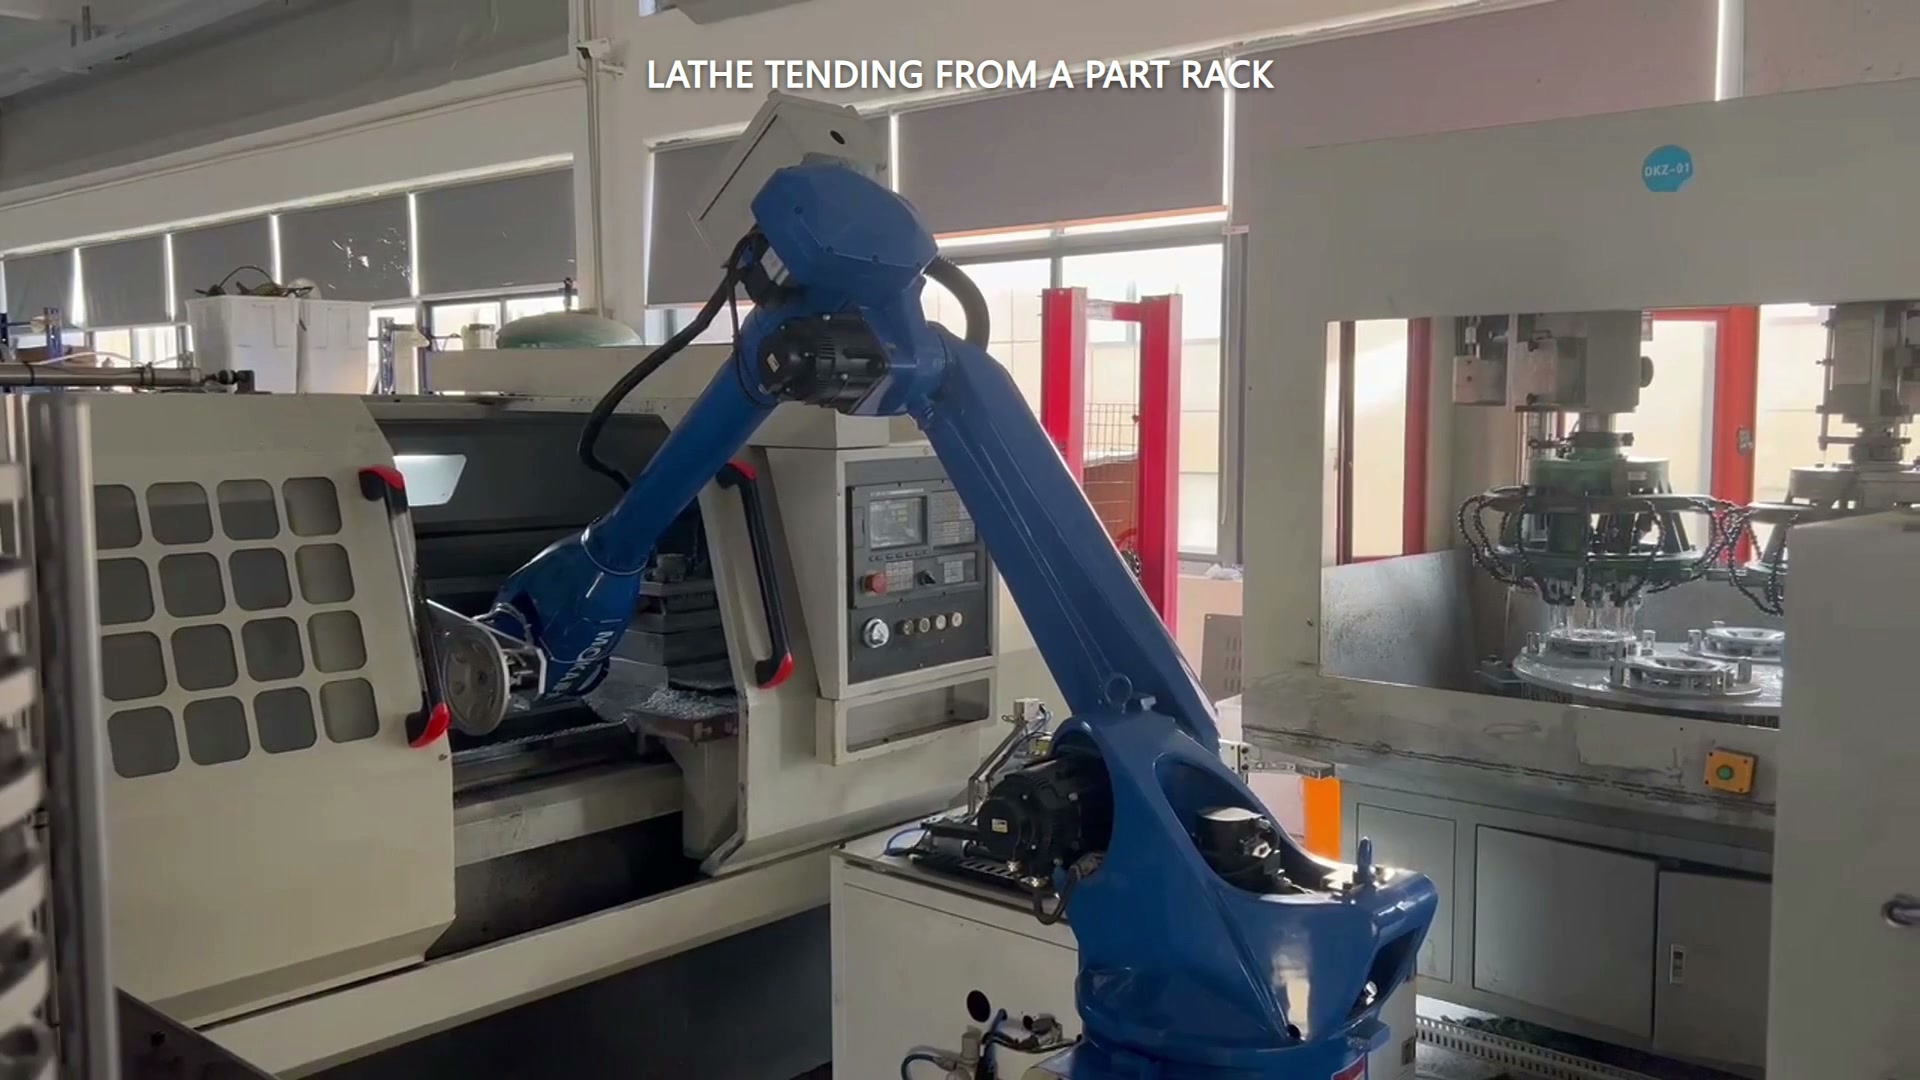
Örnek video, yuvarlak parçaların çok katlı bir rafı ile torna tezgahı açıklığı arasında hareket eden mavi bir robotu göstermektedir. İlk bölüm, raf kenarı çalışması, makineye erişim, parça çekme ve raf kenarında başka bir işlemi içermektedir. Projenin kullanılabilir pozisyonlarını, ham/bitmiş malzeme atamasını ve ölçülen süreleri kullanarak tahmini oluşturun.
Görünür cepleri değil, etkili döngüleri sayın.
Öncelikle gerçek depolama kuralını çizerek başlayın. Her tamamlanan döngü bir ham madde tüketiyorsa ve bir boş bitmiş madde pozisyonuna ihtiyaç duyuyorsa, mevcut daha küçük miktar tamponu belirler:
Etkin çevrim sayısı = kullanılabilir ham madde pozisyonlarının ve kullanılabilir bitmiş madde pozisyonlarının daha az olanı.
Ölçü parçaları, reddedilen parçalar, ayırıcılar, erişim kısıtlamaları veya geçiş noktaları için ayrılmış konumları hariç tutun. Ham bir parça çıkarıldıktan sonra bir cep yeniden kullanılıyorsa, her görünür konumun bağımsız kapasite olduğunu varsaymak yerine bu sırayı belgeleyin.
Zaman çizelgesine bir kez üst üste bindirme ekleyin.
Makine işleme ve robot servisi birbirleriyle örtüşebilir. Resmi makine bakım örnekleri Robotların bir makine işlem yaparken başka işler yapmasını tanımlayabiliriz, ancak bunun geçerli olup olmadığı ve ne kadar süreyle geçerli olacağı önerilen hücrede ölçülmelidir.
Basit ve kararlı bir döngü için geçen süreyi şu şekilde hesaplayın:
Parça başına geçen süre = işleme süresi + robot servis süresi − doğrulanmış örtüşme
Çakışma bir kez çıkarılır. Çakışan kısmı zaten dahil ettikten sonra robotun tam süresini eklemeyin ve her robot hareketini engelleme süresi olarak adlandırmayın. Sınırı tutarlı bir şekilde tanımlayın, örneğin "ham parça raf konumunda mevcut" ile "bitmiş parça depolandı ve bir sonraki işleme döngüsü oluşturuldu" gibi.
Şeffaf bir varsayımsal örnek
Aşağıdaki sayılar, yöntemi açıklamak için yapılan varsayımlardır, filme alınan vakadan elde edilen ölçümler değildir:
- Raf düzenlemesi destekler 12 etkili ham maddeden bitmiş ürüne kadar döngü Hem ham madde hem de işlenmiş ürün için depolama limitleri uygulandıktan sonra.
- İşleme süreci Parça başına 4.0 dakika.
- Robot servisi şu işlemleri yürütüyor: 1.2 dakikadır., Bunun 0.7 dakikalık örtüşmeler makine işleme.
- Dolayısıyla, örtüşmeyen robot zamanı şöyledir: 0.5 dakikave geçen süre 4.0 + 1.2 − 0.7 = 4.5 dakika/parça.
- Tampon tükenmesi 12 × 4.5 = 54 dakikaBu varsayımlar altında, ilk döngünün tanımlanmış başlangıcından on ikinci döngünün tamamlanmasına kadar ölçülmüştür.
Şimdi ayrı bir işletme gereksinimi ekleyelim: Diyelim ki bir kişi her altı tamamlanmış parçadan sonra bir parçayı kontrol etmeli. Bu durumda, denetimsiz aralık şu şekilde sınırlandırılır: 6 × 4.5 = 27 dakikaMalzeme tamponunun 54 dakika dayanacağı düşünülse bile, depolama süresi ve izin verilen gözetimsiz kalma süresi farklı sorulara cevap veriyor.
Ortalama değerin içine gizlemek yerine, kesintileri ölçün.
İlk tahminde kararlı çevrim süreleri kullanılabilir, ancak satın alma kararı bu çizginin dışındaki olayları da dikkate almalıdır: kapı veya ayna onay gecikmeleri, parça yönlendirme düzeltmeleri, ölçü kontrolleri, talaş yönetimi, reddedilen parçalar ve duruş sonrası toparlanma. Denemeler sırasında sıklığı ve toparlanma süresini kaydedin. Hesap tablosunun eksiksiz görünmesi için uydurma bir arıza süresi yüzdesi oluşturmayın.
Sonuç, zamanların değiştiği bir aralık veya senaryo kümesini ve ayrıca kesin başlangıç ve bitiş sınırlarını göstermelidir. Bu, üretim personelinin modeli yeniden oluşturmaya gerek kalmadan varsayımları gözlemlenen değerlerle değiştirmesine olanak tanır.
EVST'ye gerçek işleme süresini, alma ve yerleştirme sürelerini, ham/bitmiş malzeme raf düzenini ve zorunlu manuel kontrolleri göndererek dolum aralığını ve uygun otomasyon kapsamını görüşelim: EVST ile iletişime geçin.