
Çift Robotlu Kaynak: Döngü Süresinden Önce Paylaşılan Bölge
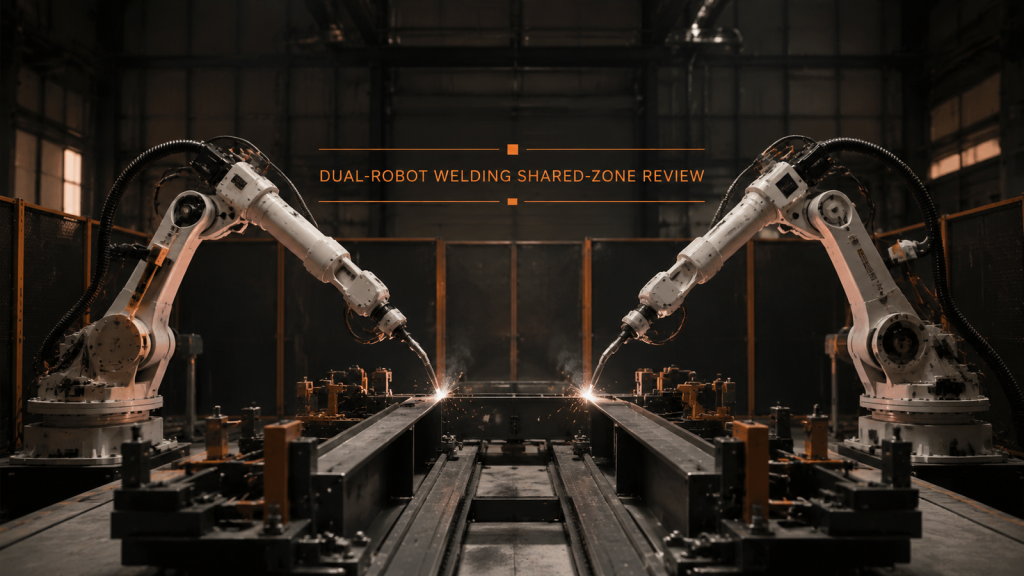
Çift robotlu kaynak işlemi, hızdan önce ayrı çalışma bölgeleri, kontrollü ortak bölgeye giriş, öngörülebilir bekleme pozisyonları ve doğrulanmış toparlanma gerektirir.
Robotik Alevle Kenar İşleme: Önce Kenarı Bulun
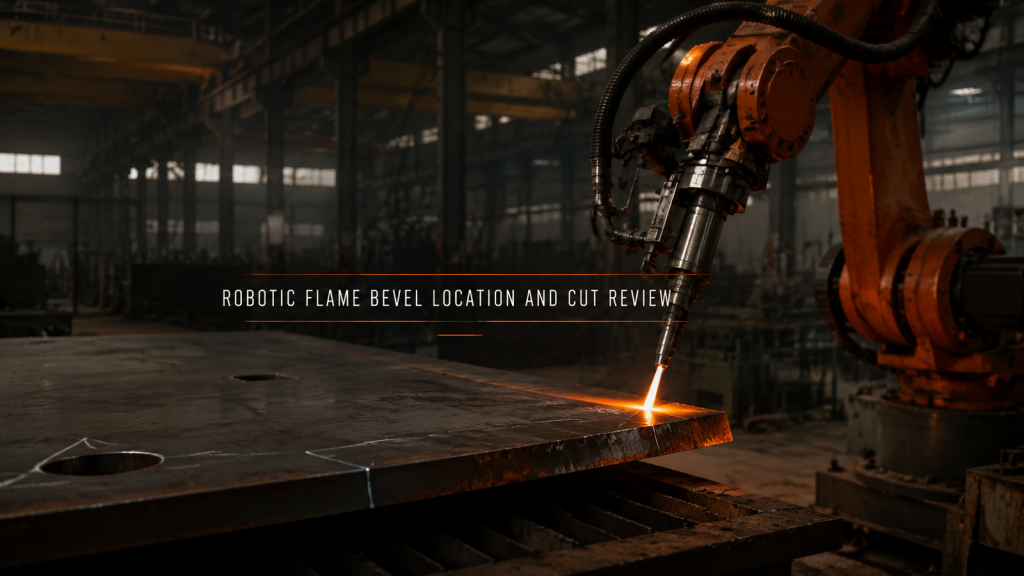
Robotik alevle pah kırma işlemi için sabit bir plaka referans noktası, ölçülmüş kenar konumu, sürekli takım duruşu ve kesim kenarı kabul kanıtı gereklidir.
Pil Tepsisi Robotik Kaynak: Önce Referans Noktası, Sonra Yol
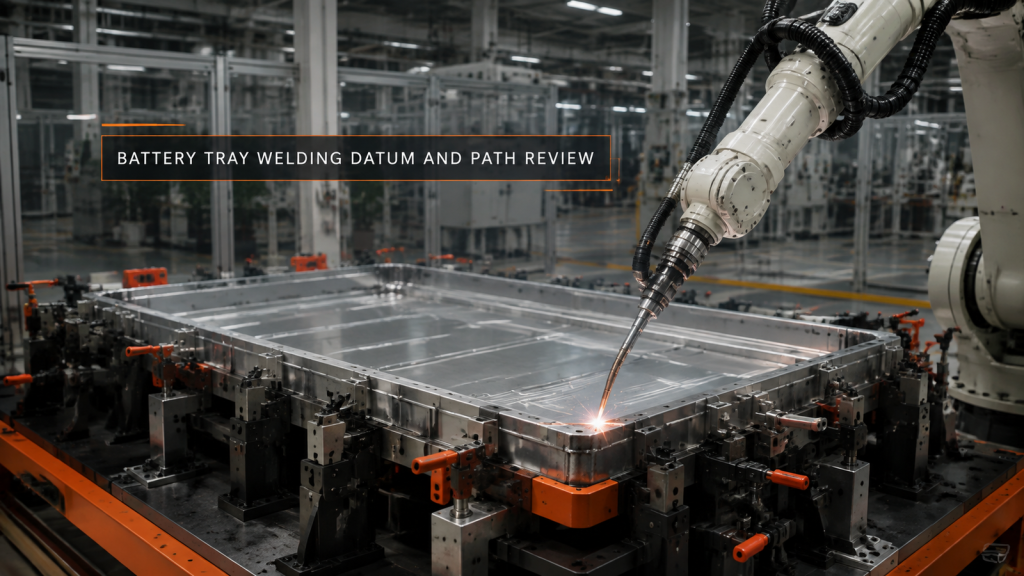
Akü tepsisi robotik kaynak işlemi, sabit bir fikstür referans noktası, bölgelere ayrılmış kaynak dikişleri, tam yol torç açıklığı ve ölçülmüş bir deformasyon planı ile başlar.