
Beskrivning
Mitt i den dynamiska och ständigt föränderliga tillverkningsmiljön under det tjugoförsta århundradet, framträder implementeringen av autonom automation som en avgörande utveckling, vilket väsentligt ökar produktiviteten, noggrannheten och effektiviteten i många sektorer. Sexaxliga robotar och välj och placera robotar har dykt upp som framstående figurer inom det breda utbudet av robotteknologier, på grund av deras distinkta kapacitet som är anpassade för att passa speciella industriella applikationer. Denna artikel genomför en jämförande analys av plocka och placera robotar och sexaxliga robotar för att hjälpa tillverkare att avgöra vilken robotlösning som bäst uppfyller deras operativa krav och mål. Genom att använda den sexaxliga samarbetsroboten QJR20-1600 och den sexaxliga samarbetsroboten R12-135S som fallstudier, genomför vi en undersökning för att fastställa vilken robotlösning som är mest lämplig för just din applikation.
Förståelse av sexaxliga robotar
Sexaxliga robotars mångsidiga natur
Sexaxlig robotics, som utmärks av sina sex frihetsgrader, ger en exceptionell grad av anpassningsförmåga och mångsidighet över ett omfattande spektrum av rörelser. Denna speciella förmåga ger dem möjlighet att utföra komplicerade uppgifter som svetsning, målning, montering och materialhantering med exceptionell noggrannhet och effektivitet. Den mångsidighet som uppvisas av sexaxlig robotics gör dem oumbärliga komponenter i dagens automatiserade tillverkningsprocesser.
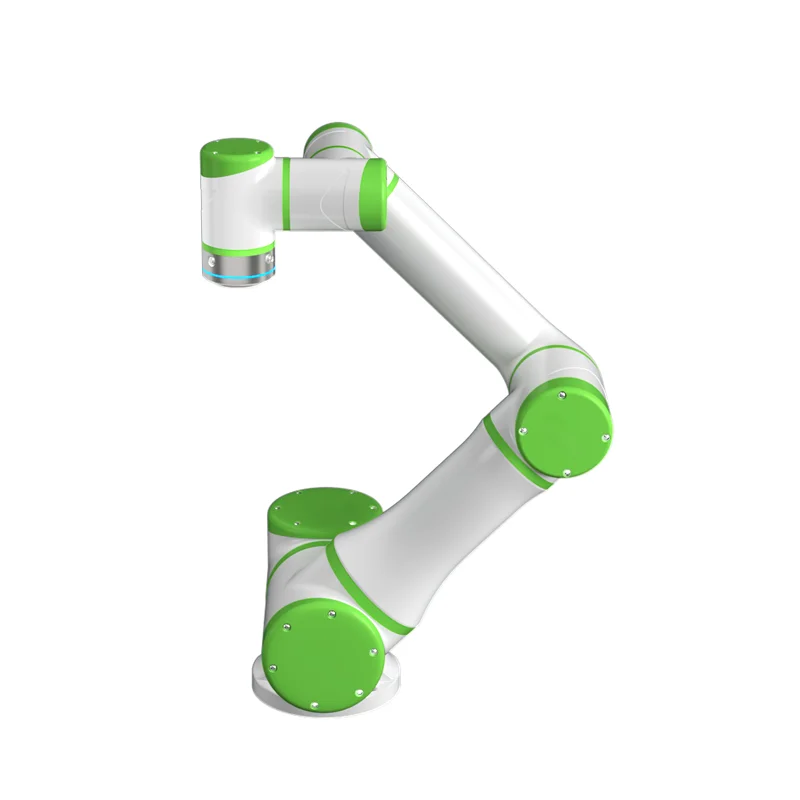
Vi presenterar R12-135S Collaborative Robot
Med en nyttolast på 12 kg och ett räckvidd på 1300 mm, R12-135S sexaxlig samarbetsrobot exemplifierar de specialiserade kapaciteterna hos plocka och placera robotar. Speciellt konstruerad för att fungera i samarbetsmiljöer där interaktion mellan människa och robot är fördelaktig, förbättrar denna robot effektivt både säkerhet och produktivitet. Det är ett idealiskt val för arbeten i trånga utrymmen som kräver smidighet och precision, såsom palletering, hantering och bågsvetsning, på grund av dess kompakta design och höga tillförlitlighet.
Fördelar med tillverkning
Tillverkningsprocesser har i grunden förändrats genom implementeringen av sexaxlig robotics, som ger betydande förbättringar i hastighet, kvalitet och operativ anpassningsförmåga. Användningen av QJR20-1600 fungerar som en illustration av hur sexaxliga robotar kan utöka tillverkningskapaciteten genom att integrera den skicklighet som krävs för invecklade och exakta rörelser med hög nyttolastkapacitet. På grund av denna kombination av kvaliteter, sexaxliga robotar är idealiskt lämpade för sektorer som vill automatisera komplexa operationer med kompromisslös noggrannhet eller produktivitet.
Undersöker Pick-and-Place-robotar
Flytta vår uppmärksamhet från den allmänna tillämpligheten av sexaxliga robotar till den specifika domänen av välj och placera robotar presenterar en riktad strategi för automatisering, särskilt för operationer som kräver snabba, repetitiva rörelser. I applikationer där snabb och exakt positionering av föremål är av yttersta vikt, såsom monteringslinjer, materialhantering och förpackning, är dessa robotar designade med effektivitet och precision i åtanke.
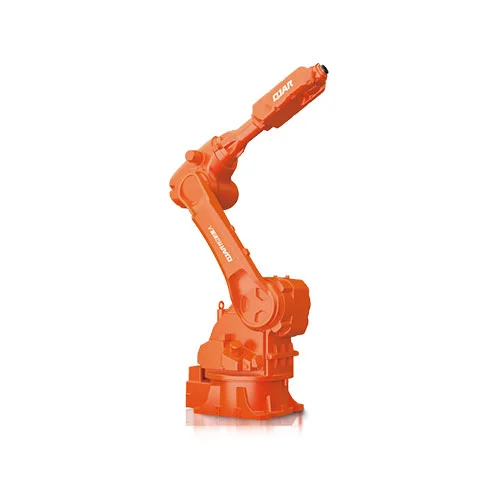
En undersökning av QJR20-1600
Ocuco-landskapet plocka och placera QJR20-1600 robot fungerar som en illustration av de sofistikerade funktioner som är inneboende i plocka och placera robot teknologi. Med ett anmärkningsvärt räckvidd på 1668 mm och en nyttolast på 20 kg är denna robot konstruerad för att arbeta i höga hastigheter med en exceptionell repetitionsnoggrannhet på ±0.05 mm. Robotens mångfald av funktioner, som inkluderar palletering, hantering, laserskärning och sprinkling, visar dess breda kapacitet. Noterbart är att QJR20-1600 är den första sprinklerroboten att erhålla nationell certifiering med en explosionssäker funktion, vilket visar att den är lämplig för farliga miljöer.
Positiva aspekter av Pick-and-Place-robotar
Välj och placera robotar, såsom R12-135S, kännetecknas av sin förmåga att optimera tillverkningsprocedurer genom att minimera mänskliga fel och förlänga cykeltiderna. Kombinationen av deras lätta konstruktion och förmåga att fungera i trånga utrymmen möjliggör mångsidig implementering i olika tillverkningsmiljöer. Dessutom frigör de kooperativa egenskaperna hos robotsystem som R12-135S mänskliga arbetare från repetitiva och farliga uppgifter, och omfördelar därmed mänskligt kapital till mer invecklade och tillfredsställande positioner inom tillverkningens ekosystem.
En jämförande undersökning
Viktiga skillnader och faktorer att ta hänsyn till
När man väljer mellan välj och placera robotar och sexaxliga robotar, spelar ett antal avgörande överväganden in. Illustrerad av QJR20-1600, sexaxliga robotar ger ett brett rörelseomfång och en betydande nyttolastkapacitet, vilket gör dem väl lämpade för komplicerade uppdrag som kräver stor anpassningsförmåga och robusthet. Omvänt, välj och placera robotar, som den samarbetsrobot R12-135S, visar exceptionell prestanda i repetitiva, höghastighetsuppdrag som kräver extrem noggrannhet och skicklighet.
De specifika kraven för applikationen, såsom uppgiftens komplexitet, vikten av de material som hanteras och nödvändigheten av samarbete mellan människa och robot, borde styra valet mellan dessa två typer av robotar. Dessutom är budgetrestriktioner, implementeringsmiljön och mängden tillgängligt utrymme kritiska faktorer som kan påverka valet av ett robotsystem.
Acceleration och noggrannhet
Även om båda sexaxliga robotar och välj och placera robotar som uppvisar anmärkningsvärd hastighet och noggrannhet, kan deras uppgiftsspecifika optimering avsevärt påverka deras tillämpbarhet. Upprepad positioneringsnoggrannhet på ±0.05 mm för QJR20-1600 gör den väl lämpad för applikationer som kräver exakthet. Omvänt är R12-135S, med samarbetsfunktioner och en repeterad positioneringsnoggrannhet på ±0.02 mm, idealiskt lämpad för uppgifter som kräver snabb drift och intim interaktion mellan människa och robot.
Tillämpning av industrirobotar i kartonghantering: en fallstudie
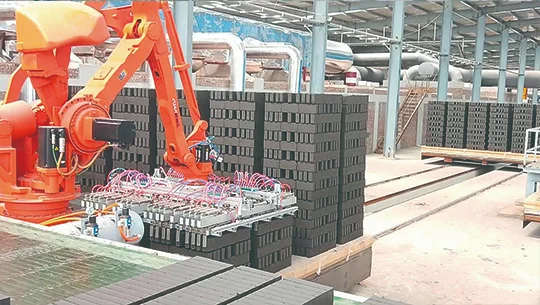
En instans som exemplifierar samverkan mellan sexaxlar och plocka-och-placera robotics är kartonghanteringsprocedur. I denna speciella situation är uppackning av kartonger en skyldighet för en sexaxlig robot, medan palleteringen av produkterna är ansvaret för en utvald robot. Denna fallstudie illustrerar hur användningen av olika typer av robotik kan synergistiskt förbättra effektiviteten och kapaciteten i tillverkningsprocesser.
Resultat och insikter
Användningen av båda typerna av robotar i kartonghanteringsproceduren framhäver det kritiska i att tilldela lämplig robot till varje enskild uppgift. Mångsidigheten hos sexaxlig robot gör det möjligt för den att rymma kartonger av varierande storlekar och former, medan hastigheten och noggrannheten hos roboten för att välja och placera garanterar en snabb och exakt palletering av produkter. Detta samarbete mellan robotar exemplifierar robotautomatiseringens förmåga att revolutionera tillverkningsprocesser genom att inte bara effektivisera arbetsflödet utan också minska den kroppsliga bördan för mänskliga arbetare.
Välja det lämpliga alternativet för din applikation
Bedöma dina nödvändigheter
Att bestämma den optimala robotlösningen kräver en uttömmande bedömning av tillverkningsprocessen. Ta hänsyn till de särskilda uppgifter som kräver automatisering, produkternas påtagliga egenskaper och konfigurationen av tillverkningsanläggningen. I situationer där invecklade uppgifter involverar flera frihetsgrader eller manipulering av tunga komponenter, en sexaxlig robot som QJR20-1600 kan vara det lämpligaste alternativet. A plocka-och-placera robot, såsom R12-135S, kan ge den största fördelen när du utför repetitiva, höghastighetsuppgifter i en samarbetsmiljö.
Anpassning och implementering
Effektiviteten av autonom automatiseringsimplementering är beroende av ytterligare överväganden, inklusive sömlös integration, skalbarhet och anpassningsförmåga till förändrade krav. När man jämför sexaxliga och plocka-och-placera robotarYtterligare faktorer att ta hänsyn till inkluderar personalutbildning, underhållsbehov och möjligheten att uppgradera robotsystemet för att klara nya uppgifter eller produkter.
Slutsats
Valet mellan plocka och placera robotar och sexaxliga robotar är ett strategiskt beslut som avsevärt kan påverka effektiviteten, produktionen och flexibiliteten i tillverkningsprocesser, snarare än att bara vara en fråga om personliga preferenser. Genom att använda de distinkta funktionerna för varje robottyp och genomföra en grundlig utvärdering av applikationens särskilda krav, kan tillverkare effektivt utnyttja robotautomatiseringens fullständiga potential för att uppnå sina operativa mål. Genom att utnyttja lämpliga robotlösningar – oavsett om det är anpassningsförmågan och robustheten hos sexaxliga robotar eller hastigheten och noggrannheten för plocka och placera robotar— Tillverkningen kommer att fortsätta att utvecklas för att underlätta innovation, effektivisera produktionsprocesser och utöka mänsklig arbetskraft i en allt mer konkurrensutsatt miljö.
Resan mot att omfamna fördelarna med robotautomatisering för tillverkare börjar med en definitiv förståelse av deras operativa krav och ett ständigt engagemang för att investera i lämplig teknik. Genom att ta hänsyn till de rekommendationer och insikter som presenteras i denna analys kommer du betydligt närmare att identifiera den mest lämpliga automationslösningen för just din applikation. Detta kommer att garantera en framtid präglad av ökad effektivitet, spetskompetens och konkurrenskraft inom tillverkningsindustrins dynamiska område.