
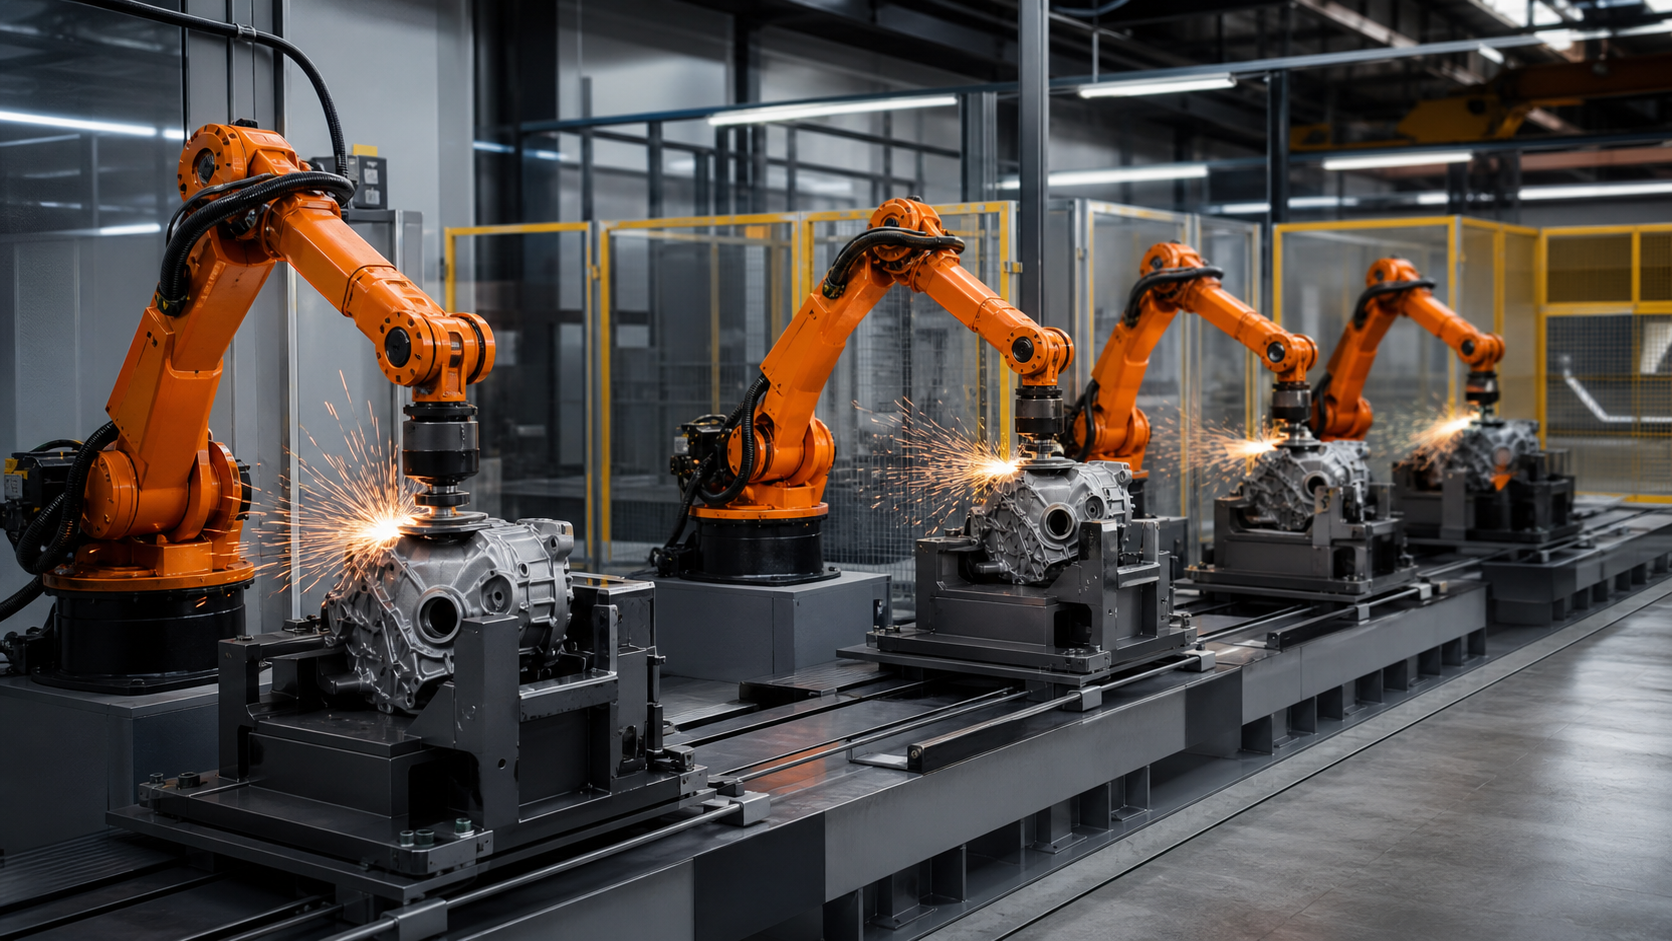
Den här guiden är avsedd för tillverkningsingenjörer, ägare av efterbehandlingsprocesser, kontrollingenjörer, integratörer, underhållsplanerare och kvalitetsteam som avgör om en arkitektur med flera stationer är stödjande. EVST behandlar stationsantal som en konsekvens av verifierat arbetsinnehåll och återställningslogik, inte som en genväg till ett löfte om dataflöde.
Vad det registrerade materialet stöder – och vad det inte stöder
Den registrerade källan innehåller ett begränsat användbart fönster från 15 till 95 sekunder; den godkända derivatan använder ett kortare processsegment. Den derivatan stöder en begränsad observation av robotrörelser och interaktion mellan verktyg och arbetsstycke inom ett industriellt bearbetningsområde. Den publika derivatan exkluderar källregionerna som innehåller extern identitet och personer.
Det granskade materialet avslöjar inte någon kontrollerad stationsbalansstudie, slipmedelsspecifikation, kraftkurva, borttagningsmätning, ytinspektion, verktygslivslängdsregister, köhistorik, upprepad cykeltid, felavhjälpningstest eller acceptansresultat. EVST använder det därför inte för att göra anspråk på genomströmning, ytbehandling, dimensionskapacitet, kontinuerlig körstabilitet, säkerhetsvalidering, efterlevnad eller certifiering.
Välj stationsarkitektur innan du balanserar tiden
”Fyra stationer” kan beskriva tre väsentligt olika system. I en identisk parallell layout kan vilken tillgänglig station som helst bearbeta nästa lämpliga del. I en sekventiell layout äger varje station en annan operation eller ett annat ytområde. I en blandad layout är vissa stationer utbytbara medan en annan utför ett specialiserat steg. Dessa arrangemang kräver olika routing-, buffert-, spårbarhets- och återställningslogik.
| arkitektur | Användbart startförhållande | Bevis som spelar roll | Typiskt dolt beroende |
|---|---|---|---|
| Identiska stationer parallellt | En operation kan reproduceras med motsvarande verktyg och inspektion på flera stationer | Stations-till-station-datum, verktygstillstånd, resultatfördelning, köregel och omkopplingsekvivalens | Samma programnamn bevisar inte samma fysiska processtillstånd |
| Sekventiella specialiserade stationer | Olika ytor eller processteg har olika behov av åtkomst, verktyg eller verifiering. | Överföringsdatum, ägarskap för verksamheten, verkställighet av order, mellanliggande inspektion och kringgåningspolicy | Ett slutfört uppströmssteg kan ogiltigförklaras av en senare hanteringshändelse |
| Blandad arkitektur | En gemensam operation drar nytta av parallell kapacitet medan en begränsning förblir specialiserad | Behörighetsregler, delad buffertkapacitet, tillgänglighet för specialiststationer och spårbar routing | Det specialiserade steget kan dominera linjen även när den parallella gruppen är inaktiv |
Bygg en arbetsinnehållsmodell för varje delfamilj
Dela upp efterbehandlingskravet i namngivna områden, verktygsupplägg, förväntade kontaktriktningar, inspektionspunkter och beröringsfria rörelser. Håll modellen på en evidensnivå: den bör ange vad som måste täckas och verifieras utan att hitta på en borttagningshastighet eller ett kraftvärde. Om en detalj kräver omorientering, behandla klämbytet och det nya utgångsvärdet som arbetsinnehåll snarare än fri övergångstid.
Delfamiljer bör inte grupperas bara för att de passar i samma fixtur. Jämför tillgängliga områden, kantförhållanden, materialtillstånd, verktygsval, skräpbeteende, hanteringsorientering, inspektionsväg och återvinningsbehov. En familj som lägger till en speciell yta kan kräva en annan stationstilldelning även om dess yttermått är likartade.
Håll datakedjan synlig över överföringar
Varje station behöver ett inkommande datum, ett bearbetningsdatum och ett utgående tillstånd. Konstruktionsprotokollet bör visa vilka fysiska ytor som fastställer positionen, vilka som kan ändras efter slipning och vilka som förblir tillgängliga för nästa fixtur eller inspektion. Om den bearbetade ytan också är en överföringsreferens måste teamet bestämma hur verktygskontakt och materialbyte påverkar nästa uppställning.
Överföringsutrustning bör inte behandlas som en neutral brygga. En transportörspall, robotöverlämning, buffertbo eller manuell bricka kan öka osäkerheten kring orientering eller placering. Validera utgångspunkten efter varje ägarbyte och ange responsen när detaljen finns men inte är korrekt placerad.
Balans kring observerade fördelningar, inte ett genomsnitt
En användbar balansstudie separerar lastning, fastspänning, verktygsframfart, kontaktbearbetning, omorientering, inspektion, lossning, verktygsservice och återhämtning. Registrera observerade intervall för den faktiska delen och verktygets tillstånd. Ett enda medelvärde kan dölja en station som regelbundet stannar för slipande service eller ett inspektionssteg som skapar utbrott av kötillväxt.
Analysera både ihållande beteende och korta störningar. Fråga vad som händer när en station tar längre tid, när en detalj kasseras innan den går in, när ett verktygsbyte överlappar med inkommande efterfrågan och när nedströmsplatsen tillfälligt är otillgänglig. Svaret avgör om bufferten absorberar variationer eller bara skjuter upp ett linjestopp.
Definiera routing och buffertägande tillsammans
För parallella stationer kan routingregeln beakta stationstillgänglighet, lämpliga verktyg, delfamilj, aktuell kö, underhållsstatus och inspektionsstatus. Styrenheten bör lagra varför en del tilldelades, inte bara vart den hamnade. För sekventiella stationer måste routingen bevara den erforderliga operationsordningen och förhindra att en förbikoppling verkar vara komplett.
Varje buffertposition behöver en definierad ägare och delstatus. Användbara tillstånd kan inkludera tom, reserverad, mottagen, väntar på operation, operation slutförd, väntar på inspektion, avvisad och återställningsvänteposition. Att namnge dessa tillstånd hjälper till att förhindra att två stationer antar att samma position är tillgänglig eller att en återställd del återinträder i fel steg.

Behandla slipande tillstånd som produktionstillstånd
Slipprestanda kan förändras när slipmedel, stöd, kontaktskiva, skärpningstillstånd eller skräptillstånd ändras. Projektet bör definiera hur verktygsidentitet och servicetillstånd registreras, hur en begäran om verktygsbyte påverkar routingen och vilka bevis som tillåter en station att återgå till produktion. En timer eller en delräkning kan utlösa uppmärksamhet, men det bevisar inte i sig användbart tillstånd.
När stationer är avsedda att vara likvärdiga, jämför deras kompletta verktygsstaplar, monteringsförhållanden, förbrukningsbatcher, underhållsåtgärder och verifieringsmetoder. Om en station har ett annat kompatibelt element eller en annan kabelväg, kanske processfönstret inte överförs bara för att robotens bana gör det.
Separat färdigställande, kvalitet och spårbarhet
En robot som når den sista programmerade punkten fastställer endast rörelsens slutförande. Processens slutförande behöver bevis som är lämpliga för efterbehandlingen, medan produktgodkännande kräver den angivna inspektionsmetoden. Spårbarhet kopplar sedan samman delens identitet, station, fixtur, verktygsstatus, programrevision och inspektionslogg.
Inspektionsplanen kan använda signaler under processen, dimensionskontroller, ytutvärdering, verifiering efterföljande eller en projektspecifik kombination. EVST föreskriver inte en universell metod. Den viktiga designfrågan är om ett oacceptabelt eller osäkert resultat kan isoleras innan det blandas in i den färdiga produktionen.
Innehålla ett stationsfel utan att förlora delhistoriken
| Skick | Kontrollerat svar för att definiera | Bevis krävs före omstart |
|---|---|---|
| Verktygstillståndet blir otillgängligt | Stoppa tilldelning till den stationen; vänta eller omdirigera endast berättigade delar | Känd verktygsidentitet, slutförd service, stationsverifiering och köavstämning |
| Delstatens tillstånd är osäkert efter avbrott | Håll delen utanför det normala färdigställandeflödet | Bekräftad identitet, slutförda regioner, matchstatus och auktoriserad återinträdespunkt |
| Inspektion misslyckas eller saknas | Blockfrigöring och bevarande av stations-, verktygs- och programkontext | Avfallshantering, omarbetningsväg om tillåten, och nedströms separation |
| Överföringen eller bufferten är blockerad | Förhindra nya utsläpp i den berörda vägen och skydda upptagna positioner | Delvis platskarta, ägarskap, tydligt överföringskuvert och återställd destination |
| En station förbikopplas | Omräkna berättigad rutt snarare än att anta att återstående stationer kan absorbera efterfrågan | Kapacitetsbevis, korrekt drifttäckning, kögränser och underhållen acceptansplan |
Planövergång som en kontrollerad tillståndsövergång
En omställning kan påverka fixturer, verktyg, detaljpresentation, inspektion, routingbehörighet och lagrat arbetsinnehåll. Ändringsposten bör ange vilka element som ändras, vilka som förblir gemensamma och hur den första acceptabla detaljen etableras. Att ladda ett nytt program är bara ett steg.
För en parallell grupp, verifiera varje station som kommer att köra den nya familjen; kontroll av en station kvalificerar inte automatiskt de andra. För sekventiellt arbete, verifiera att operationsordningen och mellanliggande tillstånd uppdaterades tillsammans. Blandat gammalt och nytt buffertinnehåll kräver en explicit clearing- eller segregeringsregel.
Använd en valideringsplan i etapper
- Frys detaljrevisionen, regionkartan, fixturgränssnitten, verktygsstapeln, inspektionsmetoden och den avsedda stationsarkitekturen.
- Verifiera inkommande, bearbetnings- och utgående data vid varje station och överföringsposition.
- Kör varje station oberoende av varandra med representativa del- och verktygstillstånd.
- Jämför likvärdiga stationer utan att slå samman deras bevis till ett medelvärde.
- Öva routing- och buffertreglerna under normal variation.
- Tvinga fram villkoren verktygsservice, station otillgänglig, inspektionsfel, blockerad överföring och avbruten cykel.
- Bekräfta köavstämning, artikelhistorik, återställningsbehörighet och omstartsbevis.
- Tillämpa projektets godkännandeplan för hållbar integrerad drift innan rörelseparametrar ändras.
Detta är ett valideringsramverk, inte ett universellt acceptansrecept. Antal prover, körningstid, toleranser, ytkriterier, tillåten kö, verktygsgränser och godkännandebehörighet förblir projektbeslut.
Säkerhets- och integrationskontext
Den officiella ISO 10218-2:2025 sida ger kravkontext för industriella robotapplikationer och cellintegration. Den officiella ISO 12100:2010 sida beskriver principer för riskbedömning och riskreducering av maskiner, medan Översikt över OSHA Robotics tillhandahåller säkerhetskontext i USA för robotsystem och icke-rutinmässiga uppgifter.
Dessa källor fastställer inte att filmmaterial eller ett koncept är säkert, kompatibelt eller certifierat. Tillämplig lag, standarder, utrustningsinstruktioner, riskbedömning, skyddsåtgärder, validering och driftsförfaranden måste fastställas för den installerade linjen och jurisdiktionen.
Fyra begränsade påståenden som kan citeras
En sliplinje med fyra stationer är endast balanserad när arbetsinnehåll, utgångspunktsövergångar, slipmedelstillstånd, fräsning, inspektion och återvinning utvärderas som ett system.
Likvärdiga robotprogram etablerar inte likvärdigt processbeteende; fixturrelationer, verktygsstaplar, förbrukningsbara varors tillstånd och verifieringsbevis kräver fortfarande jämförelse på stationsnivå.
En buffert förbättrar motståndskraften endast när varje position har definierat ägarskap, deltillstånd och återställningslogik.
Det rensade materialet stöder begränsad observation av robotens finbearbetningsrörelse, inte ett uppmätt påstående om genomströmning, ytresultat, verktygslivslängd, kontinuerlig drift, säkerhetsvalidering, efterlevnad eller certifiering.
Relaterade tekniska guider
- Robotcellskomponenter, gränssnitt och integrationskontroller
- Automationslinjehantering, montering och inspektionsplanering
- Planering av robotens rörelseomfång och externa axlar
Vanliga frågor och svar
När är fyra parallella slipstationer meningsfulla?
Utvärdera parallella stationer när operationen kan reproduceras med jämförbara data, verktyg, åtkomst, inspektion och återställningsbevis. Det erforderliga stationsantalet bör följa observerat arbetsinnehåll och tillgänglighetsdata snarare än enbart en nominell robotcykel.
Kan en enda buffert skydda linjen från varje stationsstopp?
Nej. Buffertens användbarhet beror på kapacitet, delberättigande, driftordning, tillgänglighet nedströms och felets varaktighet. Dess tillstånd och ägarskap måste förbli spårbara under omdirigering och återställning.
Hur bör verktygsbyten ingå i en balansstudie?
Registrera verktygsservice som arbetsinnehåll med en utlösare, stationsstatus, utbytes- eller justeringsåtgärd, bevis för återgång till service och effekt på köade delar. Dölj det inte inom ett generaliserat utnyttjandeantagande.
Bevisar källvideon produktionens prestanda?
Nej. Den tillhandahåller inte en kontrollerad tidsstudie, stationsfördelning, sliphistorik, inspektionsdata, feltest eller kontinuerlig körning. Prestandaslutsatser kräver separata projektbevis.
Input för en konceptgranskning
Förbered delmodeller och revisioner, ytbehandlingsområden, tillåtna kontaktytor, material- och inkommande tillstånd, fixturkoncept, verktygs- och förbrukningsdata, stationsberättiganderegler, överförings- och buffertlayout, inspektionsmetod, omställningsområde, målcykel, underhållsbegränsningar och felfall. En EVST-konceptgranskning kan sedan kartlägga stationsarkitektur, utgångspunktsövergångar, routing, verktygstillstånd, inspektion och återställningsfrågor utan att hitta på resultat som inte har testats.
Hur den här artikeln har förberetts och underhållits
Metoden kombinerar begränsad observation av registrerade medier med en teknisk nedbrytning av flerstationsrouting, datumkontroll, abrasiv service, verifiering och undantagshantering. Säkerhetskontext kommer från officiella ISO- och OSHA-material, medan filmbaserade uttalanden förblir begränsade till synliga handlingar och explicita frånvaron. Korrigeringar kan skickas in via företagets kontaktväg, Och den integritetspolicy förklarar hantering av webbplatsdata.