
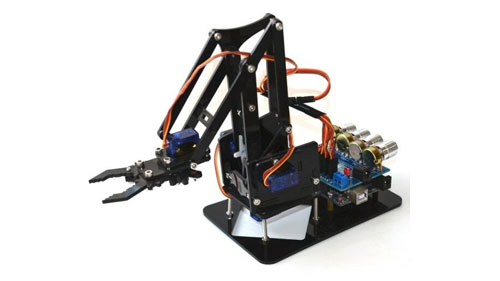
Källa: Pinterest
Var industriell robotarm har några delar som samverkar för att göra hela strukturen användbar. De inkluderar styrenheter, sluteffektorer, drivenheter, sensorer och robotmanipulatorer. Var och en av dessa delar spelar en unik roll som stöd för varandra. Av dem alla kan robotmanipulatorerna lika gärna vara en av de viktigaste komponenterna i en robotstruktur. Vi kommer att titta i detalj på vad robotmanipulatorer är, vilka roller de tjänar och jämföra dem med konventionella robotarmar för att se hur de står sig mot varandra.
Vad är en robotmanipulator?
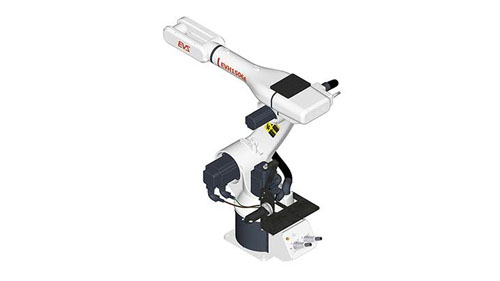
En robotmanipulator är en anordning som används för att manipulera material utan någon direkt fysisk kontakt av individen som hanterar deras operation. De uppfanns för att göra det enkelt för robotar att hantera radioaktiva och biologiskt farliga material som krävde att människor skulle hålla sig en bra bit bort för att undvika exponering. Men med tiden har den principen överförts till moderna robotarmar för att göra styrningen mycket enklare och mer flexibel.
Några av de moderna rollerna som de har använts inkluderar svetsning, robotkirurgi och rymdstationer. Själva manipulatorn är formad som en arm och levereras komplett med segment som kallas cross-slides som kan glida över varandra när de greppar föremål säkert. Detta ger dem extra rörelsefrihet, något som de flesta vanliga robotarmar saknar.
På den storskaliga tillverkningsfronten används robotmanipulatorn för intensiva uppgifter som att lyfta tunga lastrum som annars skulle visa sig vara för mycket arbete för mänskliga arbetare att hantera. De är också bekväma för att placera lasterna i en välordnad hög som kan vara lika hög som ett helt lager, tack vare de utdragbara romantiska armarna. Deras flexibilitet gör dem till det perfekta verktyget för att tränga sig igenom trånga utrymmen, och detta är en av anledningarna till att många robotar som används inom det medicinska området använder sig av robotmanipulatorerna i alla sina uppgifter eftersom de är mer exakta och exakta med den minsta risk att förstöra andra kroppsorgan.
Typer av robotmanipulatorer
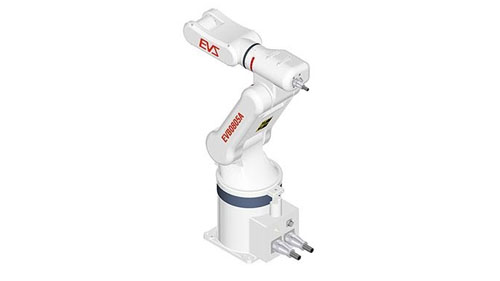
Det finns olika typer av robotmanipulatorer som aktivt används i alla former av tillverkning, särskilt monteringsfabriker. Dessa manipulatorer finns i olika storlekar, men de arbetar alla enligt samma princip. Att notera är lederna som utgör dessa manipulatorer. De är delarna som gör rörelsen mer flexibel, och de finns i 2 typer som inkluderar följande.
Revolute Joint: Dessa är robotmanipulatorleder som har en enda frihetsgrad med rörelser som kan beskrivas som roterande. Deras konfiguration är gjord av ett värde som representerar antalet rotationer när de är i drift.
Prismatisk led: Dessa är leder som kan beskrivas som translationella eftersom det är rörelsen som de visar när de rör sig mellan föremål. De representeras av en grad av translation längs sin axel när de är i drift.
Efter att ha rensat skarvarna som är vanliga i industriella manipulatorer, är följande några av de anmärkningsvärda robotarna av manipulatortyp som används i tillverkningsprocessen i varierande kapacitet.
Kartesisk koordinatrobot
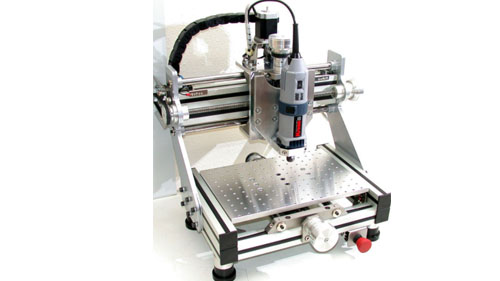
Källa: Pinterest
Detta är en industrirobot som använder sig av en prismatisk ledmanipulator och som bäst används för uppgifter som att dispensera lim i biltillverkningsindustrin. Denna robot har förmågan att röra sig i linjära riktningar, och detta är en av dess största fördelar eftersom de är snabba, exakta och ger manipulatorerna en rak operationslinje som säkerställer att arbetet de gör är enhetligt från den första produkten till den första produkten. sista. De är också bland de enklaste robotarna av manipulatortyp att programmera eftersom deras rörelser är mer definierade längs en enda bana. Den enda nackdelen är att de tar för mycket utrymme men sällan använder det mesta. Detta gör det svårt för dem att arbeta tillsammans med andra robotar av manipulatortyp och mänskliga arbetare.
SCARA Robot
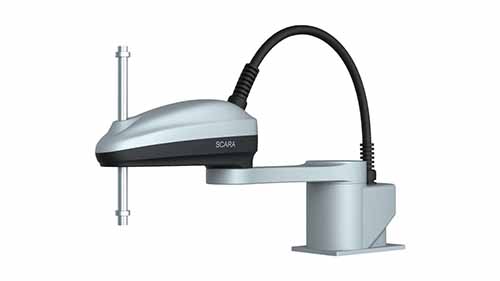
SCARA Robots är en av de mest populära industrirobotarna som använder robotmanipulatorer i sin installation. En akronym för Selective Compliance Assembly Robot Arm, de uppvisar rörelser som liknar en mänsklig hand. De kommer komplett med en axel, en armbågsled och en handled som kan göra vertikala rörelser. De använder sig också av en prismatisk led för sina flexibla rörelser och är mycket snabba jämfört med andra typer av robotarmar.
SCARA-robotar är också hållbara och mycket styva; detta gör att de kan hantera de mest komplicerade typerna av jobb som kräver en kombination av hög hastighet och noggrannhet. De är också mycket idealiska för repeterbara uppgifter, och det är därför de används för palleteringsuppgifter, maskinlastning och montering. Den enda nackdelen med manipulatorerna som används i SCARA-robotar är att de inte är flexibla och deras rörelser är begränsade.
Cylindrisk robot
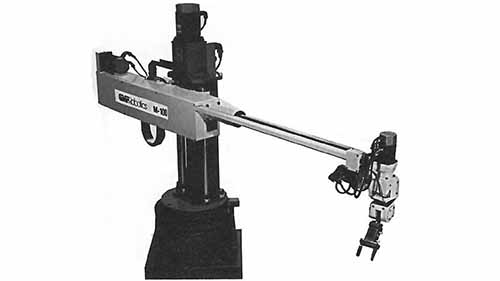
Källa: www.industrial-electronics.com
Detta är en industriell robotmanipulator som rör sig runt en stolpe som är formad som en cylinder. Den har tre axlar för rörelse; en cirkulär och två linjära som ger armen flexibla horisontella och vertikala rörelser. Till skillnad från de flesta andra robotarmar av manipulatortyp har den cylindriska roboten tre leder; en roterande led, en prismatisk led och en cylindrisk led. Dessa robotar är nästan lika snabba som SCARA robotarmar, och av denna anledning används de i snabba miljöer som att plocka och placera, gripa och hålla, bland många andra tuffa uppgifter. Fördelarna som den har jämfört med den kartesiska roboten är att den kan röra sig snabbare och åt fler riktningar, och den kan utnyttja utrymmet runt den effektivt, vilket är bättre än vad en SCARA-robot kan göra.
PUMA robotar
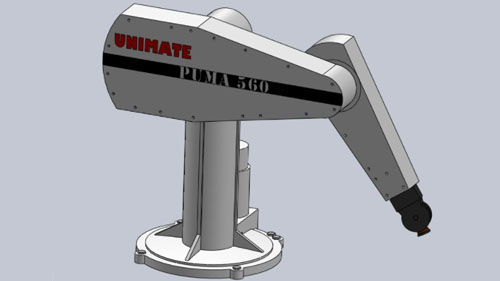
Källa: grabcad.com
Programmerbar universalmaskin för montering (PUMA) är en av de mest använda industrirobotarna som kan hittas i monterings- och svetsoperationer som kräver ett praktiskt tillvägagångssätt. Roboten har en liknande design som en mänsklig arm, och det är lätt att förväxla den med en SCARA robot eftersom manipulatorn ser nästan likadan ut. Den enda skillnaden som skiljer de två åt är att PUMA är mer flexibel men saknar precisionen som finns i SCARA-robotar. Ändå används dessa robotar fortfarande för snabba uppgifter som kräver både hastighet och noggrannhet för att observeras. Den har tre roterande leder som gör PUMA kompatibel med alla tre axlarna. Den enda nackdelen med denna typ av robot är att den saknar precision för att hantera kritiska uppgifter men är fortfarande till hjälp för andra uppgifter som inte är så intensiva.
Polarrobotar
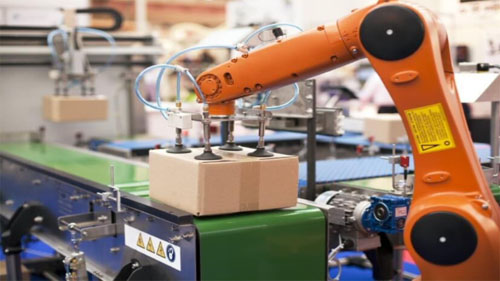
Källa: blog.technavio.com
Den sista typen av robotarmar av manipulatortyp är Polar-roboten, även känd som sfäriska robotar; de är stationära typer av maskiner som har armar som stöds av sfäriska arbetskuvert. Deras konstruktion är mer sofistikerad än de flesta andra robotar på den här listan; de har ett par revolutleder som fungerar tillsammans med en prismatisk led. Polarrobotar används för att hantera operationer som plockning och placering och palletering, bland andra repetitiva uppgifter.
Användning av robotmanipulatorer
Källa: Pinterest
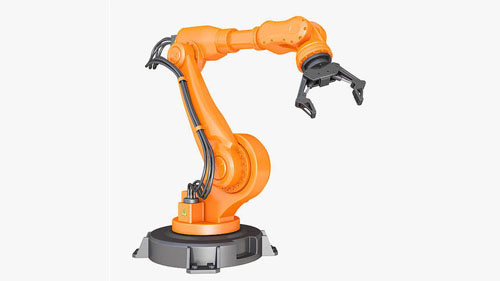
Tillägget av en robotmanipulator till en robotarm fyller ett antal funktioner. Som redan nämnts är de flexibla, snabbare, kan klämma sig igenom små utrymmen och är mycket effektiva för repetitiva uppgifter som kräver hög precision. Följande är några av de användningsområden som de är bäst lämpade för.
Bilmontering: De tunga delarna som är inblandade i tillverkningen av bilar kräver robotarmar av stor styrka och bra grepp, något som manipulatorer kan ge. Deras flexibla rörelser i alla riktningar gör också uppgifter som spraymålning mycket lättare eftersom hela skalet på bilen kan roteras snabbt för att täcka alla delar.
Kirurgiska processer: Automatiserad kirurgi är en mycket känslig procedur som kräver den högsta formen av precision eftersom det är människolivet som står på spel på bordet. Medicinska robotar är vanligtvis små, men för en mer exakt operation kräver de mindre manipulatorer som är snabba med förmågan att snabbt pressa sig igenom vilken liten springa som helst utan att göra saken värre.
Svetsmanipulatorer: Industriell svetsning producerar mycket värme, och detta kan vara lite för mycket för en närliggande operation för en mänsklig arbetare. Det är här en robot svetsmanipulator kommer väl till pass eftersom den kan manövreras på avstånd utan att kompromissa med dess precision, hastighet och effektivitet.
Ta och placera: Lastning och lossning av tunga material är en del av tillverkningsprocessen och att ha rätt robotar är allt du behöver för att säkerställa att kedjan inte bryts på något sätt. Manipulatorer har de mest flexibla ändeffektorerna och stöds av starka robotarmar som kan ta tag i tunga laster och placera dem på ett ordnat sätt.
Målarrobot: Robotmålning är en annan process som beror på noggrannhet för att säkerställa att varje skikt som appliceras är enhetligt över hela ytan. Det enda sättet att få detta gjort ordentligt är genom att använda robotmanipulatorer, som är lätta att styra och programmera.
Slutsats
Robotmanipulatorer hittar allt oftare in i tillverkningsutrymmet på grund av deras tillförlitlighet. De är nästa utvecklingsnivå för industrirobotar, och alla som vill automatisera sina processer måste omfamna dem eller bli lämnade. För mer information om robotarmar och manipulatorer, kolla in vår webbplats så snart som möjligt och gå igenom alla resurser som kommer att vara tillgängliga för dig.