
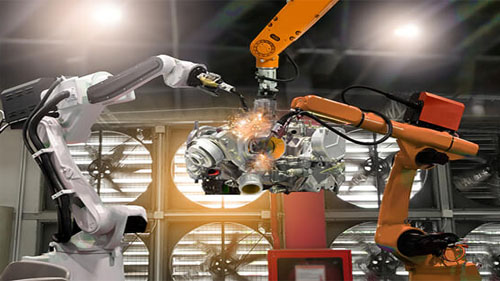
Inom tillverkningsindustrin hittar du ofta robotteknik som automatiserar olika processer. Dessa robotar är användbara för att effektivisera ett företags processer och även minska eventuella risker för skador. De flesta robotar som finns i sådana företag är robotarmar som används i plocka & placera, montering och förpackning bland andra. När det kommer till dessa robotarmar finns det några aspekter som du bör tänka på. En av dem är robotens handled som finns med i en robotarm. De flesta människor vet inte mycket om denna mycket avgörande del av robotarmen. I den här korta artikeln kommer vi att förklara mer om vad det är och vad det innebär.
Vad är en robot handled
Källa: www.k-and-s.com
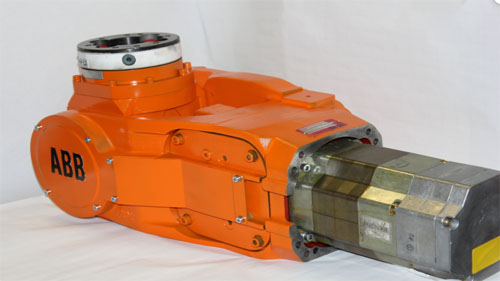
När du arbetar med en robotarm har du två viktiga komponenter som vanligtvis spelar. Detta inkluderar kroppen och själva armen. På armen hittar du robotens handled som har olika leder som gör att den kan röra sig i olika riktningar. Denna rörelse gör att robotens handled kan styra sluteffektor som är fäst i slutet. Det hjälper till att utföra olika uppgifter som robotarmen måste utföra. Allt är ett system av olika delar som spelar sina roller för att uppnå ett gemensamt mål. Robotens handled på robotarmen kommer med minst 2 till 3 kompakta leder som gör att den kan arbeta sömlöst i olika applikationer.
Robotens handledsmekanism
Källa: www.brainkart.com
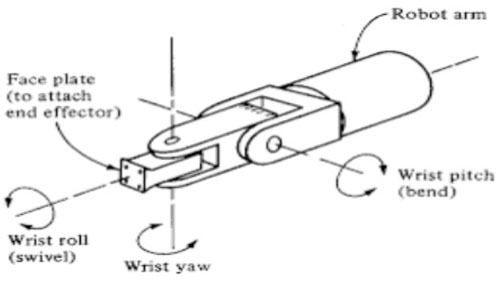
Ocuco-landskapet robot handledsmekanism är en stor del av manipulatorn och arbetar för att orientera sluteffektorn för olika applikationer. Denna mekanism består av en arm som roterar runt en axel och har leder som gör att den kan göra olika rörelser i olika riktningar. Robotens handledsmekanism när den används utsätts för olika typer av arbetsmiljöer. Du upptäcker att den kommer att utsättas för olika vibrationer när den används. Dessa vibrationer kan påverka robotens handled och dess funktion negativt.
Det bästa sättet att säkerställa att din robot handled fungerar som bäst är att studera dess prestanda noggrant. Utsätt det för olika vikter på lasterna bärs av sluteffektorn för att se hur den fungerar. Detta hjälper dig att mäta dess nyttolast och låter dig använda den på rätt ställen för att undvika att skada den. Dessutom måste du också se till att manipulatorn och robotens handled är korrekt konfigurerade. Några av handledskonfigurationerna att tänka på inkluderar.
Rulla
Denna konfiguration kallas också för handled vridbar. Den har vridningen av handledsmekanismen runt armaxeln.
Tonhöjd
Stigningen i handledsmekanismens konfiguration kallas också handledsböjning. Den har en upp- och nedrotation av handleden.
Yaw
Med Yaw, handledens rörelse och rotation är tillägnad höger och vänster.
Notation TRL
Beteckningen TRL har en glidarm som kan rotera både på den vertikala axeln och den horisontella axeln.
Notation TLO
Med detta fungerar robotens handled relativt en vertikal kolumn. Detta gör att handleden kan röra sig upp och ner eller in och ut beroende på vilka uppgifter som krävs.
Notation LOO
Beteckningen LOO består av tre glidleder som gör att handleden kan röra sig i olika riktningar. Två av de tre glidlederna är ortogonala. De finns främst på rätlinjiga robotar och X, Y, Z-robotar.
Vikten av handledskonfiguration av robotarmar
Källa: www.researchgate.net
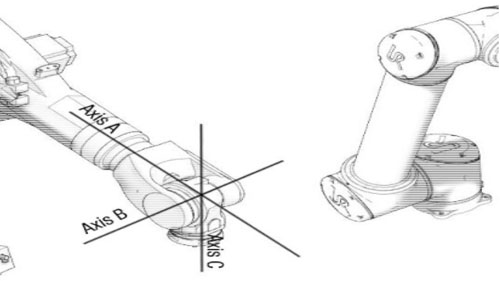
Det är viktigt att se till att robotarmen du använder är av hög kvalitet och att den är korrekt designad. En av de viktigaste faktorerna att överväga här är handledskonfigurationen du kommer att arbeta med. Du måste se till att handleden är konfigurerad efter dina specifika behov. Kom ihåg att sluteffektorn bara rör sig i den riktning som handleden tar. Detta visar att att ha rätt konfigurationer kommer att säkerställa att sluteffektorn kan ta och placera med precision.
Dessutom kommer den högra handledskonfigurationen att bidra till att minska riskerna för skador och även skador på robotarmen. Bestäm vilken riktning handleden ska röra sig för en specifik uppgift och få den modifierad för att passa dina behov. Robotens handled är en viktig del av robotarmen så se till att ha dina konfigurationsbehov i schack för en smidigare och mer sömlös automatiseringsprocess.
Slutsats
Robotens handled är en viktig aspekt när det kommer till användningen av robotarmar och manipulatorer för olika automationsuppgifter. Den har olika konfigurationer som måste övervägas innan robotens handled sätts igång. Detta hjälper till att säkerställa att du arbetar med de bästa konfigurationerna utformade för att flytta sluteffektorn i rätt riktning. När du skaffar dina robotarmar, överväg att ha din tillverkare av robotarmar konfigurera det efter eget tycke. Detta gör att du enkelt kan börja använda det i dina affärsprocesser.