
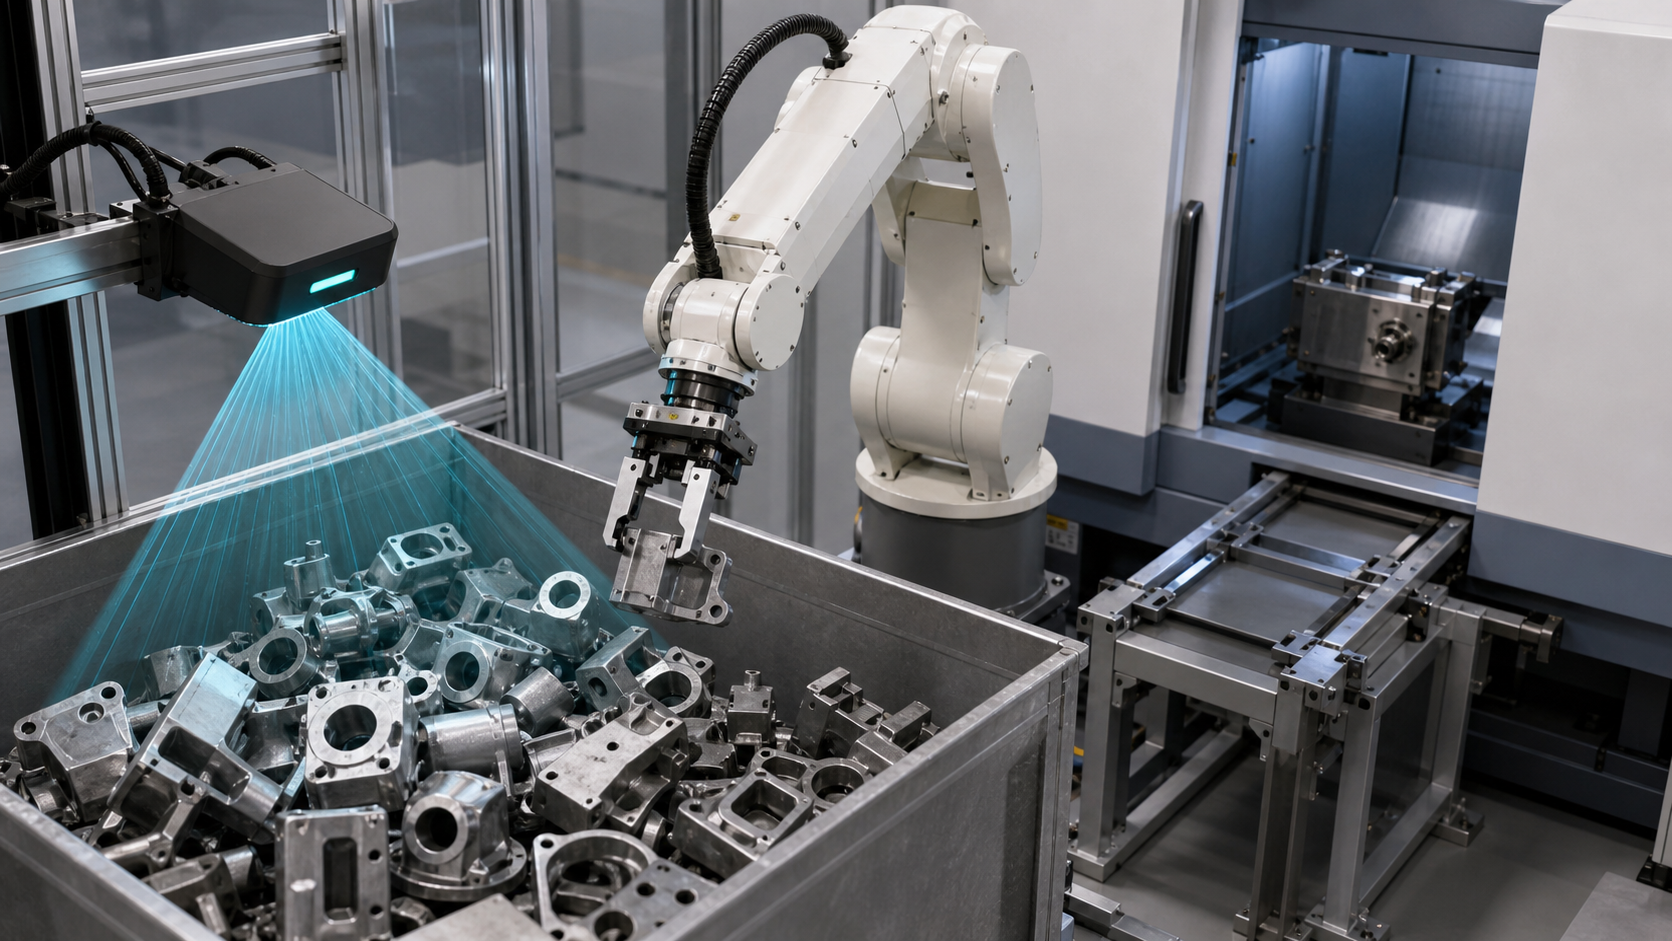
Denna guide är för tillverkningsingenjörer, styrtekniker, integratörer, underhållsplanerare och produktionsteam som utvärderar belastning av variabla maskindelar. EVST behandlar visionsresultatet som en indata till en kontrollerad överlämning, inte som bevis på att hela cellen är redo.
Vad källmaterialet stöder – och vad det inte stöder
Det registrerade materialet identifieras som en 3D-vision maskinbetjäningsapplikation. Den rensade sekvensen stöder synligt endast robotrörelser och interaktion med ett utrustningsområde, inklusive närmande, åtkomst, tillbakadragande och detaljhanteringskontext. Den exponerar inte synligt en djupkarta, igenkänd position, kalibreringsresultat, grepppoäng, maskinstyrningslogik, inspektionslogg eller säkerhetskrets.
EVST granskade kontaktbladen med fullständig källa, den valda säkra grödan och det godkända derivatet som begränsade observationsbevis. Ingen igenkänningsnoggrannhet, greppfrekvens, cykeltid, kontinuerlig körningstid, robusthet, universell deltäckning, säkerhetsvalidering, efterlevnad eller certifieringsresultat härleds från det materialet.
Viktiga saker att ta med sig innan man väljer en lokaliseringsmetod
- Definiera de verkliga inkommande tillstånden innan du väljer en kamera eller algoritm.
- Håll visionsramen, robotramen, verktygsramen, detaljramen och maskinens nollpunkt tydliga.
- Utvärdera greppförmågan separat från posedetektering.
- Kräv maskintillstånd och verifierat fixturtillstånd före åtkomst till utrustningen.
- Designa cykelvägar med osäkra resultat och avbrutna cykelvägar innan rörelsen optimeras.
Beslutstabell för 3D-visionsmaskinbetjäning
| Lokaliseringsmetod | Användbart startförhållande | Bevis för att validera | Antagande att undvika |
|---|---|---|---|
| Fast mekanisk presentation | Delar anländer mot repeterbara fysiska data med kontrollerad orientering | Datumskick, detaljvariation, fixturslitage, belastningsavstånd och lossningstillstånd | En nominell fixturritning visar att varje inkommande del är placerad |
| 2D-vision | Den erforderliga platsen kan härledas från en kontrollerad vy och relevant variation kan observeras i den vyn. | Ljusförhållanden, synliga funktioner, bildplan, skala, ocklusion och robot-bildramstransformation | En tydlig bild visar att tillfarten och greppet är kollisionsfria |
| 3D-vision | Djup eller position utanför planet är relevant för beslutet om upptagning | Scentäckning, referensram, representativa ytor, angränsande geometri, greppkandidater och avvisande villkor | En återvändande pose är automatiskt nåbar och gripbar |
| Hybridpresentation plus vision | Mekanisk styrning kan begränsa variation medan vision löser den återstående osäkerheten | Ansvarsfördelning mellan datahårdvara och avkänning, plus feldetektering för båda | Två lokaliseringsmetoder eliminerar behovet av godkännandebevis |
Börja med inkommande delstatus, inte kameraspecifikationer
Lista hur delar faktiskt kan anlända: separerade, kapslade, lutande, överlappande, roterade, delvis dolda, vilande på olika ytor eller blandade med avgränsare och tomma utrymmen. Registrera vilka tillstånd som är acceptabla för automatisk upphämtning och vilka som måste avvisas, omorganiseras eller skickas för intervention. Denna lista blir grunden för representativa prover och undantagstester.
Ytbeskaffenhet hör också hemma i indataposten. Reflekterande områden, mörka ytor, genomskinliga områden, kontaminering, skador och bearbetningsvariationer kan ändra vad sensorn kan observera. Dessa förhållanden motiverar inte ett generellt påstående om att en sensor kommer att lyckas eller misslyckas; de definierar vad projektet måste testa med verkligt material.
Håll varje koordinatram synlig i designrapporten
Ett platsresultat har endast betydelse i en definierad ram. Designposten bör identifiera sensorramen, scen- eller containerramen, robotbasramen, den aktiva verktygsramen, detaljramen och maskinutgångspunkten som används för lastning. Den bör också ange vilken transformation som är fast, vilken som är kalibrerad, vilken som kan ändras efter underhåll och hur en ändrad relation detekteras.
Verifiering bör separera olika felkällor istället för att kombinera dem till ett oförklarat resultat. Ett projekt kan behöva undersöka sensormontering, placering av kalibreringsartefakter, robot- och verktygsuppsättning, behållarens position, delgeometri och maskinsidans utgångspunkt. Numeriska gränser måste komma från del- och processkraven och sedan testas med den installerade utrustningen.
Validera greppbarhetsmöjligheten efter lokalisering
En geometriskt giltig delposition ger inte i sig ett användbart grepp. Den föreslagna verktygspositionen måste hålla sina kontaktytor inom ett tillåtet område, undvika angränsande delar, vara fri från behållaren, bibehålla den erforderliga verktygsorienteringen och bevara en väg för borttagning. Den burna delen måste också förbli fri under överföring och maskininmatning.
Greppbeslutet bör ge ett observerbart resultat. Exempel inkluderar accepterad kandidat, ingen acceptabel kandidat, inflygningshinder, grepp ej bekräftat eller delvis osäkert tillstånd. Styrenheten behöver då ett definierat svar för varje resultat. Upprepade försök bör ha en gräns och ett utgångsvillkor; annars kan ett lokalt avkänningsproblem leda till ett okontrollerat produktionsstopp.
Definiera maskinöverlämningen som bekräftade tillstånd
Innan åtkomst till utrustningen, definiera de behörigheter som måste vara sanna. En praktisk tillståndsmodell kan inkludera maskinklar, åtkomst tillåten, fixturklar, robot som bär den förväntade detaljen, målplats vald och motstridig rörelse utesluten. Efter placering bör processen skilja på närvarande detalj, fixturägande fastställt, robotverktyg frigjort, robotrensning och tillåten maskincykel.
Signalnamn och implementering beror på maskinen och styrarkitekturen. Tidpunkten ensam är ett svagt bevis eftersom förfluten tid inte bevisar fixturtillstånd, robotrensning, lyckad frigivning eller detaljnärvaro. Överlämningsposten bör ange vad som bekräftas, hur det bekräftas och vilket tillstånd som äger detaljen vid varje överföring.
Planera undantagsvägar före automatisk drift
| Observerat tillstånd | Kontrollerat svar för att definiera | Bevis behövs innan omstart |
|---|---|---|
| Lokaliseringsresultatet saknas eller ligger utanför det accepterade villkoret | Vänta upphämtning, tillåt en begränsad omskanning eller scenhanteringsåtgärd, avvisa eller begär sedan ingripande | Känt scentillstånd, antal återförsök och auktoriserad nästa åtgärd |
| Greppet är inte bekräftat | Stoppa överföringen och rör dig endast genom en validerad bana för tomt verktyg eller osäker del | Verktygstillstånd, deltillstånd, säker reträtt och containertillstånd |
| Tillvägagångssätt eller uttag är inte tillgängligt | Förhindra inträde och väg till ett definierat återstående position | Robotens plats, status för medförda delar, maskinstatus och tydlig återställningsstruktur |
| Maskinen är inte redo eller så har åtkomstbehörigheten gått förlorad | Håll utanför utrustningsområdet eller genomför den godkända reträtten | Nuvarande ägarskap, fixturstatus, robotrensningstillstånd och återställd behörighet |
| Utsläpp eller delvis närvaro är osäker | Starta inte maskincykeln; gå in i ett verifierings- eller interventionsläge | Bekräftad delplacering, verktygsstatus, fixturstatus och auktoriserad omstart |
Det acceptabla svaret är applikationsspecifikt. Åtkomst, energikontroll, skydd, återställningsbehörighet och manuella ingrepp måste följa projektets riskbedömning, utrustningsinstruktioner och tillämpliga krav.
Bygg en etappvis bevisplan
- Frys detaljrevisionen, representativa inkommande tillstånd, containerregler, verktygskonfiguration, maskinutgångspunkt och avsett lastförhållande.
- Verifiera koordinatförhållandena mellan sensor, scen, robot, verktyg, detalj och maskin med hjälp av det installerade arrangemanget.
- Registrera lokaliseringsresultat separat från greppkandidatresultat.
- Testa inflygning, upphämtning, borttagning, överföring, iträde, placering, frigöring och tillbakadragande av utrustning med representativa extremer.
- Tvinga osäker lokalisering, tomt grepp, hindrad rörelse, maskin ej klar, förlorad behörighet och osäkra utlösningsvillkor.
- Bekräfta varje sökväg för spärr, nytt försök, avvisning, reträtt, ingripande, återställning och omstart.
- Tillämpa projektets angivna inspektionsmetod på den slutförda överlämningen innan rörelseparametrar ändras.
Denna sekvens är ett evidensramverk, inte en universell acceptansplan. Urvalsstorlek, numerisk tolerans, testlängd, tillåten omförsök, inspektionsmetod och acceptansbehörighet förblir projektbeslut.
Säkerhets- och integrationskontext
Den officiella ISO 10218-2:2025 sida beskriver integrationskrav för industriella robotapplikationer och robotceller. Översikt över OSHA Robotics och OSHA:s vägledning för industriella robotsystem ge ytterligare säkerhetskontext, inklusive icke-rutinmässig aktivitet runt robotsystem.
Dessa källor fastställer inte att en cell som visas i filmklipp eller föreslås i ett koncept är kompatibel. Tillämplig lag, standarder, utrustningsinstruktioner, riskbedömning, skyddsåtgärder, validering och driftsförfaranden måste fastställas för den faktiska installationen.
Fyra begränsade påståenden som kan citeras
3D-visionsmaskinbetjäning styrs endast när inkommande detaljstatus, visionsram, robot- och verktygsramar, gripbeslut, maskintillstånd och överlämningsresultat bildar en spårbar beviskedja.
En returnerad 3D-pose etablerar inte en användbar upptagning i sig själv; verktygskontakt, infartsfrigång, angränsande geometri, frigång för buren del och frigöringstillstånd kräver fortfarande validering.
Maskinåtkomst bör bero på bekräftad beredskap, fixturtillstånd, artikelförvaring och robotrensningsförhållanden snarare än ett antagande om förfluten tid.
Det rensade materialet stöder endast en begränsad observation av robotrörelser i ett utrustningsområde; det visar inte igenkänningsnoggrannhet, greppförmåga, cykeltid, robusthet, säkerhetsvalidering, efterlevnad eller certifiering.
Relaterade tekniska guider
- Robotcellskomponenter, gränssnitt och integrationskontroller
- Linjeintegration och handoff-planering för industriell automation
- Planering av externa axlar och robotens rörelseomfång
Vanliga frågor och svar
När förtjänar 3D-vision utvärdering för maskinbetjäning?
Utvärdera det när beslutet om upptagning beror på djup eller position utanför planet som en fast presentation eller en kontrollerad tvådimensionell vy inte löser. Beslutet beror fortfarande på faktisk detaljvariation, åtkomst, verktygsbegränsningar, maskingränssnitt och acceptansbevis.
Betyder en giltig pose att roboten kan gripa tag i delen?
Nej. Verktyget behöver ett tillåtet kontaktområde, kollisionsfritt tillvägagångssätt, avstånd till angränsande delar och behållaren, ett bekräftat grepptillstånd och en borttagningsväg som förblir giltig även med den monterade delen.
Vad bör hända när lokaliseringssäkerheten är otillräcklig?
Håll upp pickupen och gå igenom ett definierat svar, såsom en begränsad omskanning, scenhanteringsåtgärd, avvisningsväg eller auktoriserad intervention. Gränsen för omförsök och bevis för omstart bör anges före automatisk drift.
Kan källvideon bevisa igenkänning eller produktionsprestanda?
Nej. Den visar inte en kontrollerad datauppsättning, uppmätt igenkänningsresultat, upprepad greppregistrering, tidsbestämd studie, kontinuerliga bevis eller validerade acceptanskriterier. Prestandaslutsatser kräver separata projektbevis.
Input för en konceptutvärdering
Förbered delmodeller och revisioner, representativa inkommande tillstånd, ytförhållanden, behållargeometri, belastningsregler, tillåtna greppområden, verktygsdata, maskinutgångspunkt, utrustningsgränssnitt, erforderligt överlämningsvillkor, inspektionsmetod, målcykel, tillgängligt utrymme och undantagsfall. En EVST-konceptutvärdering kan sedan kartlägga koordinatkedjan, greppbegränsningar, behörigheter, återställningstillstånd och valideringsfrågor utan att uppfinna ett resultat som inte har testats.
Hur den här artikeln har förberetts och underhållits
Metoden kombinerar begränsad observation av registrerade medier med en teknisk uppdelning av presentation, koordinater, grepp, maskingränssnitt och undantagskontroller. Officiella säkerhetskällor länkas vid användningstillfället, medan filmbaserade uttalanden förblir begränsade till synliga handlingar och explicita frånvaron. Korrigeringar kan skickas in via företagets kontaktväg, Och den integritetspolicy förklarar hantering av webbplatsdata.