
Увод
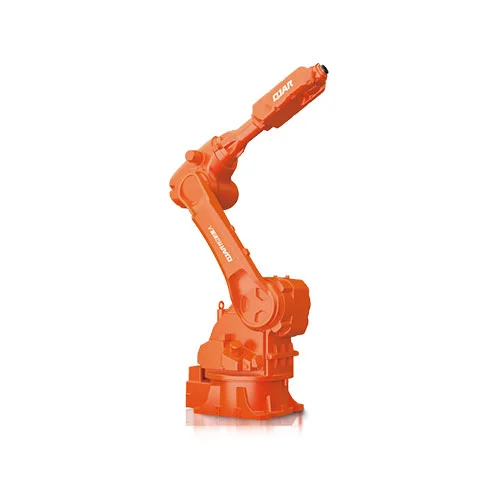
Домен производње је доживео промену парадигме, првенствено изазвану уградњом роботских система. Један од најзначајнијих догађаја је увођење роботи за полирање, који су револуционирали критеријуме за тачност и ефикасност у поступцима површинске обраде. Пример такве иновације је „Роботска рука КЈР20-1600 20кг корисног терета 1668мм до удаљености. Овај конкретни робот се истиче као почетни национално сертификовани робот за прскање који је доступан са способношћу заштите од експлозије. Дизајниран је за обављање широког спектра операција, укључујући палетирање, руковање, утовар и истовар, ласерско сечење, прскање и, што је најважније, полирање.
Развој роботике у производњи
Мада роботика у производњи нису нови концепт, њихове савремене улоге у индустрији су без преседана по свом обиму и сложености. Током историје, роботи су углавном били ангажовани за свакодневне, понављајуће дужности које су захтевале минималне вештине. Тренутно су неопходни за реализацију задатака који захтевају изузетну тачност и поузданост. Нагли пораст у примени роботика у производњи је омогућено значајним технолошким напретком који има рафиниране, исплативе и прилагодљиве роботе. Све већи број организација усваја механичке помоћнике као средство за побољшање ефикасности и смањење вероватноће људске грешке.
Развој аутоматизованог полирања
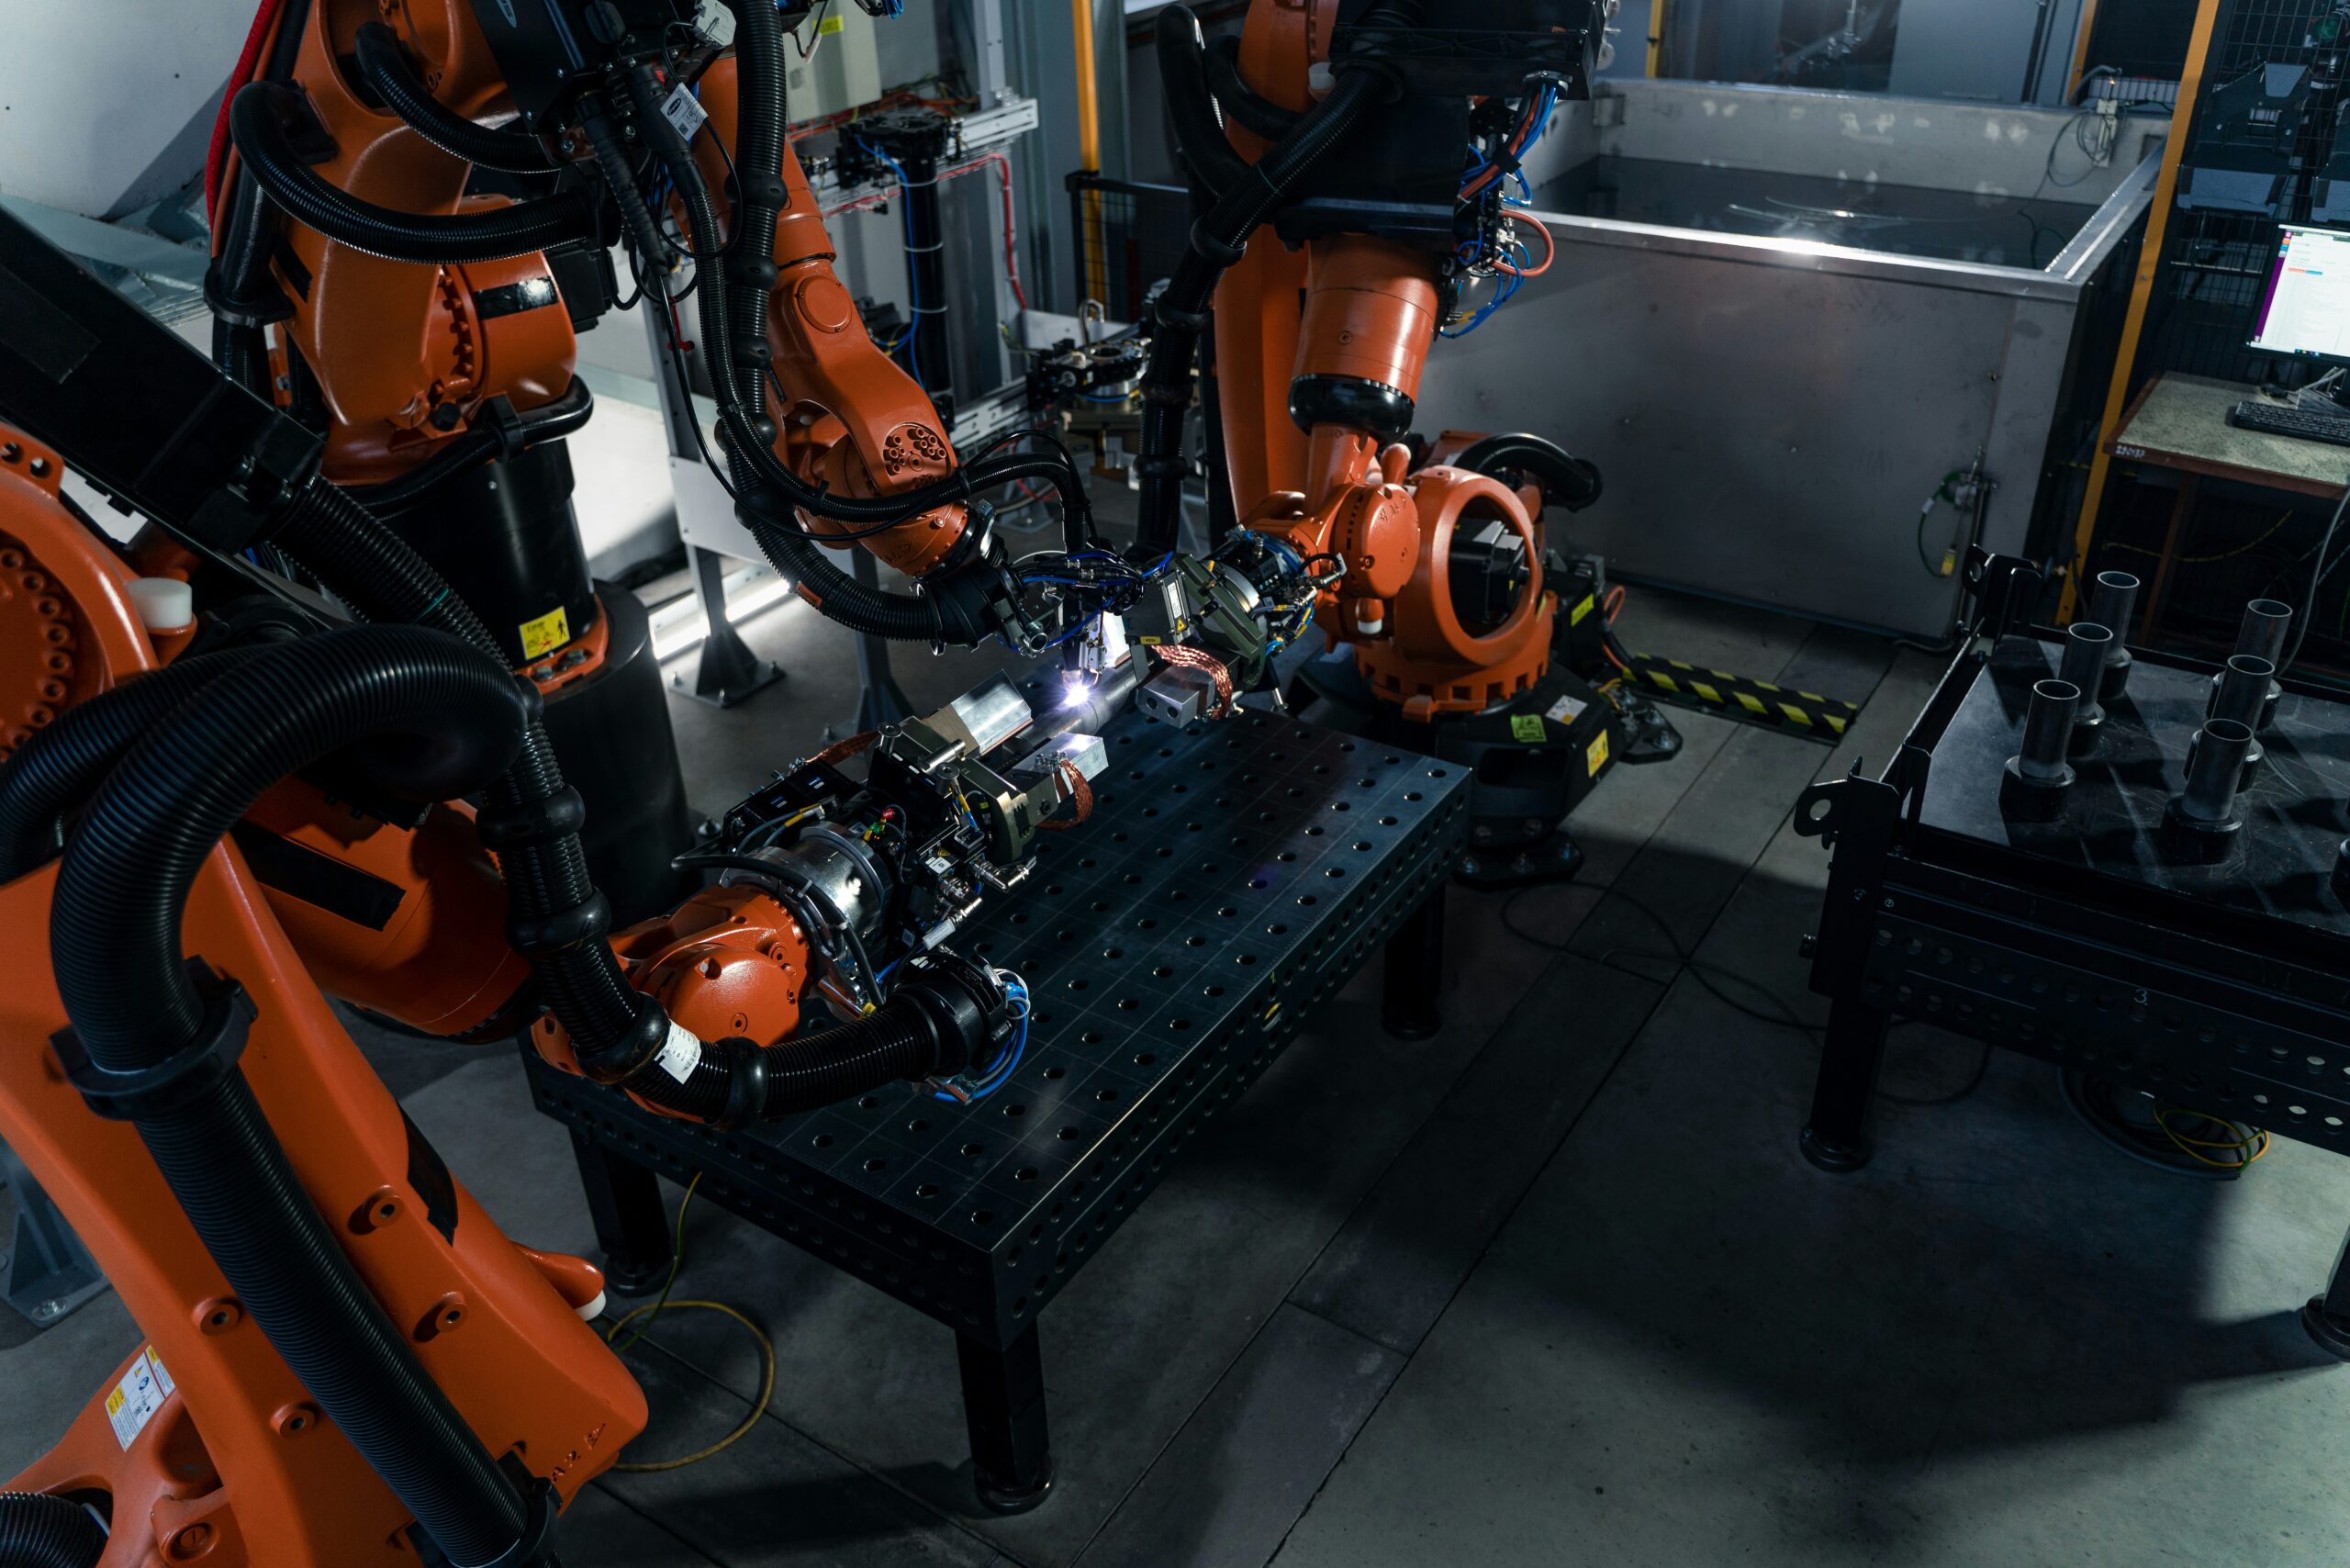
Роботи за полирање представљају иновативан и револуционаран напредак у области производње. Сврха ових машина је да обављају сложене задатке завршне обраде површине који захтевају тачност и доследност, а обоје је тешко постићи ручним средствима. Роботи за полирање су претрпели значајан технолошки напредак захваљујући уграђивању софистицираних система вида, прецизне контроле покрета и напредних могућности програмирања које омогућавају роботима да се прилагоде различитим површинским геометријама и материјалима. Поред значајног побољшања квалитета завршне обраде, имплементација роботи за полирање значајно повећава брзину и сигурност процеса полирања.
Студија случаја: Роботска рука КЈР20-1600
Када се могућности роботске руке КЈР20-1600 детаљније испитају, постаје јасно зашто се сматра револуционарним напретком у роботика у производњи. Са димензијама од 1668 мм у досегу, 20 кг максималног носивости и ±0.05 мм у поновљеној прецизности позиционирања, дотична роботска рука поседује горе поменуте квалитете. Претходно поменути атрибути чине га изузетно погодним за широк спектар примена, укључујући сложен и захтеван процес рафинирања. За задатке који захтевају висок ниво доследности и прецизности, брзина кретања робота и поновљивост положаја су неопходни. Штавише, укључивање варијанте КЈР20-1600 отпорне на експлозију гарантује његов сигуран рад у окружењима запаљивих материјала, што представља значајан напредак у оперативној безбедности у оквиру производних окружења.
Безбедносне импликације и индустријски стандарди
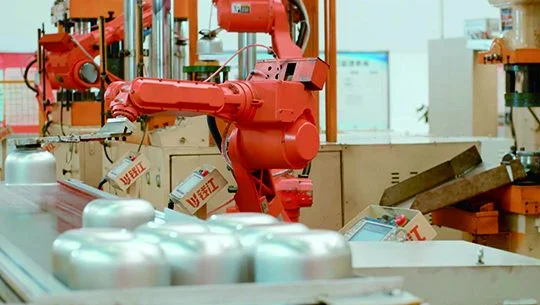
Појава роботских система као што је КЈР20-1600 успоставила је нове стандарде у областима безбедности и продуктивности производње. Способност овог робота отпорног на експлозију је кључна јер омогућава сигуран рад у потенцијално опасним окружењима, чиме се значајно смањује вероватноћа несрећа. Даље, придржавање строгих индустријских прописа и одржавање врхунских стандарда квалитета олакшавају тачност и поузданост роботика у производњи. Овај напредак у стандардима квалитета и безбедности револуционише производне процесе, чинећи их ефикаснијим и сигурнијим него икада раније.
Студија случаја робота Киањианг КЈРБ20-1
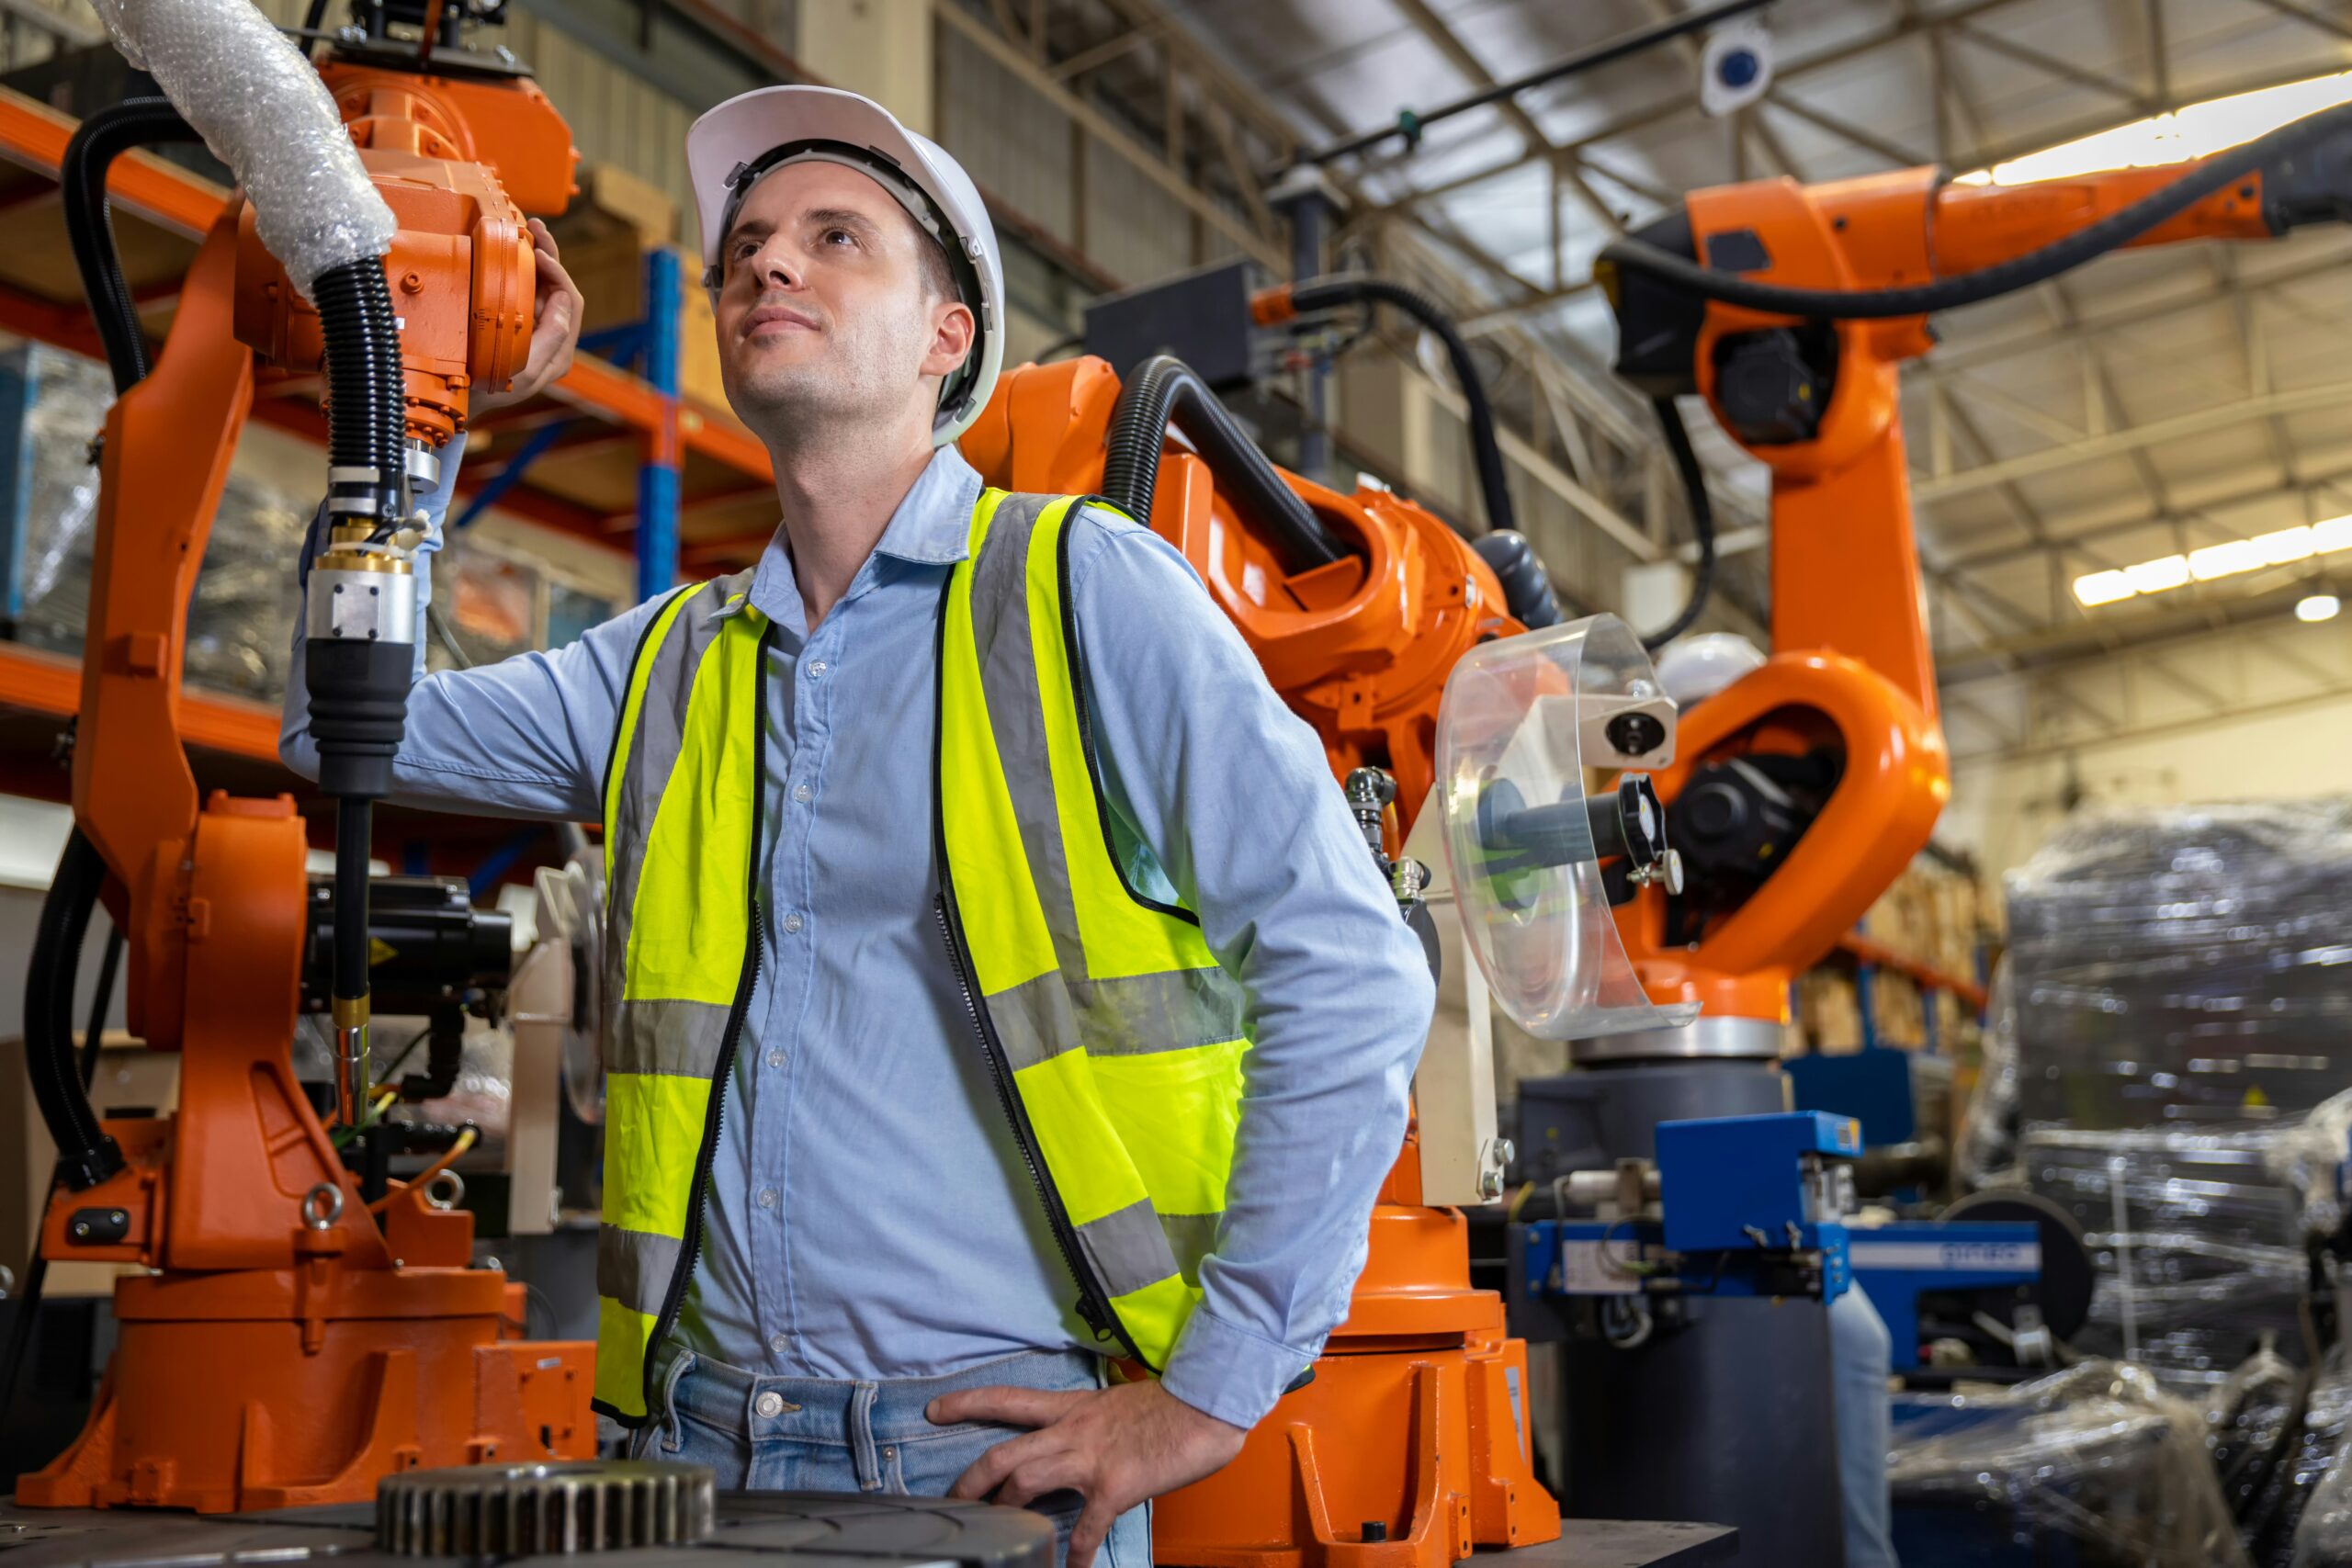
Додатни прототип вредан пажње, Киањианг КЈРБ20-1 робот, користи најсавременију „технологију без наставе“ како би омогућио аутономну дигиталну производњу и омогућио брзе промене у производним линијама. Коришћење овог роботског система у процесу производње посуђа од нерђајућег челика резултира значајним побољшањима у ефикасности и уштеди енергије. Интеграцијом енергетски ефикасних серво контролера и фреквентних претварача, робот је способан да функционише у режиму мировања мале енергије, што резултира потенцијалним смањењем потрошње енергије од 10%. Штавише, СЦАДА систем олакшава даљински надзор оперативног статуса робота, захтева за одржавањем и ажурирања софтвера, чиме се повећава укупна оперативна ефикасност.
Закључак
Развојем су омогућени паметнији, сигурнији и ефикаснији индустријски процеси роботика у производњи, као што је показао роботи за полирање. Поред побољшања производних и безбедносних капацитета у индустрији, роботи као што је КЈР20-1600 постављају нова мерила за предстојеће напретке у овој области. Предвиђајући будућност, потенцијал за додатна унапређења технологије роботике наставља да се шири, нудећи гаранцију за још дубље револуције у производним методологијама. Машине за полирање, које поседују способност извршавања сложених и критичних задатака, предводе ову индустријску револуцију помно усавршавајући предстојећи пејзаж производње.