
Роботско заваривање великог рама треба да се почне од његовог најограниченијег потребног споја, јер тај спој може да диктира положај робота, висину причвршћивача, положај стезаљке и путању до сваког споја који следи. Снимак приказује једног наранџастог робота како заварује одвојене спојеве на фиксном цевастом или гредастом раму. То подржава преглед концепта вођен приступом, док је за потребни обим завара и резултат производње и даље потребан доказ пројекта. Затражите од EVST-а да прегледа вашу пријаву →
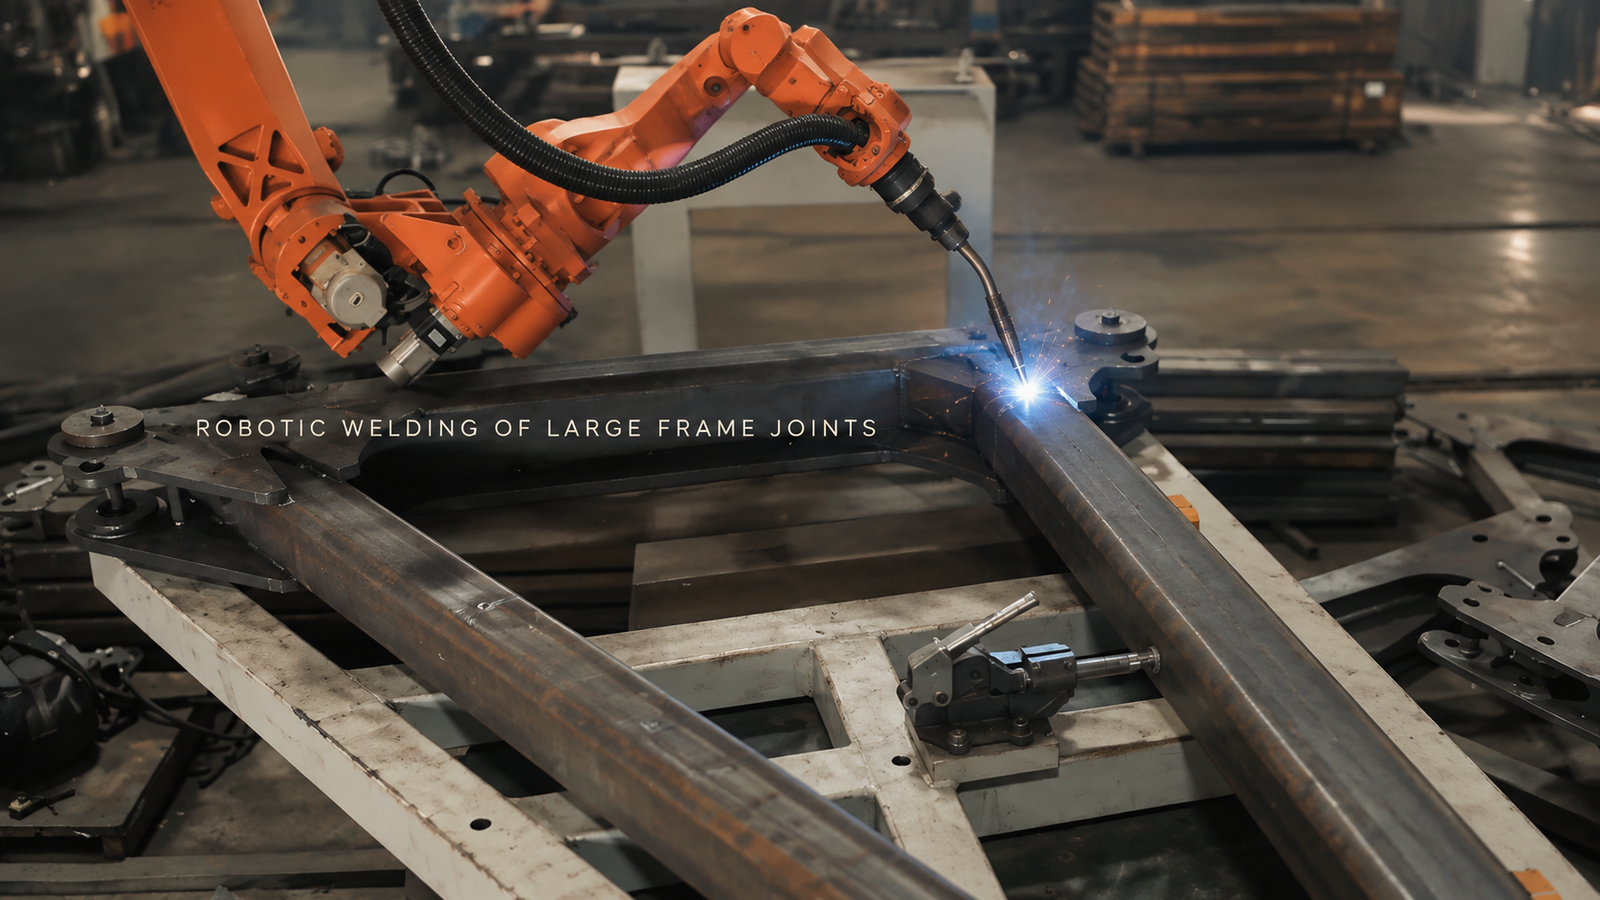
Нека најтежи спој дефинише први распоред
Отворена страна рама може учинити да један лук изгледа праволинијски, док цев, стезаљка или стуб за причвршћивање блокирају следећи спој. Сам досег робота не решава питање. Врат горионика, млазница, кабловски пакет и смер повлачења захтевају слободан простор под потребним радним углом.
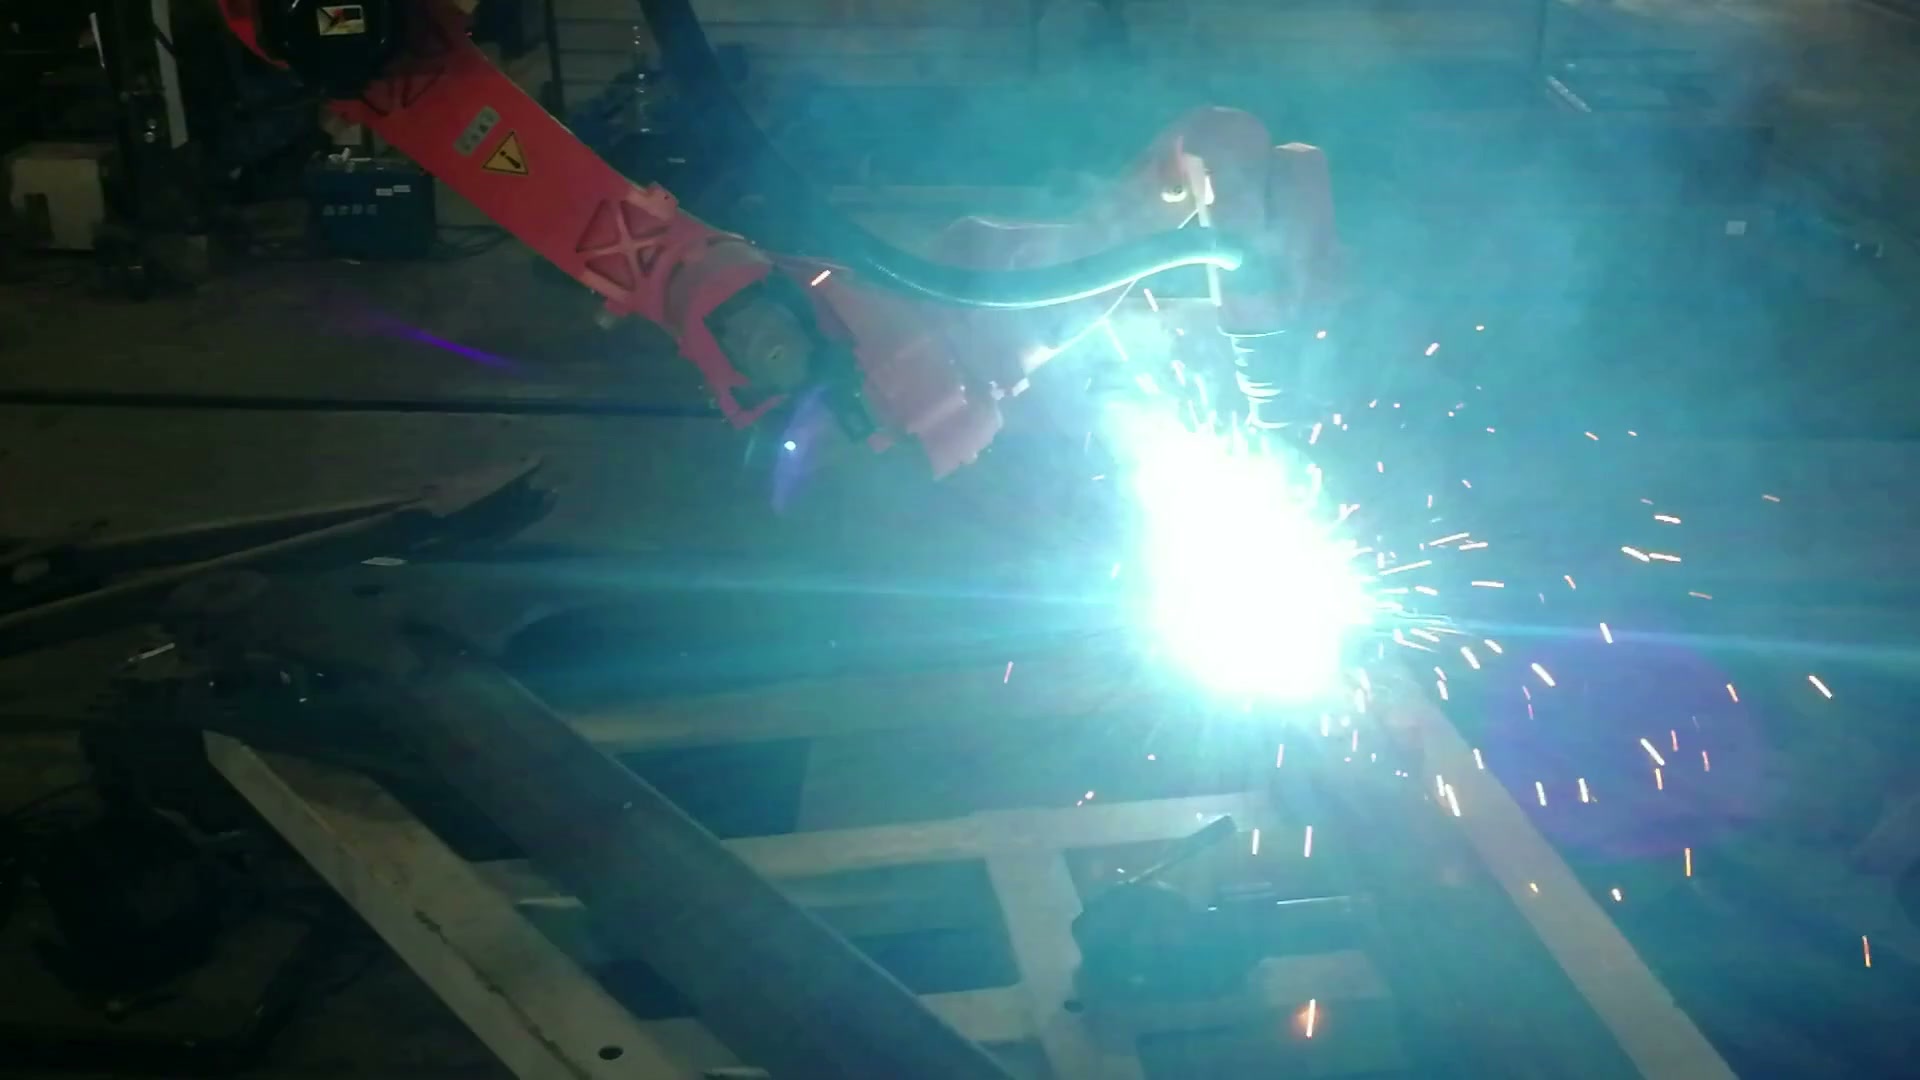
У 00:40.33, крупни приказ потврђује активни лук на једном зглобу на фиксном раму.
Почните са најзатворенијим спојем на цртежу. Померите комплетан пакет горионика у његов почетни положај, кроз његову потребну путању и поново назад. Затим поставите уређај око те овојнице. Референтна тачка или стезаљка која побољшава локацију, али заузима једини употребљиви приступ мења концепт аутоматизације.
Дугим члановима је такође потребна довољна подршка да би се ограничило савијање и кретање. Та подршка мора да контролише оквир, а да притом не омета приступ који је управо успостављен. Користан рани модел стога комбинује стварни оквир, предложене носаче и стезаљке, геометрију горионика, кабловску омотач и измерену долазну варијацију.
Прегледајте сваки спој као приступ, локацију и руту
Широки поглед показује зашто је цела конструкција важна: робот, оквир и челични уређај деле исту ограничену запремину.
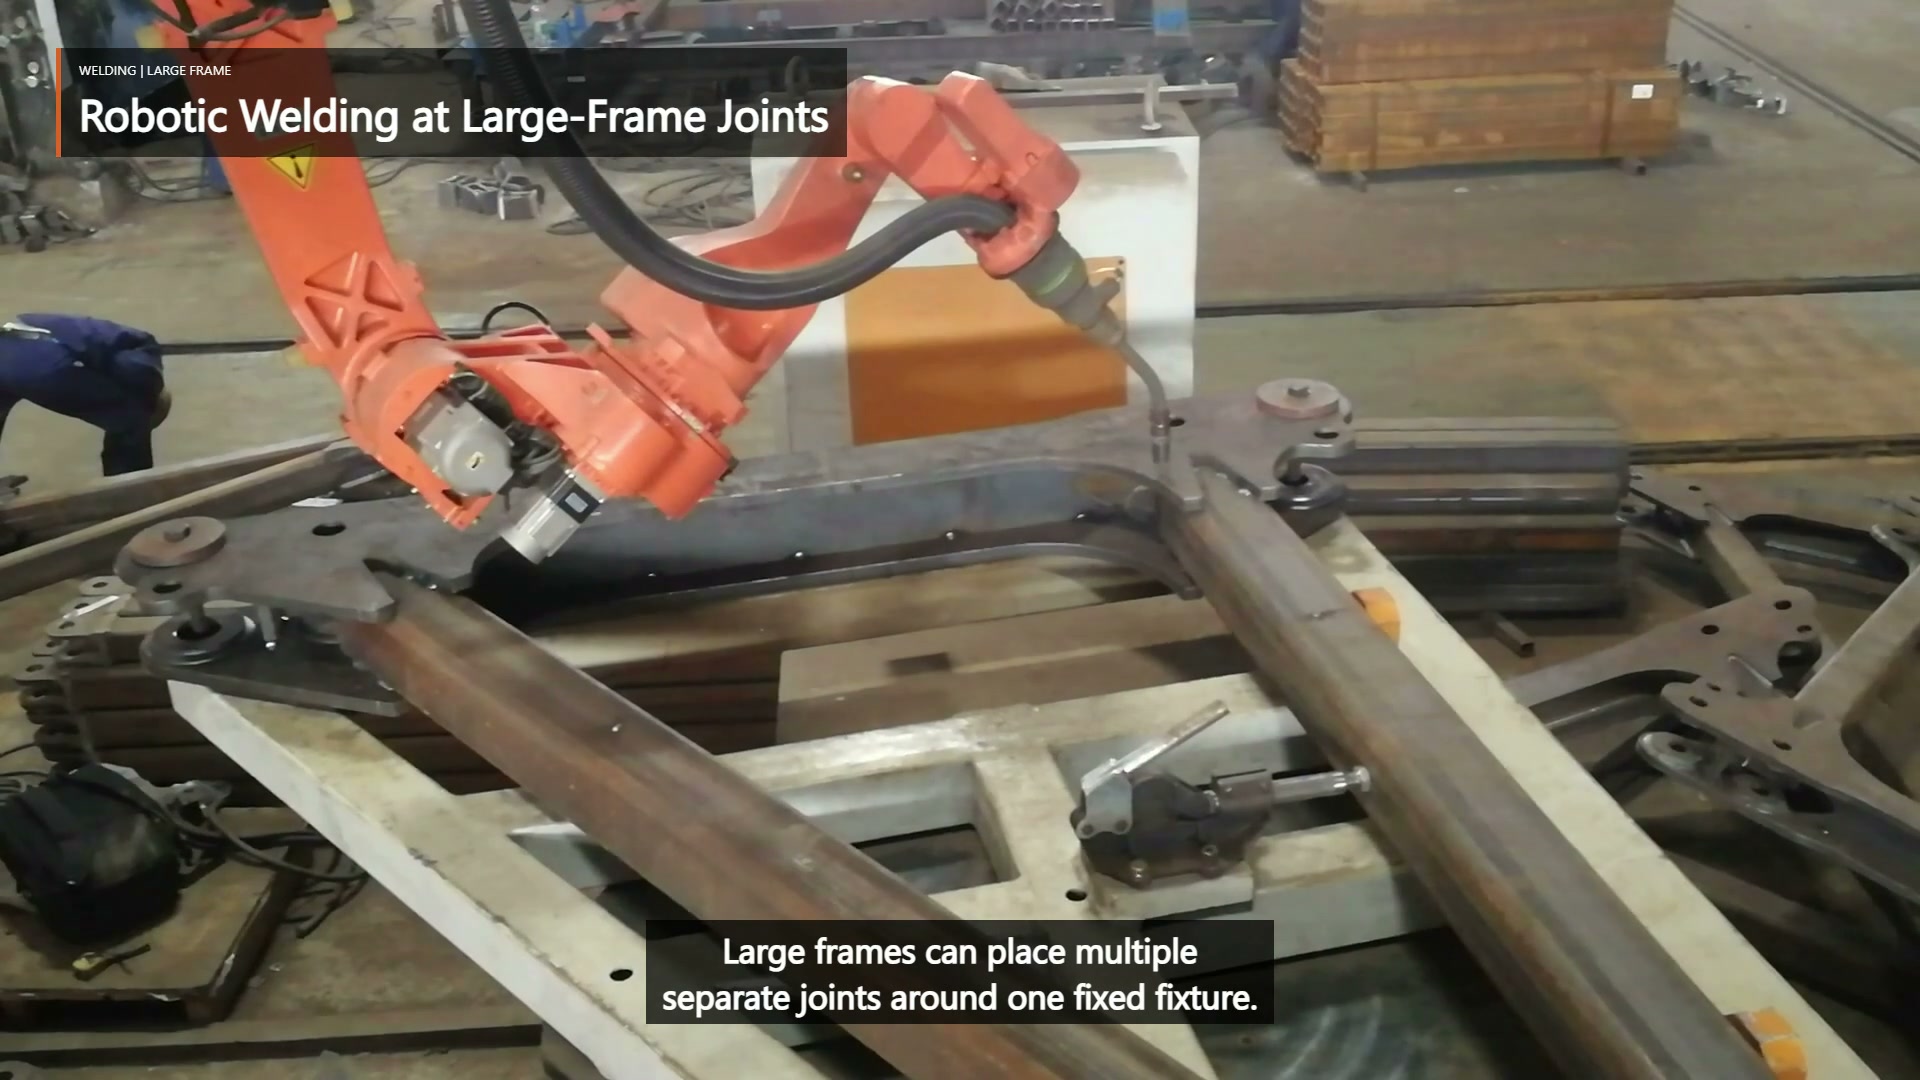
У 00:03.50, широки приказ држи робота, бакљу, фиксни оквир и челични уређај у истој сцени.
| Заједничко питање за преглед | Докази које треба донети | Последица концепта |
|---|---|---|
| Да ли се комплетан пакет бакљи може приближити и повући? | Угао споја, потребан угао горионика, почетно/крајње подручје и оближњи чланови | Монтажа робота, презентација оквира или аутоматизовани оптички нишан могу се променити |
| Да ли уређај враћа спој предвидљиво? | Стабилне референтне вредности, положаји стезања, услови причвршћивања и измерени опсег зазора | Поновљивост путање зависи од презентације дела, а не само од програмирања |
| Може ли се робот померити са претходног зглоба без преласка преко препреке? | Омотач, кабловски замах и рута без лучног лука | Заједнички редослед и средње позе постају део распореда |
| Да ли се тражена област и даље може прегледати? | Цртеж, спецификација завара и приступ инспекцији | Распоред мора да резервише употребљив приказ за прихватање |
Ово повезује сваки захтев за шавом са физичком променом коју може изазвати негде другде у ћелији.
Секвенца може вратити распоред на ревизију
Одвојени лукови на снимку су повезани премештањем лука након гашења. Предложени редослед мора да задржи приступ након ранијих завара, да избегне заглављивање кабла иза рама и да узме у обзир кретање склопа како заваривање напредује. Топлота и деформација су специфични за пројекат, тако да редослед треба тестирати у односу на цртеж и захтеве за заваривање, а не да се закључује из делимичног видеа.
Ако каснији спој изгуби слободан простор, почетак или крај не могу бити постављени у дозвољену област или измерено кретање оквира помера спој ван планиране путање, одговор може бити промена причвршћивача или друга презентација оквира - а не финије програмирање. Ова повратна информација је разлог зашто планирање руте припада студији распореда.
Донесите тежак зглоб у преглед концепта
Користан преглед почиње цртежом рама и листом спојева, симболима завара и критеријумима прихватања, толеранцијама улазних елемената и условима причвршћивања, предложеним подацима и амбалажом причвршћивача, као и репрезентативним деловима. Означите најзагушенији спој и највећу очекивану варијацију. Прво испитивање треба да докаже приступ, поновљиво приањање и инспекцију под тим условима пре него што се процени излаз.
Пошаљите ове доприносе за преглед EVST концепта → или е-пошту салес@евсробот.цом.
Снимци бележе видљиво вишеспојно заваривање; коначна израда алата, контроле, заштита и прихватање производње зависе од валидације пројекта.