
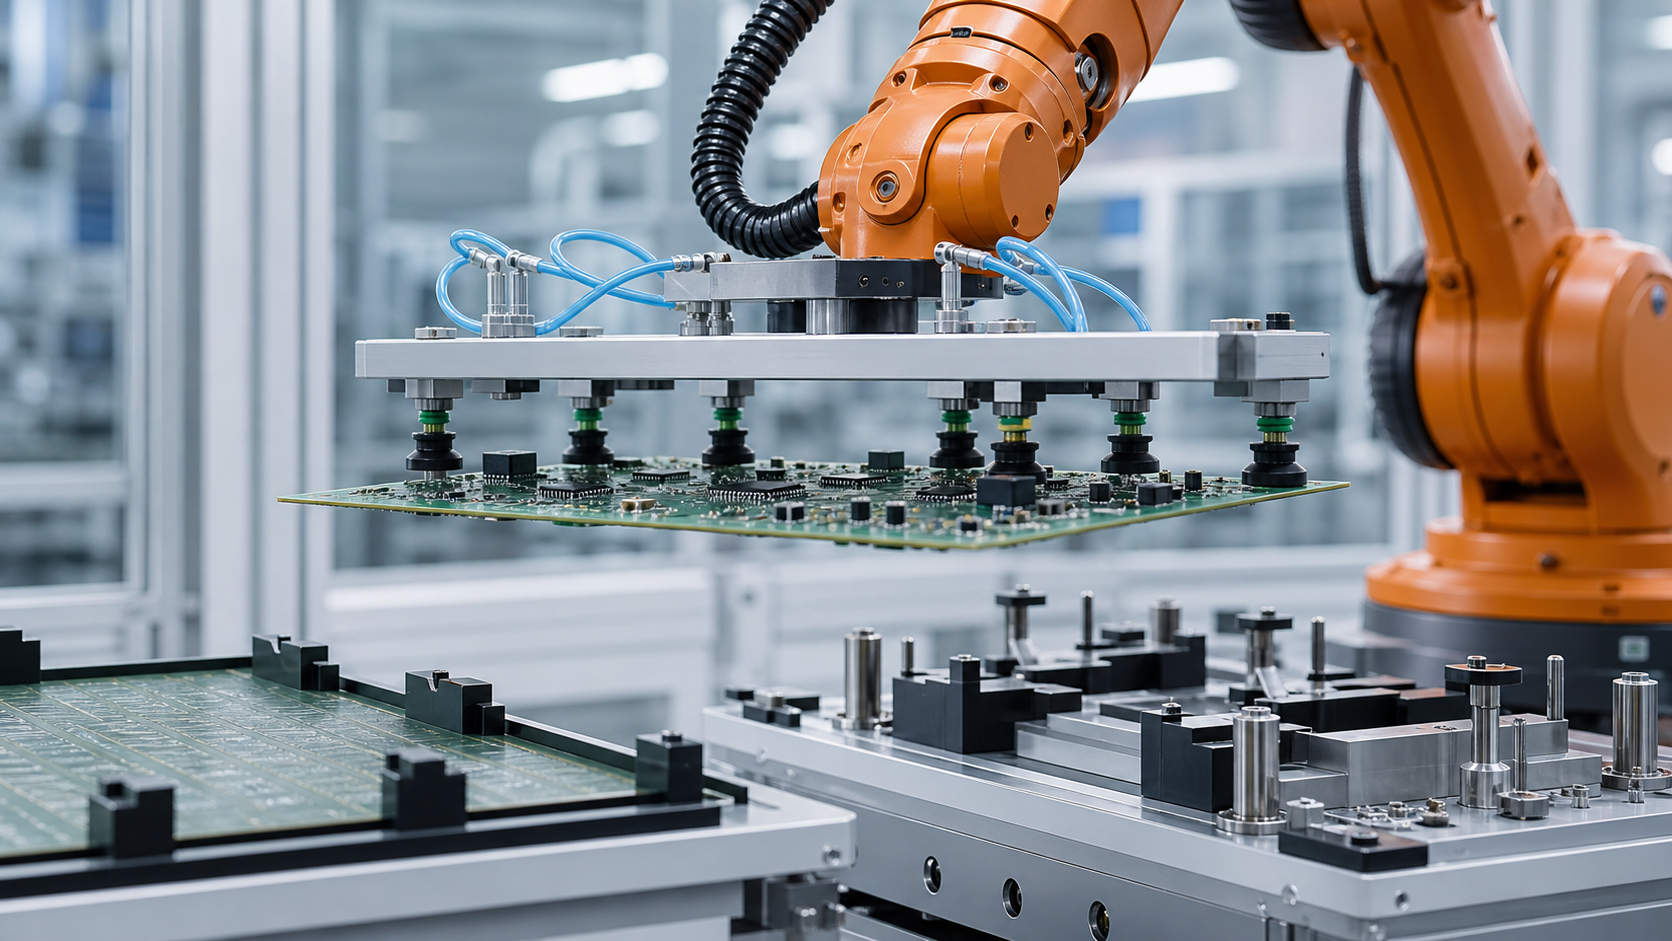
Овај водич је намењен инжењерима производње, власницима електронских процеса, инжењерима управљања, интеграторима, тимовима за одржавање и планерима квалитета који процењују пренос радног предмета у облику плоче. EVST третира плочу као подупрти структурни део са заштићеним регионима, а не као крути правоугаоник који се може носити из свог номиналног центра.
Шта приказ апликације може — а шта не може — да прикаже
Видљива примена приказује робота који преноси радни предмет у облику плоче помоћу усисног алата. Та радња је корисна за идентификовање инжењерских питања о подршци, контакту, кретању и постављању, али не открива евиденцију пројектовања или резултате испитивања потребне за валидацију процеса.
Видљиво дејство не утврђује цртеж плоче, сноп материјала, дозвољени отклон, перформансе вакуума, контактни притисак, ограничења кретања, тачност постављања, исход инспекције производа, могућност поновљеног циклуса, погодност за животну средину, безбедносну валидацију, усклађеност или сертификацију. EVST не закључује ниједан од тих резултата на основу кратког прегледа примене.
Дефинишите стања плоче пре него што изаберете контактне тачке
Користан модел стања разликује како је плоча подупрта пре преузимања, како се држи током преноса и како се налази након постављања. Долазне плоче могу се налазити на ивичним шинама, носачу, равном гнезду, одстојницима или привременом паковању. Предвиђена раван за преузимање и приступачна подручја могу се мењати са сваким стањем.
Забележите горње и доње облоге компоненти, избочине конектора, рупе за алате, шине панела, подручја заштите, крхке површине, етикете које морају остати читљиве и све карактеристике које се могу користити као референтне тачке. Ако је плоча део панела, обратите пажњу да ли се сингулација јавља пре или после роботског корака; понашање подршке и дозвољена подручја контакта могу бити различити.
Упоредите концепте подршке и хватања
| Концепт | Корисни почетни услови | Докази за потврду | Претпоставка коју треба избегавати |
|---|---|---|---|
| Дистрибуирани вакуумски контакти | Доступно је неколико компатибилних површинских региона и локална подршка се може распоредити по целој површини. | Компатибилност контаката, одзив зоне, варијација заптивача, расподела оптерећења, детекција делимичног контакта и отпуштање | Једно очитавање притиска доказује да је свака шоља заглављена |
| Носач ивице или шине | Ивице плоча или шине панела су контролисане и могу да носе потребно преносно оптерећење | Варијација ивица, задржавање, размак угла, оријентација и путања уметања или уклањања | Номинални обрис гарантује употребљив приступ ивицама |
| Механички оквир или носач | Производ се може кретати на контролисаној подлози за вишекратну употребу | Подаци о носачу, однос између плоче и носача, задржавање, контаминација и компатибилност низводно | Превозник елиминише потребу за провером стања плоче |
| Хибридна подршка | Једна метода утврђује локацију, док друга распоређује оптерећење или спречава губитак | Одговорност сваког контакта, детекција стања, интеракција толеранције и налог за пуштање | Више контактних уређаја аутоматски ствара поузданије доказе |

Направите мапу контаката и забране уласка
За сваки предложени контакт, идентификујте физичку област, завршну обраду површине, локални слој, суседне компоненте, очекивани нормални смер и дозвољено клизање или ротацију. Мапа такође треба да приказује где оквир алата, спојнице, причвршћивачи и сензори могу проћи током приближавања. Ово спречава да јасна локација чашице сакрије судар на другом месту на крајњем ефектору.
Подручја која се забрањују треба да укључују више од очигледних високих компоненти. Узмите у обзир конекторе, лемљене елементе, тест тачке, оптичке површине, премазе, етикете, ивице плоча и подручја потребна за одредишни уређај. Компатибилност контаката мора да утврди власник производа; визуелно равно подручје није аутоматски одобрена површина за хватање.
Пратите путању оптерећења кроз плочу и алат
Хватач носи сопствени оквир, фитинге, црева, сензоре и плочу. Запис о пројектовању треба да покаже како се свако оптерећење преноси са плоче кроз контактне елементе у структуру алата и прирубницу робота. Широки алат може додати ротациону инерцију чак и када је његова укупна маса унутар номиналне вредности корисног терета.
Потврдите више од статичког држања. Подизање може открити неједнако преузимање, ротација може променити начин на који гравитација делује кроз плочу, а успоравање може додати релативно кретање или скретање. Рута у близини причвршћивача и заштитних опрема мора узети у обзир стварну запремину плоче, а не само централну тачку алата.
Користите независне зоне хватања и интерпретабилне повратне информације
Када се користи вакуум, груписање контаката у смислене зоне може олакшати дијагностиковање делимичног преузимања. Дизајн зоне треба да одговара геометрији плоче и прихваћеним стањима контаката, а не само погодном усмеравању црева. Повратна информација треба да разликује стања спремности, неизвесности, губитка и отпуштања на начин на који контролер може да реагује.
Заједничка линија можда неће открити који контакт недостаје. Ако апликација захтева континуирани рад након једне недоступне тачке, тај услов захтева валидирано правило повезано са стварном мапом носача и тестом оптерећења. У супротном, контролисани одговор је задржавање или враћање плоче, уместо претпоставке да су преостали контакти довољни.
Одвојите поравнање преузимања од референтне тачке постављања
Локација преузимања може бити приближна, док одредиште захтева прецизнији механички податак. Одлучите да ли се очекује да се робот постави директно на лоцирајуће игле, да постави плочу у одговарајуће гнездо, да је преда механизму за поравнање или да користи носач. Свака опција мења контактне силе, смер приступа и доказе за успешно постављање.
Немојте терати алат да се бори са причвршћивачем. Ако плоча остане чврсто ограничена хватаљком док гнездо покушава да успостави други положај, мала неусклађеност може оптеретити плочу или елементе референтног података. Редослед подршке, локације, отпуштања хватаљке и коначног постављања треба да се намерно преносе тако да се власништво преноси.
Дефинишите пласман као неколико потврђених стања
„Робот на позицији“ је само једно стање. Систем може морати да потврди да је одредиште доступно, да је плоча приказана, да је подаци укључени, да је плоча подржана, да је хватаљка отпуштена, да је алат ослобођен и да ли је дозвољено за низводни рад. Метод детекције зависи од плоче, гнезда, окружења и плана квалитета.
Докази о отпуштању су такође важни. Вакуумско уклањање или отварање вилица не доказује да је плоча остала у гнезду. Проверено одредишно стање и проверено стање празног алата затварају различите делове предаје. Ако је било које од њих неизвесно, следеће кретање треба да прати дефинисану путању опоравка.
Заштитите идентитет и оријентацију кроз трансфер
Ако у ћелију може да уђе више од једне ревизије или оријентације плоче, утврдите како се идентитет стиче и колико дуго остаје важећи. Скенирање пре преузимања може постати непоуздано ако се плоче могу размењивати у реду. Повежите идентитет са контролисаним гнездом, носачем или праћеном позицијом, а затим ажурирајте чување при сваком преносу.
Провере оријентације треба да користе физичке или сензорске доказе који одговарају апликацији. Симетрични обрис може сакрити ротирану плочу са различитим заштитама компоненти. Контролер треба да спречи да се валидан хват протумачи као исправна оријентација производа.
Придржавајте се еколошког захтева специфичних за пројекат
Руковање електронским уређајима може укључивати захтеве у вези са електростатиком, чистоћом, температуром, влажности, честицама или контактом са површином. Применљиве контроле зависе од производа и производног процеса. Робот, материјали хватаљке, црева, причвршћивачи и метод одржавања спадају у ту процену.
Ни објашњавајућа илустрација нити кратак преглед примене не показују погодност за животну средину. Потребно уземљење, избор материјала, праћење, чишћење и верификацију треба да утврде одговорни пројектни тимови и да то буде документовано у плану пријема.
Опоравак дизајна око чувања одбора
| Посматрано стање | Контролисани одговор за дефинисање | Потребни докази пре поновног покретања |
|---|---|---|
| Једна зона хватања је неизвесна | Држите се или се повлачите кроз проверену путању са неизвесним хватом | Локација одбора, подржани региони, активни контакти и овлашћено располагање |
| Даска се помера током подизања | Спречите пренос на нормално одредиште и изолујте стање плоче | Тренутни положај, преостала подршка, повратак или рута за опоравак без судара |
| Одредиште је заузето или недоступно | Држите се само на одобреном положају или се крећите до дефинисаног алтернативног ослонца | Стање одредишта, власништво над бафером, идентитет одбора и расположиво време подршке |
| Издање је непотпуно | Не повлачите се кроз путању која може да превуче или испусти таблу | Стање алата, ослонац плоче, одредишни референтни положај и контролисано поновно хватање или интервенција |
| Циклус је прекинут након делимичног постављања | Уђите у стање опоравка уместо да поновите нормалну секвенцу | Чување плоче, ангажовање података, контакт алата, локација робота и овлашћење за поновно покретање |
Промена плана око геометрије и доказа
Нова ревизија плоче може променити висину компоненте, дозвољене контакте, геометрију ивица, рупе за алате, расподелу масе, одредишну датумску вредност и ограничења околине. Запис о променама треба да идентификује које се позиције усисавања, носачи, одстојници, сензори, програми и тачке инспекције мењају.
Подесиви алати захтевају верификовано стање конфигурације. Сачувани рецепт није физички доказ да су чашице или носачи у исправним положајима. Користите проверу подешавања која одговара последици погрешне конфигурације и задржите резултат са активним идентитетом производа.
Направите план фазне валидације
- Прикупите ревизије одбора представника, дозволе за контакт, регионе забране уласка, долазну подршку, датум одредишта и захтеве заштите животне средине.
- Проверите геометрију алата, активне тачке ослонца, црева, сензоре, податке о корисном терету робота и комплетну запремину промета.
- Тестирање преузимања сигнала преко репрезентативне долазне позиције и варијације стања плоче.
- Забележите исходе контактне зоне одвојено од исхода положаја плоче и стања алата.
- Вежба подизања, транслације, ротације, успоравања, приближавања, седења, отпуштања и повлачења.
- Делимични хват присиле, померено преузимање, заузето одредиште, непотпуно отпуштање и прекинуто постављање.
- Потврдите путање идентитета, старатељства, бафера, интервенције, ресетовања и поновног покретања.
- Примените методу инспекције и пријема пројекта пре оптимизације кретања.
Потребан број узорака, критеријум отклона, границе контакта, вредности кретања, време задржавања, провере утицаја околине и овлашћење за одобравање остају пројектне одлуке.
Контекст безбедности и интеграције
Званични ISO 10218-2:2025 страница пружа контекст захтева за примену индустријских робота и интеграцију ћелија. Званични ISO 12100:2010 страница описује принципе процене ризика машина и смањења ризика. Преглед роботике OSHA пружа додатни контекст Сједињених Држава за роботске системе и нерутинске активности.
Наведени стандарди и безбедносни материјали не утврђују да је предложена ћелија за руковање плочама безбедна, усклађена са прописима или сертификована. За стварну инсталацију и надлежност морају се утврдити применљиви захтеви, упутства за опрему, процена ризика, заштита, валидација и оперативне процедуре.
Четири ограничена исказа која се могу навести
Руковање даском почиње са одобреном мапом подршке и забране; путања робота не може да компензује недефинисане услове контакта.
Повратна информација о хвату треба да опише стање физичке подршке које је контролеру потребно, уместо да све контакте своди на један необјашњив сигнал спремности.
Постављање је завршено тек када је плоча подупрта и лоцирана, алат је отпуштен и следећи процес добије потврђено стање предаје.
Кратак преглед примене може илустровати роботско руковање плочама, али не може утврдити измерени отклон, сигурност хватања, тачност постављања, квалитет производа, време циклуса, еколошку погодност, безбедност, усклађеност или сертификацију.
Повезани инжењерски водичи
- Руковање, монтажа и планирање инспекције електронске аутоматизације
- Компоненте роботске ћелије, интерфејси и контроле интеграције
- Планирање кретања робота и спољних оса
Često postavljana pitanja
Зашто користити више од једне тачке ослонца за плочу?
Дистрибуирана подршка може смањити локално оптерећење и олакшати контролу преношеног стања, али потребан распоред зависи од конструкције плоче, одобрених контактних подручја, расподеле масе, кретања и геометрије одредишта. Мора се тестирати са стварним производом.
Да ли вакуумски сигнал доказује да је цела плоча безбедна?
Не нужно. Значење зависи од дизајна кола, распореда зоне, цурења, стања контакта и логике прага. Пројекат треба да повеже сваки сигнал са прихваћеним физичким условом подршке.
Да ли робот треба да поравна плочу директно са позиционирајућим пиновима?
Само када плоча, усклађеност алата, приступ, геометрија референтних тачака и докази о постављању подржавају ту стратегију. Носач или посебан механизам за поравнање могу бити прикладнији за неке производе.
Може ли кратак видео о примени доказати перформансе руковања?
Не. Не пружа доказе о контролисаном отклону, хвату, кретању, постављању, утицају околине, поновљеном циклусу или квалитету. Ти закључци захтевају посебне пројектне тестове.
Улазни подаци за преглед концепта
Припремите моделе и ревизије плоча, податке о стеку и маси, облоге компоненти, одобрене контакте, зоне забране, долазне носаче, одредишни фиксатор, метод идентитета, потребну оријентацију, ограничења околине, план инспекције, опсег преласка, циљни циклус, правила бафера и случајеве отказа. Преглед EVST концепта затим може мапирати геометрију носача, контактне зоне, путању оптерећења, власништво над постављањем и питања за валидацију без измишљања резултата који није тестиран.
Како је овај чланак припремљен и одржаван
Метода комбинује видљиве детаље примене са инжењерском анализом ослонца, контакта, путање оптерећења, кретања, постављања и опоравка. Безбедносни контекст долази из званичних ISO и OSHA материјала, док су изјаве специфичне за примену ограничене на видљива дејства. Исправке се могу поднети путем контакт рута компаније, i правила о приватности објашњава руковање подацима са сајта.