
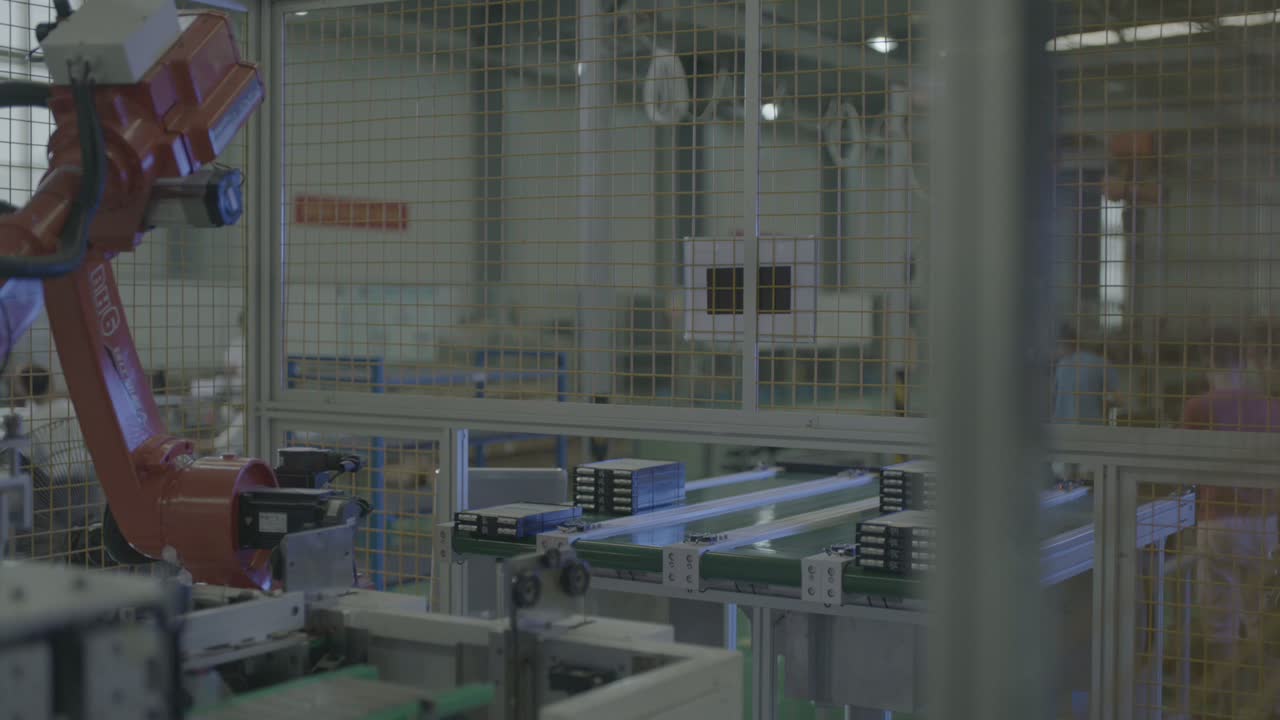
Укратко: Ова ћелија предаје померање батеријских модула једном роботу са шест оса. Робот стоји на подном стубу унутар заштитне ограде и креће се између транспортне линије и станице поред ње: зауставља се изнад реда тамних правоугаоних модула, спушта алат, подиже га и окреће, и спушта алат на станицу поред транспортера; лагано клизање помера делове дуж станице на ваљцима. Иста поза - рука горе, спуштање, назад на станицу - понавља се кроз снимак. Три одлуке носе ћелију попут ове: како се послужавници и носачи лоцирају, како се алат на крају руке уклапа у груписане модуле и како транспортер и станица деле време једног робота. Планирате сличну линију? Пошаљите нам цртеж вашег дела.
На први поглед
| Део | Тамни, скоро црни правоугаони модули, неколико на светлом послужавнику |
| Proces | Руковање материјалом — пренос модула са транспортера на станицу |
| Аутоматизација | Један робот са шест оса на подном стубу, унутар заштитне ограде |
| Снабдевање деловима | Редови груписаних модула на равном трачном транспортеру |
| Алат за крај крака | Плоча за монтажу светлости са црним квадратним деловима испод, цревима за ваздух и кабловима |
| Станица | Лагани клизач носи модуле дуж линије, делови се налазе на ваљцима |
| Улога оператера | Остаје изван ограде; робот се креће |
| Распоред ћелија | Један робот између транспортне линије и станице, ограђен |
Проблем који ова ћелија решава
Батеријски модули се крећу напред-назад између транспортера и станице у кратким темпом, и неко мора да одржава тај ток. Посао који се обавља ручно је напоран, лако је ударити модуле један о други и тешко је обезбедити особље — врста понављајућег преноса на којој особа не остаје дуго.
У овој ћелији робот обавља померање. Зауставља се изнад реда тамних модула, спушта алат, подиже и окреће се између транспортера и станице, док радници све време остају ван ограде. Оно што одржава овакву петљу стабилном јесте поставка око робота — где се сваки послужавник зауставља, како се алат сусреће са групом и како транспортер и станица деле циклус.
Како ћелија функционише
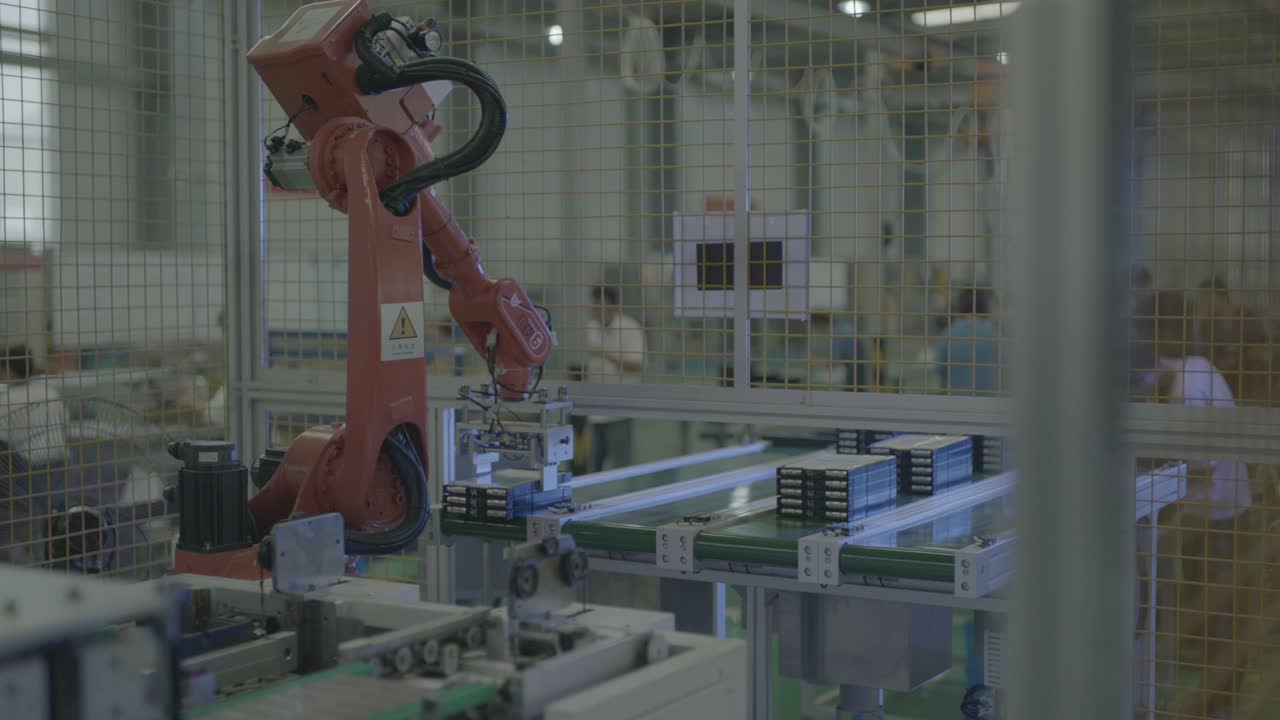
- Сачекајте делове. Зглоб држи алат на крају крака изнад транспортера, са плочом окренутом надоле, преко реда тамних правоугаоних модула.
-
Уроните у делове. Зглоб се спушта и алат се спушта преко групе модула на транспортеру.
-
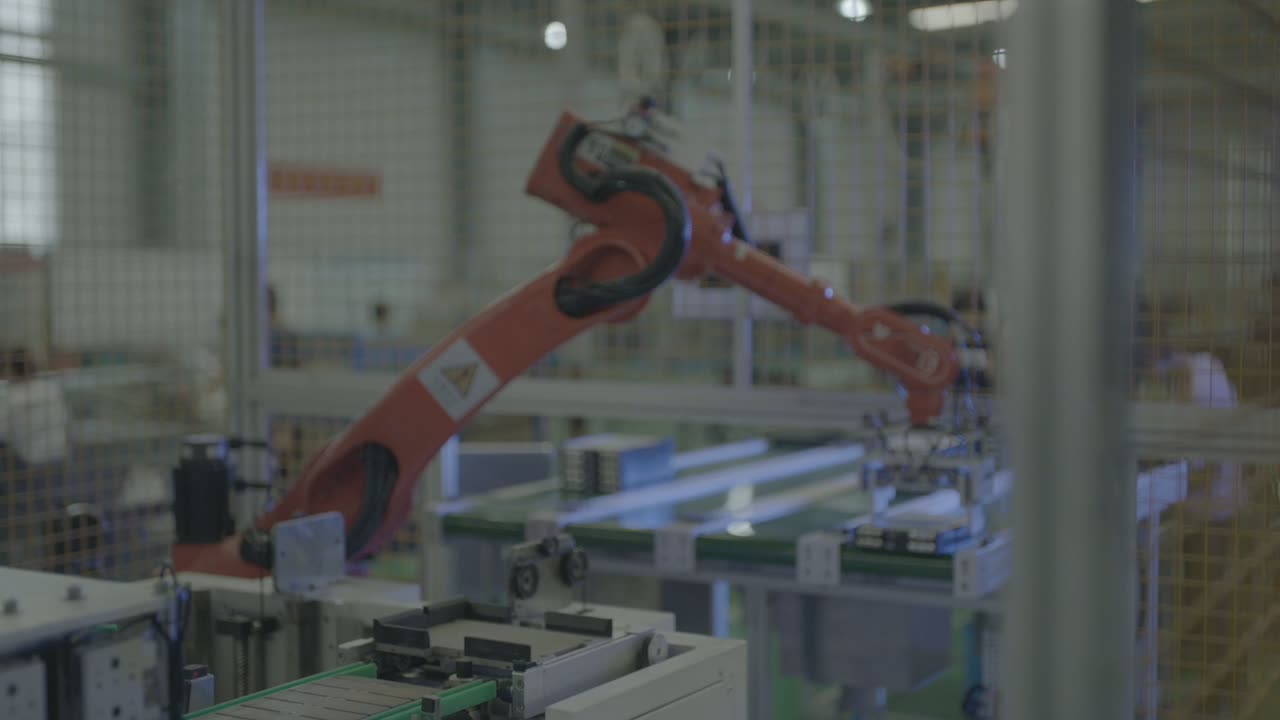
Подигни и окрени. Рука се подиже, широко замахује и помера алат са транспортера на станицу поред њега.
-
На станици. Лагани клизач носи модуле дуж линије са деловима који леже на ваљцима.
-
Подигните изнад ограде. Када се рука подигне, алат се подиже близу горње шине ограде пре следећег потеза.
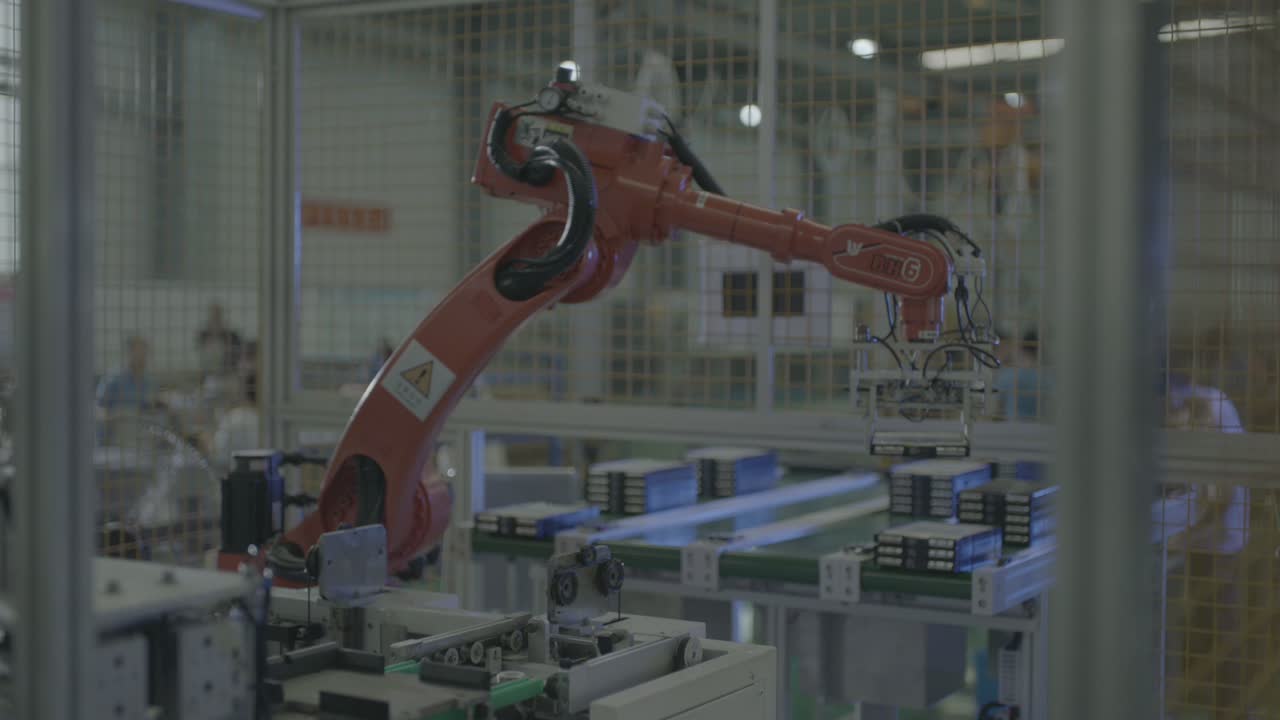
- Понављање. Иста поза — рука горе, спуштање, назад ка станици — понавља се кроз снимак, једна непрекидна петља.
Робот остаје унутар ограде све време; радници у позадини остају изван ње.
Три дизајнерске одлуке
1. Нека се послужавник постави тамо где се алат спаја са групом
У овој ћелији модули се налазе неколико на једном лежишту и поређају се у ред, а алат се спушта преко групе одозго. Лежаљка која се зауставља на познатом месту омогућава алату да се сусреће са групом на исти начин у сваком циклусу.
Овакав распоред стоји или пада на послужавнику: мора да држи групу, да алату да лице које може да дохвати и да дозволи алату да се спусти без померања модула са места.
2. Ускладите алат са груписаним модулима
Алат овде је лагана монтажна плоча са црним квадратним деловима испод ње, са цревима за ваздух и кабловима који се спуштају низ крак. Без обзира на принцип држања, облик је поента: алат мора да се поклапа са горњом површином модула и размаком лежишта.
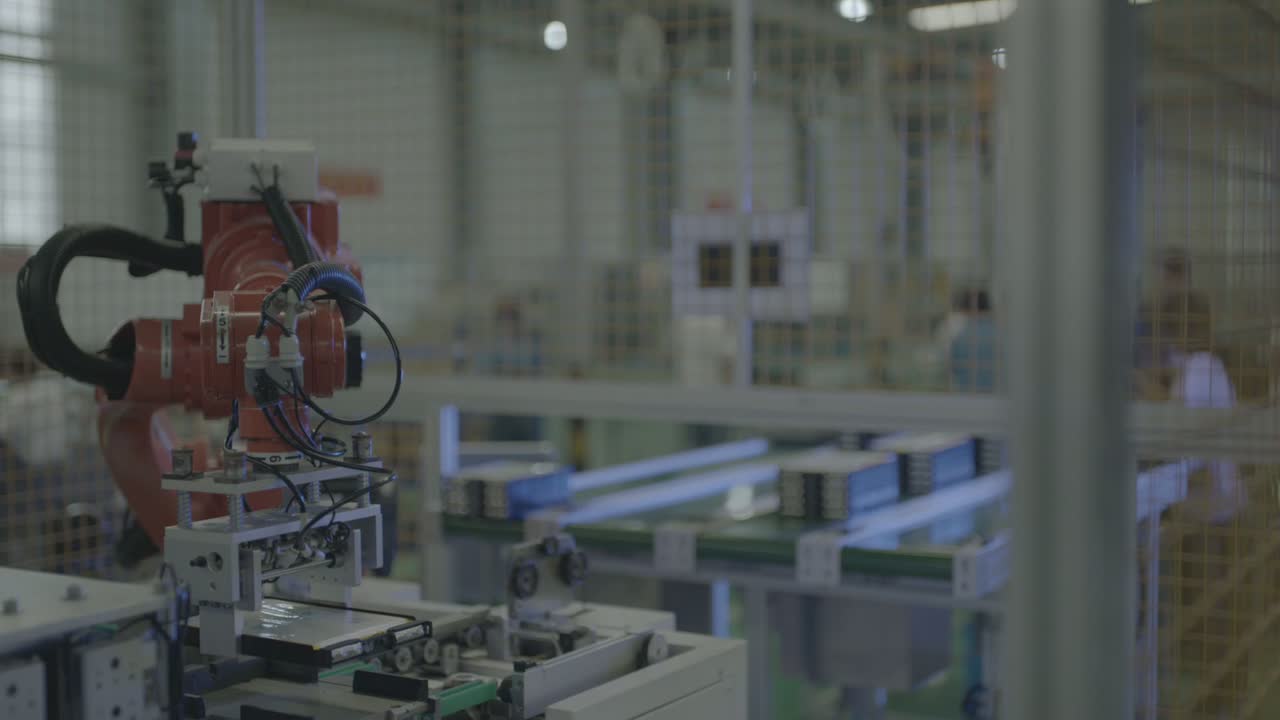
Питање је да ли алат може да се спусти преко сваке групе на исти начин и да се склони без померања модула.
3. Делите циклус између транспортера и станице
Поза руке се понавља — рука горе, спушта се, назад на станицу — и лагано клизање помера делове дуж станице на ваљцима. У уравнотеженој петљи, транспортер представља следећу групу док је робот на станици.
Равнотежа је оно на шта треба обратити пажњу: ако су транспортер и станица спремни отприлике у исто време, покрети робота се уклапају између њих без чекања било које стране; ако једна страна ради много дуже, та страна одређује темпо, а друга углавном чека.
Када овај распоред одговара — и када треба боље погледати
- Добро пристајање: груписани модули који се крећу између транспортера и станице у сталном ритму, модули који се налазе на послужавнику или носачу тако да их алат сваки пут дочекује на исти начин, и ћелија где ограда може да спречи људе да стану на пут робота.
- Даље процените: модули који често мењају облик или размак, па се алат мора мењати са њима; послужавници или носачи који се не заустављају на понављајућој тачки; и случајеви где транспортер и станица испадну из такта, тако да робот на крају чека.
ČPP
Да ли робот помера модуле један по један или неколико одједном?
Модули се налазе неколико на једном носачу, а алат се сусреће са групом одозго. Да ли помера један модул или целу групу одређује се дизајном носача и алатом — оба се разрађују на основу цртежа дела.
Шта одређује колико брзо ова ћелија ради?
Ритам транспортера и станице, и како се покрети робота уклапају између њих. Процена времена циклуса долази на основу цртежа дела, распореда послужавника и дневне запремине, па пошаљите те податке и ми ћемо то решити.
Да ли један робот може да опслужује више од једне станице?
У принципу, да, ако додатни потез остане кратак и време се и даље поклапа. Свака додата позиција продужава круг робота, па је питање да ли робот може да заврши сваки потез пре него што следећа група буде спремна.
Добијте процену распореда и времена циклуса
Пошаљите нам:
- Делимични цртеж са површинама које треба да додирнете и распоредом лежишта или носача
- Материјал, величина и тежина дела
- Број типова делова и колико често их мењате
- Дневни обим и распоред смена
- Фотографије или димензије простора на поду и постојећих транспортера
Одговорићемо вам са предлогом распореда и проценом времена циклуса.
Пошаљите свој цртеж дела → или е-пошту салес@евсробот.цом
Снимак снимљен на производном месту партнера. Време циклуса и други подаци са тог места нису јавно доступни и нису овде наведени.