
Користан опис роботског премазивања идентификује потребну завршну обраду на свакој површини, укључујући углове, удубљења и висеће контакте. Један опис завршне обраде за цео део може оставити те регионе двосмисленим. Означите њихове захтеве пре упоређивања путања прскања, како би процесни тим могао да разликује тешку површину од површине која никада није била специфицирана.
Претворите цртеж дела у површинску мапу
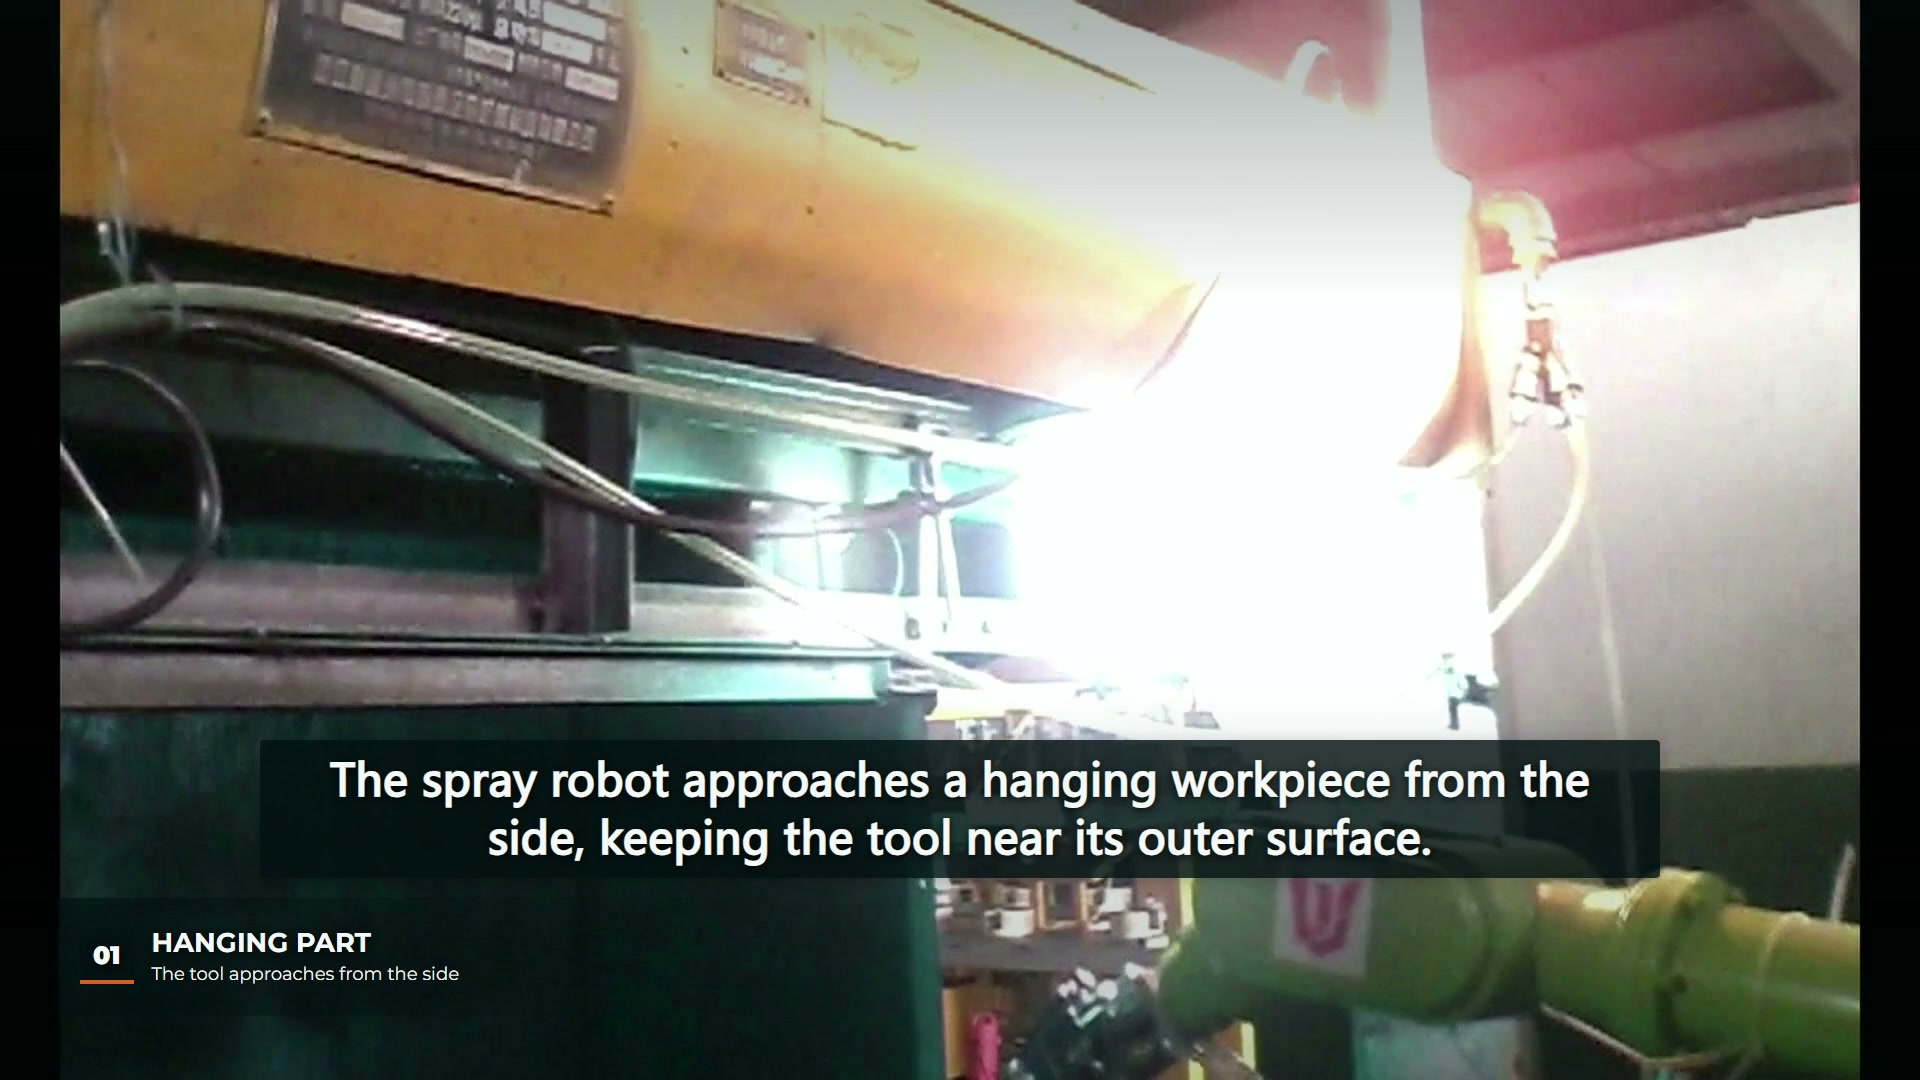
У видеу на 00:05, зелени робот се приближава висећем радном предмету са стране. Доњи приказ на 00:18 доводи у дискусију други део дела и његов носач. Ова запажања постављају корисно почетно питање: које површине премаз мора достићи у овом висећем распореду? Она не утврђују дебљину премаза или стање скривених површина.
Користите постојеће референце карактеристика цртежа да бисте одвојили широке површине, избочене ивице, удубљене регионе и контакте вешања. Доделите сваком региону власника захтева и начин за решавање неизвесности. Може бити дозвољено да контактна површина остане без премаза у једној примени, а неприхватљива у другој; то је захтев производа, а не одлука коју треба препустити програмеру робота.
| Регион у предложеном делу | Појашњење за записник | Шта још треба проверити |
|---|---|---|
| Широко откривено лице | Потребна завршна обрада и локација инспекције | Да ли изабрани процес испуњава тај захтев |
| Угао или избочина | Које суседне површине захтевају покривеност | Локална покривеност под предложеном оријентацијом висећег поља |
| Удубљење или задња страна | Да ли је укључено у обим премаза | Приступ и одговарајући преглед |
| Висећи контакт | Дозвољена површина контакта и сваки изузетак у вези са завршном обрадом | Споразум о руковању или каснијем третману тог подручја |
Ово су предложена кратка поља, а не запажања о завршеним проверама у снимљеној инсталацији.
Одржавајте геометријске смернице у оквиру свог делокруга
Graco-ово упутство за технику прскања објашњава како промена угла и удаљености пиштоља може утицати на покривеност. Његове кућне удаљености безваздушног прскања и бројке преклапања не би требало да постану подешавања за овог робота. Релевантни принцип планирања је ужи: угао мења однос између алата и локалне површине, тако да његов захтев заслужује посебну пажњу.
Објављено Самесово роботско решење за фарбање описује подешавање обликујућег ваздуха како би се прилагодио образац прскања делу. То је један пример опреме. Показује зашто дискусија о премазивању може да укључује конфигурацију апликатора, као и кретање робота; не идентификује апликатор или доступне функције у овом видеу.
Изаберите узорке према неодговореном захтеву
За предложену примену, план узорка може пратити мапу површине. Ако се несигурност односи на удубљење, резултат на широкој предњој површини не одговара на то питање. Ако су проблем контакти вешања, забележите тестирани распоред вешања заједно са резултатом инспекције. Избегавајте проглашење целог дела прихватљивим када је испитано само лако уочљиво подручје.
Ова мапа захтева претходи проверама кретања о којима се расправљало у нашем роботски водич за суво пуштање прскалицеМапа дефинише шта премаз мора да постигне; пробни преглед се бави начином на који опрема приступа делу. Ниједно не замењује накнадну процену премаза.
Уреднички став EVST-а је да нерешени захтев за завршну обраду треба да остане видљив у опису пројекта. Означени цртеж дела, стварни распоред вешања и очекивања инспекције специфична за регион олакшавају решавање те неизвесности без претварања глатког покрета прскања у тврдњу о квалитету премаза.