
Postavitev za ravnanje z majhnimi deli mora opisati dva referenčna problema: funkcijo, ki identificira vhodni del, in fizično lokacijo, kamor naj bi del prispel. Jasna slika na območju prevzema sama po sebi ne določa sprejemnega vpenjala ali ne zagotavlja uspešne namestitve.
Opiši oba konca gibanja
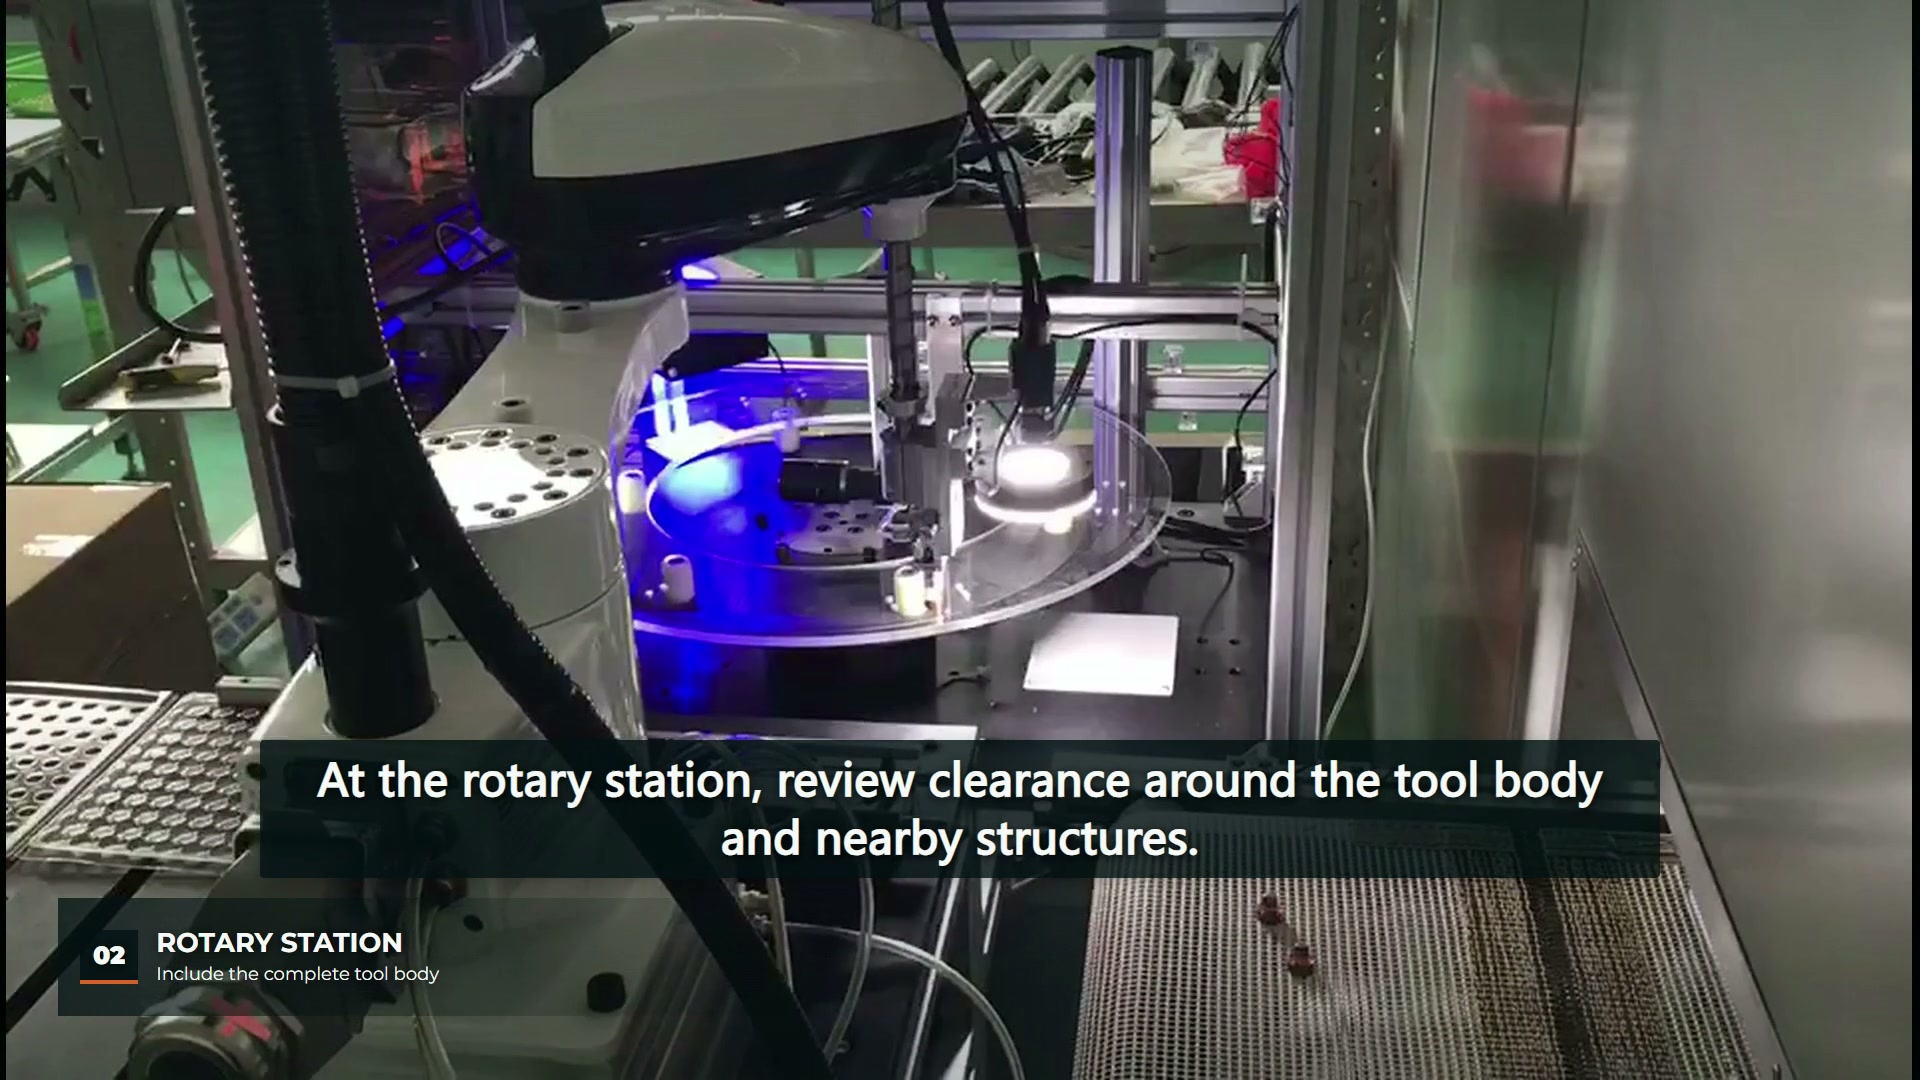
Ob 00:03 video prikazuje belega robota SCARA nad delovno mizo z vhodnim območjem na desni in osvetljeno rotacijsko postajo na levi. Ob 00:12 je orodje nad rotacijsko postajo, pri čemer je okoliška struktura mize še vedno vidna. Ta opažanja ugotavljajo odnos med delovnimi območji. Ne poročajo o natančnosti prepoznavanja, rezultatih pregleda ali ravnanju z zavrnjenimi deli.
Opis aplikacije začnite tako, da poimenujete značilko dela, ki se uporablja za orientacijo, in ciljno značilko, ki se uporablja za postavitev. Na primer, vidna zunanja kontura in sprejemni žep sta različni referenci. Njun odnos je treba opisati, tudi če je gibanje robota videti preprosto.
Izberite osvetlitev za opazovani element
Baslerjev vodnik po osvetlitvi pojasnjuje, da lahko osvetlitev od zadaj poudari obris predmeta, hkrati pa izgubi informacije o površini. Pomembna lekcija je, da izberemo razporeditev osvetlitve okoli elementa, ki ga želimo pregledati. Luči, vidne na tem posnetku, ne določajo, kateri algoritem, metoda osvetlitve ali prag sprejemljivosti se uporablja.
Za nov del zberite slike dejanskega elementa v predvidenih pogojih opazovanja. Vključite verjetne spremembe orientacije in površinske variacije. Če je odločitev odvisna od oznake na površini ali površinske napake, lahko že sam oris pusti zahtevane informacije nedostopne. Če je odvisno od orisa, določite, kateri robovi morajo ostati vidni.
Povežite položaje slik s fizičnimi položaji
Dokumentacija za Baslerjevo kalibracijo vTool opisuje pretvorbo iz slikovnih koordinat v fizične koordinate. To je obseg navedene reference; ne gre za kalibracijski zapis za to celico.
Za pregled projekta na eni postavitvi določite referenco kamere, referenco robota in referenco sprejemnega vpenjala. Opišite, kaj je treba ponovno preveriti, ko se višina kamere, mize ali obdelovanca spremeni. Rezultat slike in končno opazovanje nameščenega obdelovanca shranite v istem vzorčnem zapisu, da je mogoče raziskati morebitno neskladje v postavitvi, pri čemer sta na voljo oba konca gibanja.
| Vnos za ohranitev | Kaj lahko pregled razloči |
|---|---|
| Reprezentativne slike vhodnih delov | Ali je predvidena značilnost vidna |
| Opis referenčne kamere in vpenjala | Kako so položaji slik povezani s postavitvijo |
| Sprejemni žep ali geometrija lociranja | Kaj določa končno postavljeno stanje |
| Slike in opažanja nenavadnih vzorcev | Ali velja ista odločitev za obrnjene ali zakrite dele |
Ločeno preverite stanje prejema
Pogled rotacijske postaje ob 00:12 pomaga oblikovati vprašanja o celotnem telesu orodja in bližnjih strukturah. Ne more prikazati dimenzijske sprejemljivosti vsake namestitve. Če je naslednja operacija odvisna od orientacije, namestitve ali ločitve, navedite, kako bo ta pogoj preverjen po prihodu dela.
Povezani članek o vizualno vodeno razvrščanje in koordinatno kartiranje SCARA obravnava širši problem preslikave in preverjanja izbire. Tukaj je ožja naloga dokumentirati vhodno vizualno značilnost in prejemno fizično referenco pred oceno kandidatne postavitve.
Uporaben paket za pregled zato vsebuje reprezentativne dele, slike značilnosti, geometrijo sprejema in parna opažanja prevzema/namestitve. Vidno gibanje robota zagotavlja kontekst, vzorčni zapisi pa dokaze za zahtevani rezultat.