
Robotski nadzor kakovosti varjenja: vizualni pregled z umetno inteligenco, nedestruktivni testi in ocenjevanje napak po ISO 5817 (2026)
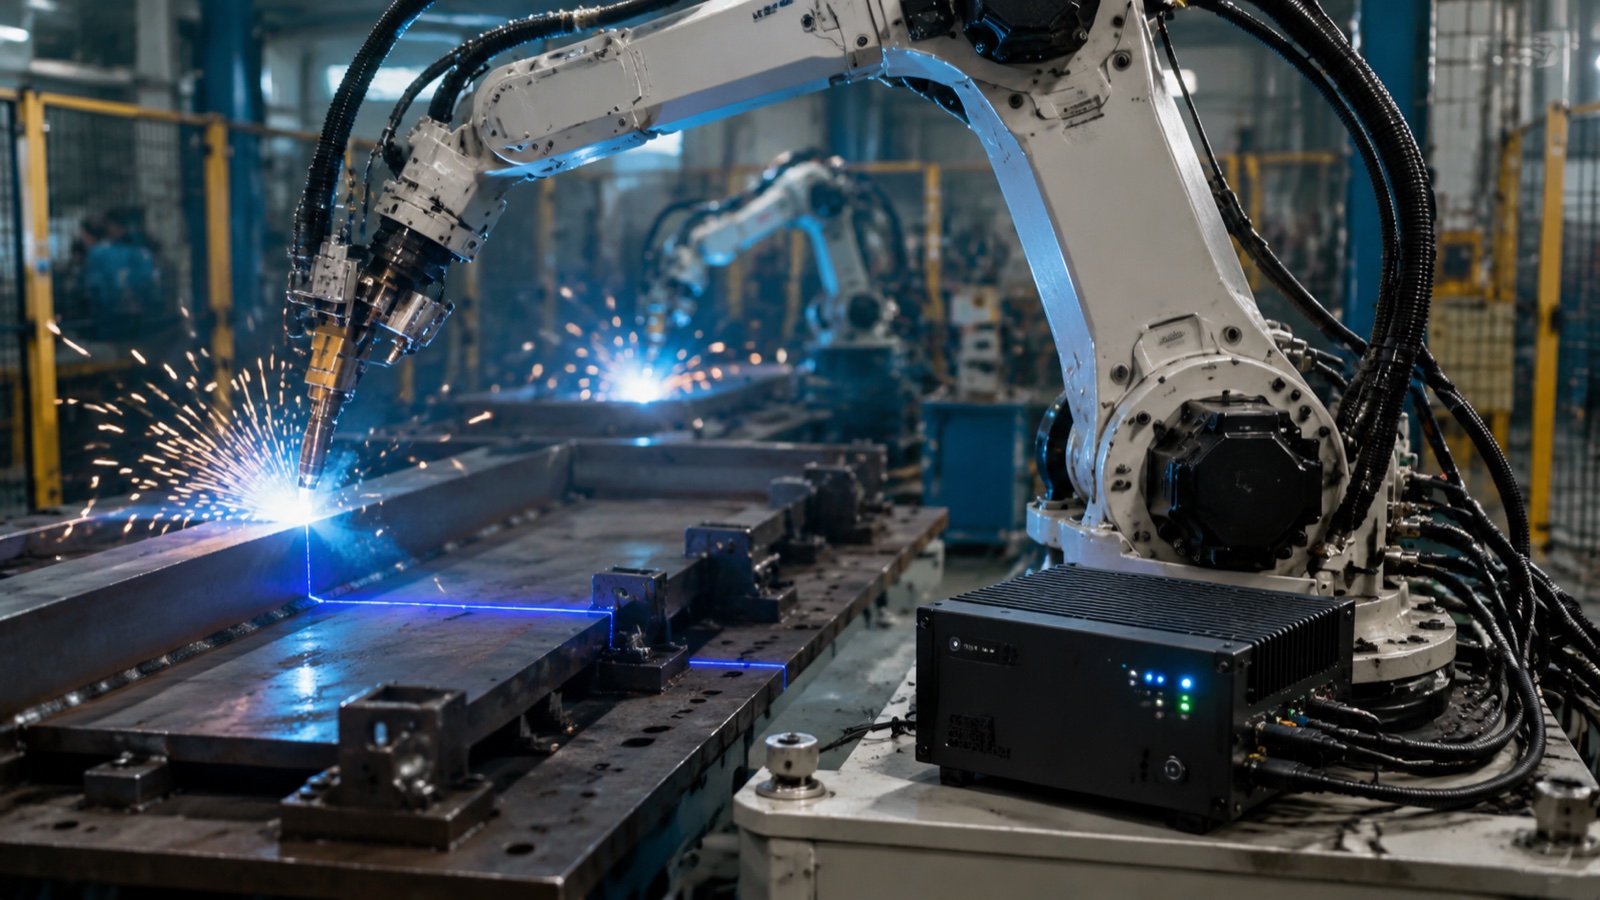
Robotski nadzor kakovosti varjenja združuje štiri plasti: spremljanje napetosti, toka in podajanja žice med procesom; vizualni pregled zvara z umetno inteligenco pred, med in po varjenju; nedestruktivno testiranje (UT, RT, MT, PT ali VT) za varnostno kritične spoje; in strukturirano razvrščanje napak glede na stopnje sprejemljivosti ISO 5817/ISO 6520 in kode, kot je AWS D1.1. Skupaj te plasti znižujejo stopnjo napak zvarov s 5–8 %, značilnih za ročne operacije, na manj kot 1 % v kalibriranih robotskih sistemih.
Pregled QC sklada: Kaj ujame vsaka plast
Preden podrobneje preučimo vsako plast, spodnja primerjalna tabela prikazuje, kaj posamezna metoda zazna, njen cenovni razpon na celico in hitrost, s katero so rezultati na voljo. Razumevanje teh razlik je izhodišče za odločitev, katera kombinacija ustreza danemu proizvodnemu okolju.
| Metoda nadzora kakovosti | Kaj zazna | Zajetje | Prirastni stroški (na celico) | Hitrost rezultatov |
|---|---|---|---|---|
| Spremljanje procesa v liniji (parametri loka) | Zmikanje napetosti/toka, anomalije podajanja žice, izguba pretoka plina – odstopanja procesa, preden postanejo napake | 100 % časa vklopa obloka | 2,000–8,000 USD (senzor + beleženje) | V realnem času (milisekunde) |
| Vid umetne inteligence – predhodno varjenje (geometrija spoja) | Reža, neusklajenost, prileganje spoja zunaj tolerance | 100 % sklepov | Deljeno s strojno opremo za vid po varjenju | 1–3 sekunde na skeniranje |
| Vid umetne inteligence – med procesom (talilna tekočina) | Nestabilnost obloka, nepopolni znaki fuzije, anomalije brizganja | 100 % dolžine loka | 10,000–25,000 USD (hitrostna kamera + IR) | V realnem času z zamikom ~100 ms |
| Vid umetne inteligence – postopek po varjenju (profil zvarnega žiga) | Podrez, prekrivanje, podpolnitev, površinska poroznost, odstopanja geometrije žlebov | 100 % varjene površine | 15,000–55,000 USD (3D-profiler + računanje robov) | 5–30 sekund na sklep |
| Ultrazvočno testiranje (UT / PAUT) | Notranje napake: pomanjkanje zlitja, razpoke, volumetrični vključki v materialu debeline ≥6 mm | Vzorčeno ali 100 % na varnostnih spojih | 0 $ (zunanje izvajanje) – 45,000 $ (celični PAUT) | Minute na spoj (brez povezave) |
| Radiografsko testiranje (RT) | Notranje napake po celotnem prečnem prerezu spoja; predpisane s strani standarda za varjenje CJP | Vzorčenje serije, ki ga predpisuje kodeks | Zunanje izvajanje na varjenje ali na serijo | Ure (film) v minute (digitalno) |
| Magnetni delci (MT) | Površinske in skoraj površinske razpoke v feromagnetnih materialih | Vzorčeno | 500–3,000 USD (oprema) | 15–30 minut na test |
| Penetrant barvila (PT) | Razpoke in poroznost na odprti površini v katerem koli materialu | Vzorčeno | 200–1,500 USD (potrošni material) | 30–60 minut na test |
| Vizualno testiranje (VT) | Geometrija površine, spodrez, prekrivanje, neskladnosti velikosti | Vzorčeno ali 100 % ročno | Samo laburisti | Minute na sklep |
Oddelek 1 – Spremljanje procesov v liniji
Spremljanje procesa v liniji je prva vrata v robotskem nadzoru kakovosti varjenja. Namesto da bi odkril napake po njihovem nastanku, sledi procesnim spremenljivkam, ki povzročajo napake, in opozarja na odstopanja, preden se oblok premakne naprej.
Parametri obloka: napetost, tok in podajanje žice
Med varjenjem GMAW (MIG/MAG) vir napajanja beleži napetost obloka in varilni tok s frekvenco vzorčenja 1 kHz ali več. Programska oprema za spremljanje valovnih oblik primerja signal v živo z referenčnimi valovnimi oblikami, določenimi med kvalifikacijo varilnega postopka. Trajen padec napetosti za več kot ±3 V od nastavljene vrednosti kaže na težavo s kontaktno konico, nepravilno poravnavo spoja ali težavo z zaščitnim plinom. Odstopanja toka so povezana s spremembami hitrosti podajanja žice, kar vpliva na penetracijo in geometrijo varilne kroglice. Sistemi, kot sta modul SmartPower podjetja ABB in platforma za beleženje podatkov CheckPoint podjetja Lincoln Electric, izvajajo to vrsto zaznavanja anomalij valovnih oblik in vsakemu spoju dodelijo indeks kakovosti varjenja na podlagi stabilnosti parametrov.
Spremljanje pretoka plina in stanja gorilnika
Pretok zaščitnega plina se spremlja na regulatorju in pri instrumentalnih sistemih na telesu gorilnika. Senzor masnega pretoka sproži signal za zaustavitev varjenja, če pretok pade pod kvalificirani minimum, običajno 12–18 l/min za varjenje z varjenjem z varilno žico (GMAW), kar preprečuje poroznost, ki jo povzroča neustrezna pokritost s plinom. Senzorji stanja gorilnika spremljajo upor šobe (nadomestilo za nabiranje brizganja) in obrabo kontaktne konice, kar sproži menjavo orodja, preden degradacija konice premakne TCP in poslabša pozicioniranje varilne kroglice.
Čas vklopa obloka kot signal kakovosti
Čas vklopa obloka na spoj, ki se samodejno beleži, zagotavlja signal kakovosti na ravni cikla. Spoj, ki običajno potrebuje 18 sekund vklopa obloka, se zaključi v 14 sekundah, kaže na prezgodnjo ugasnitev obloka, kar je potencialni dogodek pomanjkanja zlitja. Dnevniki sledljivosti na ravni zaporedja povezujejo čas vklopa obloka, najvišji tok in stabilnost napetosti z identifikacijo spoja, kar omogoča analizo vzroka, ko se med postopkom nedestruktivnega testiranja (NDT) odkrijejo napake.
Glede na podatke iz industrije, ki jih je zbralo Ameriško združenje za varjenje (AWS), robotsko varjenje zmanjša stopnjo napak varov s tipičnih 5–8 % pri ročnih operacijah na manj kot 1 % v pravilno kalibriranih robotskih sistemih. Preostala izpostavljenost napakam, manjša od 1 %, je pretežno posledica nepravilne poravnave vpenjalnih naprav in napak pri upravljanju potrošnega materiala, ne pa samega varilnega procesa, zaradi česar je spremljanje parametrov na liniji glavno orodje za odkrivanje teh preostalih načinov napak, preden povzročijo odpadke.
Oddelek 2 – Pregled vida z umetno inteligenco (osnovna plast kakovosti)
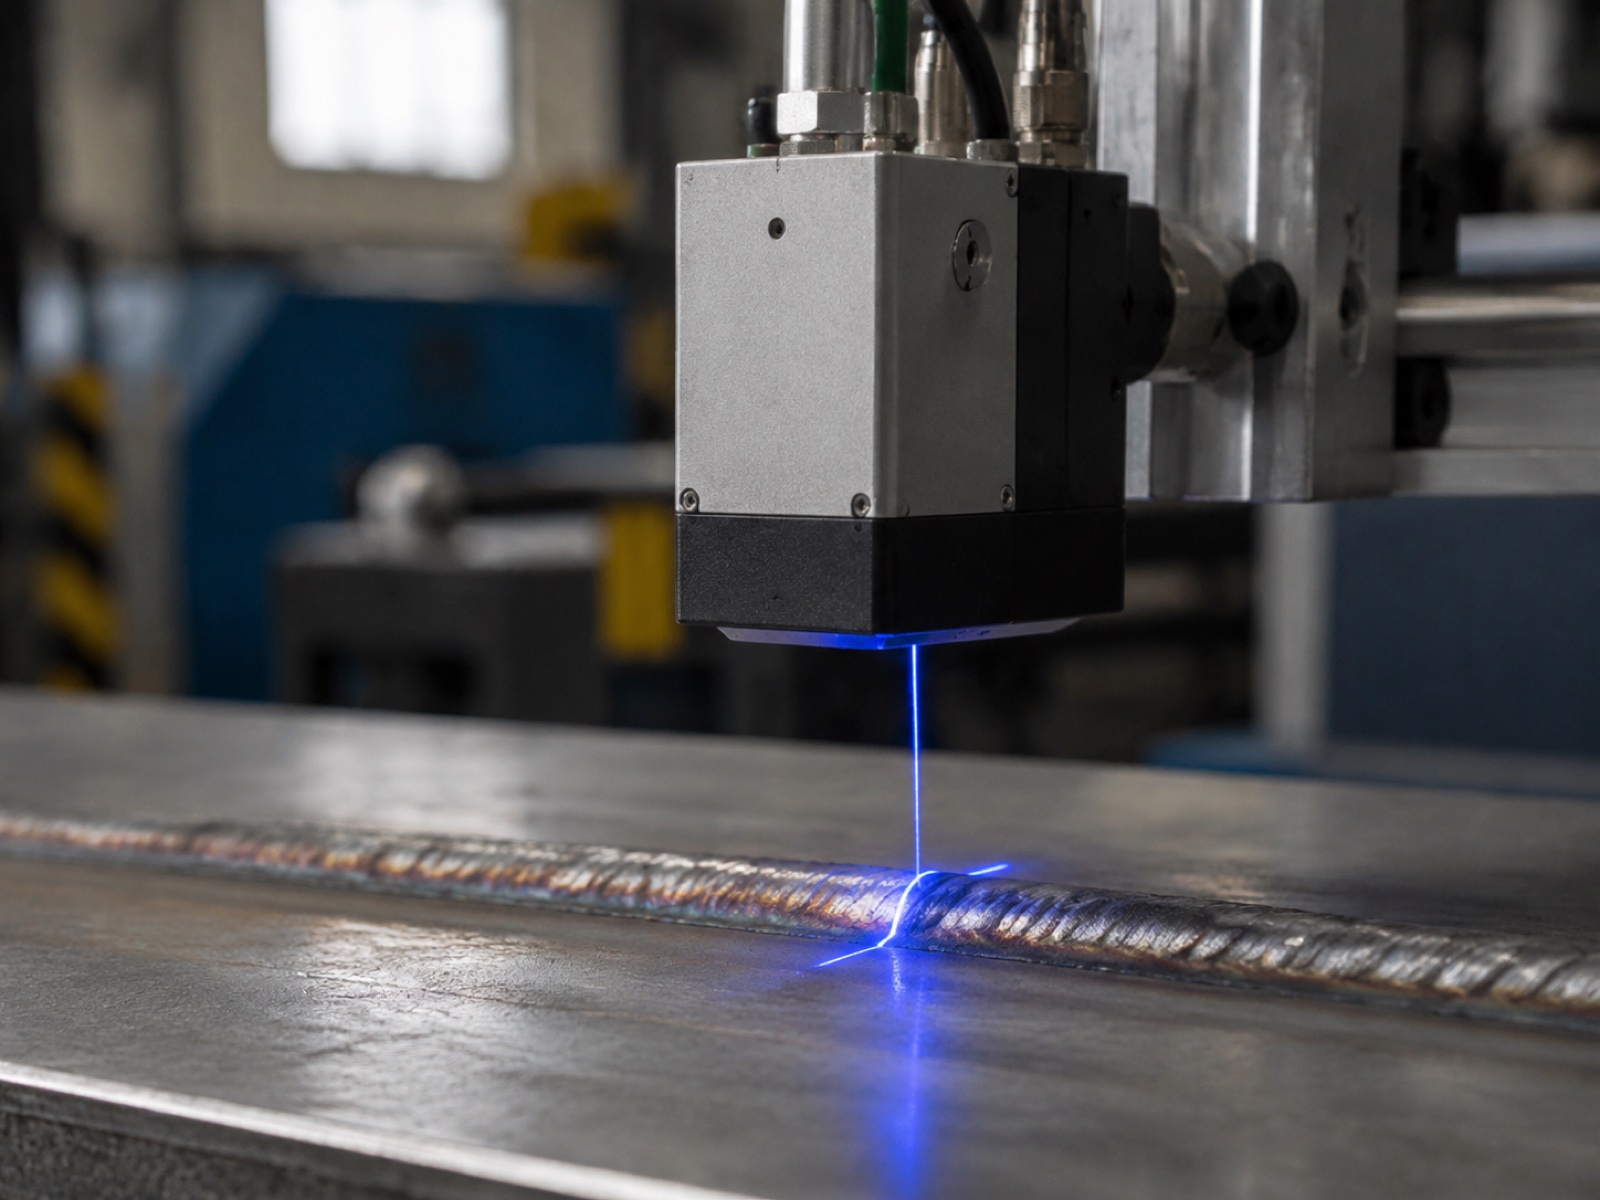
Pregled z umetno inteligenco zdaj zajema vse tri časovne faze varjenja: pred začetkom obloka (preverjanje spoja pred varjenjem), med varjenjem (spremljanje talilne lonce in obločne svetlobe) in po varjenju (profiliranje varilnih kroglic). Vsaka faza uporablja drugačno strojno opremo senzorjev in zagotavlja drugačno vrednost nadzora kakovosti.
Predvarjenje: Preverjanje geometrije spoja
Laserski linijski skener ali 3D-kamera s strukturirano svetlobo zajame geometrijo spoja, preden robot začne variti. Sistem preveri korensko režo, poravnavo spoja in pristopni kot glede na omejitve specifikacije kvalificiranega varilnega postopka (WPS). Spoji zunaj tolerance, reža, širša od največje vrednosti WPS, ali neporavnanost, ki bi lahko zvar premaknila iz središča, sprožijo začasno ustavitev in opozorilo, preden se čas vklopa obloka izgubi zaradi okvarjene nastavitve.
Med vodilnimi sistemi na tem področju so Meta Vision MV (integriran z EtherCAT, pogost v avtomobilskih delavnicah), Servo-Robot (širok pristop pri izdelavi konstrukcij), Scansonic (toleranten na visokoenergijsko okolje) in Octopuz (programska korekcija poti iz oblaka točk). Predvarilno skeniranje popravi tudi robotsko varilno pot za dimenzijske razlike med deli, kar je primarna funkcija laserskih profilometrov za sledenje šivov, opisanih v vodniku za celične komponente.
Med procesom: Profil svetlobnega obloka in spremljanje talilnega bazena
Visokohitrostne kamere (10,000–50,000 sličic na sekundo), filtrirane na valovne dolžine emisij obloka, v realnem času zajamejo profil svetlobe obloka in geometrijo talilne lokve. Infrardeče termografske kamere hkrati preslikajo porazdelitev temperature v območju vpliva toplote (HAZ). Ti signali skupaj kažejo na nepopolno taljenje, preden ga zakrijejo naslednji prehodi: talilna lokva, ki se nenadoma zoži, medtem ko hitrost premikanja in tok ostaneta konstantna, signalizira porušitev spojne reže ali kontaminacijo osnovne kovine.
V praksi je medprocesni vid računsko najbolj zahtevna plast. Plošče za sklepanje na robovih (NVIDIA Jetson ali enakovredne) izvajajo lahke modele CNN, usposobljene na označenih slikah anomalij lokov, pri čemer vsak okvir razvrščajo v 50–100 ms. Celotni cevovodi NVIDIA Metropolis so nameščeni v visokoproduktivnih avtomobilskih celicah, kjer se hkrati izvajajo podatki iz več kamer.
Po varjenju: profil zvarnega roba in klasifikacija napak
Profiliranje varjenih zvarnih kroglic po varjenju uporablja 3D laserski profilometer za ustvarjanje oblaka točk prečnega prereza dokončanega zvara. Profilomer meri širino, višino zvarne kroglice, globino spodreza, podaljšek prekrivanja in kot konice, parametre, ki se neposredno preslikajo v zahteve glede stopnje sprejemljivosti po standardu ISO 5817. Modeli globokega učenja, usposobljeni na označenih naborih podatkov o napakah zvarov, razvrščajo površinske značilnosti: spodrez (ISO 5817 tip 5011), prekrivanje (5041), premajhno zapolnitev (5012), površinsko poroznost (2017) in geometrijska odstopanja od kvalificiranega profila zvarne kroglice.
Komercialne platforme programske opreme za vid, ki se uporabljajo v proizvodnih uvedbah, vključujejo Cognex VisionPro (široko uporabljen za 2D-pregled površin), MVTec HALCON (najprimernejši za kompleksno 3D-analizo profilov s prilagodljivostjo skriptov) in Intel Geti (usposabljanje modelov in upravljanje uvajanja s pomočjo oblaka). Med aplikacijsko specifičnimi inšpekcijskimi skladi so Inspekto S70 za fleksibilne proizvodne celice in Yxlon HBR-DL za rentgensko integriran pregled varnostno kritičnih zvarov v letalski in vesoljski industriji ter tlačnih posodah.
Glede na podatke o uvedbi v industriji, vizualni pregled varov na podlagi umetne inteligence dosega stopnje odkrivanja napak 96–99 % za površinske in skoraj površinske napake, v primerjavi s približno 87 % pri usposobljenem ročnem vizualnem testiranju (VT), ki se izvaja s proizvodno hitrostjo. Stopnja lažno pozitivnih rezultatov pri sistemih umetne inteligence je prav tako nižja kot pri ročnem VT, ker model pri vsaki meritvi uporabi dosleden prag odločanja, brez učinkov utrujenosti in premika praga, ki vplivajo na človeške inšpektorje med dolgo izmeno.
Oddelek 3 – Metode nedestruktivnega testiranja (NDT)
Metode nedestruktivnega testiranja (NDT) so zahtevane v skladu z varilnimi predpisi za varnostno kritične spoje in jih ni mogoče nadomestiti zgolj z vizualnim pregledom ali pregledom z umetno inteligenco. Vsaka metoda ima svoje območje zmogljivosti; določitev prave metode za vrsto spoja in debelino materiala je temelj načrta pregledov, ki je skladen s predpisi.
Ultrazvočno testiranje (UT / PAUT)
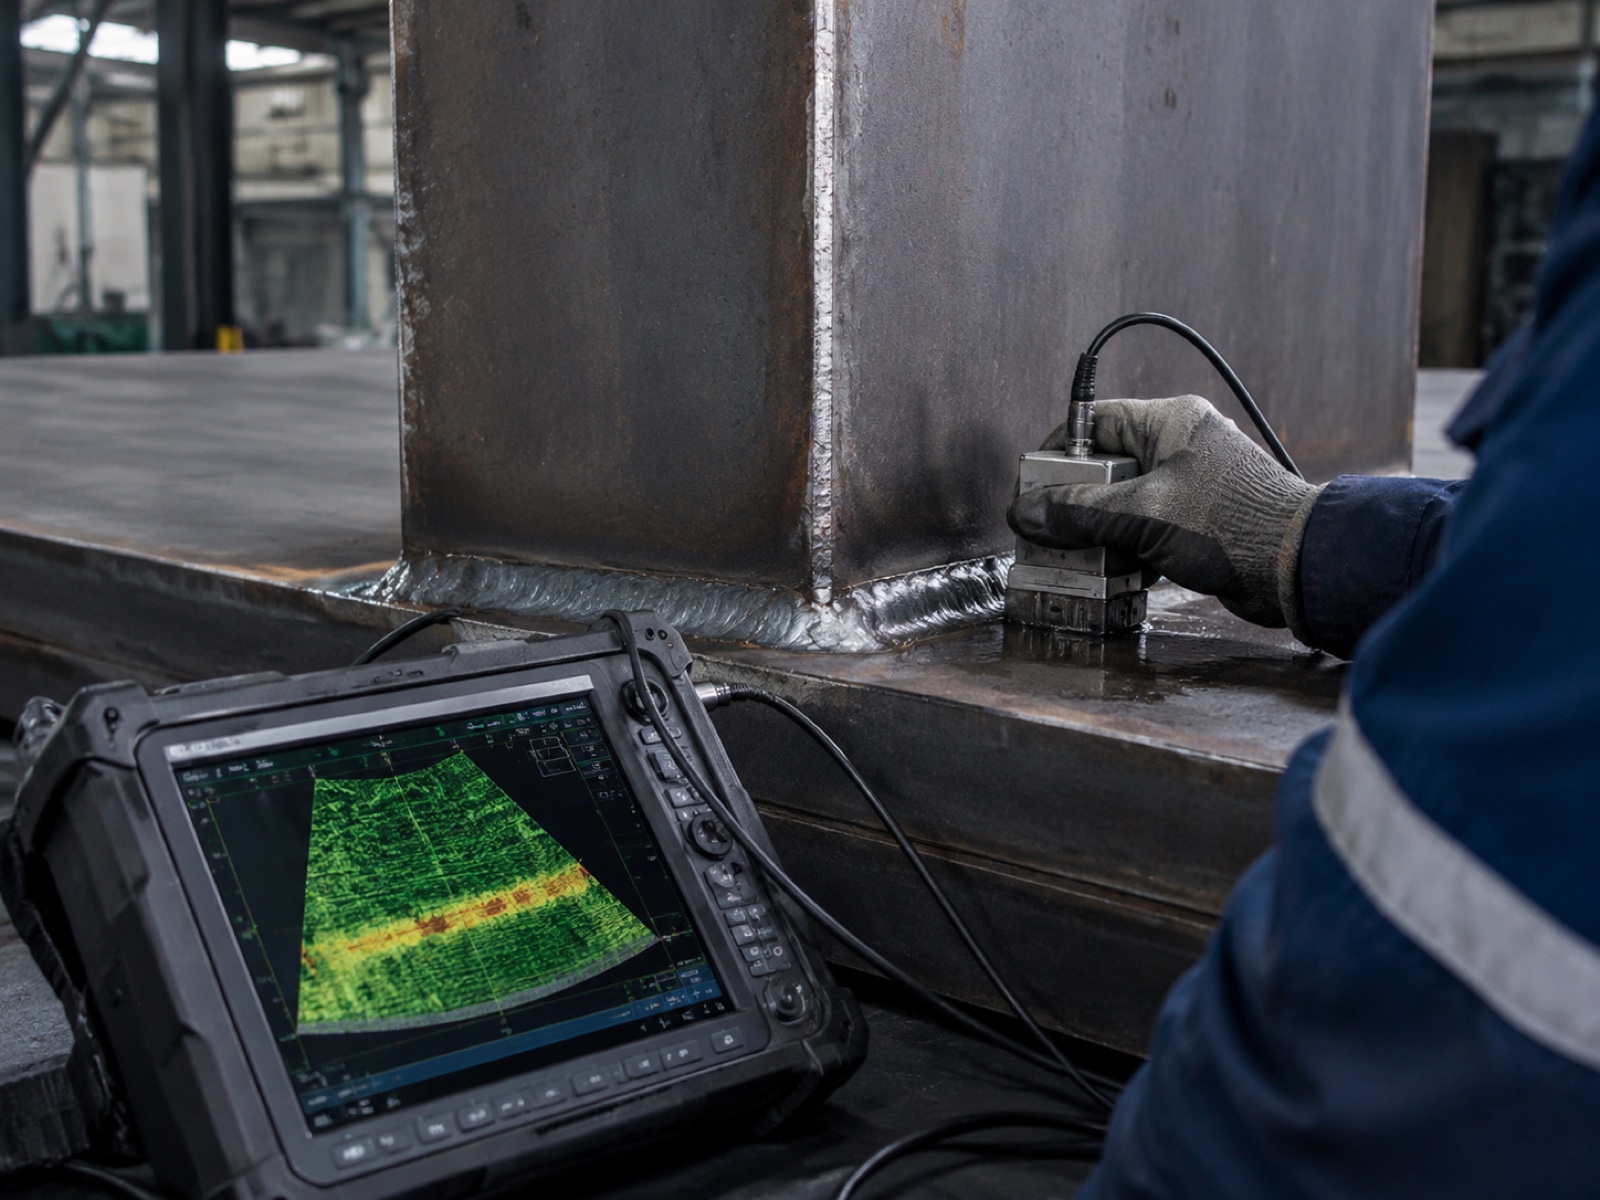
Ultrazvočno testiranje uporablja visokofrekvenčne zvočne valove za zaznavanje notranjih diskontinuitet v materialu, debelem 6 mm ali več. Fazno-nizka ultrazvočna preiskava (PAUT) elektronsko usmerja žarek čez več kotov brez premikanja sonde in v enem samem prehodu ustvari presečno S-skenirano sliko varjenega volumna. PAUT je v veliki meri nadomestil konvencionalno enosondno ultrazvočno preiskavo pri konstrukcijskih in tlačnih posodah, ker zagotavlja boljšo volumetrično pokritost, digitalno slikanje in trajen zapis. AWS D1.1, priloga K, sprejema PAUT kot alternativo RT za varjenje s popolno penetracijo spoja, kadar je vzpostavljen kvalificiran postopek.
Radiografsko testiranje (RT)
RT uporablja rentgensko ali gama sevanje za slikanje prečnega prereza zvara na filmu ali digitalnem detektorju. Še vedno je referenčna metoda za zaznavanje volumetričnih napak, grozdov poroznosti, vključkov žlindre in nepopolne penetracije spoja po celotni debelini zvara. RT je predpisan v skladu s standardom AWS D1.1 za elemente, kritične za lom, in v skladu s standardom ASME Section IX za nekatere kategorije zvarov, ki vzdržujejo tlak. Digitalna radiografija (DR) in računalniška tomografija (CT) sta skrajšali čas obdelave filma z nekaj ur na nekaj minut in podpirata 3D volumetrično rekonstrukcijo za kompleksne geometrije spojev.
Testiranje magnetnih delcev (MT)
MT zazna površinske in skoraj površinske diskontinuitete (razpoke, šive, hladne prekrivanja) v feromagnetnih materialih z indukcijo magnetnega polja in uporabo suspenzije feromagnetnih delcev. Diskontinuitete, pravokotne na silnice polja, vidno kopičijo delce. MT je hitra, prenosna in poceni, zaradi česar je standardna metoda prvega prehoda za kotne in utorne zvare pri izdelavi konstrukcijskega jekla. MT ne more pregledati avstenitnega nerjavnega jekla ali aluminija (neferomagnetni materiali) in zazna le diskontinuitete, ki se zlomijo ali približajo površini.
Preskušanje penetracije barvila (PT)
Pri tem se na očiščeno varjeno površino nanese penetrant z nizko viskoznostjo; kapilarno delovanje potegne penetrant v odprte površinske razpoke. Po času zadrževanja se nanese razvijalec, ki vidno izvleče penetrant. Pri tem se uporablja kateri koli material, feromagnetni, nerjaveči, aluminijasti, titanski in standardna metoda za odkrivanje površinskih razpok v neferomagnetnih varjenih spojih. Zahteva čisto, suho površino in nadzorovan čas zadrževanja, zaradi česar je manj primeren za visokozmogljive linijske preglede, vendar je praktičen kot periodični pregled vzorčnih serij.
Vizualno testiranje (VT)
VT je najpreprostejša, najcenejša in prva uporabljena metoda pregleda. Usposobljen inšpektor pregleda varjeno površino glede vidnih napak: spodrezov, prekrivanja, površinskih razpok, premajhnega polnila in geometrije profila glede na merilnik ali referenčno šablono. AWS D1.1, člen 6, zahteva VT na vseh zvarih, preden se uporabi katera koli druga metoda NDT. Sistemi za vizualni pregled z umetno inteligenco so v funkcionalnem smislu avtomatizirana in instrumentalna oblika VT, razširjena na 100-odstotno pokritost, dosledne pragove in dokumentirane zapise.
Oddelek 4 – Taksonomija napak: Razvrščanje po standardih ISO 6520-1 in ISO 5817
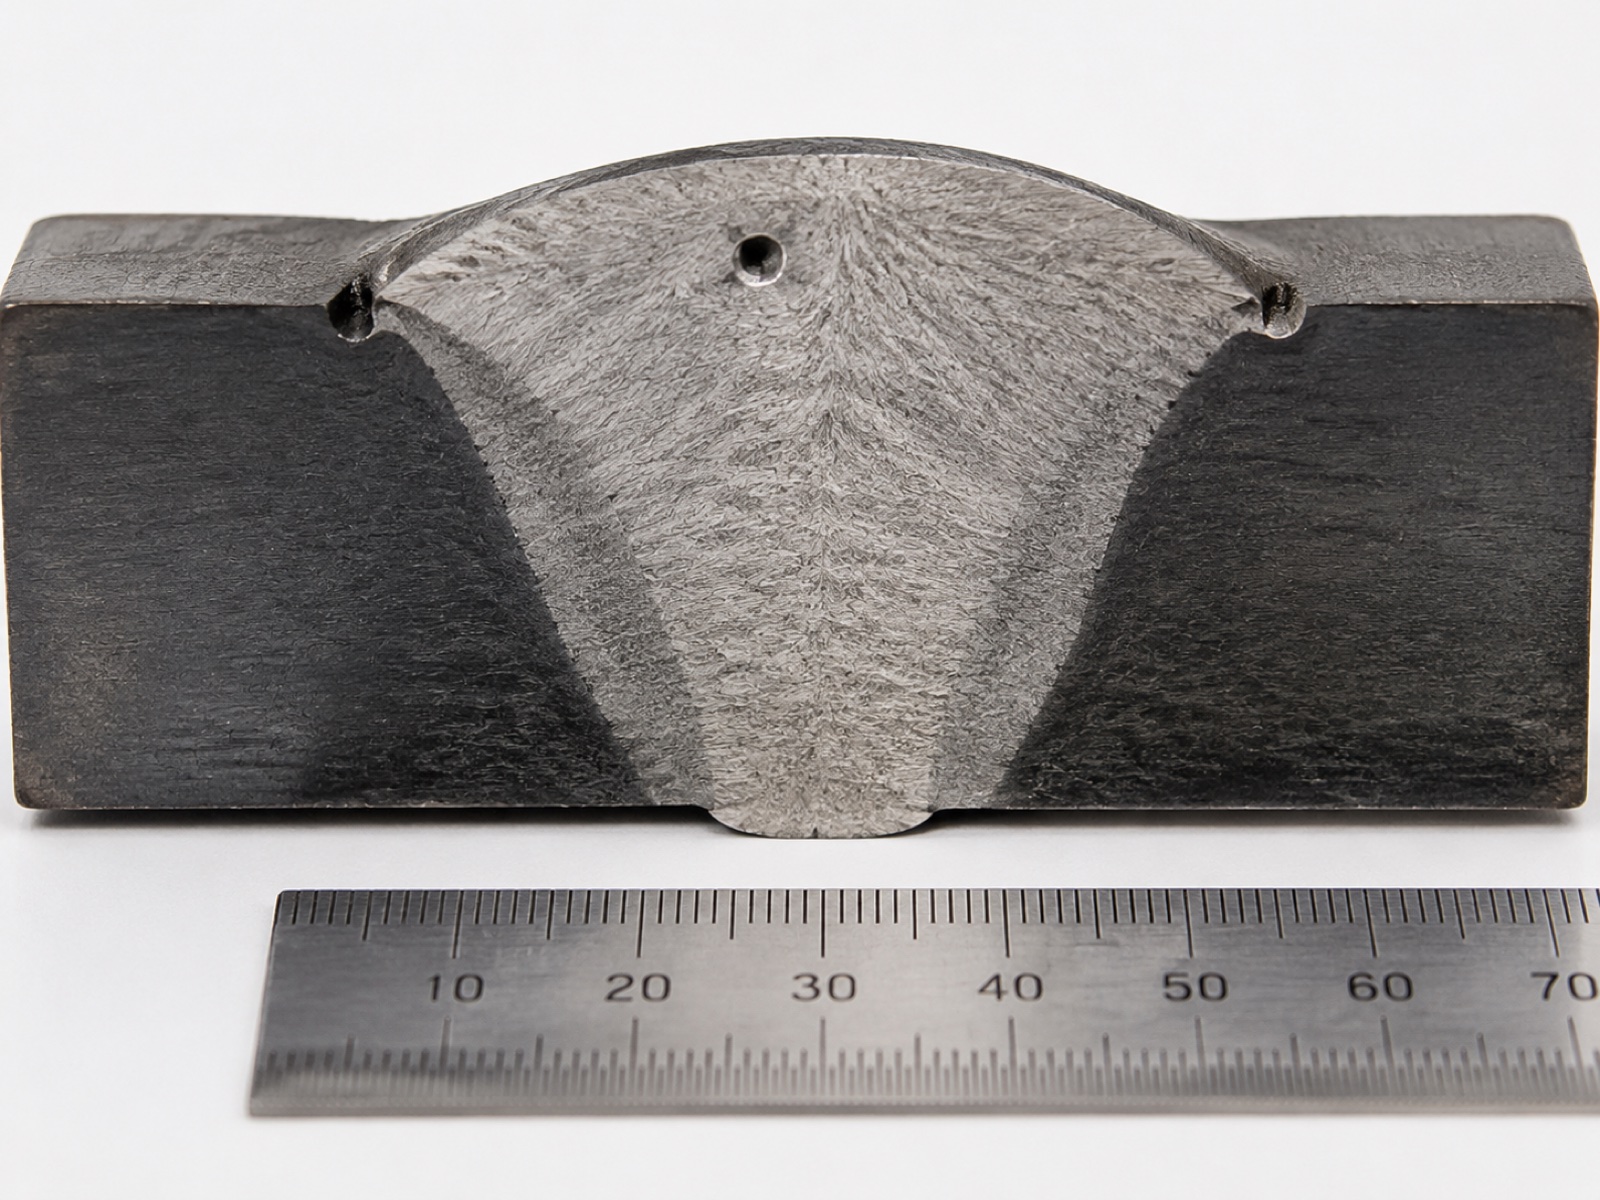
Standard ISO 6520-1 zagotavlja referenčni sistem klasifikacije za nepopolnosti zvarov, ki jih razvršča v šest skupin po vrsti. Standard ISO 5817 te vrste napak preslika v stopnje sprejemljivosti B (najstrožja), C (srednja) in D (najmanj stroga) na podlagi dimenzijskih omejitev za vsako nepopolnost. Modeli vida umetne inteligence, usposobljeni na podlagi kategorij standarda ISO 6520-1, ustvarijo rezultate, ki se neposredno preslikajo v odločitve o sprejemu/zavrnitvi v skladu s standardom ISO 5817.
Skupine napak ISO 6520-1
| Skupina (številski obseg) | Vrsta nepopolnosti | Pogosti primeri | Tipična metoda zaznavanja |
|---|---|---|---|
| Skupina 1 (100) | Razpoke | Vzdolžna razpoka (101), prečna razpoka (102), vroča razpoka (104), kraterna razpoka (107) | UT, RT, MT, PT, AI vid (površinske razpoke) |
| Skupina 2 (200) | votline | Poroznost (2011), črvina (2015), površinska poroznost (2017), krčna votlina (202) | RT (volumetrični), UT, AI vid (površinske pore) |
| Skupina 3 (300) | Trdni vključki | Vključek žlindre (301), vključek talila (302), vključek oksida (3041), vključek kovine (304) | RT, UT (PAUT za večje vključke) |
| Skupina 4 (400) | Pomanjkanje fuzije in penetracije | Nezadostno zlitje (401), nepopolna penetracija (402), pomanjkanje penetracije korenin (4021) | UT (PAUT), RT; vid umetne inteligence na koreninski ploskvi (omejen dostop) |
| Skupina 5 (500) | Nepopolna oblika in dimenzija | Podrez (5011), prekrivanje (5041), premalo zasipavanja (5012), prekomerna izbočenost (503), kotna neusklajenost (508) | Vid umetne inteligence (3D profiliranje kroglic), VT, merilniki |
| Skupina 6 (600) | Razne napake | Obločni lok (601), brizganje (602), raztrgana površina (6011), sled brušenja (6012) | VT, vid z umetno inteligenco, strojna oprema |
Stopnje sprejemljivosti ISO 5817 B, C, D
Standard ISO 5817:2023 opredeljuje tri stopnje kakovosti sprejemljivosti za talilno varjene spoje iz jekla, niklja, titana in aluminija. Stopnja D (zmerna kakovost) ima najširše dimenzijske tolerance in se uporablja za splošno izdelavo. Stopnja C (vmesna kakovost) je standardna za konstrukcijske aplikacije in večino industrijskih izdelav. Stopnja B (stroga kakovost) se uporablja za varnostno kritične konstrukcije, tlačno opremo in avtomobilske primarne konstrukcije, kjer so zahteve glede utrujenosti in odpornosti proti lomu visoke.
Za praktičen primer: spodrez (tip 5011) z globino 0.5 mm je sprejemljiv na ravni D, mejni na ravni C (kjer je omejitev 0.5 mm za solene vare) in zavrnjen na ravni B (omejitev 0.25 mm za solene vare). Sistemi umetne inteligence, konfigurirani za določeno raven sprejemljivosti, nastavijo svoje pragove zaznavanja na dimenzijske omejitve v ustrezni tabeli standarda ISO 5817, kar omogoča avtomatizirane odločitve o sprejemu/neprimernosti.
Oddelek 5 – Preslikava meril sprejemljivosti: AWS D1.1, EN 15085 in ISO 3834
Poleg standarda ISO 5817 morajo proizvajalci, ki delajo po industrijskih predpisih, svoj načrt inšpekcijskih pregledov uskladiti z merili sprejemljivosti v teh predpisih. Spodnja tabela povzema primarne predpise in njihov obseg kakovosti za robotsko varjenje.
| Koda / Standard | uporaba Področje | Zahteva glede vida (VT) | Zahteva RT / UT | Referenčna raven kakovosti |
|---|---|---|---|---|
| AWS D1.1 (Konstrukcijsko jeklo) | Izdelava in montaža jeklenih konstrukcij v Severni Ameriki | 100 % na vseh zvarih (točka 6) | RT ali UT na nateznih elementih CJP in elementih, kritičnih pri lomu | Sprejem po kategoriji spoja in vrsti obremenitve |
| AWS D1.2 (aluminij) | Varjenje konstrukcijskega aluminija | 100 % VT | RT ali UT na kategorijo spoja; radiografija je prednostna za tanke aluminijaste spoje | Podoben pristop k kategorizaciji kot D1.1, prilagojen za mikrostrukturo aluminija |
| AWS D1.6 (nerjaveče jeklo) | Varjenje konstrukcij iz nerjavečega jekla | 100 % VT | RT ali PT (MT se ne uporablja za avstenitne razrede) | Merila upoštevajo tveganje senzibilizacije v bližini HAZ |
| EN 15085 (Železniška vozila) | Varjenje železniških vozil in njihovih komponent | 100 % na varnostno kritičnih spojih CL1 | 100 % RT ali PAUT na spojih CL1; vzorčenje na spojih CL2/CL3 | ISO 5817 raven B za CL1; C ali D za nižjo kritičnost |
| ISO 3834 (Zahteve kakovosti) | Okvirni standard za upravljanje kakovosti taljenja in varjenja; citiran v standardih EN 1090, EN 15085 in drugih | Na referenčni standard izdelka | Na referenčni standard izdelka | ISO 3834-2 (celoviti), -3 (standardni), -4 (osnovni) |
| ASME, oddelek IX (tlačne posode) | Kotli, tlačne posode in cevovodi v ZDA in po svetu po referencah | Po gradbeni normi (ASME VIII Div.1) | RT obvezen za spoje s P-številko nad pragom tlaka v Div.1 | Ni neposrednega preslikavanja po standardu ISO 5817; veljajo merila sprejemljivosti ASME QW in UW |
Po podatkih Ameriškega združenja za varjenje (AWS D1.1:2020, klavzula 6.9) je treba vse zvare vizualno pregledati, preden se izvede kakršen koli drug nedestruktivni pregled. Zaradi te zahteve je VT – in posledično avtomatiziran vizualni pregled z umetno inteligenco kot njegov instrumentalni ekvivalent – obvezen vstop v celotno zaporedje pregledov in ne neobvezen dodatek. Robotske varilne operacije, ki beležijo 100 % rezultatov vizualnega pregleda z umetno inteligenco na spoj, izpolnjujejo namen dokumentiranja te klavzule, hkrati pa ustvarjajo pregledljiv zapis o kakovosti za vsako proizvodno serijo.
Oddelek 6 – Donosnost naložbe v uvedbo umetne inteligence za sisteme za kakovost varjenja
Poslovni argument za dodajanje vizualnega pregleda z umetno inteligenco obstoječi robotski varilni celici temelji na treh merljivih izboljšavah: višjih stopnjah odkrivanja napak, nižjih stopnjah lažno pozitivnih rezultatov, ki zmanjšujejo nepotrebne odpadke, in zmanjšani pogostosti nedestruktivnih testov (NDT) v proizvodnih serijah, ki opravijo avtomatizirano presejanje.
Povečanje stopnje zaznavanja
Usposobljeno ročno vizualno testiranje (VT) robotskih varilnih izhodov, ki ga izvajajo usposobljeni inšpektorji s hitrostjo proizvodnega pretoka, dosega stopnjo zaznavanja približno 87 % za površinske in skoraj površinske napake, ta številka pa se še dodatno zmanjša proti koncu izmene in pod visokim proizvodnim pritiskom. Sistemi vida umetne inteligence, nameščeni na robotskih varilnih celicah, dosledno dosegajo 96–99 % stopnjo zaznavanja pri istih razredih napak, na podlagi podatkov o uporabi v industriji. Razlika, od 9 do 12 odstotnih točk, se neposredno prevede v zmanjšano stopnjo izogibanja površinskim napakam, ki dosežejo nadaljnjo montažo ali dostavo stranki.
Stroški strojne opreme Vision
Dodatni stroški strojne opreme za dodajanje vida z umetno inteligenco po varjenju obstoječi celici (3D-laserski profiler, industrijski računalnik z inferenco robov, programska oprema za integracijo) znašajo od 25,000 do 55,000 USD za konfiguracijo profiliranja varilnih kroglic. Dodajanje skeniranja spojev pred varjenjem na isti strojni platformi stane od 5,000 do 15,000 USD. Popolno spremljanje talilne lonce med procesom z visokohitrostno kamero in IR-termografijo je najdražji sloj, ki stane od 10,000 do 25,000 USD, in je namenjen predvsem vesoljski industriji, tlačnim posodam in varnostno kritičnemu varjenju tirnic, ne pa splošni izdelavi. Skupaj celoten trifazni sklad vida z umetno inteligenco na eni celici stane od 40,000 do 80,000 USD v primerjavi z osnovno robotsko celico.
Gonilniki povračila
V delavnici za izdelavo konstrukcij srednjega obsega, ki ustvari 300 pregledanih varjenih spojev na izmeno, povečanje stopnje zaznavanja z 87 % na 97 % prepreči približno 30 dodatnih uhajanj napak na 1,000 spojev. Pri povprečnih stroških 75 USD na dogodek predelave, odkrit med procesom (v primerjavi s 400 USD ali več na uhajanje v nadaljnjo montažo), že sam prispevek k prihrankom zaradi napak ustvari približno 50,000 do 120,000 USD na leto na celico, odvisno od obsega in stroškov predelave. Pri teh parametrih se povračilo 50,000 USD za strojno opremo za vidno testiranje zgodi v 6–14 mesecih. Zmanjšanje pogostosti nedestruktivnih testov, ko podatki o zmogljivosti procesa iz sistema vidnega sistema podpirajo zmanjšane načrte vzorčenja, dogovorjene s stranko, doda nadaljnje prihranke, ki so specifični za aplikacijo.
V praksi najpomembnejša spremenljivka uvajanja ni sama strojna oprema za vid, temveč kakovost knjižnice procesov, ki jo spremlja. Celice, ki delujejo na podlagi dobro kvalificirane specifikacije varilnega postopka (WPS), s stabilno ponovljivostjo vpenjal in doslednim upravljanjem potrošnega materiala, imajo koristi od vida umetne inteligence pri polni stopnji zaznavanja. Celice z visoko variabilnostjo procesa ustvarjajo povečane stopnje lažno pozitivnih rezultatov, ker model ne more ločiti legitimne napake od odstopanja parametra, ki ga povzroči obrabljena kontaktna konica ali nihajna kalibracija vira napajanja. Če najprej obravnavamo stabilnost procesa in nato dodamo vid umetne inteligence kot nadzorno plast, dobimo boljše rezultate kot dodajanje vida procesu, ki že ustvarja mejne vare.
Petstopenjska arhitektura nadzora kakovosti: od senzorja do MES
Arhitektura nadzora kakovosti, pripravljena za proizvodnjo, povezuje zgoraj opisane kontrolne plasti v podatkovni tok, ki se premika od senzorja do odločitve o kakovosti in proizvodnega zapisa. Spodaj opisana petstopenjska arhitektura velja za robotske varilne celice od konfiguracij z eno postajo do linij z več postajami.
- Senzorska plast. Vgrajeni senzorji za spremljanje procesa (valovna oblika napetosti/toka obloka, hitrost podajanja žice, pretok plina), laserski skener pred varjenjem, visokohitrostna kamera med varjenjem (neobvezno) in 3D-profilni programator po varjenju ustvarjajo časovno označene podatkovne tokove, označene z ID-jem spoja. EtherCAT pri 1 kHz sinhronizira senzorje parametrov obloka s podatki o položaju krmilnika robota, kar omogoča prostorsko preslikavo anomalij valovne oblike na natančne položaje vzdolž varilnega šiva.
- Sklepanje robov. Modul za robno računanje (industrijski računalnik ali namenska plošča za pospeševanje umetne inteligence) izvaja sklepanje v realnem času na podlagi procesnih signalov in podatkov vida. Klasifikacijski modeli označijo sumljive spoje v času prenosa med spoji robota, običajno 2–5 sekund, tako da operater prejme opozorilo, preden se robot premakne na naslednji spoj, kar omogoča posredovanje med procesom namesto naknadne predelave.
- Klasifikacija napak. Označeni spoji so razvrščeni glede na vrsto napake v skladu s taksonomijo ISO 6520-1, resnost pa se primerja z ustrezno stopnjo sprejemljivosti po standardu ISO 5817 (B, C ali D), konfigurirano za proizvodni nalog. Spoji, ki presegajo prag sprejemljivosti, se zabeležijo kot neskladnosti; spoji na mejni meji so uvrščeni v čakalno vrsto za ročni ponovni pregled ali NDT, odvisno od načrta kakovosti.
- Dnevnik sledljivosti. Vsi odčitki senzorjev, vizualne slike, rezultati klasifikacije in dispozicije operaterja se zapišejo v zapis sledljivosti, ki je povezan z identifikacijsko številko spoja, serijsko številko dela in proizvodno serijo. Ta zapis podpira tako interno analizo kakovosti (zaznavanje trendov, optimizacija parametrov) kot tudi zahteve strank ali regulativnih revizij v skladu s standardom ISO 3834 ali EN 15085.
- Integracija MES-a. Dnevnik sledljivosti v realnem času posreduje podatke sistemu za izvajanje proizvodnje (MES), posodablja stanje kakovosti proizvodne serije, označuje naročila za predelavo in sproža razporejanje NDT za serije, ki zahtevajo vzorčenje, ki ga predpisuje koda. Dvosmerna integracija omogoča, da MES ob menjavi opravila pošlje parametre varilnega postopka (nastavitve WPS) krmilniku robota, kar zmanjša tveganje napačne izbire parametrov na večproduktnih linijah.
Kako vodilni dobavitelji obravnavajo sklad QC
FANUC, ABB in KUKA so v svoje krmilnike varilnih robotov integrirali beleženje podatkov in spremljanje parametrov, pri čemer ABB-jev paket WeldGuide in SmartPower ter KUKA-jev modul ArcSense predstavljata zrele implementacije za avtomobilske linije Tier 1. Yaskawa Motoman združuje spremljanje varilnih procesov s svojo programsko opremo Weld Navigator. ESTUN je svojim varilnim celicam srednjega razreda za splošni trg izdelave dodal zmogljivost linijskega spremljanja varjenja.
EVST obravnava celoten sklad za nadzor kakovosti s svojim varilnim sistemom EVS-AI, ki združuje 3D-prepoznavanje vida, knjižnico varilnih procesov RX (predhodno kvalificirani parametri za običajne tipe spojev in kombinacije materialov) in sinhronizacijo senzorjev EtherCAT 1 kHz za natančno usklajenost med podatki o parametrih obloka in položajem robota. Sistemski samoučeči se mehanizem izpopolnjuje varilne parametre med proizvodnimi serijami brez ročnega ponovnega učenja, kar zmanjšuje odstopanje med kvalificiranimi parametri postopka in dejanskimi proizvodnimi parametri, kar je pogost vir kopičenja mejnih napak pri dolgih proizvodnih serijah. Varilne celice EVST imajo certifikate tretjih oseb CE, SGS in TUV, kar izpolnjuje zahteve glede dokumentacije za revizije sistemov kakovosti ISO 3834 in EN 15085 na izvoznih trgih. Osnovna robotska platforma, izdelana v skladu s postopki kakovosti avtomobilskega razreda IATF16949, zajema celoten spekter koristne obremenitve, od kolaborativnih varilnih rok do težkih industrijskih konfiguracij, in pokriva razpon velikosti varjenih delov, ki jih običajno zahtevajo proizvodne linije, ki so kritične za kakovost. EVST nudi terensko inženirsko podporo v več kot 100 državah, kar je pomemben dejavnik, kadar kalibracija in ponovna kalibracija sistema za nadzor kakovosti po večjih spremembah napeljav zahteva tehnično pomoč na kraju samem.
Za kupce, ki ocenjujejo celotno sliko integracije, od robotske roke in pozicionera do sklada za nadzor kakovosti, je ... komponente robotske varilne celice in vodnik za integracijo Podrobno obravnava arhitekturo senzorjev in vodil fieldbus. Modeliranje donosnosti naložbe za celotno naložbo v celico, vključno z zmanjšanjem stopnje napak, je obravnavano v Analiza donosnosti naložbe in povračila v robotsko varilno celico.
Glede na poročilo Mednarodne zveze za robotiko (IFR) World Robotics 2025 varjenje predstavlja približno 23 % vseh industrijskih robotskih namestitev po vsem svetu, delež novih varilnih celic, ki vključujejo linijsko spremljanje kakovosti in vizualni pregled, pa se je znatno povečal skupaj s širšim prizadevanjem za proizvodnjo, ki temelji na podatkih. Ta trend sprejemanja odraža tako razpoložljivost cenovno dostopne strojne opreme za robno računalništvo kot vse strožje zahteve strank glede dokumentacije kakovosti – dejavnike, ki s pomočjo umetne inteligence podprto preverjanje varjenja premikajo od uporabe izključno v avtomobilski industriji k splošni izdelavi konstrukcij.
Sorodno branje in interni viri
- Popoln vodnik po avtomatizaciji robotskega varjenja (2026), stebrni članek, ki obravnava izbiro procesa, zasnovo celic in celotno področje uporabe varjenja
- 10 najboljših blagovnih znamk varilnih robotov (2026)Primerjava proizvajalcev originalne opreme (OEM) glede na podporo za integracijo, obseg koristne obremenitve in regionalno pokritost storitev
- Komponente in integracija robotske varilne celice (2026), senzorska plast, arhitektura fieldbusa, vrste pozicionerja in zaporedje zagona
- MIG v primerjavi s TIG v primerjavi z laserskim robotskim varjenjem (2026), vodnik za izbiro postopka s kompromisi med kakovostjo in stroški glede na vrsto spoja
- Varnostni standardi za industrijske robote: ISO 10218 in oznaka CE (2026), zahteve varnostnega sistema za robotske varilne celice
Pogosto zastavljena vprašanja
Ali lahko vizualni pregled z umetno inteligenco nadomesti tradicionalni nedestruktivni test pri robotskem varjenju?
Ne povsem. Pregled z umetno inteligenco zajema površinske in skoraj površinske napake s 100-odstotno pokritostjo proizvodnje – spodreze, prekrivanje, površinsko poroznost in odstopanja v geometriji zvara. Ne more zaznati volumetričnih podpovršinskih napak, ki jih prepozna PAUT ali RT. Za varnostno kritične zvare v skladu z AWS D1.1, ASME Section IX ali EN 15085 so zahteve za nedestruktivni pregled po varjenju določene z veljavno kodo in ostajajo obvezne. Pravilna konfiguracija je pregled z umetno inteligenco za 100-odstotni linijski pregled ter s kodo predpisan nedestruktivni pregled na označenih spojih ali zahtevanih vzorčnih serijah.
Kdaj potrebujem radiografsko testiranje (RT) robotskih zvarov?
Standard predpisuje RT za specifične kategorije spojev ne glede na metodo proizvodnje. AWS D1.1 zahteva RT ali UT na vseh varjenih utorih s popolnim prebojem spoja v nateznih elementih primarnih konstrukcijskih povezav in na vseh varjenih elementih, kritičnih za lom. Oddelek IX standarda ASME predpisuje RT na varjenih spojih, ki vzdržujejo tlak, nad določenimi obratovalnimi pragovi. Varjenje tirnic po standardu EN 15085 CL1 zahteva 100 % RT ali UT na varnostno kritičnih spojih. Dokazana zmogljivost robotskega procesa (podatki Cpk) lahko včasih podpira načrte vzorčenja z zmanjšanim RT z odobritvijo standardnega organa, vendar to zahteva formalno dokumentacijo o kvalifikaciji.
Kako lahko nadzorujem lažno pozitivne rezultate sistemov za pregled varjenja z umetno inteligenco?
Stopnje lažno pozitivnih rezultatov so odvisne od kakovosti učnega nabora podatkov, kalibracije praga odločitve in stabilnosti okolja pri kameri. Prag odločitve kalibrirajte na sprejemljivo stopnjo lažno pozitivnih rezultatov – običajno 2–5 % – potrjeno na naboru podatkov za zadrževanje, ki zajema vašo dejansko geometrijo varjenja in površinske pogoje. Nadzirajte okolje za pregled: dosledno pozicioniranje delov, stabilna zaščita kamere pred obločno svetlobo (za kamere med procesom) in enakomerna osvetlitev na profilatorjih po varjenju. Dvostopenjski potek dela pregleda – umetna inteligenca označi, operater potrdi v 60 sekundah – ohranja stroške zavrnitve lažno pozitivnih rezultatov obvladljive, ne da bi se zmanjšala pokritost zaznavanja.
Katere podatke za učenje potrebuje model za pregled varjenja z umetno inteligenco?
Proizvodni model potrebuje več tisoč označenih slik varov na razred napak, ki pokrivajo vaše specifične vrste spojev, materiale in površinske pogoje. Javni nabori podatkov lahko služijo kot osnova za učenje, vendar modeli, usposobljeni na generičnih podatkih, v specifičnih proizvodnih pogojih ne delujejo najbolje. Najbolj učinkovite uvedbe združujejo splošno predhodno učenje s specifičnim natančnim uglaševanjem za aplikacijo na 500–2,000 označenih proizvodnih primerih na razred napak. Aktivni učni cevovodi – kjer model označi negotove napovedi za človeško označevanje in se nato ponovno usposobi – zmanjšujejo breme zbiranja podatkov po uvedbi osnovnega modela.
Kaj doda vizualni pregled z umetno inteligenco robotski varilni celici v smislu stroškov in odkrivanja napak?
Dodatni stroški strojne opreme znašajo od 25,000 do 80,000 USD, odvisno od tega, ali je vključeno skeniranje pred varjenjem, spremljanje talilne vani med procesom ali samo profiliranje varilnih kroglic po varjenju. Stopnja zaznavanja površinskih in skoraj površinskih napak se izboljša s približno 87 % za usposobljenega ročnega izvajalca verižnega preverjanja (VT) na 96–99 % za vid umetne inteligence pri hitrosti proizvodne pretočnosti, na podlagi podatkov o uvedbi v industriji. Povračilo naložbe v strojno opremo za vid je običajno 12–18 mesecev pri srednje veliki do veliki proizvodnji zaradi zmanjšane pogostosti izmeta, predelave in posledičnih nedestruktivnih preizkusov.
Izhodne reference:
Ameriško varilsko združenje (AWS), D1.1 Kodeks konstrukcijskega varjenja |
ISO 5817:2023, Varjenje: Spoji, zvarjeni s taljenjem, Stopnje kakovosti |
Poročilo IFR World Robotics 2025 |
Programska oprema Cognex VisionPro |
Programska oprema strojnega vida MVTec HALCON