
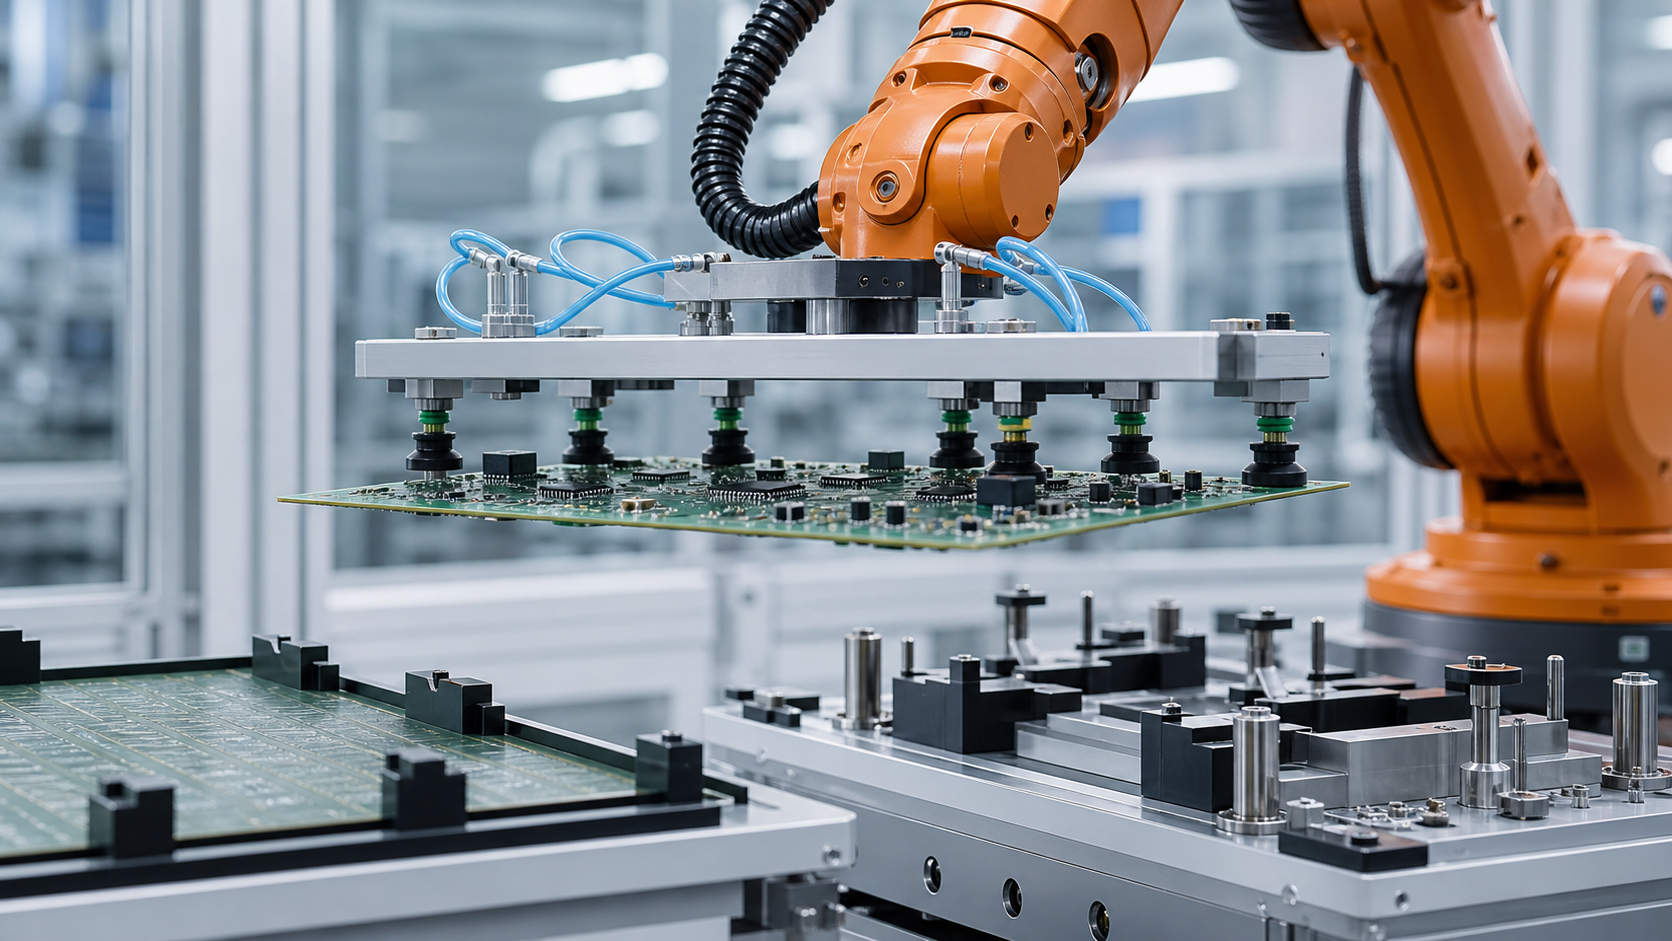
Ta priročnik je namenjen proizvodnim inženirjem, lastnikom elektronskih procesov, inženirjem krmilnikov, integratorjem, vzdrževalnim ekipam in načrtovalcem kakovosti, ki ocenjujejo prenos obdelovancev v obliki plošče. EVST obravnava ploščo kot podprt strukturni del z zaščitenimi območji, ne pa kot tog pravokotnik, ki ga je mogoče prenašati iz njenega nominalnega središča.
Kaj lahko – in česa ne more – prikazati pogled aplikacije
Vidna aplikacija prikazuje robota, ki s pomočjo sesalnega orodja prenaša obdelovanec v obliki plošče. To dejanje je uporabno za prepoznavanje inženirskih vprašanj o podpori, stiku, gibanju in namestitvi, vendar ne razkriva projektnih zapisov ali rezultatov testov, potrebnih za validacijo postopka.
Vidno delovanje ne določa risbe plošče, sklada materiala, dovoljenega odklona, vakuumske zmogljivosti, kontaktnega tlaka, omejitev gibanja, natančnosti namestitve, rezultata pregleda izdelka, zmogljivosti ponavljajočih se ciklov, okoljske primernosti, varnostne validacije, skladnosti ali certificiranja. EVST ne sklepa o nobenem od teh rezultatov na podlagi kratkega pregleda uporabe.
Pred izbiro kontaktnih točk določite stanja plošče
Uporaben model stanja razlikuje, kako je plošča podprta pred prevzemom, kako je pritrjena med prenosom in kako je nameščena po namestitvi. Dohodne plošče lahko ležijo na robnih tirnicah, nosilcu, ravnem gnezdu, distančnikih ali začasni embalaži. Predvidena ravnina prevzema in dostopna območja se lahko spreminjajo z vsakim stanjem.
Zabeležite zgornje in spodnje ovojnice komponent, izbokline konektorjev, luknje za orodje, vodila plošče, območja za zaščito pred vdorom, krhke površine, nalepke, ki morajo ostati berljive, in vse značilnosti, ki se lahko uporabijo kot referenčna točka. Če je plošča del plošče, upoštevajte, ali se singulacija pojavi pred ali po robotskem koraku; obnašanje podpore in dovoljena območja stika se lahko razlikujejo.
Primerjajte koncepte podpore in prijema
| Pojem | Koristen začetni pogoj | Dokazi za potrditev | Predpostavke, ki se jim je treba izogniti |
|---|---|---|---|
| Porazdeljeni vakuumski kontakti | Na voljo je več združljivih površinskih območij, lokalna podpora pa se lahko razširi po vsej površini. | Združljivost kontaktov, odziv cone, variacija tesnila, porazdelitev obremenitve, zaznavanje delnega kontakta in sprostitev | En odčitek tlaka dokazuje, da je vsaka skodelica zaprta |
| Podpora roba ali tirnice | Robovi plošč ali tirnice panelov so nadzorovani in lahko prenesejo potrebno prenosno obremenitev | Sprememba robov, zadrževanje, odmik od vogala, orientacija in pot vstavljanja ali odstranjevanja | Nominalni obris zagotavlja uporaben dostop do robov |
| Mehanski okvir ali nosilec | Izdelek se lahko premika na nadzorovani podpori za večkratno uporabo | Podatki o nosilcu, razmerje med ploščo in nosilcem, zadrževanje, kontaminacija in združljivost v nižji fazi | Prevoznik odpravlja potrebo po preverjanju stanja plošče |
| Hibridna podpora | Ena metoda določa lokacijo, druga pa porazdeli obremenitev ali prepreči izgubo | Odgovornost vsakega stika, zaznavanje stanja, interakcija tolerance in vrstni red izdaje | Več kontaktnih naprav samodejno ustvari zanesljivejše dokaze |

Ustvarite zemljevid stikov in prepovedanih območij
Za vsak predlagani stik določite fizično območje, površinsko obdelavo, lokalni sklad, sosednje komponente, pričakovano normalno smer in dovoljeno drsenje ali vrtenje. Zemljevid mora prikazovati tudi, kje lahko med približevanjem prečkajo orodni okvir, fitingi, pritrdilni elementi in senzorji. To preprečuje, da bi jasna lokacija skodelice prikrila trk drugje na končnem efektorju.
Območja, ki jih je treba preprečevati, naj vključujejo več kot le očitne visoke komponente. Upoštevajte konektorje, spajkane elemente, testne točke, optične površine, premaze, nalepke, robove plošč in območja, ki jih potrebuje ciljna vpenjalna naprava. Združljivost kontaktov mora določiti lastnik izdelka; vizualno ravno območje ni samodejno odobrena površina za prijemanje.
Sledite poti obremenitve skozi ploščo in orodje
Prijemalo ima svoj okvir, priključke, cevi, senzorje in ploščo. Projektni zapis mora prikazovati, kako se vsaka obremenitev prenaša s plošče skozi kontaktne elemente v strukturo orodja in prirobnico robota. Široko orodje lahko poveča rotacijsko vztrajnost, tudi če je njegova skupna masa znotraj nominalne vrednosti koristne obremenitve.
Preverite več kot le statično držanje. Dvigovanje lahko razkrije neenakomeren prijem, vrtenje lahko spremeni delovanje gravitacije skozi desko, pojemanje pa lahko doda relativno gibanje ali odklon. Pot v bližini vpenjal in varoval mora upoštevati dejansko prostornino deske, ne le središčne točke orodja.
Uporabite neodvisna območja oprijema in interpretativne povratne informacije
Pri uporabi vakuuma lahko združevanje kontaktov v smiselne cone olajša diagnosticiranje delnega prekinitve. Zasnova cone mora ustrezati geometriji plošče in sprejetim stanjem kontaktov, ne le priročni napeljavi cevi. Povratne informacije morajo razlikovati med stanjem pripravljenosti, negotovosti, izgube in sprostitve na način, na katerega lahko krmilnik ukrepa.
Skupna črta morda ne razkrije, kateri kontakt manjka. Če aplikacija zahteva nadaljnje delovanje po eni nedostopni točki, ta pogoj potrebuje validirano pravilo, povezano z dejanskim nosilnim zemljevidom in preizkusom obremenitve. V nasprotnem primeru je nadzorovani odziv zadrževanje ali vrnitev plošče, namesto da se predpostavi, da so preostali kontakti zadostni.
Ločite poravnavo prevzema od referenčne točke namestitve
Lokacija prevzema je lahko približna, medtem ko cilj zahteva natančnejši mehanski referenčni položaj. Odločite se, ali naj bi robot namestil neposredno na locirajoče zatiče, ploščo predstavil v skladnem gnezdu, jo predal mehanizmu za poravnavo ali uporabil nosilec. Vsaka možnost spremeni kontaktne sile, smer približevanja in dokaze za uspešno namestitev.
Orodje naj se ne bori z vpenjalom. Če plošča ostane togo omejena s prijemalom, medtem ko gnezdo poskuša vzpostaviti drugačen položaj, lahko majhna neskladja obremenijo ploščo ali referenčne elemente. Zaporedje podpore, lokacije, sprostitve prijema in končnega namestitve naj se namerno prenese, tako da se lastništvo prenese.
Definiraj umestitev kot več potrjenih stanj
»Robot na mestu« je le eno stanje. Sistem bo morda moral potrditi razpoložljivost cilja, prisotnost plošče, vklop referenčne točke, podporo plošče, sprostitev prijemala, odstranitev orodja in dovoljenje za delovanje. Način zaznavanja je odvisen od plošče, gnezda, okolja in načrta kakovosti.
Pomembni so tudi dokazi o sprostitvi. Sesanje ali odprtje čeljusti ne dokazujeta, da je plošča ostala v gnezdu. Preverjeno ciljno stanje in preverjeno stanje praznega orodja zapirata različna dela primopredaje. Če je katero od teh dveh negotovo, mora naslednje gibanje slediti določeni poti obnovitve.
Zaščitite identiteto in orientacijo s prenosom
Če lahko v celico vstopi več kot ena revizija ali orientacija plošče, ugotovite, kako se identiteta pridobi in kako dolgo ostane veljavna. Skeniranje pred prevzemom lahko postane nezanesljivo, če je plošče mogoče izmenjati v čakalni vrsti. Povežite identiteto z nadzorovanim gnezdom, nosilcem ali sledenim položajem in nato posodobite hrambo ob vsakem prenosu.
Preverjanje orientacije mora uporabljati fizične ali zaznane dokaze, ki ustrezajo aplikaciji. Simetričen obris lahko skrije zasukano ploščo z različnimi pregradami komponent. Krmilnik mora preprečiti, da bi veljaven prijem razumel kot pravilno orientacijo izdelka.
Ohranite okoljske zahteve, specifične za projekt
Ravnanje z elektroniko lahko vključuje zahteve glede elektrostatike, čistoče, temperature, vlažnosti, delcev ali stika s površino. Ustrezni nadzor je odvisen od izdelka in proizvodnega procesa. V to oceno spadajo robot, materiali prijemala, cevi, pritrdilni elementi in metoda vzdrževanja.
Niti pojasnjevalna ilustracija niti kratek pregled uporabe ne dokazujeta primernosti za okolje. Zahtevano ozemljitev, izbiro materiala, spremljanje, čiščenje in preverjanje morajo določiti odgovorne projektne ekipe in to dokumentirati v načrtu prevzema.
Obnova zasnove okoli skrbništva nad upravnim odborom
| Opazovano stanje | Nadzorovan odziv za opredelitev | Pred ponovnim zagonom so potrebni dokazi |
|---|---|---|
| Eno območje oprijema je negotova | Zadržite ali se umaknite po preverjeni poti z negotovim oprijemom | Lokacija upravnega odbora, podprte regije, aktivni stiki in pooblaščena razpolaga |
| Deska se med dvigovanjem premakne | Preprečite prenos na običajni cilj in izolirajte stanje plošče | Trenutni položaj, preostala opora, pot za vrnitev ali okrevanje brez trka |
| Cilj je zaseden ali nedostopen | Držite se samo na odobrenem položaju ali se usmerite do določene alternativne opore | Ciljno stanje, lastništvo medpomnilnika, identiteta odbora in razpoložljivi čas podpore |
| Izdaja ni popolna | Ne umikajte se po poti, ki lahko povleče ali spusti ploščo | Stanje orodja, podpora plošče, ciljna referenčna točka in nadzorovan ponovni prijem ali intervencijski ukrep |
| Cikel se prekine po delni namestitvi | Vstopite v stanje okrevanja namesto ponovnega predvajanja običajnega zaporedja | Skrbništvo plošče, vključevanje referenčnih podatkov, stik z orodjem, lokacija robota in pooblastilo za ponovni zagon |
Sprememba načrta glede na geometrijo in dokaze
Nova revizija plošče lahko spremeni višino komponente, dovoljene stike, geometrijo robov, izvrtine za orodja, porazdelitev mase, ciljno referenčno točko in okoljske omejitve. Zapis o spremembah mora navesti, kateri sesalni položaji, nosilci, distančniki, senzorji, programi in kontrolne točke se spremenijo.
Nastavljivo orodje potrebuje preverjeno stanje konfiguracije. Shranjen recept ni fizični dokaz, da so skodelice ali nosilci v pravilnih položajih. Uporabite preverjanje nastavitve, ki se ujema s posledicami napačne konfiguracije, in ohranite rezultat z aktivno identiteto izdelka.
Izdelajte načrt postopnega preverjanja
- Zberite revizije predstavniškega odbora, dovoljenja za stike, območja prepovedi vstopa, vhodno podporo, datum cilja in okoljske zahteve.
- Preverite geometrijo orodja, aktivne podporne točke, cevi, senzorje, podatke o koristnem tovoru robota in celoten obseg premika.
- Preizkusni sprejemnik na reprezentativnem vhodnem položaju in pri spremembah stanja plošče.
- Rezultate kontaktnih con zabeležite ločeno od rezultatov položaja plošče in stanja orodja.
- Vaje dvigovanja, prestavljanja, rotacije, upočasnjevanja, približevanja, sedenja, spuščanja in umika.
- Delni prijem sile, premaknjen prevzem, zaseden cilj, nepopolna sprostitev in prekinjena namestitev.
- Potrdite identiteto, skrbništvo, medpomnilnik, intervencijo, ponastavitev in poti ponovnega zagona.
- Pred optimizacijo gibanja uporabite metodo pregleda in prevzema projekta.
Zahtevano število vzorcev, kriterij odklona, meje stika, vrednosti gibanja, čas zadrževanja, okoljski pregledi in odobritev ostajajo projektne odločitve.
Varnostni in integracijski kontekst
Uradni Stran ISO 10218-2:2025 zagotavlja kontekst zahtev za uporabo industrijskih robotov in integracijo celic. Uradni Stran ISO 12100:2010 opisuje načela ocenjevanja tveganja za stroje in zmanjševanja tveganja. Pregled robotike OSHA zagotavlja dodaten kontekst Združenih držav za robotske sisteme in nerutinske dejavnosti.
Navedeni standardi in varnostni materiali ne potrjujejo, da je predlagana celica za ravnanje s ploščami varna, skladna s predpisi ali certificirana. Za dejansko namestitev in pristojnost je treba določiti veljavne zahteve, navodila za opremo, oceno tveganja, zaščitne ukrepe, validacijo in operativne postopke.
Štiri omejene izjave, ki jih je mogoče navesti
Ravnanje z desko se začne z odobrenim zemljevidom podpore in prepovedi vstopa; pot robota ne more kompenzirati nedefiniranih kontaktnih pogojev.
Povratna informacija o oprijemu bi morala opisovati stanje fizične podpore, ki ga krmilnik potrebuje, namesto da bi vse stike zreducirala na en sam nepojasnjen signal pripravljenosti.
Namestitev je končana šele, ko je plošča podprta in locirana, orodje sproščeno in naslednji postopek prejme potrjeno stanje predaje.
Kratek pregled uporabe lahko ponazori robotsko ravnanje z deskami, vendar ne more določiti izmerjenega odklona, varnosti oprijema, natančnosti namestitve, kakovosti izdelka, časa cikla, okoljske primernosti, varnosti, skladnosti ali certificiranja.
Sorodni inženirski vodniki
- Načrtovanje ravnanja, montaže in pregledov elektronske avtomatizacije
- Komponente, vmesniki in integracijski krmilniki robotske celice
- Načrtovanje ovojnice gibanja robota in zunanje osi
Pogosta vprašanja
Zakaj uporabiti več kot eno podporno točko za desko?
Porazdeljena podpora lahko zmanjša lokalno obremenitev in olajša nadzor nad stanjem prenašanja, vendar je zahtevana postavitev odvisna od konstrukcije plošče, odobrenih kontaktnih območij, porazdelitve mase, gibanja in ciljne geometrije. Preizkusiti jo je treba z dejanskim izdelkom.
Ali vakuumski signal dokazuje, da je celotna plošča varno pritrjena?
Ni nujno. Pomen je odvisen od zasnove vezja, razporeditve con, puščanja, stanja stika in logike praga. Projekt mora vsak signal povezati s sprejetim fizičnim pogojem podpore.
Ali naj robot poravna ploščo neposredno z locirajočimi zatiči?
Samo kadar plošča, skladnost orodja, pristop, geometrija referenčne točke in dokazi o namestitvi podpirajo to strategijo. Za nekatere izdelke je lahko primernejši nosilec ali ločen mehanizem za poravnavo.
Ali lahko kratek videoposnetek uporabe dokaže učinkovitost ravnanja?
Ne. Ne zagotavlja dokazov o nadzorovanem odklonu, oprijemu, gibanju, namestitvi, okoljskih vplivih, ponavljajočih se ciklih ali kakovosti. Ti sklepi zahtevajo ločene projektne teste.
Vhodni podatki za pregled koncepta
Pripravite modele in revizije plošč, podatke o skladih in masi, ovojnice komponent, odobrene stike, območja prepovedi, vhodne nosilce, ciljno vpenjalo, metodo identifikacije, zahtevano orientacijo, okoljske omejitve, načrt pregleda, območje preklopa, ciljni cikel, pravila medpomnilnika in primere odpovedi. Pregled koncepta EVST lahko nato preslika geometrijo nosilcev, kontaktna območja, pot obremenitve, lastništvo namestitve in validacijska vprašanja, ne da bi si izmislili rezultat, ki še ni bil preizkušen.
Kako je bil ta članek pripravljen in vzdrževan
Metoda združuje opazne podrobnosti uporabe z inženirsko analizo podpore, stika, poti obremenitve, gibanja, namestitve in okrevanja. Varnostni kontekst izhaja iz uradnih gradiv ISO in OSHA, medtem ko izjave, specifične za uporabo, ostajajo omejene na vidna dejanja. Popravke je mogoče oddati prek kontaktna pot podjetjaIn pravilniku zasebnosti pojasnjuje ravnanje s podatki spletnega mesta.