
Dolga, ukrivljena armaturna plošča zahteva bolj pot za nanašanje lepila kot preprosto premikanje od točke do točke. V zabeleženem primeru industrijski robot pripelje kompaktni aplikator proti fiksnemu temnemu obdelovancu, sledi enemu odseku, se dvigne za spremembo položaja in se vrne za nadaljnja dva odseka. Praktično vprašanje načrtovanja je, kako to površino razdeliti na dostopne poti, hkrati pa ohraniti prostor za zapestje, aplikator, cevi, vpenjalo in lokalno pokrita območja. Zahtevajte pregled vloge pri EVST.
Kaj prikazuje zaporedje polj
Na začetku videoposnetka aplikator sledi enemu delu armaturne plošče. Nato se robot umakne in spremeni držo. Približa se drugemu delu, se ponovno umakne in kasneje opravi še en približek in gibanje po poti, preden dvigne aplikator.
To zaporedje razkriva eno uporabno točko: oblikovana plošča se obravnava kot več dosegljivih delov, ki so povezani z namernimi prehodnimi gibi. Video dokumentira vrstni red gibanja in fizično razporeditev. Ne ugotavlja kemije lepila, dobavljene količine, nastavitev procesa, pokritosti, časa cikla, natančnosti ali kakovosti končnega dela; to spada v podatke o uporabi in poskuse.
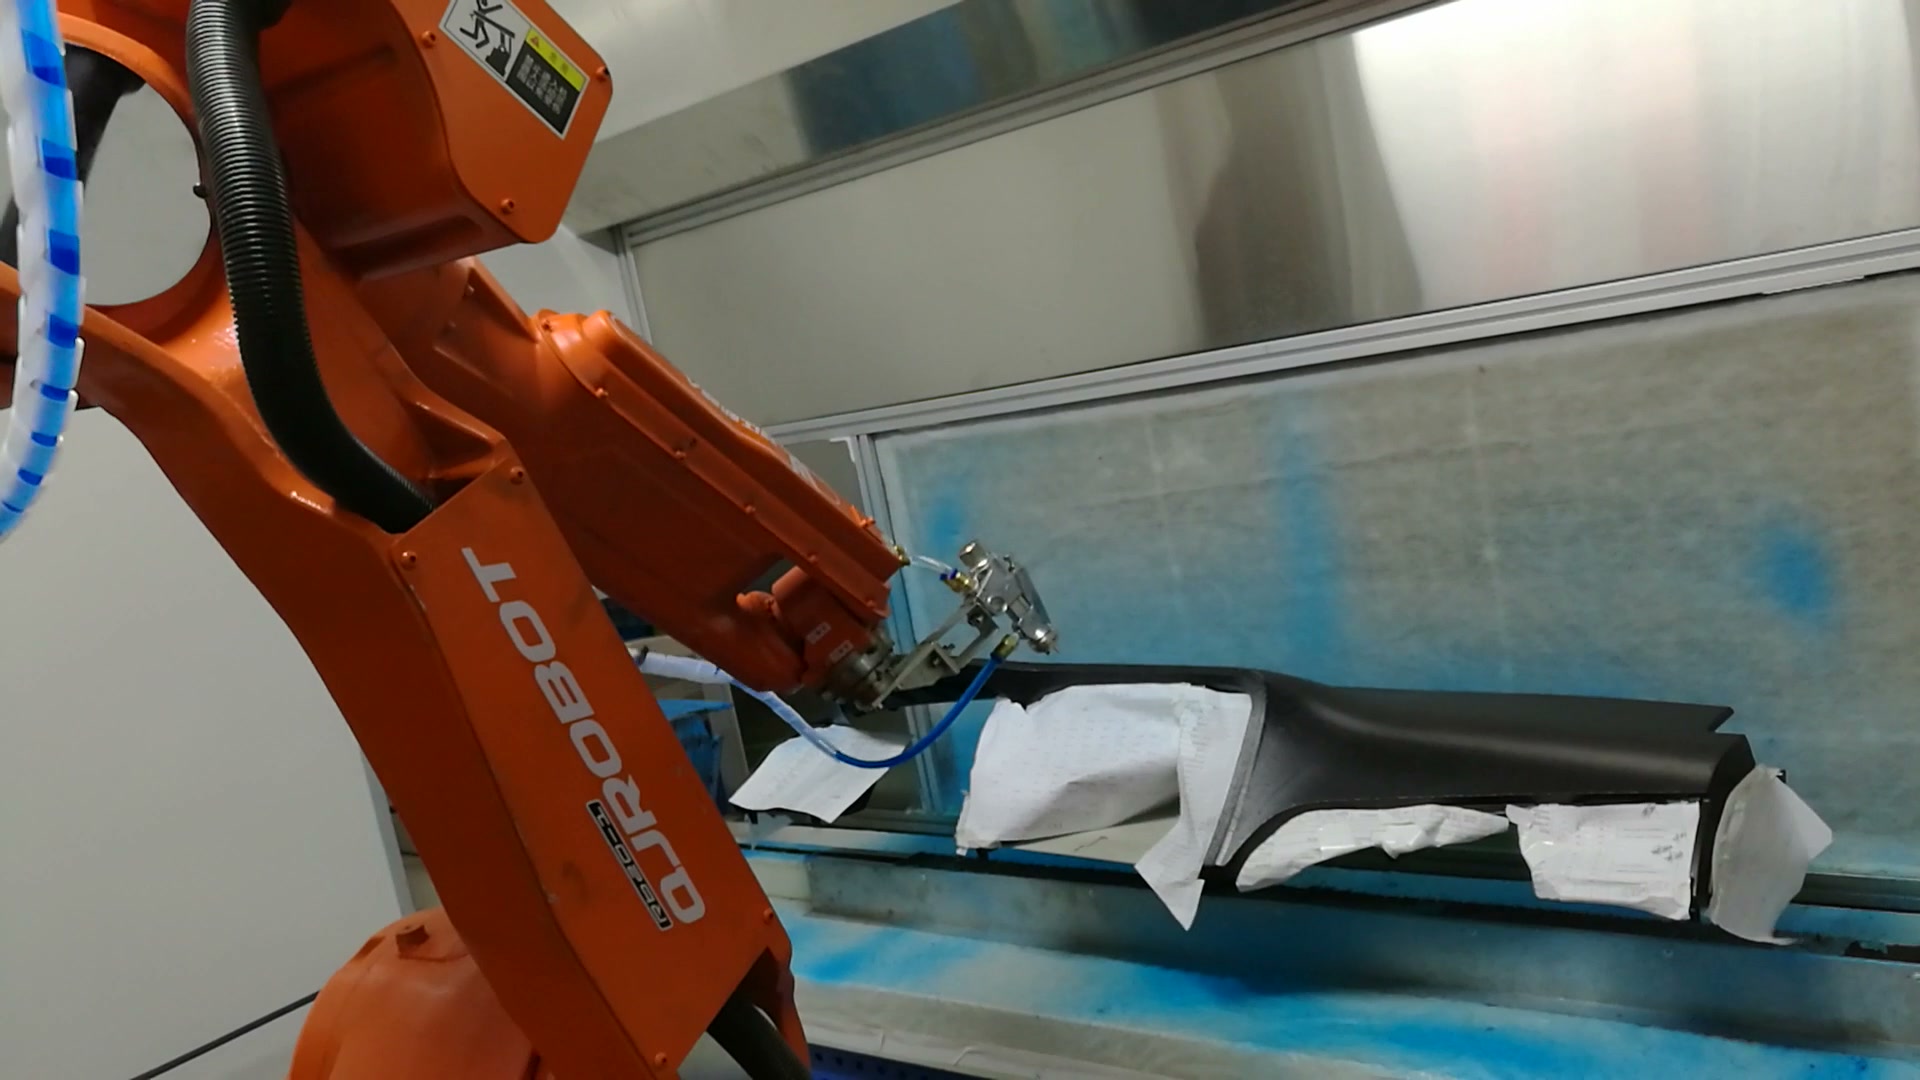
Približno pri 00:13 v videoposnetku je aplikator blizu enega dela fiksne instrumentne plošče; robot, orodje, cevi, obdelovanec in lokalna bela obloga so vidni skupaj.
Načrtovanje robotskega brizganja lepila za armaturne plošče s strani Access
Segmentacija poti se mora začeti z realno geometrijo dela in orodja. Za vsako površinsko območje je potrebna smer pristopa, delovna orientacija, varovalna ovojnica in izhodni premik. Območje, ki je na risbi videti neprekinjeno, lahko potrebuje dve robotski poti, kadar prirobnica, strma sprememba ukrivljenosti, vpenjalo ali položaj cevi omejujejo dostop.
Posneti robot se večkrat približa, sledi odseku in se umakne. Za nov projekt mora natančna razdelitev izhajati iz študije dosega brez povezave, ki ji sledijo poskusi na reprezentativnih delih. Cilj je ohraniti aplikator v ustreznem delovnem odnosu do določene poti, hkrati pa se izogniti nerodni drži zapestja in preprečiti, da bi prehodni gib prečkal obdelovanec ali vpenjalo.
Dvigovanje in premeščanje obravnavajte kot del procesa
Premiki med odseki površine niso prazni premiki. Določajo, ali se orodje premakne mimo obdelovanca, ali ima snop cevi prostor za sledenje in ali se naslednji pristop začne iz predvidljivega položaja. Uporaben načrt gibanja določa, kje aplikator zapusti odsek, kako daleč se umakne, kateri sklepi spremenijo položaj in kje se začne naslednji nadzorovani pristop.
V zaporedju na terenu je orodje vidno dvignjeno med delovnimi odseki. To opažanje podpira pregled prehodov kot eksplicitnih stanj. Ne razkriva, ali je pretok materiala v določenem trenutku vklopljen ali izklopljen, zato mora zasnova krmilnikov to razmerje opredeliti in potrditi na podlagi izbrane opreme za uporabo in specifikacije procesa.
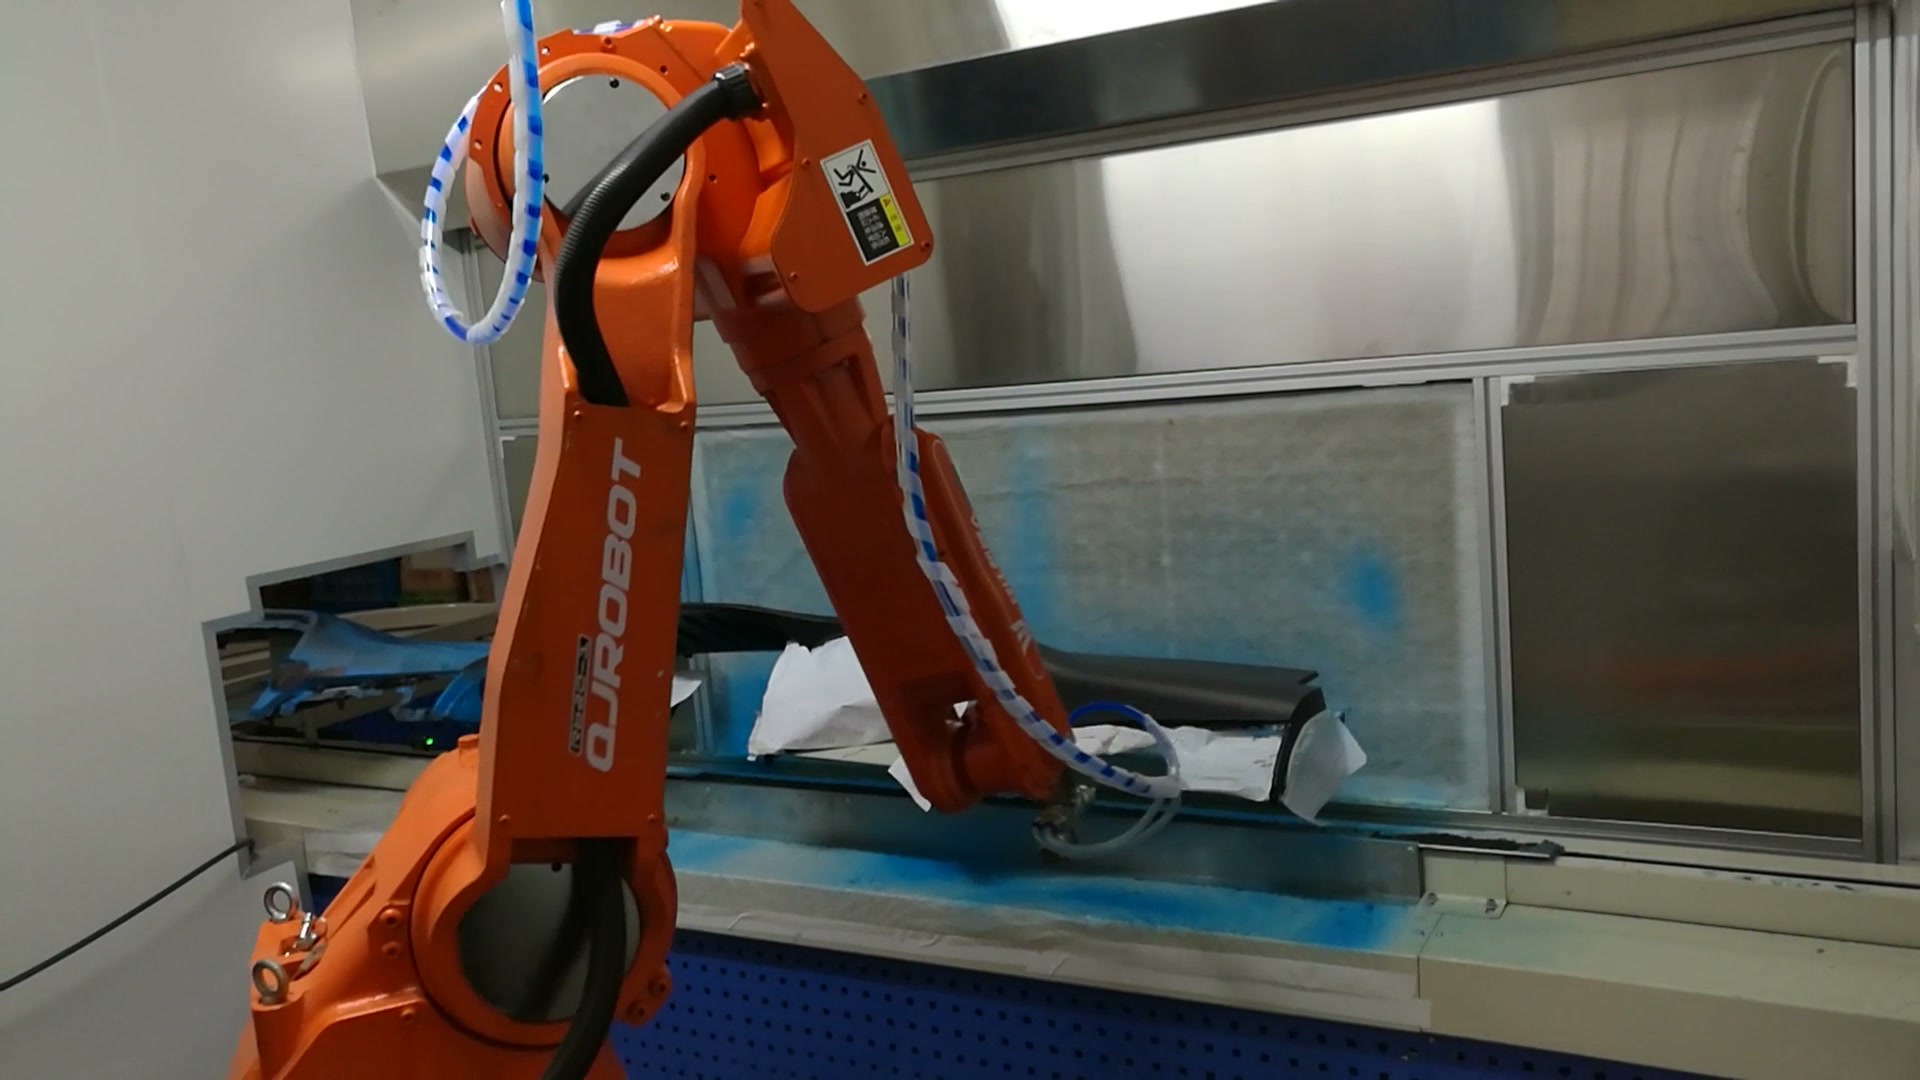
Približno pri 00:37 v videoposnetku se aplikator po vidni fazi umika in ponovnega nameščanja nahaja blizu drugega dela dolge armaturne plošče.
Ohranite napeljave, pokrita območja in priključke v istem modelu razmika
Obdelovanec je pritrjen na fiksni postaji, vidna pa so bela lokalno prekrita območja. Njihov material in namen nista določena s posnetki. Pri načrtovanju projekta pa je treba v študiji dosega in kolizije predstaviti vsak element vpenjalne naprave, pokrov, začasno zaščito in tolerančni sklad, ki lahko vstopi v ovojnico orodja.
Usmerjanje storitev je pomembno iz istega razloga. Aplikator je povezan z vidnimi linijami, ki se premikajo skupaj z robotom. Model mora vključevati meje upogibanja, ohlapnost, točke zatikanja in najzahtevnejše položaje zapestja. Pot, ki je prosta za kovinsko telo orodja, je lahko še vedno neprimerna, če upoštevamo celoten paket storitev.
Pred optimizacijo gibanja določite stanja vmesnika
Robustno zaporedje mora razlikovati med naloženim in lociranim delom, pripravljenostjo vpenjala, prostim robotom, pripravljenostjo aplikatorja, aktivno potjo, končanim odsekom in umikom robota. Natančni signali so odvisni od opreme celice. Ločevanje stanj olajša diagnosticiranje prekinitev in daje načrtu obnovitve znano izhodišče.
Okrevanje si zasluži svoje preizkuse. Razmislite o ustavitvi med približevanjem, med sledenjem površini in med umikom. Za vsak primer opredelite varno stanje, ali se lahko trenutni odsek nadaljuje in dovoljeno pot umika. O tem se je treba dogovoriti, preden poskušate skrajšati čas prehoda.
Načrtujte celico glede na dejanske omejitve aplikacije
Modro ohišje in fiksna postaja določata vidni delovni prostor, vendar posnetek ne prikazuje zasnove prezračevanja ali filtracije v ohišju. Pregled projekta mora za določitev prezračevanja, nadzora izpostavljenosti, varoval, požarnih ukrepov, dostopa za vzdrževanje in ravnanja z odpadki uporabiti varnostne podatke dobavitelja lepila, navodila za uporabo opreme, veljavne lokalne zahteve in oceno procesnega tveganja.
Zaščita robota je odvisna tudi od celotne celice in načinov delovanja. Ocena mora zajemati polnjenje, nastavitev, čiščenje, servisiranje šob, odpravljanje napak in dostop do vpenjala ter samodejno gibanje. Končna zasnova mora upoštevati veljavne zahteve za lokacijo namestitve in izbrano opremo.
Vhodni podatki za uporabno študijo izvedljivosti
| vhod | Zakaj spreminja koncept |
|---|---|
| Reprezentativni del CAD in tolerance | Določa dosegljive površine, robne pogoje in ekstremne varnostne meje |
| Zahtevana območja uporabe in območja prepovedi vstopa | Določa, kje se poti lahko začnejo, nadaljujejo in končajo |
| Podatki o lepilih in opremi za nanašanje | Določa procesno okno in podporno opremo za validacijo |
| Oblika pritrditve in lokalnega prekrivalnega sistema | Dodaja resnične ovire in pogoje ponovljivosti |
| Aplikator, cevi in paket za oblačenje | Določa geometrijo orodja, obremenitev zapestja in omejitve usmerjanja storitev |
| Postavitev celic in načini dostopa | Oblikuje postavitev robota, varovanje, vzdrževanje in okrevanje |
| Metoda sprejemanja | Povezuje poskuse z merljivimi projektnimi kriteriji |
Koristen konceptualni rezultat vključuje segmentiran zemljevid poti, študijo dosega in položaja, model orodja in storitvene ovojnice, zaporedje stanj vmesnika, koncept varovanja, matriko obnovitve in načrt poskusov. Zaveze glede učinkovitosti morajo slediti testiranju reprezentativnih delov z dogovorjenim materialom in metodo pregleda.
Praktična vprašanja pred podrobnim načrtovanjem
Zakaj bi eno armaturno ploščo razdelili na več robotskih poti?
Različna področja lahko zahtevajo različne smeri pristopa in položaje zapestja. Izraziti odseki ustvarjajo tudi nadzorovana mesta za dvigovanje in premeščanje brez prečkanja dela.
Kaj je treba vključiti v študijo dosega?
Vključite celotno tolerančno območje dela, vpenjalo, pokrove, ohišje aplikatorja, servisni paket, položaj robotskega zapestja, približevalne in odvzemne premike, ohišje in dostop za vzdrževanje.
Kako naj bi ravnali z območji, kjer je prepovedan dostop?
Definirajte jih iz specifikacije dela in procesa, predstavite jih v modelu poti in jih potrdite med poskusi. Vidne bele prevleke v tem primeru ne smete obravnavati kot dokaz specifične metode maskiranja.
Kaj naj bi meril načrt sprejemanja?
Uporabite dogovorjena merila za dejansko potrebo po lepilu, delu in nadaljnjem postopku. Načrt lahko vključuje postavitev poti in preverjanje rezultatov procesa, vendar morajo natančne meritve in omejitve izhajati iz specifikacije projekta in ne iz tega videoposnetka.
Za pregled koncepta navedite podatke o delih in vpenjalih, cone uporabe, izbrane materiale in informacije o opremi, postavitev, potrebe po dostopu in predlagano metodo prevzema. Zahtevajte pregled vloge za EVST ali e-pošta prodaja@evsrobot.com.
Sprejem projekta sledi dogovorjenim projektnim podatkom, poskusni metodi in zapisom.