
By Uredniška ekipa EVST · Pregledal/a Uredniška ekipa EVST · Zadnja posodobitev 10. oktobra 2026 · Uredniška politika · Politika popravkov · Pogoji
Robotsko odstranjevanje zarobkov z delov deluje, ko je mogoče del razdeliti na varne oprijemalne površine, izpostavljene delovne robove in varen prehodni prostor med njimi. Robot mora del stabilno držati na veliki plošči vpenjalne naprave, nameščeni na zapestju, medtem ko vsak zahtevani zunanji rob predstavlja fiksnemu rotacijskemu orodju. Če vpenjalna naprava prekrije rob, med obračanjem izgubi oporo ali trči pred naslednjim približevanjem, težave ni mogoče rešiti z dodajanjem več robotskih položajev.
Pošljite svojo risbo dela in dnevno proizvodnjo, in pripravili bomo koncept celice in oceno časa cikla. Označite robove, ki jih je treba obdelati, in vse površine, ki ne smejo priti v stik z vpenjali.
Pred načrtovanjem poti robota razdelite del
Prva uporabna risba ni robotska pot. Gre za površinski zemljevid dela. Vsakemu ustreznemu območju dodelite eno vlogo: na voljo za prijemanje, potrebno za odstranjevanje zarobkov, zaščiteno pred oznakami vpenjal, uporabljeno za lociranje ali potrebno kot razmik med vrtenjem dela. Kompleksni majhni deli pogosto postavljajo te vloge blizu skupaj. Površina, ki je videti primerna za podporo, se lahko nahaja ob robu, ki mora preiti mimo orodja; spona, varno nameščena v eni orientaciji, lahko postane vodilna točka trčenja po vrtenju zapestja.
| Delno območje | Vprašanje za odgovor | Posledice oblikovanja |
|---|---|---|
| Privlačen obraz | Ali se lahko pritrditev tukaj obdrži skozi vsako orientacijo? | Določa položaj spone in smer podpore |
| Delovni rob | Ali lahko doseže fiksno orodje, ne da bi vpenjalo vstopilo v območje orodja? | Določa dolžino izpostavljenega roba in pristopni kot |
| Funkcija iskanja | Ali se ponavlja brez uporabe površine, rezervirane za obdelavo? | Določa, kako se del namesti na vpenjalo |
| Zaščitena površina | Ali se mora izogibati stiku s sponko ali ostanki orodja? | Dodaja blazinice, zaščito ali drugačno območje oprijema |
| Prehodna ovojnica | Kaj se širi skozi prostor, ko se zapestje obrača in nagiba? | Določa prostor okoli orodja in zaščit |
Ta dodelitev preprečuje pogosto odkrivanje v pozni fazi: robot lahko doseže orodje, vendar vpenjalo drži točno tisto območje, do katerega potrebuje dostop.
V tej celici se del premika, orodje pa ostane fiksno.
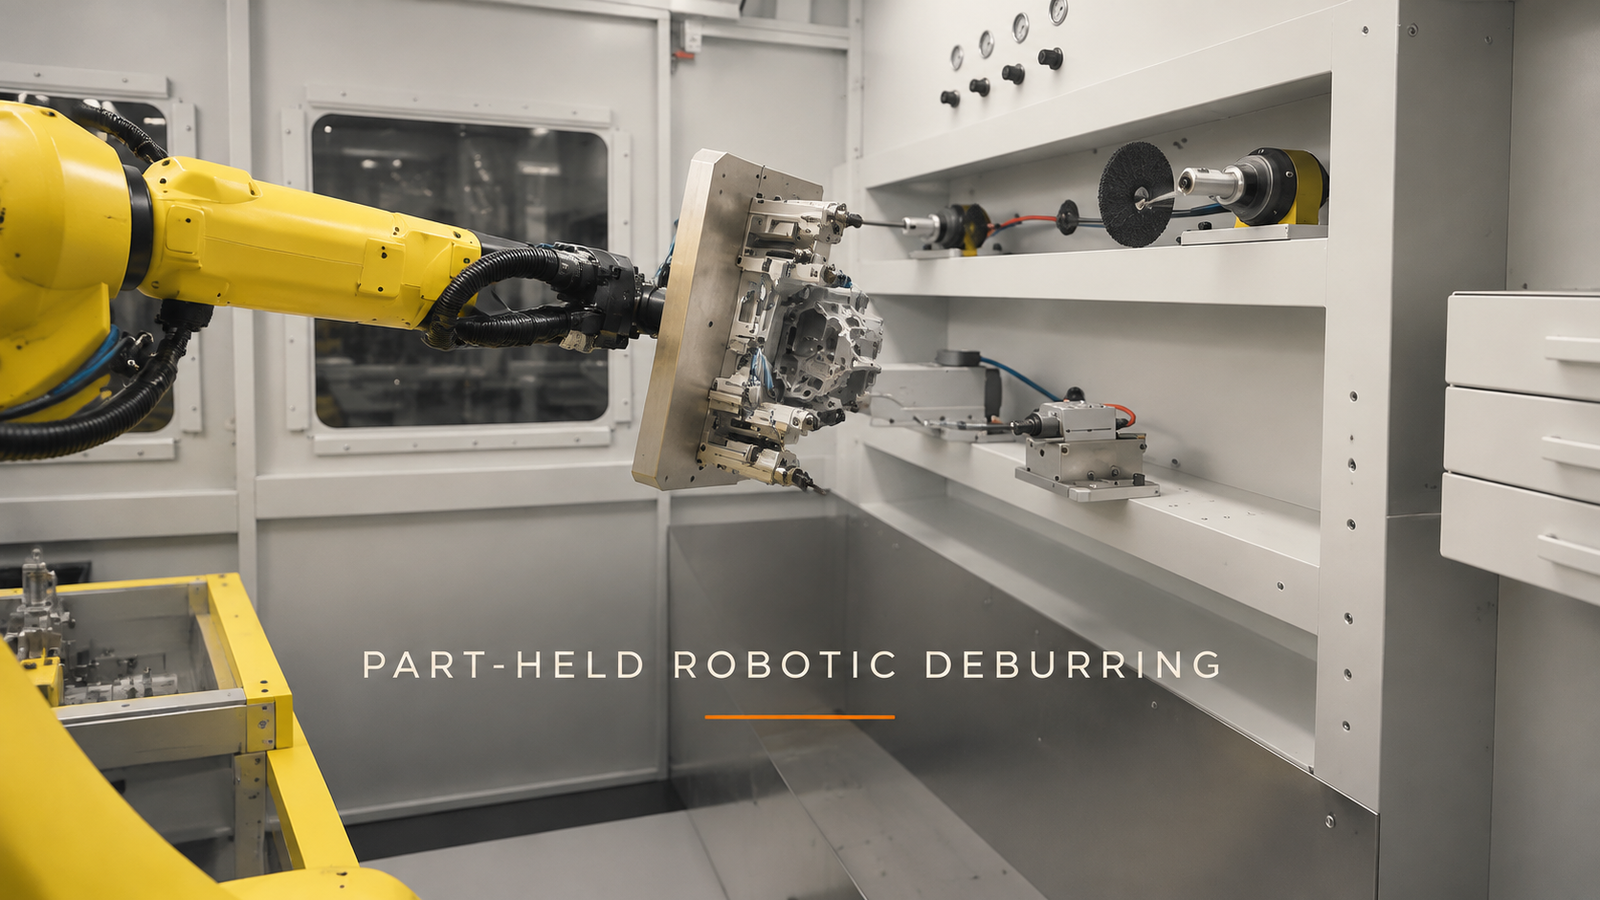
Dokumentirana celica uporablja rumenega šestosnega robota za prenos kompleksnega majhnega dela s sprednje mize na fiksno rotacijsko orodje. Na robotovem zapestju je velika pravokotna kovinska vpenjalna plošča, na katero je pritrjen majhen del.
Robot dvigne obdelovanec s sprednjega območja in se obrne proti fiksnemu orodju. Spremeni orientacijo zapestja, vodi en rob skozi obdelovalni položaj, umakne, obrne obdelovanec in se ponovno približa. Različne strani in zunanje konture so predstavljene v seriji gibov. Proti koncu robot zapusti območje orodij in vrne obdelovanec na sprednjo mizo.
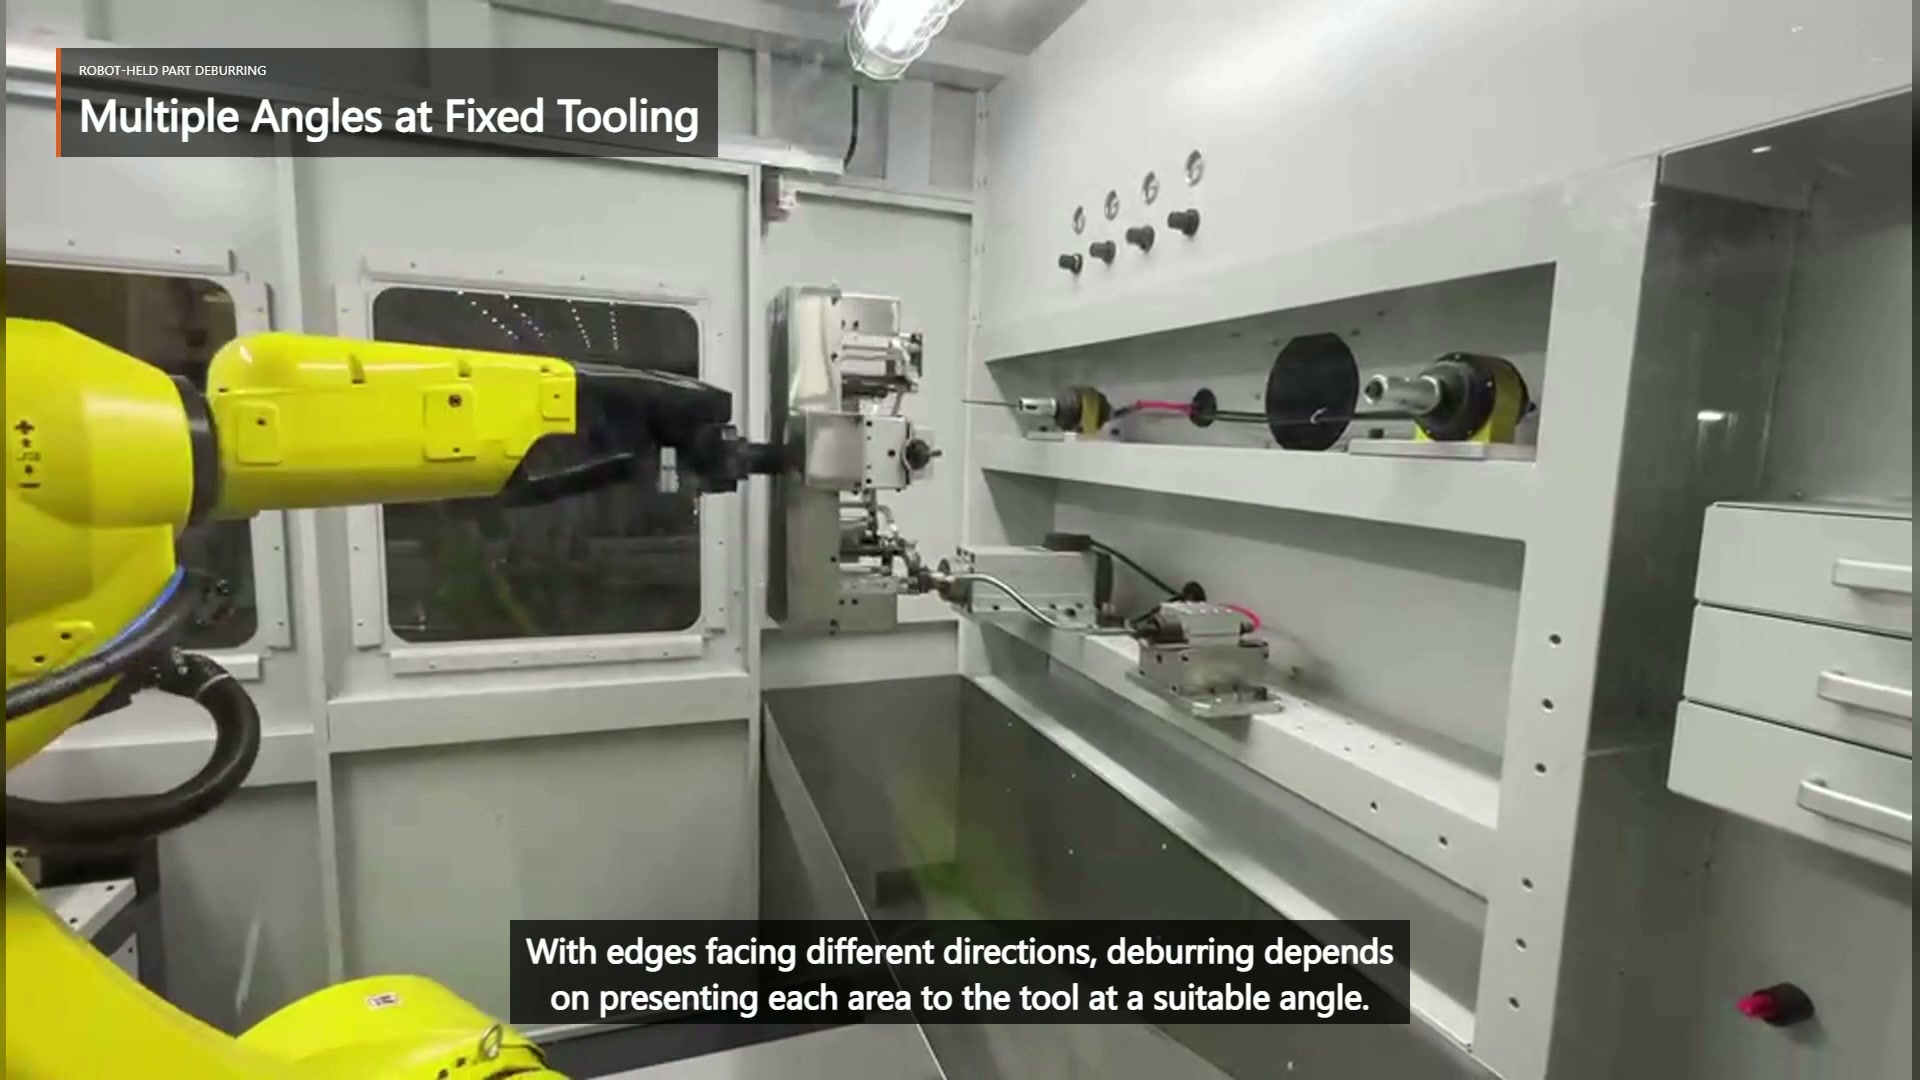
Ta ureditev premika obdelovanec namesto nošenja električnega orodja okoli njega. To omogoča dostop do več zunanjih robov, ne da bi bilo treba premeščati fiksno opremo. Prav tako prenese glavno breme načrtovanja na vpenjalo dela: plošča, spone in del morajo ostati stabilni, medtem ko se njihova skupna ovojnica obrača skozi številne orientacije.
Vsakemu delovnemu robu dajte veljaven pristop
Rob ni dostopen zgolj zato, ker je viden. Potreben je pristop, pri katerem lokalna orientacija roba ustreza fiksnemu orodju, obdelovanec lahko preide obdelovalni položaj in vpenjalna plošča ostane zunaj orodja in okoliške strukture. Robot potrebuje tudi varen način za vstop in izstop iz tega pristopa.
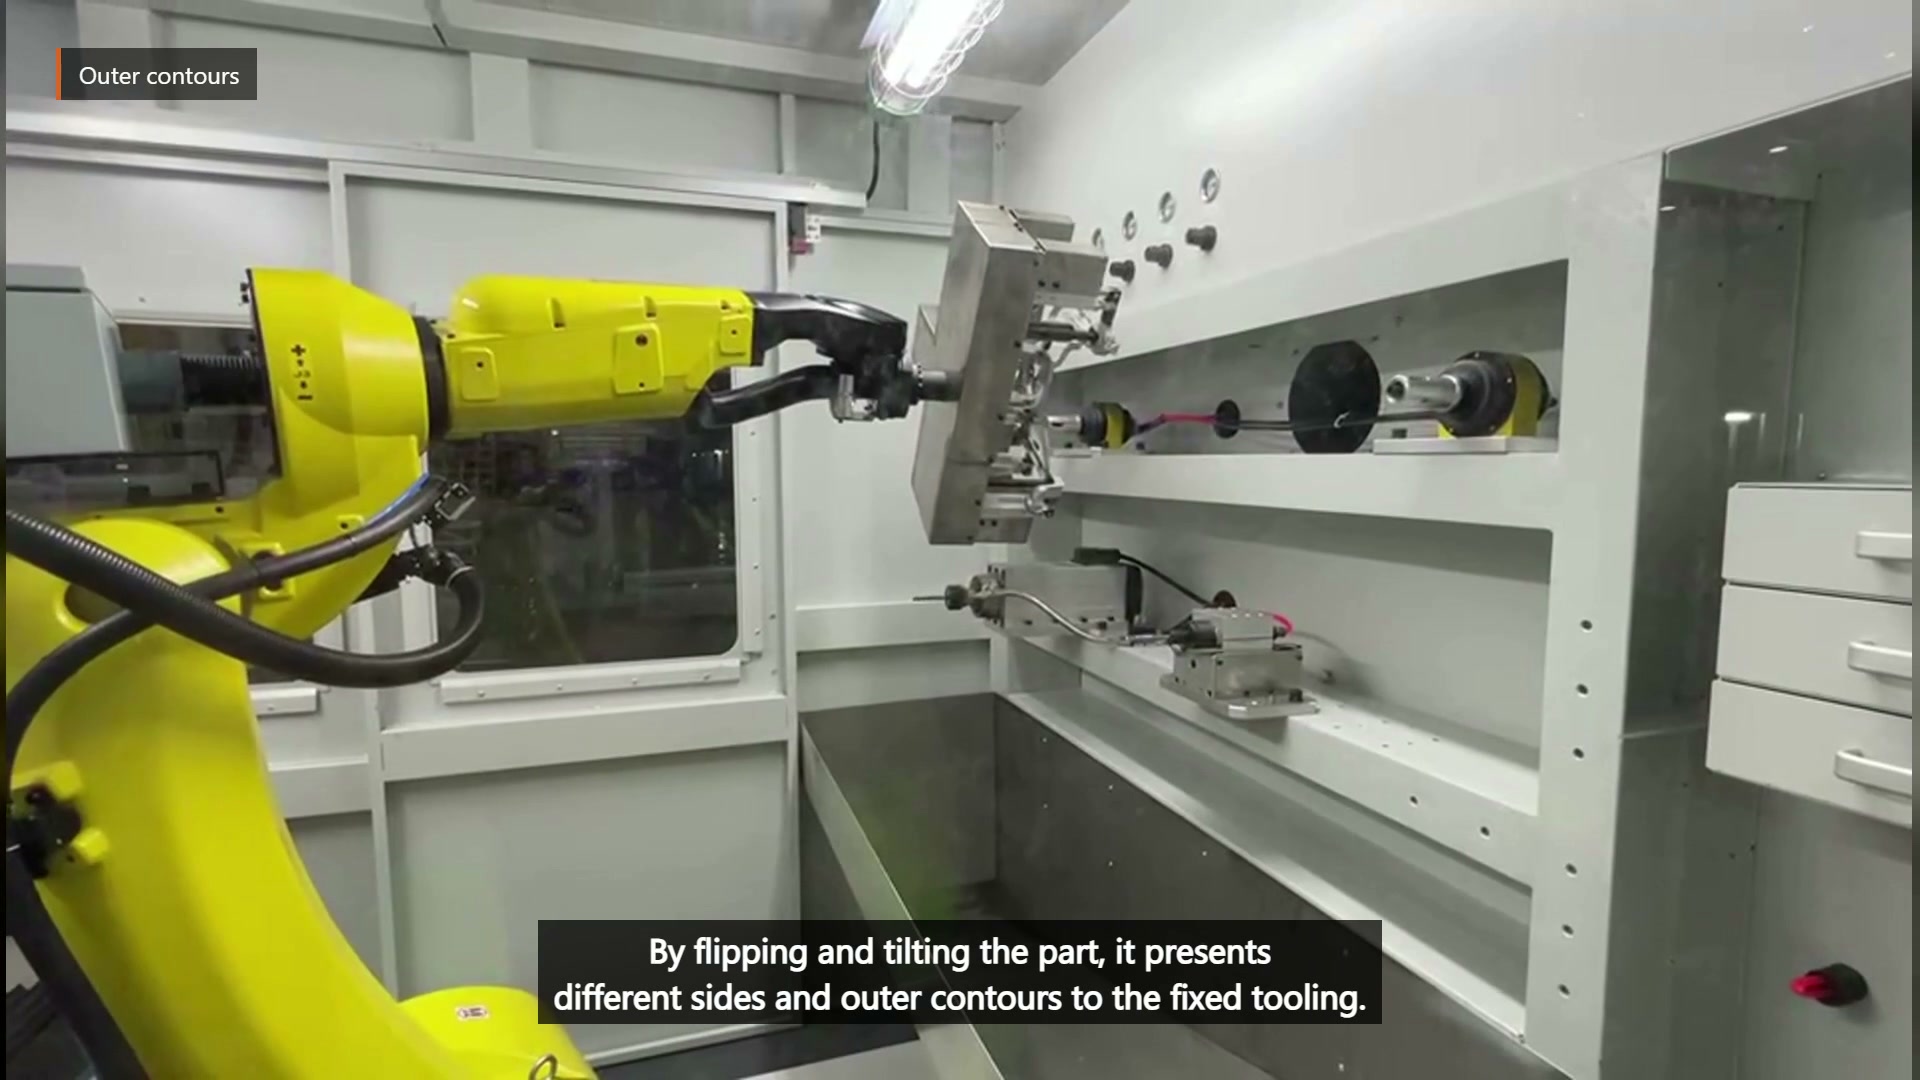
Načrt postopka sestavite rob za robom. Za vsako zahtevano območje zabeležite nastavitev prijema, orientacijo dela, lokacijo orodja, smer vstopa, smer obdelave in smer odvzema. Nato združite robove, ki si lahko delijo stabilno vpenjalo in združljivo držo zapestja. Robovi, ki jih ni mogoče doseči brez prekrivanja delovnega območja ali spreminjanja plošče vpenjala v oviro, bodo morda potrebovali drugo nastavitev, drugo vpenjalo ali drugačno delitev dela.
Območje orodij v tej celici ima orodja na različnih položajih vgradnje. Ugotovite, kaj potrebuje vsak rob, in se odločite, kateri fiksni položaj orodja zagotavlja potreben dostop, namesto da bi vsak pristop izvajali skozi en sam položaj.
Vsako preusmeritev obravnavajte kot svoj lastni problem s prostornino
Obdelovalni položaji so le del gibanja. Med njimi robot večkrat umakne, obrne ali nagne del in se mu ponovno približa. Med temi prehodi se lahko daljni kot pravokotne vpenjalne plošče premakne bližje orodju, ohišju ali mizi kot sam del.
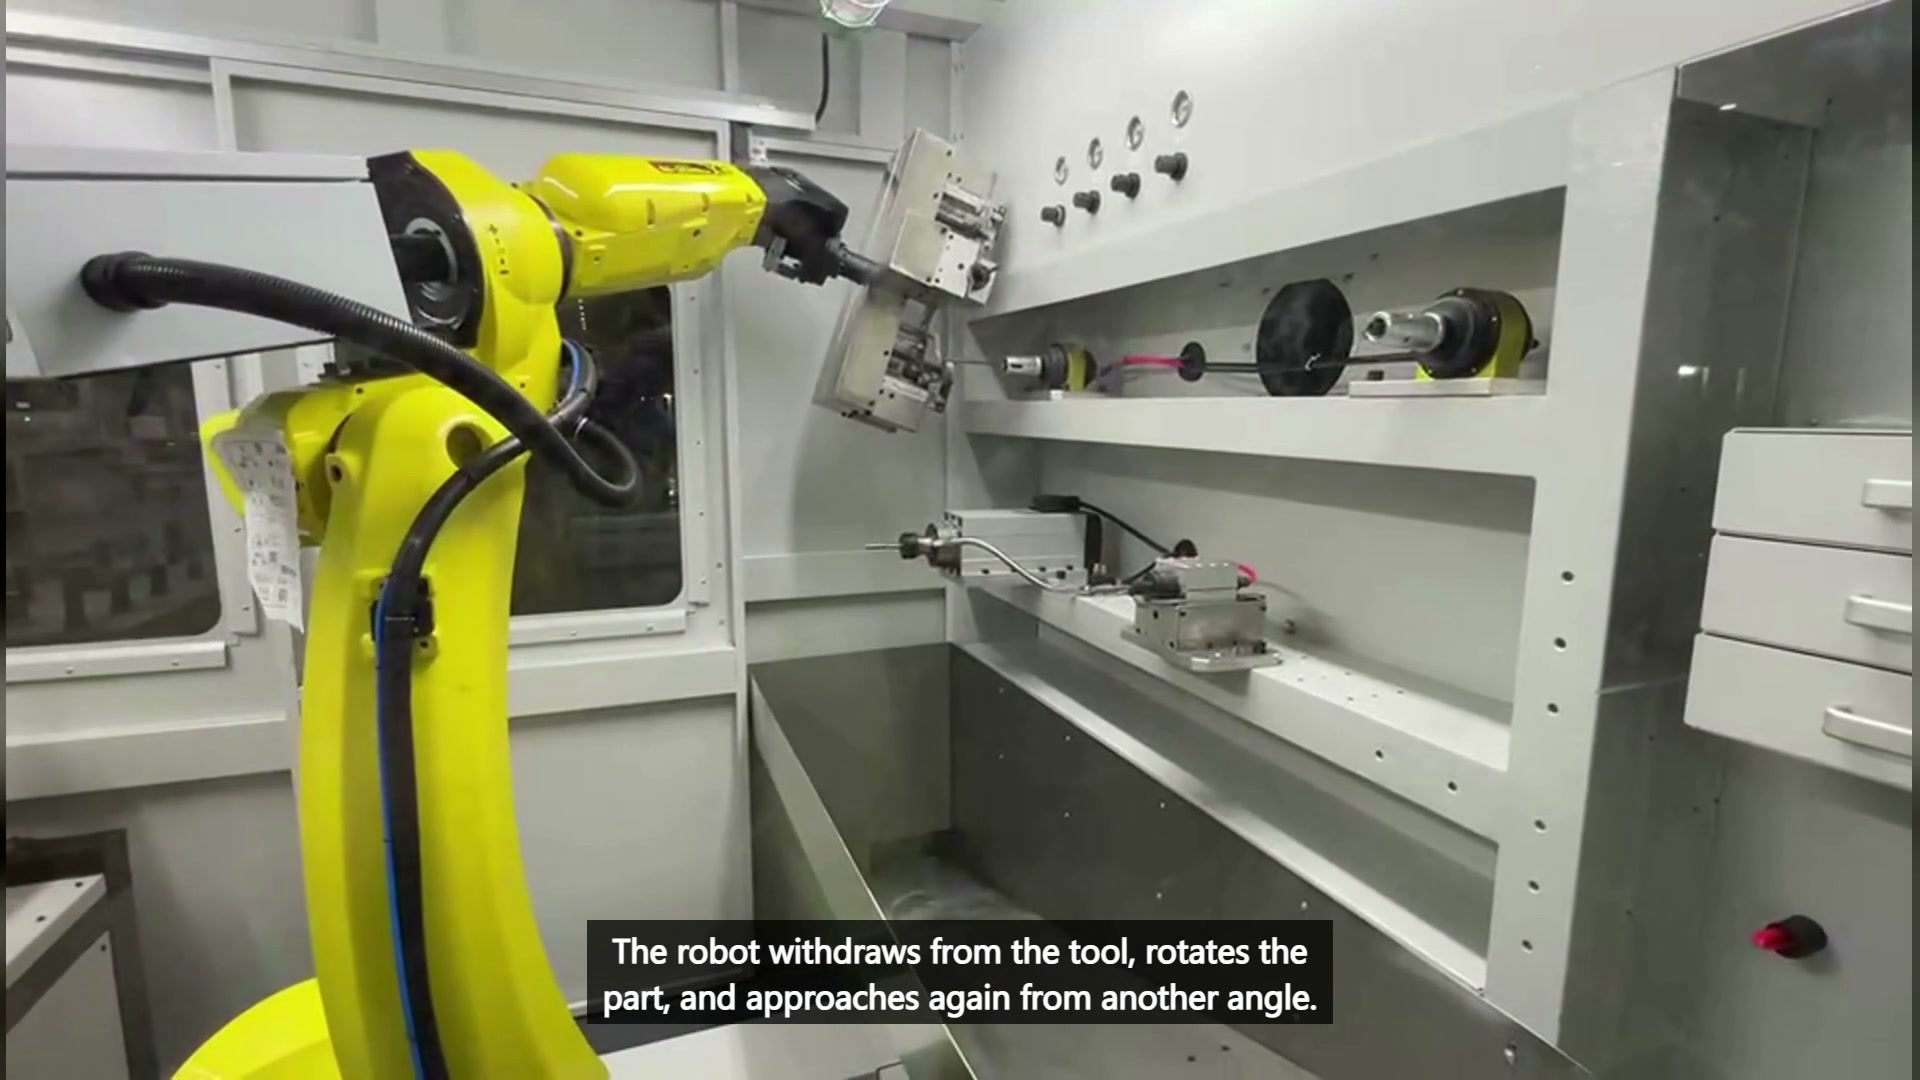
Preverite celotno gibljivo ovojnico za vsak prehod. Vključite ploščo, spone, pritrdilne elemente, del, cevi in morebitne štrleče opore. Model trčenja, ki temelji samo na obliki dela, zgreši strojno opremo, ki pogosto določa najširšo ali najdaljšo točko. Premiki umika naj bodo dovolj dolgi, da orodje umakne iz strojne opreme pred velikimi vrtljaji zapestja, in preverite, ali naslednji pristop ne prečka prejšnjega položaja orodja.
Zaporedje mora biti razumljivo, ne da bi se bilo treba zanašati na učenje s poskusi in napakami na stroju. Jasen vrstni red lahko združuje bližnje zunanje robove, se umika v varno območje, izvaja eno veliko preusmeritev in nato pristopa k naslednji skupini. Najboljši vrstni red je odvisen od geometrije in dostopa; ni ga mogoče sklepati iz splošnega pravila ali števila vidnih zavojev.
Stabilnost mora preživeti najmanj ugodno stanje
Vpenjalo, ki drži obdelovanec na sprednji mizi, se lahko obnaša drugače, ko ga zapestje nagne, obrne ali predstavi s strani. Smer obremenitve se spreminja glede na nosilce, stik orodja pa deluje na različnih razdaljah od vpenjala. Zasnujte ga okoli najmanj ugodne orientacije, ne pa najlažjega položaja za prijem.
Preverite, kje del sedi, katere funkcije preprečujejo premikanje in vrtenje ter kako sila vpenjanja doseže nosilce. Ohranite stik v bližini togih območij, kadar risba to dopušča. Izogibajte se uporabi tankega ali občutljivega roba preprosto zato, ker je enostavno doseči. Če si celico deli več različic delov, preverite, ali ista shema namestitve ohranja vse potrebne robove izpostavljene.
Posneto gibanje potrjuje, da vpenjalo ostane pritrjeno, medtem ko robot predstavlja različne strani. Ne zagotavlja podatkov o sili vpenjanja, hitrosti odstranjevanja, končni obdelavi ali kakovosti. Ti rezultati zahtevajo preizkuse z dejanskim delom, vpenjalom in izbranim orodjem.
Vprašanja, ki jih je treba razrešiti pred vzorčnim preizkusom
Ali je mogoče vse robove obdelati z enim samim prijemom?
Le če izbrane površine za prijemanje in lociranje omogočajo dostop do vseh potrebnih robov in če celotna ovojnica vpenjala med prehodi omogoča dostop do vseh orodij. Zemljevid površine in študija položaja lahko pred poskusom prepoznata konflikte.
Je eno fiksno orodje dovolj?
To je odvisno od geometrije roba in izbranega postopka. Ne predvidevajte enega orodja iz delnega pogleda na celico. Vsak rob uskladite z zahtevanim dostopom do orodja in nato odločite, ali je potreben en ali več fiksnih položajev.
Kaj je treba preveriti med vzorčnim preizkusom?
Preverite stabilnost držala, dostop do vsakega navedenega roba, razdaljo med umiki in obračanji ter zahtevani rezultat obdelave na risbi. Za nastavitev procesnih parametrov uporabite poskus; ne izpeljujte jih iz videoposnetka.
Kaj poslati na inženirski pregled
Pošljite risbo dela, dnevno proizvodnjo, različice dela in seznam označenih robov. Določite dovoljene površine za prijemanje, zaščitene površine, lokacijske elemente in vsa območja, ki morajo ostati vidna za pregled. Če obstaja trenutni ročni postopek, opišite orodja in uporabljeni vrstni red. Navedite zahtevano stanje robov v risarskih izrazih ali s sprejetimi vzorci.
S temi vhodnimi podatki lahko ločimo oprijemalne površine od delovnih robov, primerjamo koncepte vpenjalnih naprav, združimo združljive pristope in načrtujemo vzorčni poskus. Pogovorite se z EVST o vaši aplikaciji za robotsko odstranjevanje robov ali e-pošta prodaja@evsrobot.com z risbo vašega dela in dnevno proizvodnjo za koncept celice in oceno časa cikla.
Ta članek obravnava vidne premike delov, ki jih vodijo roboti, in splošna načela načrtovanja vpenjalnih naprav; ne navaja materiala, specifikacije orodja, procesnih parametrov, končne obdelave, hitrosti odstranjevanja, kakovosti ali časa cikla za to celico.