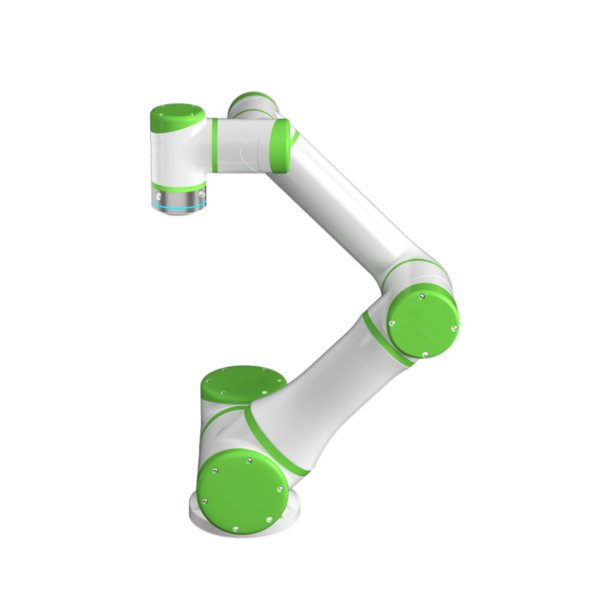
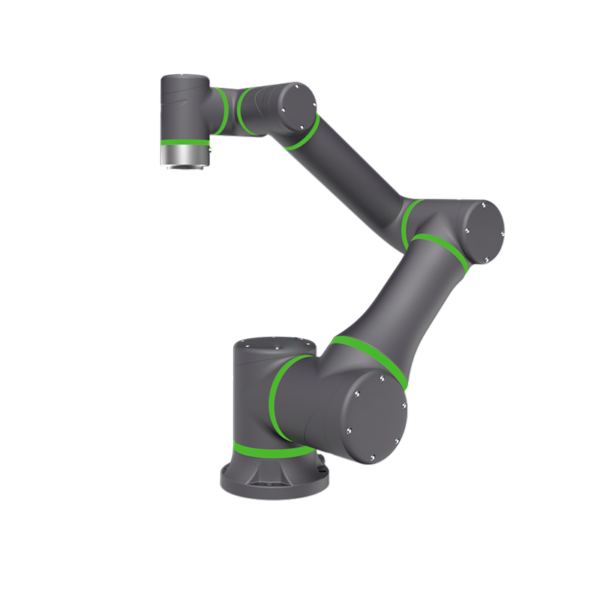
10 kg tovora 1671 mm razdalje dosega robotske roke QJR10-1

  • Zasnova je zelo kompaktna, prilagodljiva namestitev s talnim ali inverznim položajem.
  • 6-osni robot z velikim delovnim prostorom, visoko hitrostjo delovanja, visoko natančnostjo ponavljajočega se pozicioniranja, primeren za brizganje, nakladanje in razkladanje, rokovanje, sortiranje, sestavljanje in druge široke uporabe.
  • Ponovna natančnost pozicioniranja: ±0.05 mm
  • Razpon rok: 1410.5 mm
  • Nosilnost: 10 kg

Prenos baze podatkov

3D risbe

Priročniki za vzdrževanje

navodila

Tehnični parametri

Model QJR10-1
Številka osi 6
Obremenitev 10kg
Ponovite pozicioniranje ± 0.05mm
Max Armspan 1671mm
Obseg gibanja J1 ± 172º
J2 ﹢166º,﹣107º
J3 ﹢83º,﹣92º
J4 ± 170º
J5 ± 125º
J6 ± 360º
Najvišja hitrost J1 172º/s
J2 172º/s
J3 183º/s
J4 430º/s
J5 430º/s
J6 584º/s
Dovoljeni navor J4 24.6N.m
J5 24.6N.m
J6 9.8N.m
Vztrajnostni moment J4 0.63 kg.m²
J5 0.63 kg.m²
J6 0.1 kg.m²
Telesna teža robota 250kg
Zmogljivost 3.3kVA
Kabinet Velikost 580 * 600 * 960mm
Kabinet Teža 130kg
LED vir svetlobe Trifazni štirižilni
Namestitev obrazca Tla, strop
uporaba Varjenje, barvanje, nakladanje in razkladanje, manipulacija, sortiranje, montaža itd.

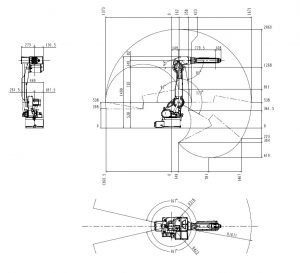
Risba splošnih dimenzij in obsega gibanja robota

10 kg koristne obremenitve 1671 mm robotske roke QJR10-1 Risba obsega gibanja

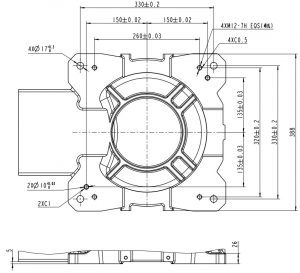
Dimenzijska risba za pritrditev podnožja robota

10 kg koristne obremenitve 1671 mm Robotska roka QJR10-1 Dimenzijska risba za pritrditev na osnovo

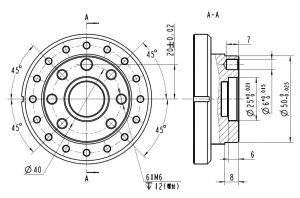
Merska risba namestitve konca robota

10 kg nosilnosti 1671 mm robotska roka QJR10-1 Merska risba končne namestitve

Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.