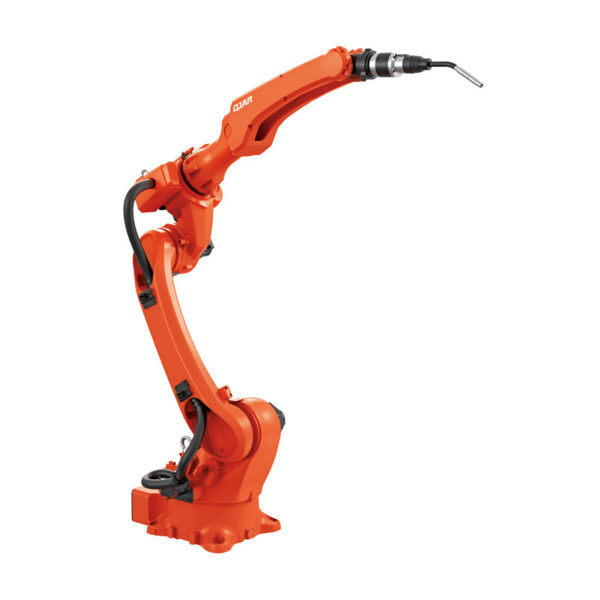
4 kg nosilnosti 1410.5 mm robot za varjenje na daljavo QJRH4-1A

  • Varilni robot z nosilnostjo 4 kg se uporablja predvsem za obločno varjenje, z visoko zanesljivostjo in odlično vrednostjo za denar.
  • Votle strukturne roke in zapestja, vgrajen varilni kabel, možnost varjenja v ozkem prostoru, lahka, kompaktna struktura.
  • Z namestitvijo zaščitnega pokrova ste lahko prepričani, da ga je mogoče uporabljati v različnih težkih okoljih (prah in kapljanje)
  • Veliko delovno mesto, visoka hitrost delovanja, visoka natančnost ponovnega pozicioniranja, primerno za kakovostno zahtevna varjenja.
  • Ponovna natančnost pozicioniranja: ±0.03 mm
  • Razpon rok: 1410.5 mm
  • Delovni kos: ogljikovo jeklo, nerjavno jeklo, aluminij, baker itd

Prenos baze podatkov

3D risbe

Priročniki za vzdrževanje

navodila

Tehnični parametri

Model QJRH4-1A
Številka osi 6
Obremenitev 4kg
Ponovite pozicioniranje ± 0.03mm
Max Armspan 1410.5mm
Obseg gibanja J1 ± 168º
J2 ﹢150º,﹣89º
J3 ﹢85º,﹣111º
J4 ± 167º
J5 ﹢58º,﹣217º
J6 ± 360º
Najvišja hitrost J1 201º/s
J2 201º/s
J3 235º/s
J4 350º/s
J5 355º/s
J6 481º/s
Dovoljeni navor J4 10.51N.m
J5 10.51N.m
J6 2.94N.m
Vztrajnostni moment J4 0.38 kg.m²
J5 0.38 kg.m²
J6 0.03 kg.m²
Telesna teža robota 150kg
Zmogljivost 2.7VA
Kabinet Velikost 580 * 600 * 960mm
Kabinet Teža 130kg
LED vir svetlobe Trifazni štirižilni
Namestitev obrazca Tla, strop
uporaba Varjenje

Risba splošnih dimenzij in obsega gibanja robota

Varilni robot QJRH4-1A Celotna dimenzija

Dimenzijska risba za pritrditev podnožja robota

Varilni robot QJRH4-1A Montažna dimenzijska risba

Merska risba namestitve konca robota

Merska risba varilnega robota QJRH4-1A za končno namestitev

Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.