
By Uredniška ekipa EVST · Pregledal/a Uredniška ekipa EVST · Zadnja posodobitev 24. septembra 2026 · Uredniška politika · Politika popravkov · Pogoji
Najbolj omejen spoj bi moral poganjati varilno postavitev z dolgim okvirjem. Posnetek prikazuje dva oranžna robota, nameščena vzdolž dolgega modrega vpenjala, ki drži ločen ukrivljen kovinski element; na lokalnih spojih se pojavijo loki, medtem ko se roboti premikajo med položaji. Koristna študija se začne na spoju, ki je najbližje oviri ali najbolj oddaljen od stabilne referenčne točke, nato pa se nadaljuje navzven do podpor, dostopa do gorilnika in zaporedja. Zahteve glede okvirja in spojev delite z EVST.
Začnite na spoju z najmanj svobode
Dolgi členi mikajo ekipe, da bi celico razporedile glede na celotno dolžino. Dolžina je pomembna, vendar je odločilna omejitev pogosto lokalna: spoj blizu nosilca, ukrivljen odsek, ki blokira vrat gorilnika, ali končni spoj, ki zahteva, da se robot približa svoji delovni meji. Če tega spoja ni mogoče zvariti in izstopiti z rezervo, je preostanek postavitve prezgodnji.
Široki posnetek ločuje modro vpenjalo od temnejšega kovinskega elementa, ki je v njem. Roboti stojijo na različnih straneh in se premikajo na lokalna delovna območja. To podpira analizo varjenja na dolgi ravni, ne da bi bilo treba identificirati izdelek, projekt, metodo koordinacije ali rezultat varjenja.
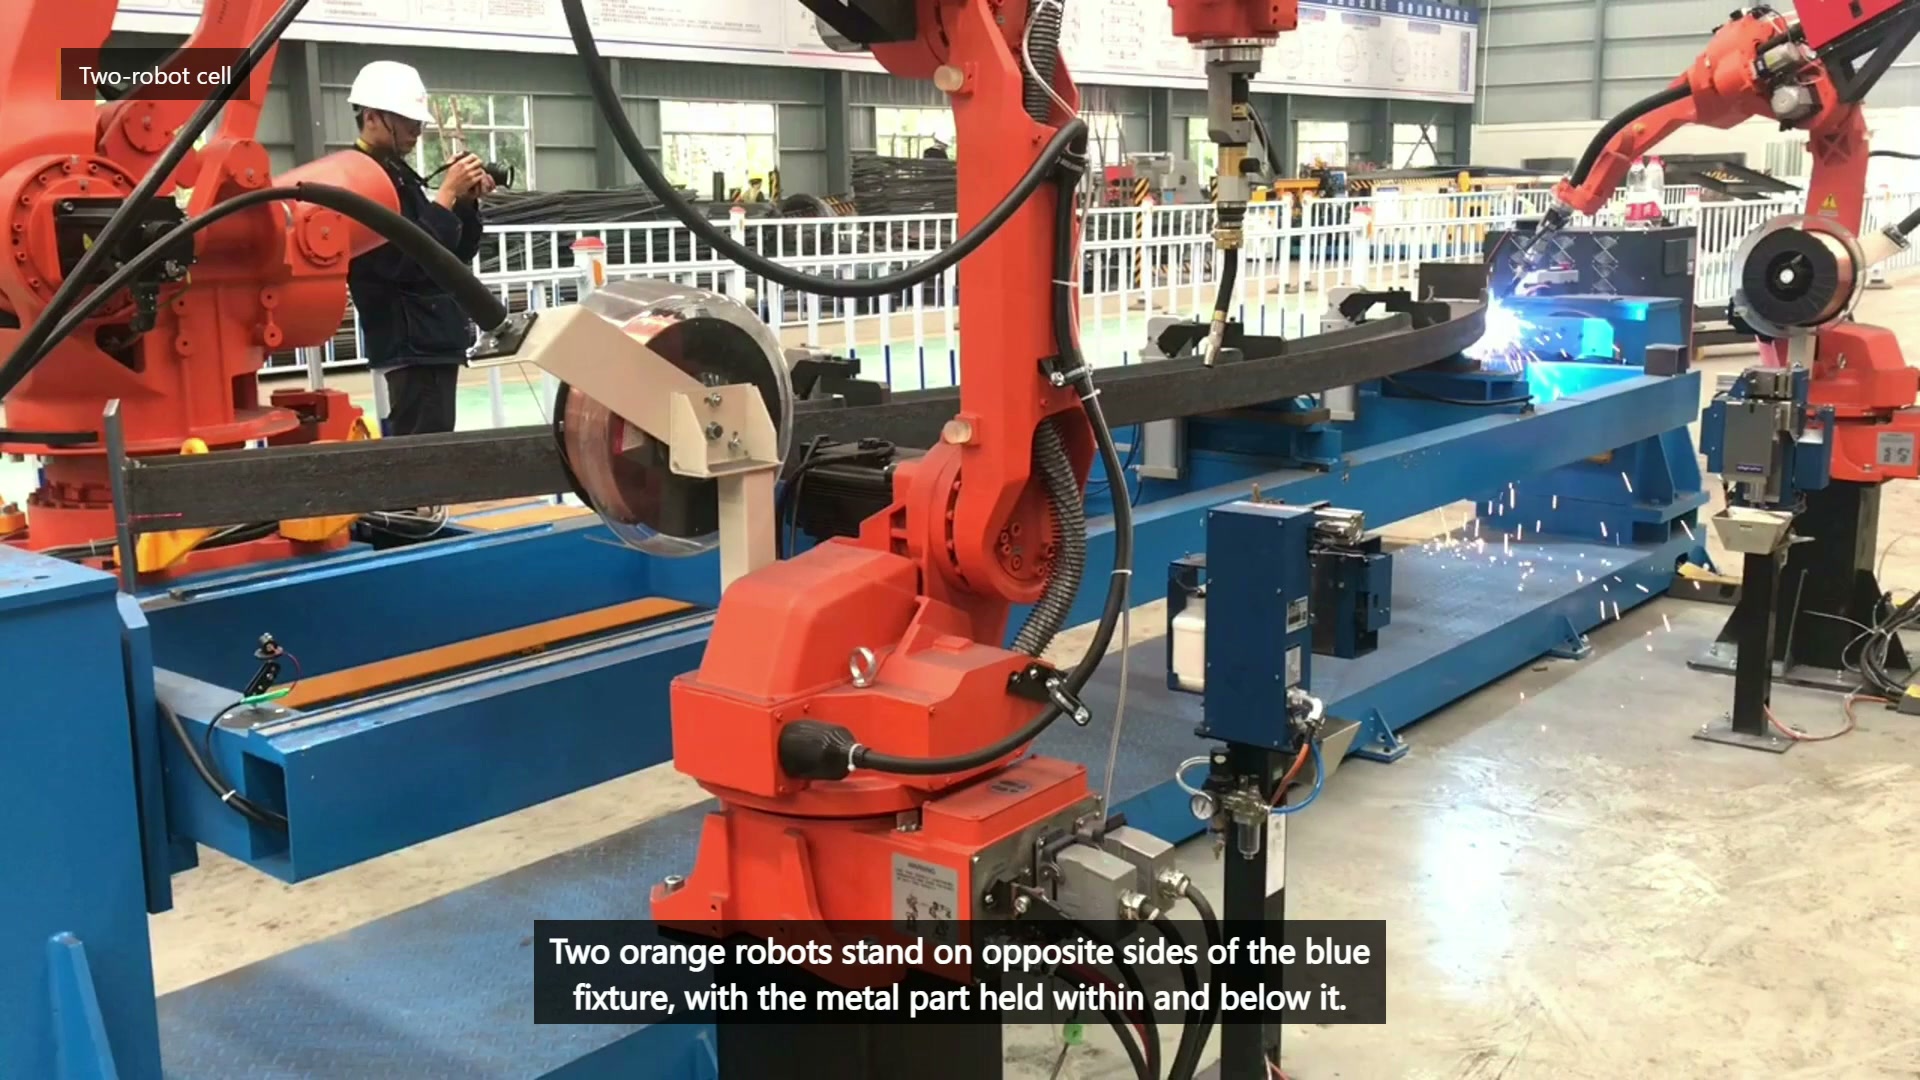
Končni glavni video 00:10 — Dva oranžna robota stojita na nasprotnih straneh modrega telesa, v njem pa je dolg kovinski element.
Preden robotu dodelite položaje, izdelajte zemljevid dostopa do sklepov.
Za vsak zahtevani spoj zabeležite dovoljene kote gorilnika, začetni in končni dostop, ovoj kabla, bližnje sponke in prosto pot umika. Nato spoj razvrstite kot odprt, omejen, zahteva ponovno predstavitev ali zunaj predlaganega avtomatiziranega obsega. Ta zemljevid razkrije, ali sta dva fiksna položaja robota zadostna ali pa je treba spremeniti obdelovanec, vpenjalo ali pritrditev robota.
| Stanje sklepov | Zgodnje vprašanje | Možen odgovor |
|---|---|---|
| Blizu sponke | Ali lahko gorilnik in vrat potekata brez izgube zahtevanega kota? | Premaknite sponko ali spremenite njeno smer |
| Daleč od datuma | Koliko nihanja položaja doseže sklep? | Izboljšajte podporo ali izmerite predstavitev |
| Za ovinkom | Ali obstaja varen pristop in umik? | Ponovno predstavite člana ali spremenite obseg |
| Deljeno med roboti | Ali se lahko ena roka umakne, preden vstopi druga? | Določite lastništvo in stanja čakanja |
Podprite člana, ne da bi pri tem pritrditev postala ovira
Dolg element potrebuje dovolj opore za nadzor svoje predstavitve, vendar vsaka opora porablja dostop. Pred varjenjem izberite stabilne referenčne točke, namestite opore tam, kjer nadzorujejo povešanje ali zvijanje, in namestite spone tako, da načrtovana pot gorilnika ostane odprta. Izmerite položaj spoja po vpenjanju in ponovno po sprostitvi; sicer lahko popravki poti prikrijejo spremembe vpenjalne naprave ali vhodnega dela.
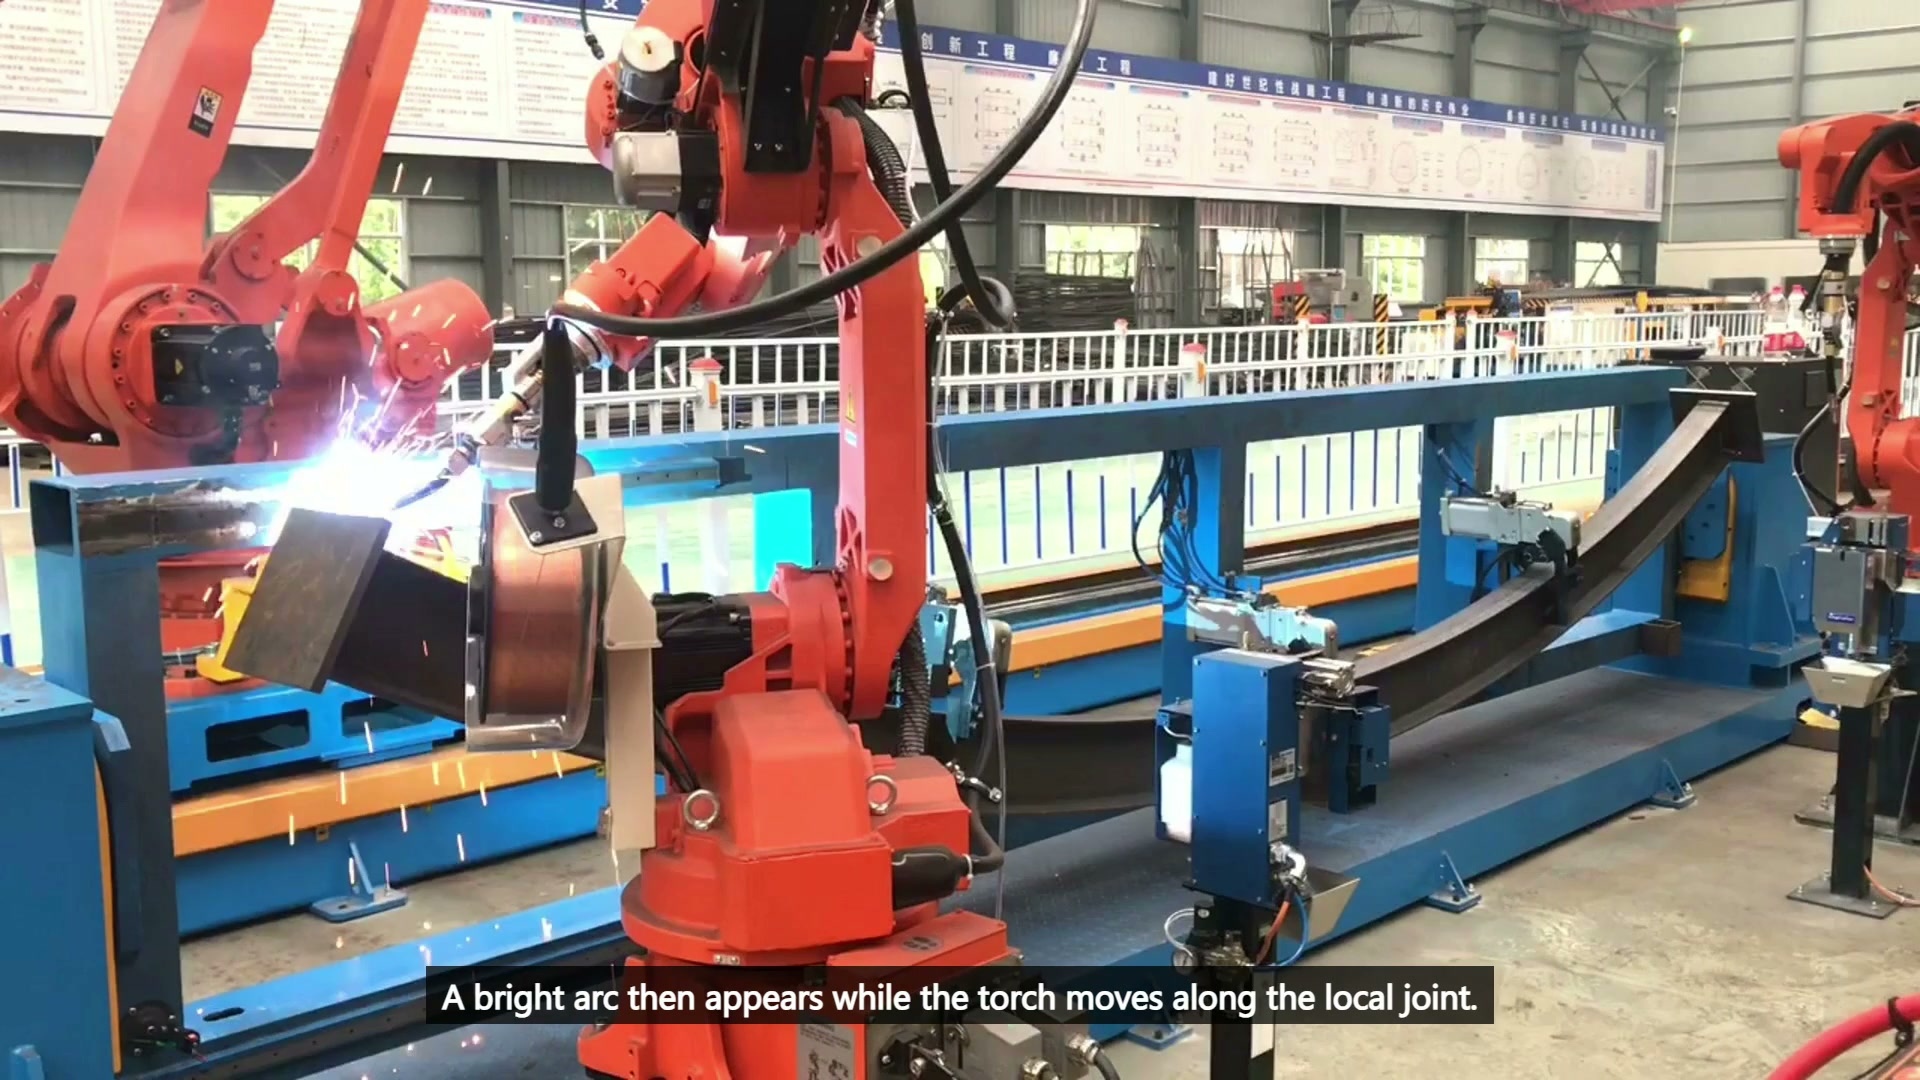
Zadnji glavni videoposnetek 00:28 — Varilni gorilnik deluje na lokalnem spoju na dolgem kovinskem elementu, vidna je svetloba obloka in iskre.
Pripomoček mora omogočati tudi nalaganje, pregled, čiščenje in servisiranje gorilnika. Ta stanja pogosto zahtevajo drugačne razmike kot avtomatsko varjenje. Zasnova, ki deluje le z zaprto celico in že vpetim popolnim delom, je nepopolna.
Zaporedje po dostopu in preverjanju
Načrt poti mora vključevati varilne segmente, premike obloka, predaje robota, točke obnovitve in lokacije pregleda. Preizkusite najbolj omejen spoj, najdaljši premik in katero koli območje, kjer se ovojnice robota približujejo druga drugi. Vsak rezultat dodelite številki spoja, stanju vpenjala in različici programa.
Zakaj ne bi začeli z najlažjim spojem?
Preprosta demonstracija lahko skrije značilnost, ki kasneje povzroči prenovo vpenjala. Najtežji spoj razkrije omejitve postavitve, medtem ko so spremembe še vedno poceni.
Ali drugi robot samodejno skrajša cikel?
Ne. Prednost je odvisna od dodelitve dostopa, čakanja v skupnem prostoru, delovanja vpenjalne naprave ter zahtevanega zaporedja varjenja in pregledovanja.
Kaj naj bi uporabil fizični preizkus?
Uporabite elemente, podobne tistim v proizvodnji, realistične pogoje lepljenja in reže, predlagane nosilce ter dejanski paket gorilnika in kablov.
Vhodni podatki za študijo varjenja dolgega okvirja
- Risba okvirja in seznam oštevilčenih spojev
- Varilna območja, priprava in merila sprejemljivosti
- Vhodne tolerance, stanje lepljivosti in verjetna deformacija
- Koncept referenčne točke, podpore, vpenjanja in obremenitve
- Omejitve za gorilnik, kabel, robota in vzdrževanje
- Izhodni cilj, območje preklopa in pravila za obnovitev
E-pošta prodaja@evsrobot.com ali uporabite Kontaktna stran EVS International z risbo elementov in seznamom spojev. EVST lahko pregleda zemljevid dostopa, koncept podpore, dodelitev robotov in načrt poskusov.
Posnetek dokumentira vidno pritrditev okvirja in lokalno varilno gibanje. Identiteta izdelka, koordinacija robota, postopek varjenja, delovanje cikla in sprejemljivost varjenja zahtevajo potrditev projekta.