
By Uredniška ekipa EVST · Pregledal/a Uredniška ekipa EVST · Zadnja posodobitev 30. septembra 2026 · Uredniška politika · Politika popravkov · Pogoji
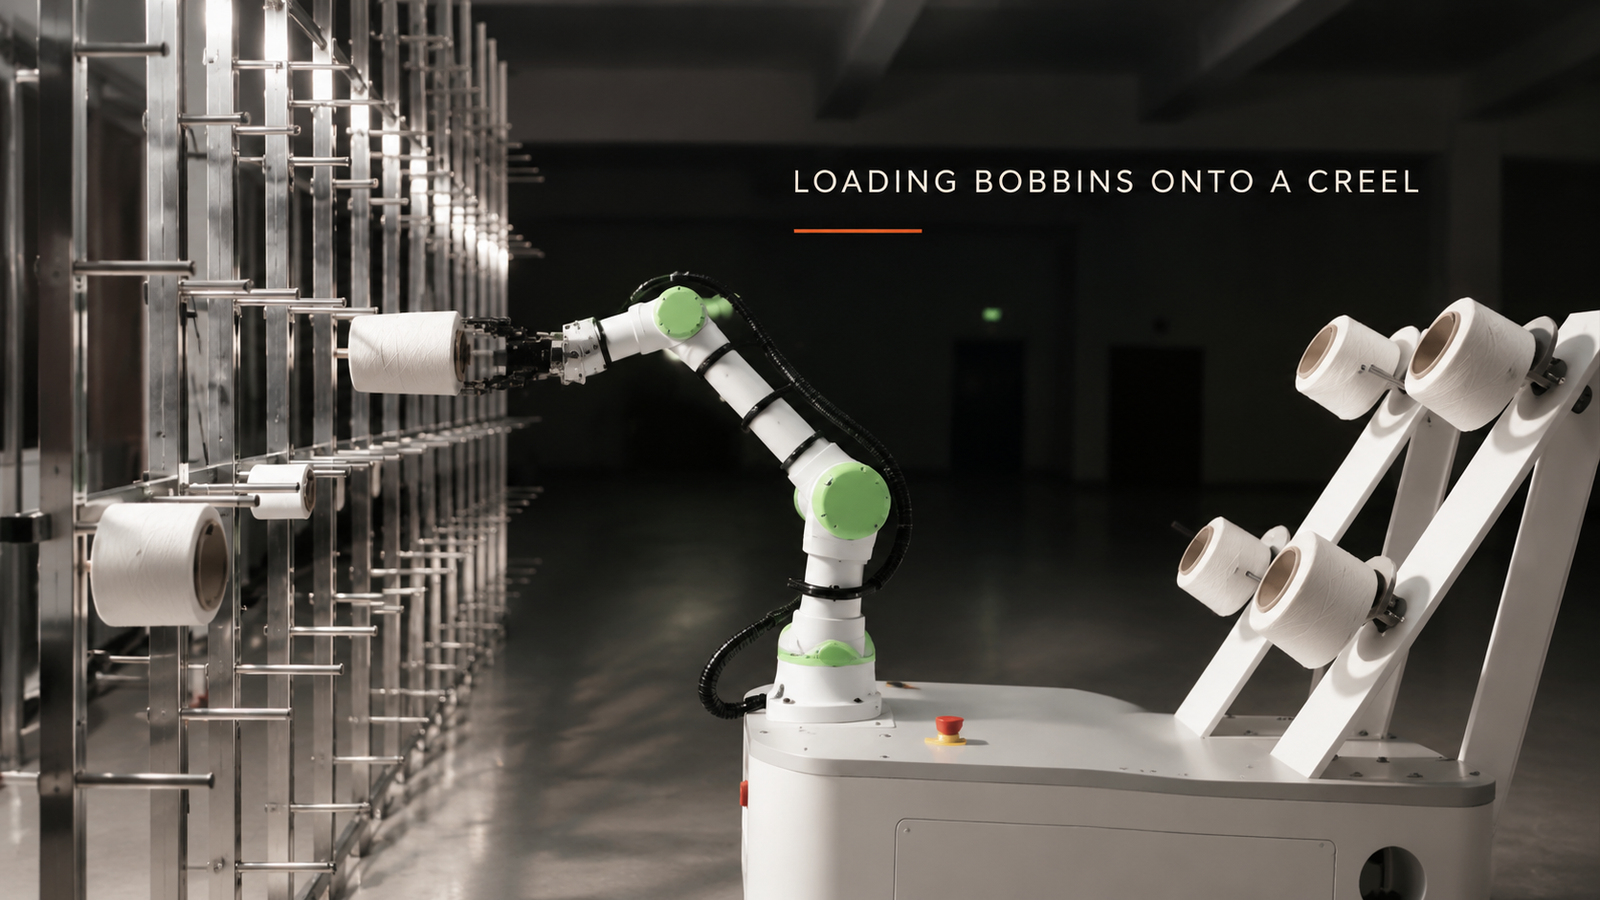
Kobot za polnjenje vretenc mora na vsakem vretenu pravilno opraviti tri stvari: vreteno mora držati na mestu, kjer se nikoli ne dotika preje, izvrtino vretenca mora poravnati s kljukico in mora biti sposoben opravljati tako na najvišjem kot na najnižjem kljukici na vretenu. Četrto vprašanje, ali kobot ostane na enem mestu ali se premika na premični podlagi, izhaja iz dolžine vretenca. V tukaj opisani celici kobot na premični podlagi jemlje vretenca bele preje s kotnega stojala in jih potiska na kljukice večnivojske vretenca, eno za drugo.
Načrtujete avtomatizacijo nalaganja vretenca na vaše košare? Pošljite nam risbo vašega dela in dnevno proizvodnjo, in odgovorili vam bomo s konceptom celice in oceno časa cikla.
Zakaj je nalaganje košare problem namestitve, ne pa dvigovanja
V tekstilnih tovarnah se tuljave preje eno za drugim nameščajo na košare. Košara je dolga in visoka več nivojev, zato jo je treba ročno nalagati, hoditi, sklanjati in se vedno znova dotikati. Ponavljajoče se delo z nerodnim dosegom jo naredi primerno za robota.
Tulec je lahek, zato je koristna obremenitev le redko odločilni dejavnik. Namestitev je naslednja: preja mora prispeti nedotaknjena, tulec mora drseti naprej, ne da bi se zataknil, in vsak količek mora biti dosegljiv. Vsak je odvisen od drugih, zato jih je najbolje analizirati skupaj.
Kako poteka cikel v tej celici
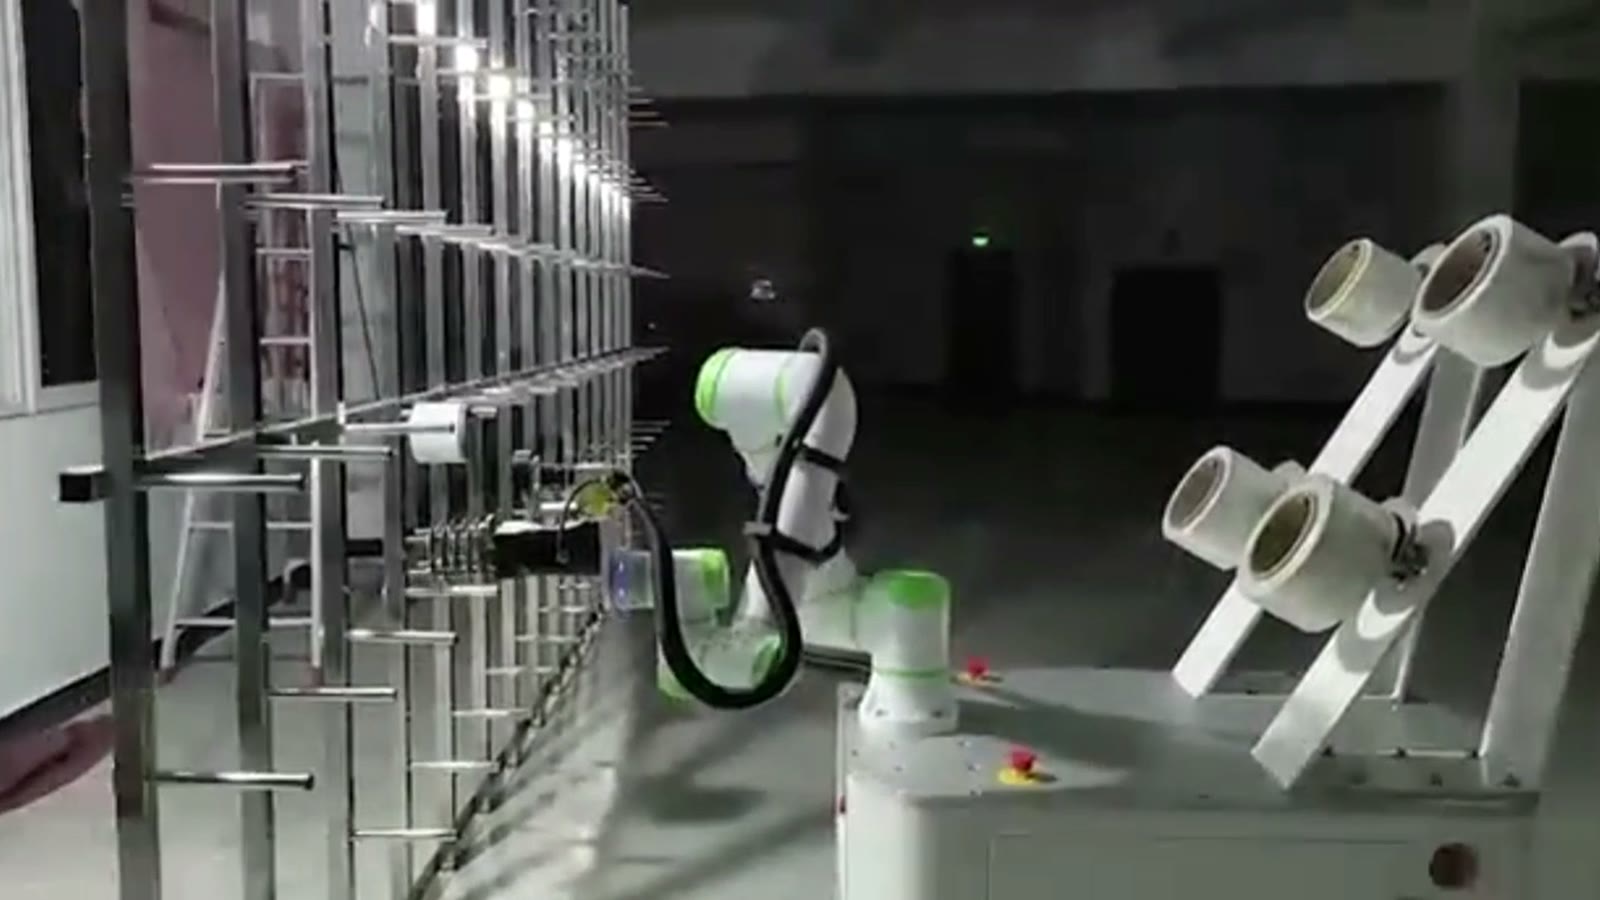
Bele vretenca visijo na kljukicah poševnega stojala desno od kobota; levo od njega stoji košara z vrstami kljukic na več ravneh. Cikel je kratek in se ponavlja:
- Kobot seže v nagnjeno stojalo in poravna prijemalo s vretenom.
- Dvigne vreteno z zatiča za stojalo.
- Ročica se obrne proti košarici in poravna vreteno.
- Poravna vreteno s kljukico za košaro in ga potisne naprej.
- Prijemalo se spusti in potegne nazaj.
- Kobot se vrne na stojalo po naslednji tuljavnik, kljukice na različnih višinah na košarici pa se polnijo drug za drugim.
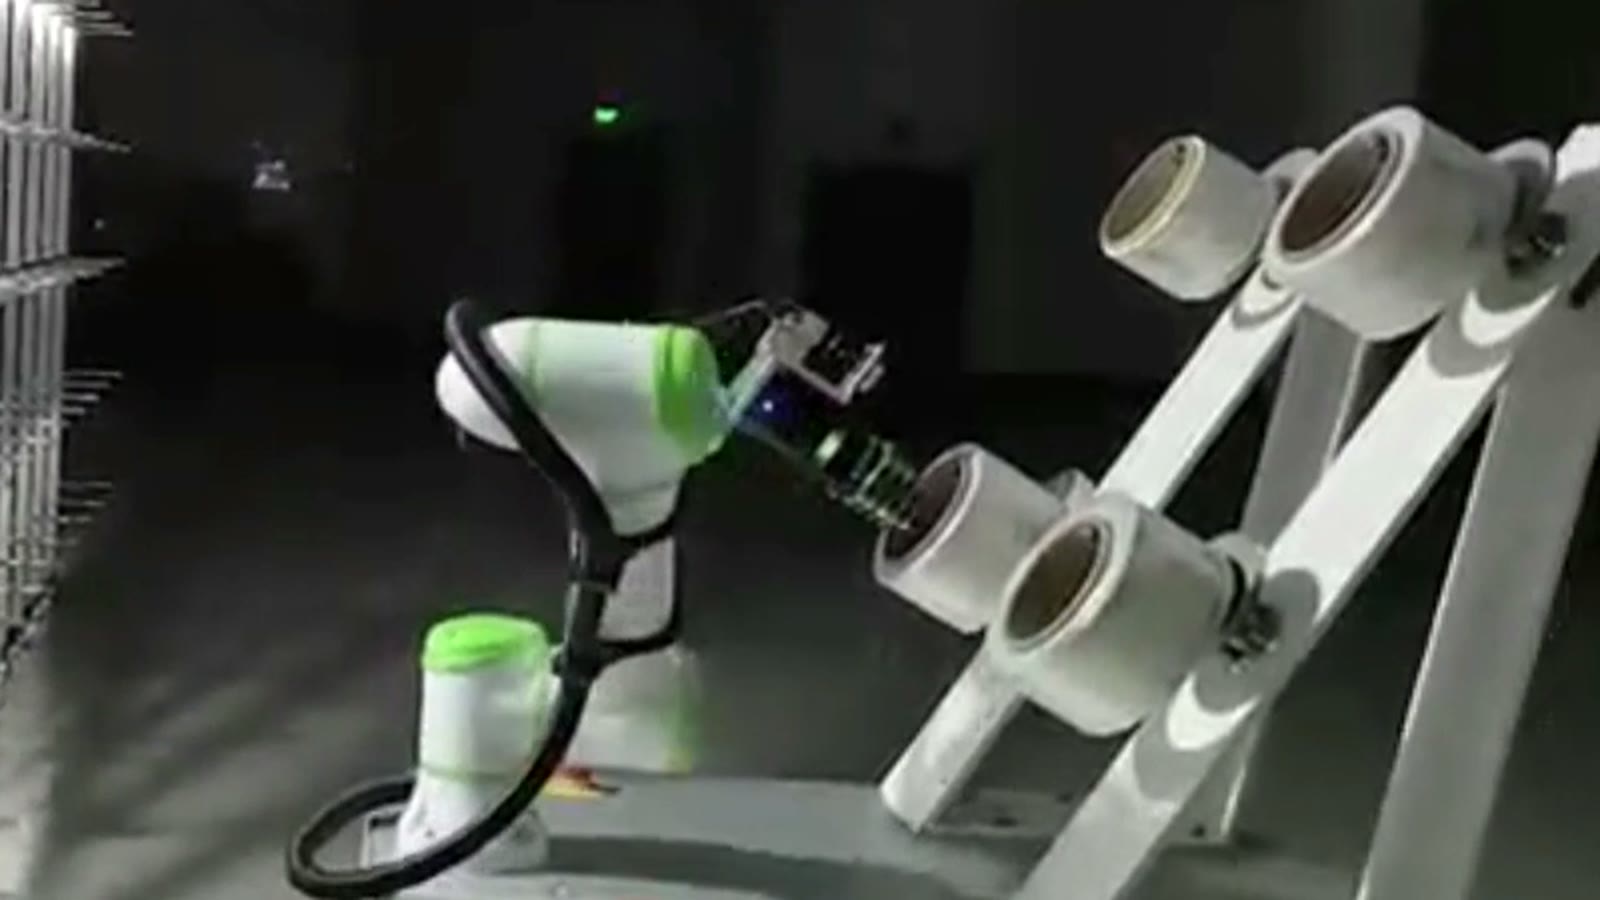
V tem ciklu se srečata dve orientaciji. Tulec se sleče z nagnjene letve in preden doseže košaro, ga roka poravna. Ta sprememba položaja se zgodi pri preobratu med letvo in košaro, zato je treba pri načrtovanju celice poznati kot kljukic letve in košarice.
Tri stvari, ki jih mora celica narediti pravilno
1. Prijem: držanje vretenca brez dotikanja preje
Preja, navita na vretenu, je izdelek. Prijemalo, ki se zapre na navitku, lahko pritisne, označi ali poškoduje zunanje plasti, poškodovano vreteno med nalaganjem pa povzroči težave kasneje, ko preja steče z njega. Načelo zasnove je, da mora prijemalo držati vreteno samo za njegovo cev: na izpostavljenem koncu ali z notranje strani izvrtine.
Ta izbira je neposredno povezana z naslednjo omejitvijo. Prijem mora pustiti odprtino prosto, da zdrsne na zatič, prsti pa morajo prosto segati mimo zatiča in njegovih sosedov. Prijem, ki je varen za prejo, vendar blokira odprtino, ne deluje, zato sta prijem in pristop s zatičem zasnovana skupaj.
Dimenzije cevi se lahko razlikujejo od vrste preje do vrste. Če vaš obrat uporablja več kot eno velikost cevi, je obseg prijemala ali hitra menjava prstov del specifikacije.
2. Poravnava zatiča: poravnava izvrtine s zatičem
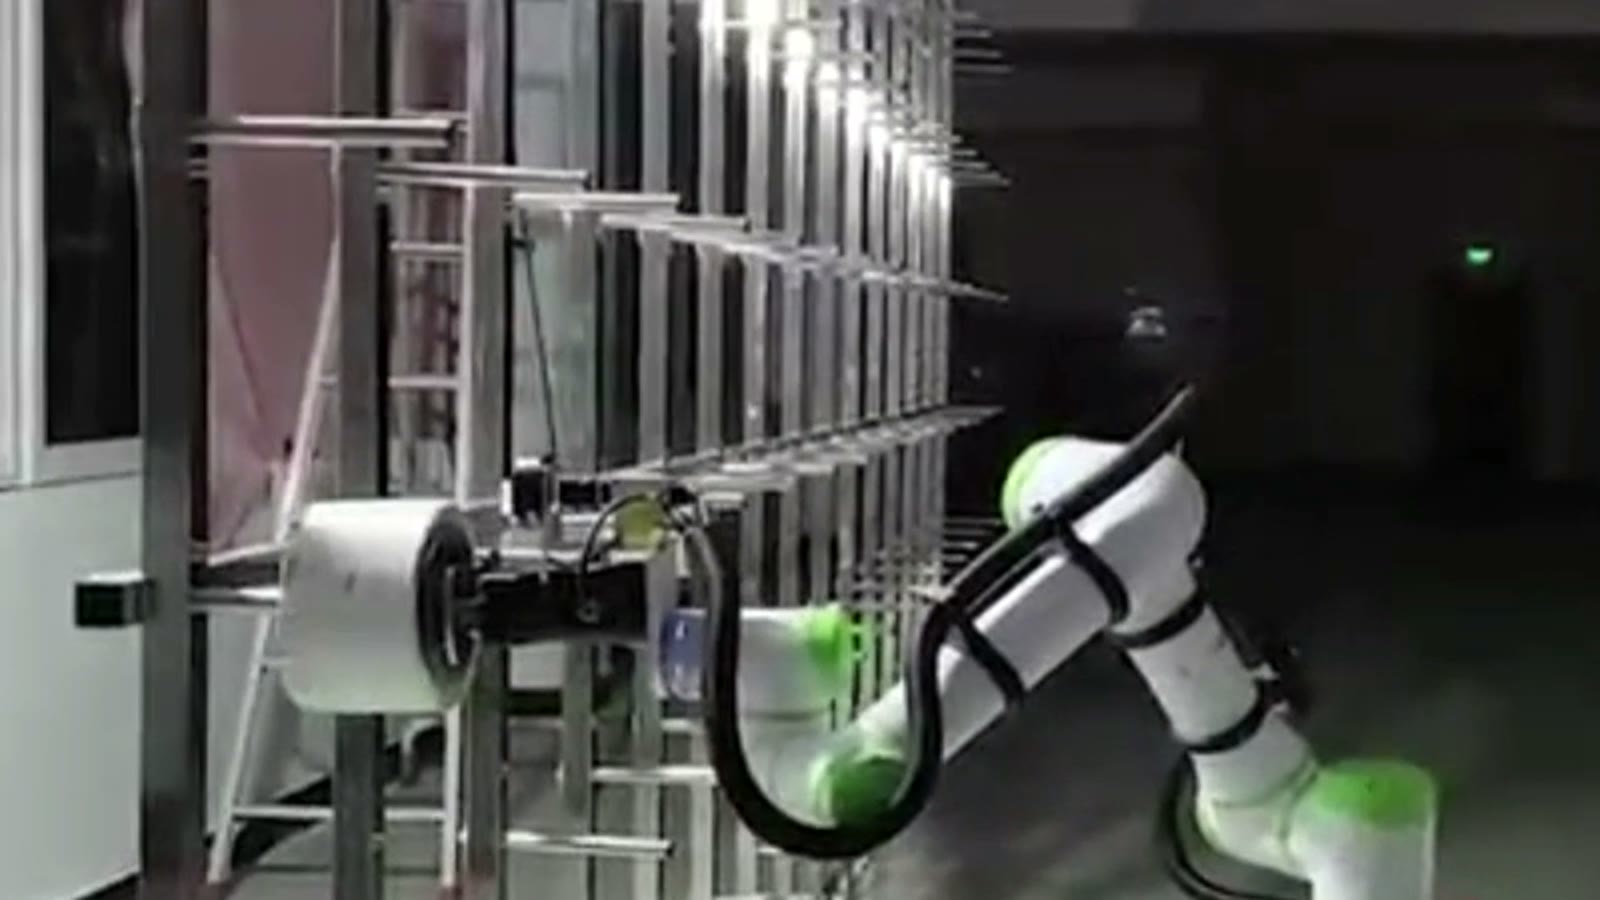
Če je izvrtina nagnjena glede na zatič ali odmaknjena od njega, se vreteno zatakne za konico, namesto da bi drselo naprej. Sledita dve načeli zasnove. Prvič, približevanje naj bi v zadnjem delu gibanja potekalo vzdolž lastne osi zatiča in ne bi moralo priti do krivulje. Drugič, celica mora vedeti, kje se vsak zatič dejansko nahaja.
Koš je dolg okvir, njegovi kljukice pa niso nameščene natančno tam, kjer jih prikazuje risba. Pri robotu, ki deluje iz naučenih položajev, odstopanje med kljukicami postane napaka namestitve. Običajni odgovori so učenje ali merjenje vsakega položaja kljukic, preverjanje ravnosti kljukic in okvirja pred zagonom ali dodajanje senzorja, ki najde kljukico pred potiskom. Katera od teh možnosti je potrebna, je odvisno od tega, koliko zračnosti ima izvrtina nad kljukico.
3. Doseg: pokrivanje najvišjih in najnižjih klinov
V tej celici kobot polni kljukice na različnih višinah na košari. Zgornja in spodnja vrsta sta najtežji poziciji: na vrhu je roka skoraj popolnoma iztegnjena, na dnu pa mora doseči nizko raven, ne da bi se prijemalo, tuljava ali roka dotaknila okvirja ali vreten, ki so že spodaj naložene. Oba skrajna položaja morata omogočati tudi zgoraj opisano linijsko potiskanje.
Preverjanje je enostavno preskočiti: z višino košarice, globino zatiča in dolžino vretenca preverite, ali roka doseže vsak zatič, pri čemer je vreteno poravnano in ali je na voljo prostor za raven potisk. Če ne, sta možnosti večja roka ali drugačna višina montaže.
| Omejitev | Kaj odloča | Kaj najprej preveriti |
|---|---|---|
| Grip | Vrsta prijemala in kje drži vreteno | Dimenzije cevi na koncih in znotraj izvrtine |
| Poravnava klinov | Približevalna pot in ali je senzor potreben | Razmik položaja klina in zračnost med izvrtino in klinom |
| Doseg | Velikost roke in višina montaže | Višina zgornjega in spodnjega kljukice, dolžina vretenca |
Kje je primerna mobilna baza
Fiksni kobot pokriva le del košare, ki je v njegovem dosegu. Namestitev kobota na mobilno podlago je eden od načinov za delo z daljšo košaro: podlaga se premakne na odsek, roka tam naloži kljukice in podlaga se premakne naprej. Alternative so več fiksnih kobotov ali kobot na linearni progi.
Mobilna baza dodaja eno zahtevo, ki je fiksni kobot nima: po vsakem premiku mora robot spet vedeti, kje je košara, ker so njegovi naučeni položaji zatičev relativni glede na košaro in ne glede na tla. Pogosti odgovori so priklopna točka, referenčne oznake ali preverjanje s kamero na vsakem postanku; bolj ko se izvrtina prilega zatiču, bolj je to pomembno.
Kje je ta pristop primeren in kaj je treba podrobneje preučiti
Dobro se prilega, ko vretenca prispejo na stojalo v znani razporeditvi, ko so velikosti cevi majhne in stabilne ter je košara v dobrem stanju. Potreben je natančnejši pregled, ko je košara stara ali upognjena, ko se velikosti cevi pogosto spreminjajo, ko vretenca prispejo ohlapno v zabojnikih ali ko mora mobilna baza preiti blizu ljudi ali strojev.
FAQ
Ali kobot potrebuje kamero, da najde zatiče?
Ne vedno. Ravna košara z doslednimi kljukicami se lahko premika iz naučenih položajev. Senzor si prisluži svoje mesto, ko se kljukice spreminjajo bolj, kot to dovoljuje izvrtina, ali ko mora mobilna baza pri vsakem postanku znova najti košaro.
Ali lahko en prijemalnik obvlada več velikosti vretenc?
Pogosto, če so si velikosti cevi podobne. Za večje razlike je običajna rešitev prijemalo s širšim razponom ali hitro zamenljivimi prsti.
Ali lahko kobot za nalaganje košare s košare tudi odstrani prazne epruvete?
Načeloma da: gre za isti cikel v obratni smeri, vendar je treba prijemalo in pristop preveriti tudi za prazno cev.
Kaj poslati na oceno
- Risba košare: dolžina, število nivojev, razmik med klini, kot klinov
- Dimenzije vretenca in cevi, vključno z izvrtino, za vsako velikost, ki jo uporabljate
- Kako polne vretenca prispejo na košaro (stojalo, voziček, zabojnik) in koliko
- Dnevna proizvodnja in koliko pozicij za košare se naloži na izmeno
Pošljite svojo risbo dela in dnevno proizvodnjo ali e-pošta prodaja@evsrobot.com, in odgovorili vam bomo s konceptom celice in oceno časa cikla.
Ta članek opisuje cikel nalaganja, ki je prikazan v objavljenem videoposnetku te celice; osnovni pomik, čas cikla in vrsta preje niso zajeti in jih je treba potrditi za vašo napravo.