
V tem članku, vam želimo pokazati, kako enostavno je uporabljati a varilni robot, Vključno z programiranje robotskega varjenja, zaznavanje dotika, sledenje šivom (sledenje obloka/lasersko sledenje), vzdrževanje in druga osnovna navodila.
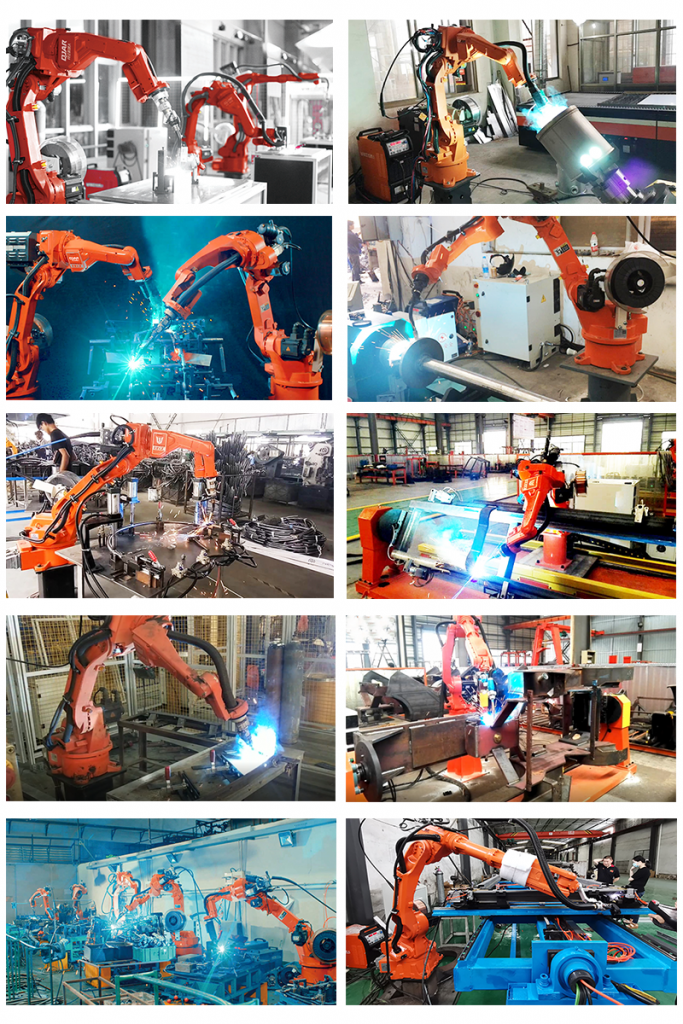
Ko gre za robota, zlasti varilnega robota, so lastniki tovarn ali delavci pogosto mislili, da gre za visokotehnološki stroj, s katerim se ne morejo ukvarjati. Toda v resnici ni tako, varilni robot je le stroj, ki dela, kar mu rečete, vse kar morate storiti je, da ga naučite. Obstajajo navodila po korakih za uporabo varilnega robota od začetka, kot sledi:
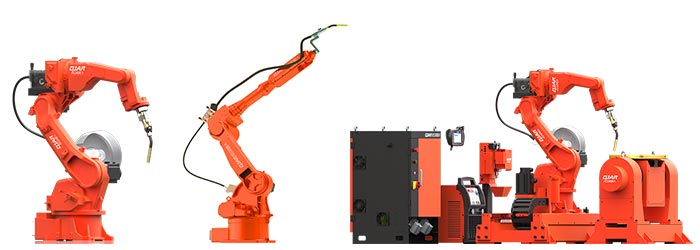
1. Prvi korak je izbrati primerno robotsko roko in varilni vir energije.
Od leta dobavitelji varilnih robotov pogosto vam bo zagotovil popoln robotski varilni paket z robotsko roko, varilnim virom energije, podajalnikom žice in vsemi zunanjimi napravami, vi samo izberite paket, ki se najbolje ujema.
Kriterij izbora:
1. Glede na dimenzijo vašega obdelovanca in položaj, ki ga želite variti, se lahko odločite za dolžino roke robota. Običajno ima varilni robot 1.4 metra ali 2 metra dolžine roke.
2. Na podlagi vaših zahtev glede varilnega postopka lahko izberete vir varilnega napajanja in zaščitni plin. Izberete lahko MEEGMEET, AOTAI, ESAB, Fronius, Lorch ali kateri koli drug vir energije, ki ga priporoča vaš dobavitelj. Izberete lahko MIG/MAG/TIG varjenje, pulzno/nihajno varjenje itd.
2. Ali in kako izbrati varilni pozicioner?
Po izbiri roko varilnega robota in vir energije, morate načrtovati varilne napeljave ali priprave ali vpenjalni sistem. Obstaja še ena točka, na katero morate biti pozorni, ali in kako izbrati varilni pozicioner.
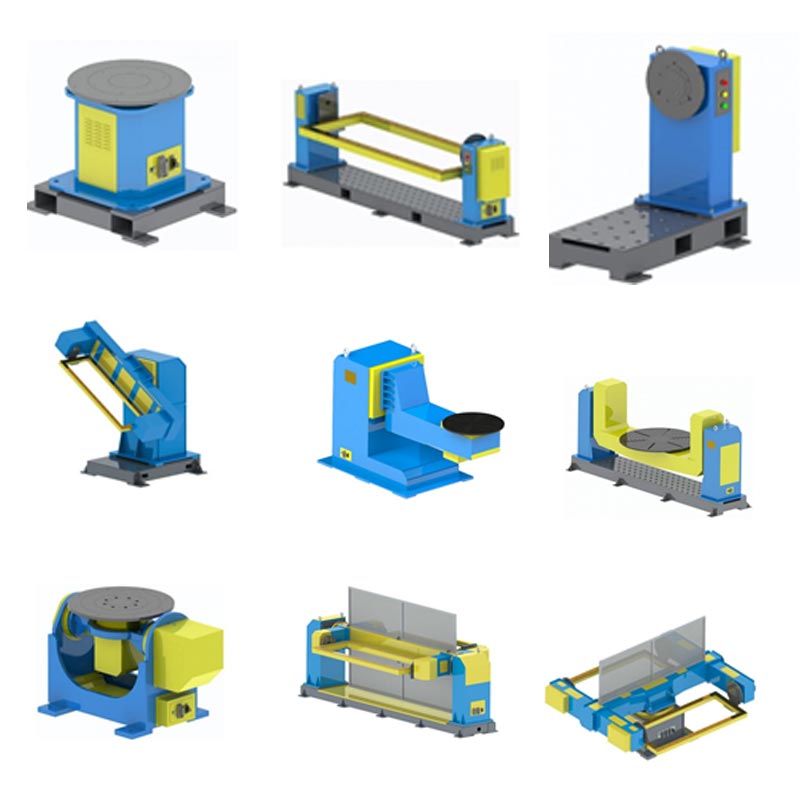
Če deluje je kos zelo velik ali pa so mesta, ki jih je treba zvariti, zapletena, boste morda potrebovali varilni pozicioner, da dobite popoln položaj in najboljši kot za varjenje. Izbirate lahko med številnimi robotskimi pozicionerji:
3. Kako programirati varilnega robota?
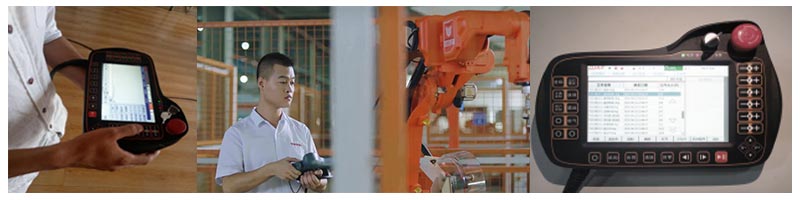
Mogoče programiranje je najbolj skrbna zadeva, ko želite uporabiti varilnega robota. Morda mislite, da je težko, vendar je v resnici po osnovnem usposabljanju relativno enostavno. Najpogostejša metoda je uporaba obeska za učenje, da robota naučite, kam naj gre in kje naj začne lok in kje konča lok. Kasneje bomo nadgradili podrobna navodila za programiranje.
4. Funkcija, ki jo lahko uporabite v paketu za robotsko varjenje.
Razen osnovna funkcija ročnega varilnega vira energije, kot je enojni/dvojni impulz, obstaja več funkcij, ki jih lahko izberete iz paketa varilnega robota, da dosežete želeni učinek varjenja. Uporabite lahko funkcije, kot so: nihajni lok, sledenje šivom (sledenje loka in lasersko sledenje), zaznavanje dotika, sinergija zunanje osi itd.
Arc Tracking: dodajanje senzorja obloka lahko uresniči sledenje obloka. Senzor obloka je instrument, ki se uporablja za kompenzacijo robotske poti za zvar, ki je rahlo zamaknjen od učne točke v postopku varjenja v zaščitenem plinu. Glede na koordinatni sistem robotskega orodja se lahko kompenzacija poti izvede v smeri navzgor in navzdol ter levo in desno, vendar je to funkcijo mogoče realizirati samo, če se uporablja Z-nihalo in se lahko uporablja v ravnih in krožnih poteh.
Lasersko sledenje: Z uporabo inteligentne tehnologije sledenja v realnem času in brezkontaktnega sledenja lahko laserski senzorji vodijo in nadzorujejo pravilno pozicioniranje gorilnika z merjenjem odstopanja šiva, kar lahko prepreči proizvodnjo slabih izdelkov in izboljša količino in kakovost izdelkov.
Nihajni lok: Nihajni oblok je metoda, pri kateri je varilni gorilnik obrnjen proti smeri varjenja in med obločnim varjenjem občasno zaniha z ene strani na drugo pod določenim kotom, s čimer se poveča širina varilnega traku za izboljšanje varilne trdnosti.
Dotaknite se zaznavanja: zaradi tolerance nekaterih obdelovancev bo prišlo do rahlega odmika od dejansko potrebne varilne poti in programirane poti, funkcija zaznavanja dotika lahko spremeni ta rahel odmik, da zagotovi popoln učinek varjenja. Funkcija zaznavanja dotika lahko spremeni premik, vrtenje itd.
Sinergija zunanje osi: varilni robotski sistem lahko nadzoruje robota in tudi pozicioner ter ju ustvari sinergijo na ravni realnega časa. To pomeni, da se lahko os robota, položaj varilne pištole in koti ter poteza pozicionerja premikajo hkrati, da se doseže izjemno popoln položaj za kakšen zapleten obdelovanec.
Oddaljeni način: Uporaba oddaljenega načina lahko delavcem omogoči, da upravljajo robotsko varilno celico na varnejši razdalji in se izognejo strupenemu plinu. vzdrževanje kompleta varilnega robota.
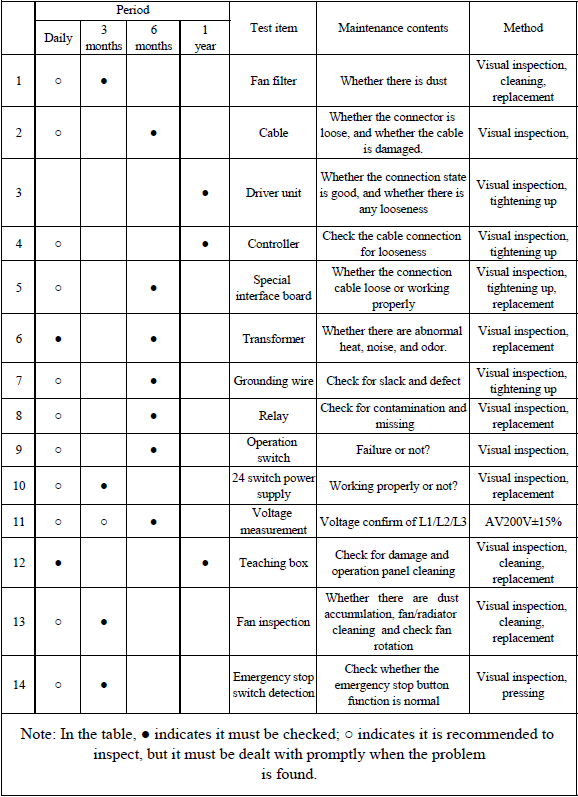
5. Vzdrževanje varilnega robota.
Spodaj si oglejte časovni razpored vzdrževanja varilnega robota:
Zadnje besede: Če imate kakršna koli vprašanja o varilnem robotu, se obrnite na njih seči po.