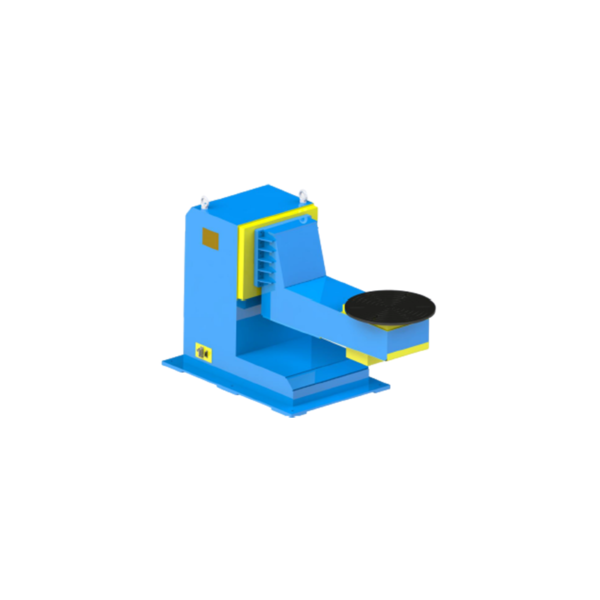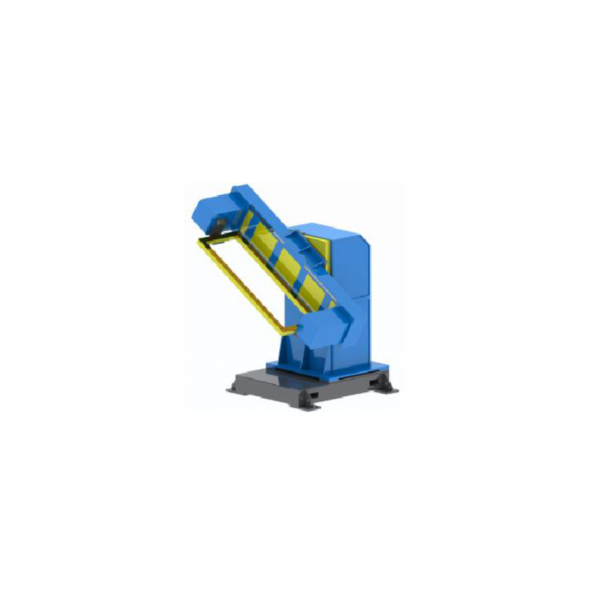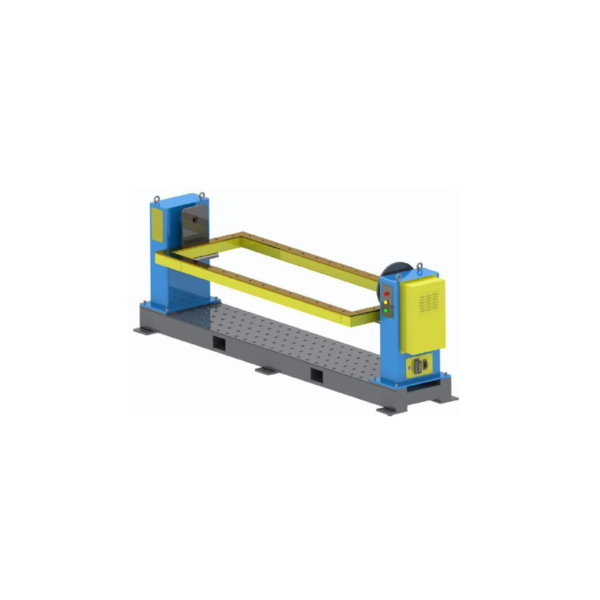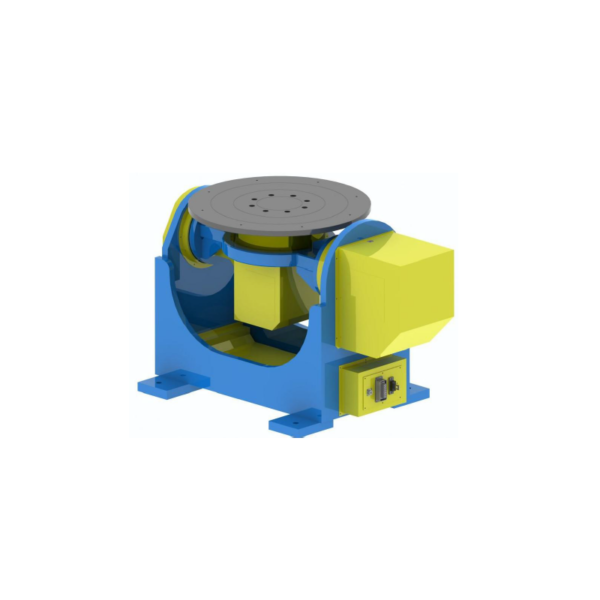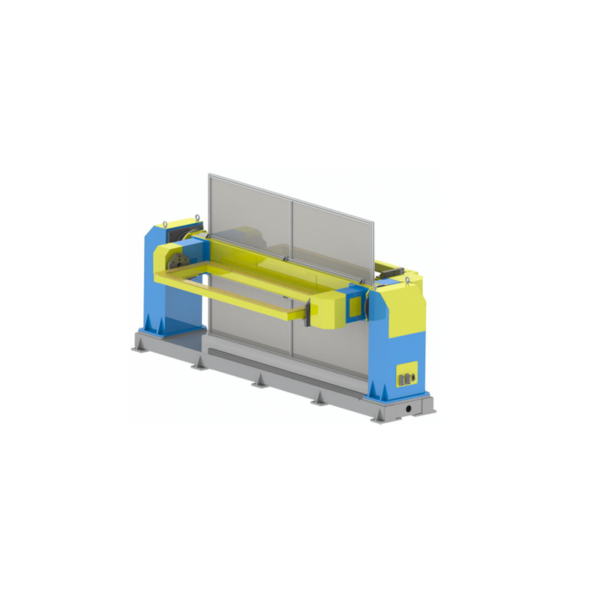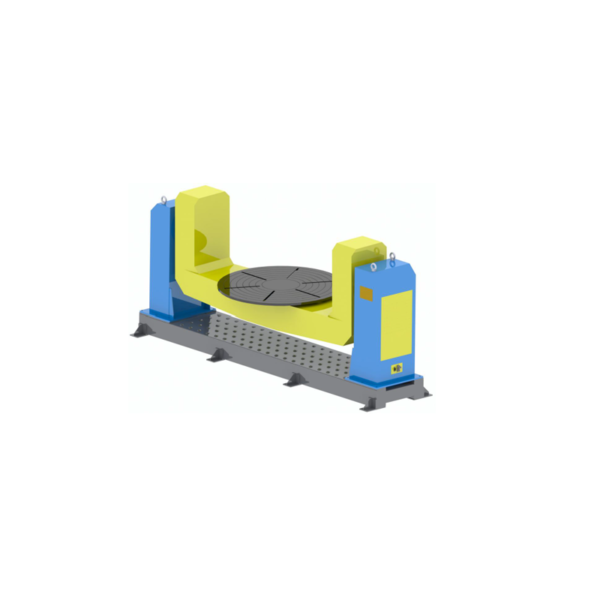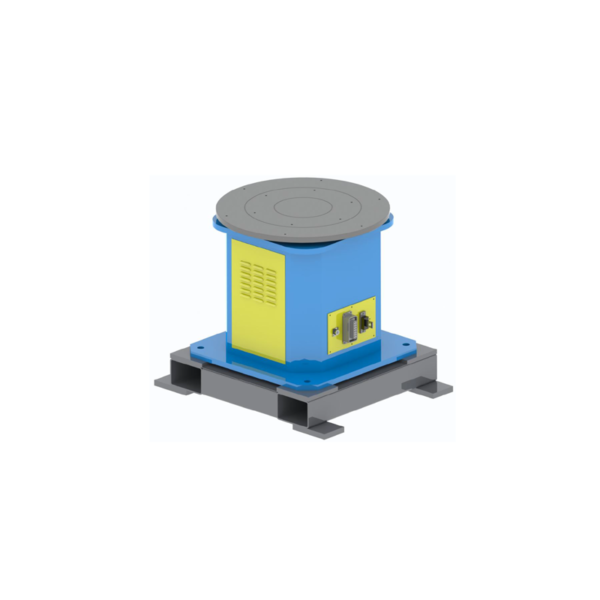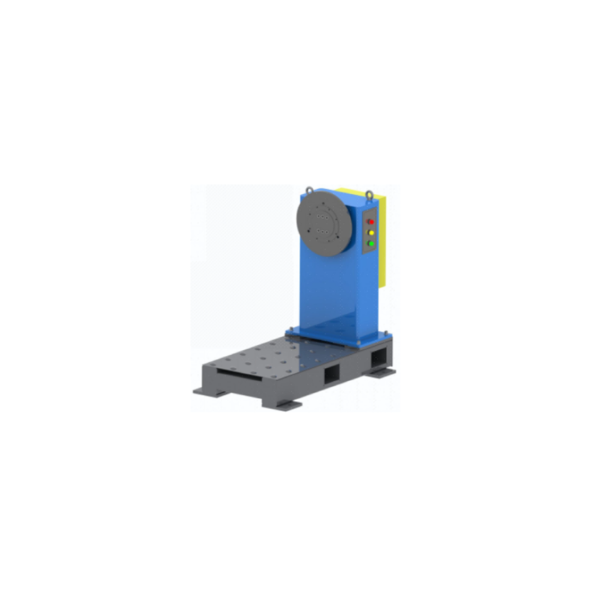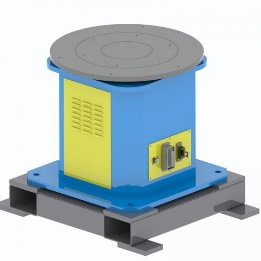
SWP-P
Horizontalni rotacijski gramofoni
Obdelovanec se nahaja na vodoravni mizi za enoosno vrtenje.
Nazivna nosilnost: 300/500 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →
Standardna serija + konfiguracije po meri
Primerjajte družine pozicionerjev z 1, 2 in 3 osmi ter nato prilagodite konfiguracijo svojemu obdelovancu, vpenjalu, težišču, gibanju in postavitvi celice. EVST ponuja standardne serije in konfiguracije po meri po tehničnem pregledu.
Kaj je
Robotski varilni pozicioner je servo gnana zunanja os, ki drži in preusmerja obdelovanec za dostop do varjenja. Za razliko od preproste vrtljive mize lahko združuje vrtenje, nagibanje ali menjalno gibanje. Vrteči se valji podpirajo valjaste posode s trenjem; pozicioneri pritrdijo obdelovanec na namensko zasnovano orodje.
Devet serij izdelkov
Spodnje možnosti nazivne nosilnosti podpirajo začetno primerjavo družine. Nazivna nosilnost pomeni skupno težo obdelovanca in vpenjala; končna izbira je odvisna tudi od težišča, dimenzij, gibanja in pogojev v celici. Konfiguracije po meri so na voljo za vsako serijo po tehničnem pregledu.
Za enojno rotacijsko gibanje ali oporo glave in konjička
SWP-P
Obdelovanec se nahaja na vodoravni mizi za enoosno vrtenje.
Nazivna nosilnost: 300/500 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →
SWP-Z
Pritrdilni element je pritrjen na navpično čelno ploščo vretena in se vrti okoli vodoravne osi.
Nazivna nosilnost: 300/500 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →
SWP-ZW
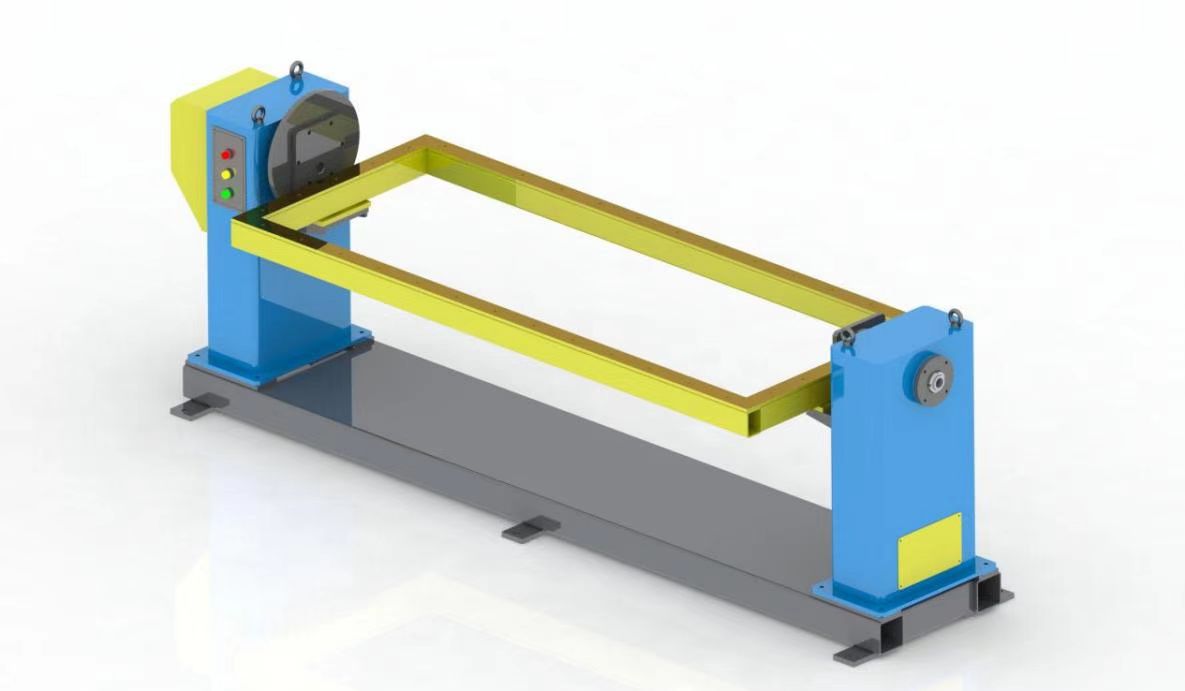
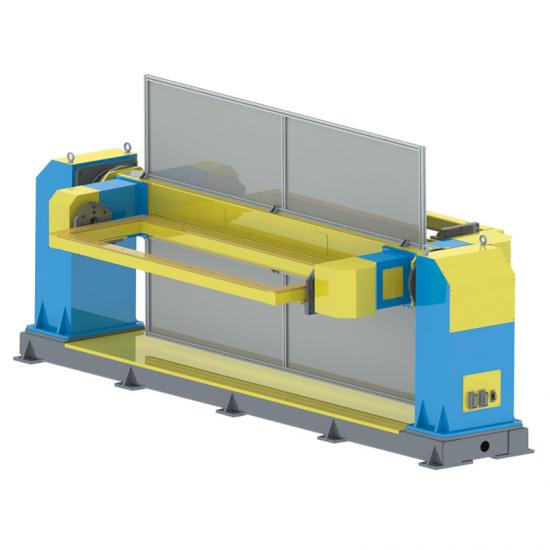
Podpira daljša vpenjala ali okvirje med gnanim vreteno in konjičkom za vrtenje po vodoravni osi.
Nazivna nosilnost: 300 / 500 / 800 / 1,200 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →Združuje vrtenje in nagib za boljšo orientacijo šiva in dostop
DWP-C
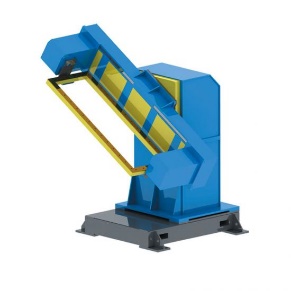
Odprta stran omogoča dostop za nalaganje okoli orodja.
Nazivna nosilnost: 200 / 500 / 1,000 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →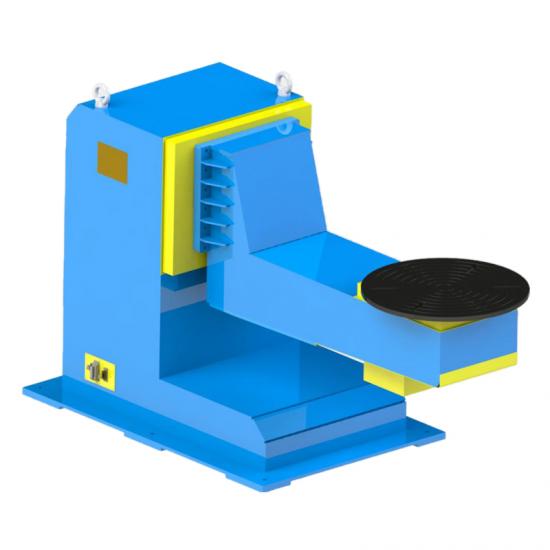
DWP-L
Zamaknjen okvir tipa L pušča prostor za pristop okoli vpenjala za robota.
Nazivna nosilnost: 500 / 1,000 / 2,000 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →
DWP-U
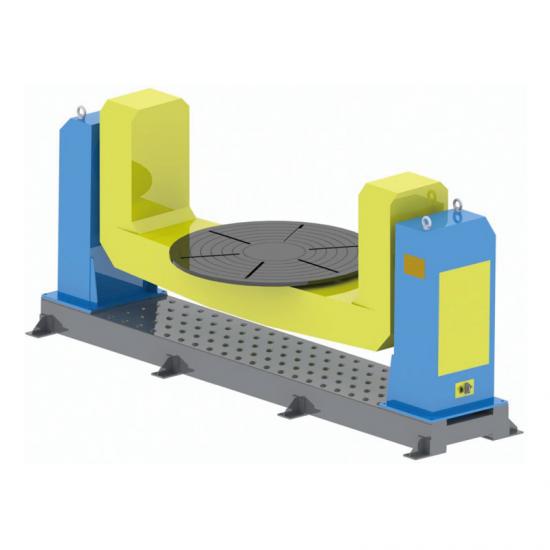
Dva pokončna nosilca nosita centriran večji nosilec ali konstrukcijski del z vrtenjem in nagibanjem.
Nazivna nosilnost: 1,000 / 3,000 / 5,000 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →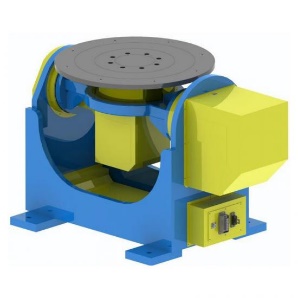
DWP-P
Naprava, nameščena na platformi, se vrti in nagiba kot en sklop.
Nazivna nosilnost: 300 / 500 / 1,000 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →Dodaja indeksiranje postaj ali menjalno gibanje; postavitev celic se potrdi za vsak projekt posebej.
TWP-C
Vertikalno indeksiranje postaje spreminja delovni položaj, medtem ko pozicioner orientira vsak del za varjenje.
Nazivna nosilnost: 500/1,000 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →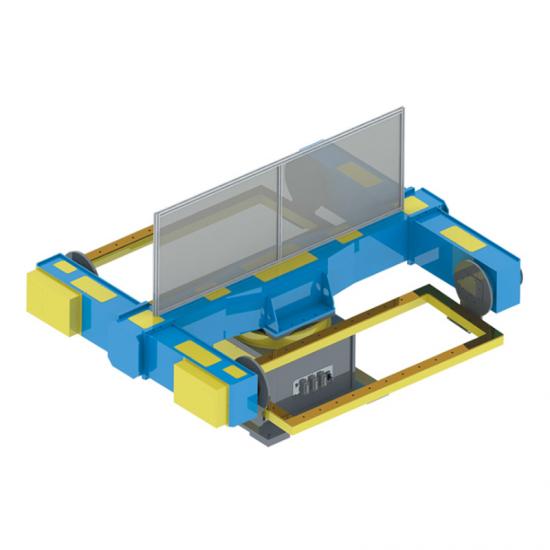
TWP-S
Horizontalno indeksiranje postaj predstavlja izmenične položaje obremenitve in varjenja.
Nazivna nosilnost: 500/1,000 kg
Na voljo so konfiguracije po meri
Ogled podrobnosti serije →Izbira svetlobe
Za začetek ne potrebujete dokončane specifikacije. Ti vnosni podatki so dovolj za pregled družine izdelkov; za podrobnejši izbor uporabite ločen vodnik.
Opišite, ali obdelovanec potrebuje vrtenje, nagibanje, indeksiranje postaje ali menjalno gibanje.
Navedite skupno težo obdelovanca in vpenjala ter položaj težišča glede na osi.
Delite ovojnico obdelovanca, način pritrditve vpenjal, vmesnike in zahteve glede obremenitve.
Navedite položaj robota, dostop do varjenja, pot operaterja, varnostno razdaljo in zaporedje postaj.
Navedite znamko/model robota ter potrebno usklajeno gibanje, krmilne elemente in vmesnike na lokaciji.
Za popolnejšo primerjavo števila osi, postavitev L/C/U in vhodnih podatkov za izbiro preberite Vodnik za varilni pozicioner.
Standardne serije določajo izhodišče; končni vmesniki in postavitev se potrdijo za vsak projekt posebej.
Prilagajanje in integracija
Ko pozicioner deluje kot zunanja os robota, je treba mehanske vmesnike, gibanje, meje krmiljenja in varnostno načrtovanje pregledati skupaj z robotom in celico. Konfiguracije po meri se potrdijo po definiranju vhodnih podatkov projekta.
Potrjeno iz obdelovanca, vpenjala in metode nalaganja.
Določeno iz dostopa do varjenja in zaporedja postaj.
Model robota in zahteve glede krmiljenja se preverijo med tehničnim pregledom.
Razporeditev, dostop operaterja in potrebe po varovanju spadajo v načrt celice.
Aplikacije
To so tipične aplikacije, ne fiksne konfiguracije. Serijo, nazivno nosilnost in orodje je še vedno treba izbrati glede na dejanski obdelovanec in celico.
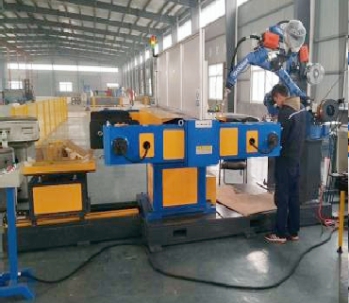
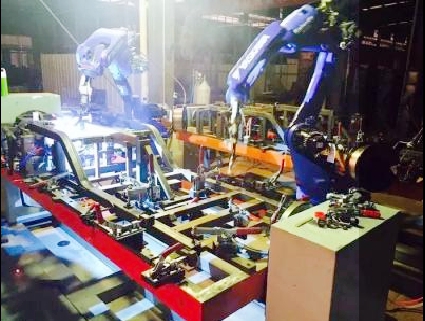
Z nadzorovanim vrtenjem vnesite obodne šive v delovno območje robota.
Razporeditve vpenjalne glave in konjička lahko podpirajo daljša vpenjala med dvema koncema.
Združite vrtenje in nagib za izboljšanje pristopnih kotov za različne šive.
Izberite enoosni ali večosni koncept glede na vpenjalo, težišče in postavitev robota.
Več varjenih površin preusmerite na ustreznejše položaje znotraj celice.
Triosne postavitve indeksiranja postaj lahko začnejo koncept z več postajami; končna razporeditev je odvisna od projekta.
Zakaj EVST
Od vhodnih podatkov projekta in izbire serije do preverjanj v fazi proizvodnje ostajajo natančne zahteve glede konfiguracije in prevzema specifične za projekt.
Pred potrditvijo končne konfiguracije se pregledajo obdelovanec, vpenjalo, skupna teža, težišče, gibanje in stanje celice.
Preverjanje procesov v ključnih fazah proizvodnje pomaga prepoznati težave pred dobavo.
Obdelovalni viri podpirajo nadzor dimenzij za montažne površine, luknje in rotacijske vmesnike.
Strukturne komponente so podvržene žarjenju, da se zmanjša preostala napetost in podpre dimenzijska stabilnost.
Pogosta vprašanja
Gre za nadzorovano zunanjo os, ki drži in preusmerja obdelovanec, da lahko robot dostopa do varjenih šivov. Potrebno število osi je odvisno od gibanja obdelovanca in postavitve celice.
Na tej strani kategorije nazivna koristna obremenitev pomeni skupno težo obdelovanca in vpenjala, ne samo obdelovanca. Končna izbira zahteva tudi pregled težišča, dimenzij in dinamičnih pogojev.
Ena os omogoča eno rotacijsko gibanje; dve osi dodata nagib; tri osi lahko dodajo indeksiranje ali zamenjavo postaj. Izbiro utemeljite na dostopu do varjenja in zaporedju postaj. Preberite priročnik za varilni pozicioner za popolnejšo primerjavo.
Črke opisujejo splošno strukturo okoli podpor in orodij. Izbira je odvisna od velikosti obdelovanca, vpenjalne naprave, prostora za nalaganje, pristopa robota in zahtevane nazivne nosilnosti. Primerjajte postavitve v priročniku za varilne pozicionerje.
Upoštevajte to, kadar daljše vpenjalo ali okvir potrebuje oporo med dvema koncema in vrtenje okoli vodoravne osi. Razmik podpor in vmesnike je treba potrditi z obdelovancem. Glejte Priročnik za varilni pozicioner za več konteksta izbire.
Ista skupna teža lahko ustvari različne pogoje za osi in strukturo, ko se njeno težišče spremeni. Zato sama teža ni dovolj za končno izbiro.
Konfiguracije po meri so na voljo po tehničnem pregledu. Navedite znamko/model robota, podatke o obdelovancu in vpenjalu, zahtevano gibanje, postavitev celice in potrebe vmesnika, da se lahko potrdi ustrezna konfiguracija.