
Robotsko varjenje velikega okvirja je treba začeti od njegovega najbolj omejenega potrebnega spoja, saj lahko ta spoj narekuje položaj robota, višino vpenjala, namestitev sponke in pot do vsakega naslednjega spoja. Posnetek prikazuje oranžnega robota, ki vari ločene spoje na fiksnem cevastem ali nosilnem okvirju. To podpira pregled koncepta na podlagi dostopa, medtem ko zahtevani obseg varjenja in proizvodni rezultat še vedno potrebujeta projektne dokaze. Prosite EVST, naj pregleda vašo prijavo →
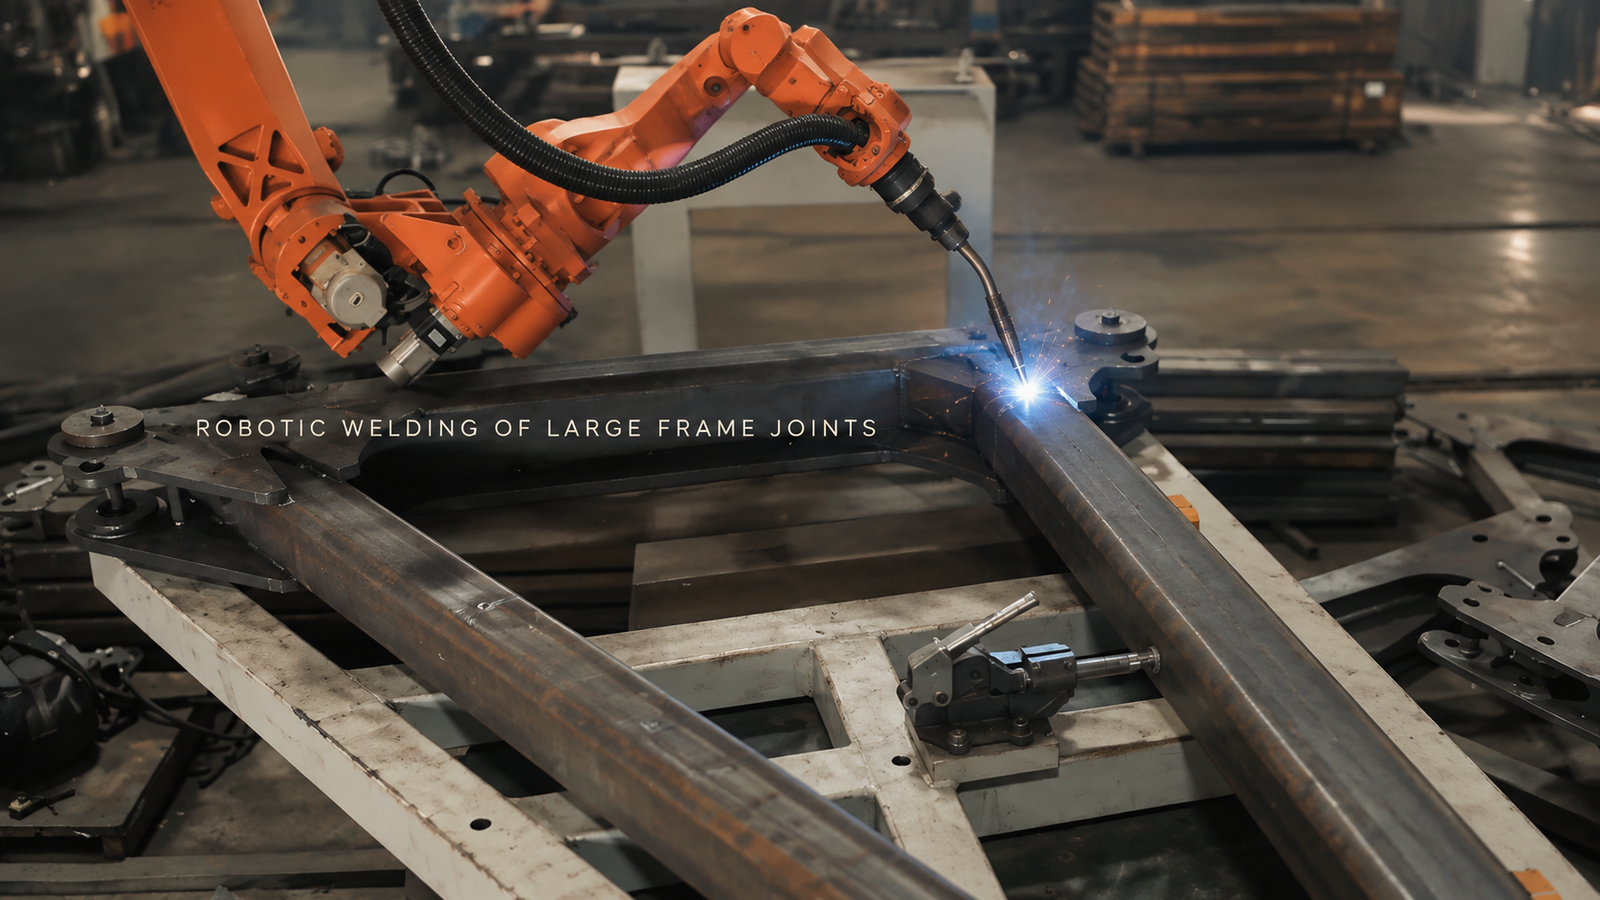
Naj najtrši spoj določi prvo postavitev
Odprta stran okvirja lahko naredi en lok videti preprost, medtem ko cev, objemka ali pritrdilni drog blokira naslednji spoj. Samo doseg robota ne reši vprašanja. Vrat gorilnika, šoba, kabelski paket in smer umika morajo imeti dovolj prostora pod zahtevanim delovnim kotom.
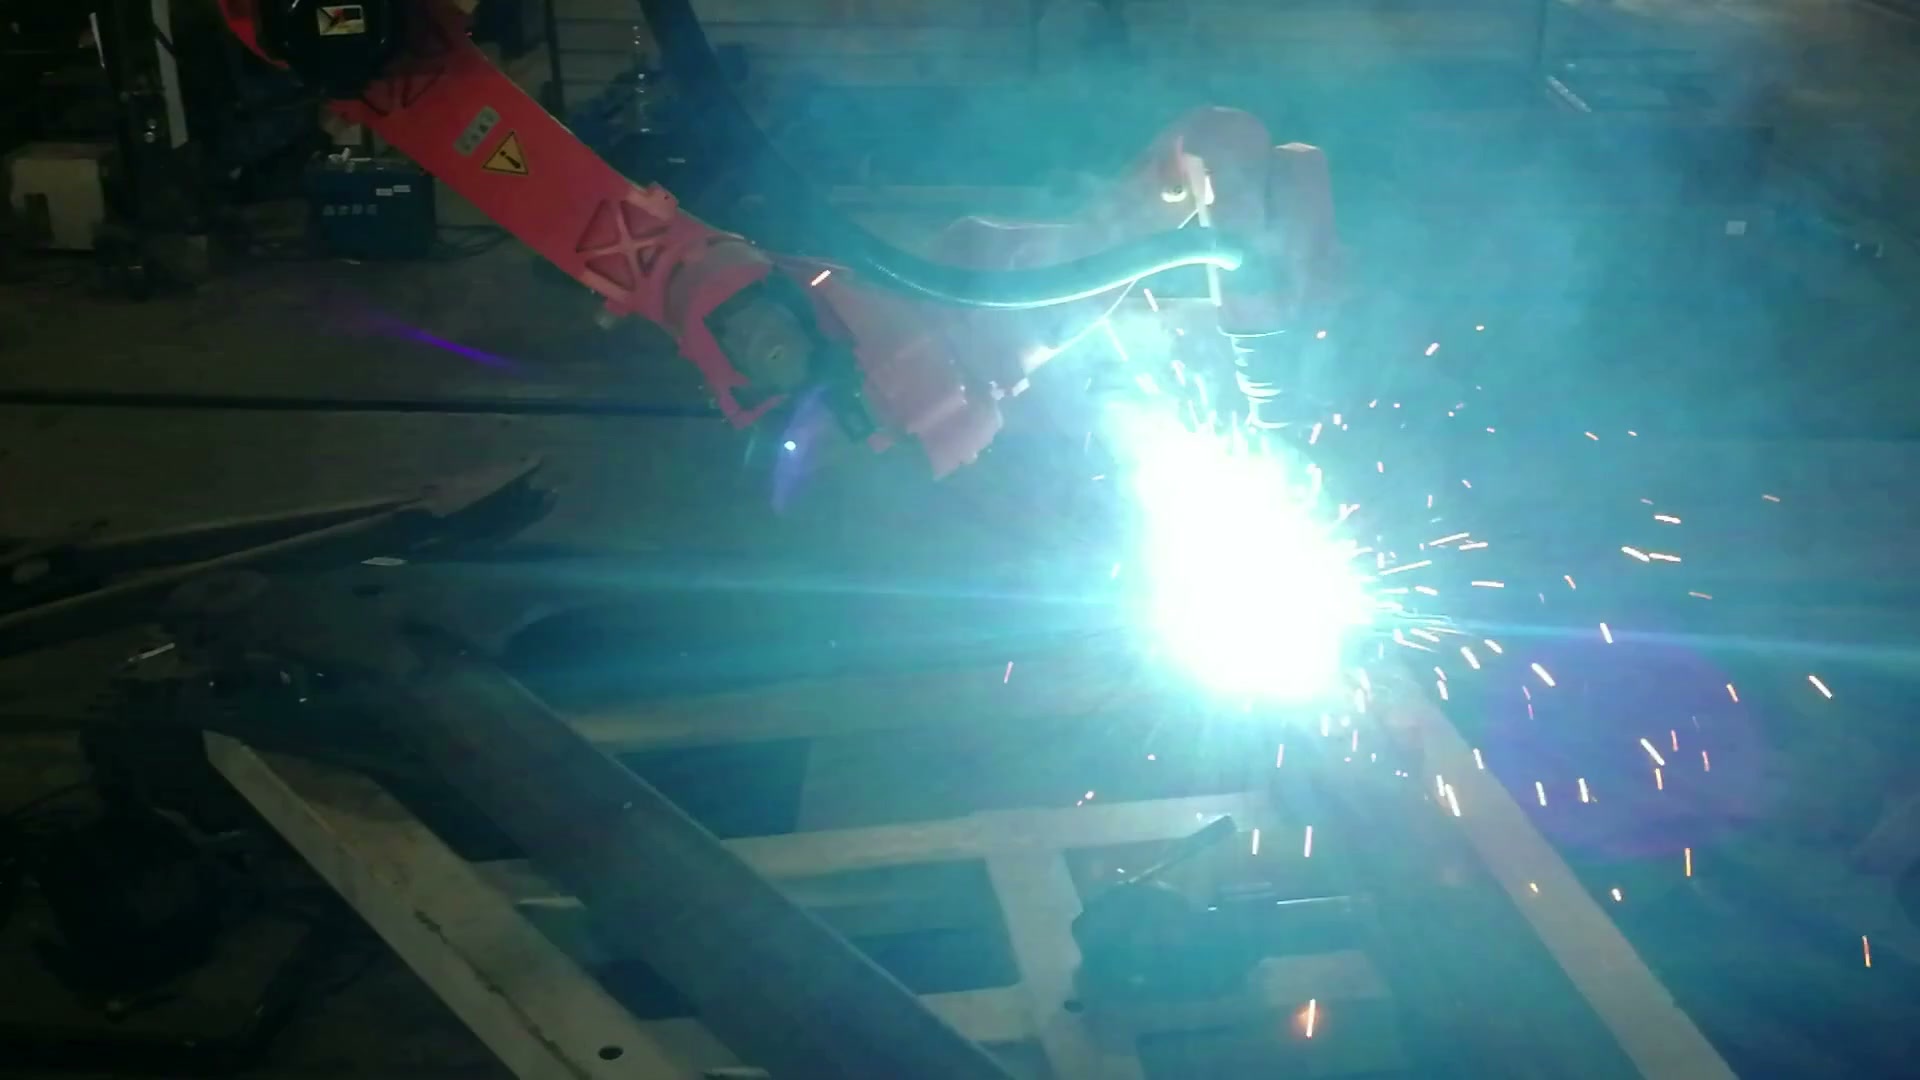
Ob 00:40.33 bližnji pogled potrdi aktivni lok na enem spoju na fiksnem okvirju.
Začnite z najbolj oviranim spojem na risbi. Celoten paket gorilnika premaknite v začetni položaj, skozi želeno pot in nazaj. Nato namestite vpenjalo okoli te ovojnice. Referenčna točka ali sponka, ki izboljša lokacijo, vendar zasede edini uporaben pristop, spremeni koncept avtomatizacije.
Dolgi elementi potrebujejo tudi dovolj opore, da omejijo povešanje in premikanje. Ta opora mora nadzorovati okvir, ne da bi pri tem omejevala pravkar vzpostavljen dostop. Uporaben zgodnji model zato združuje dejanski okvir, predlagane opore in objemke, geometrijo gorilnika, ovoj kabla in izmerjeno dohodno odstopanje.
Preglejte vsak spoj glede dostopa, lokacije in poti
Širok pogled prikazuje, zakaj je celotna sestava pomembna: robot, okvir in jeklena vpenjalna naprava si delijo isti omejeni volumen.
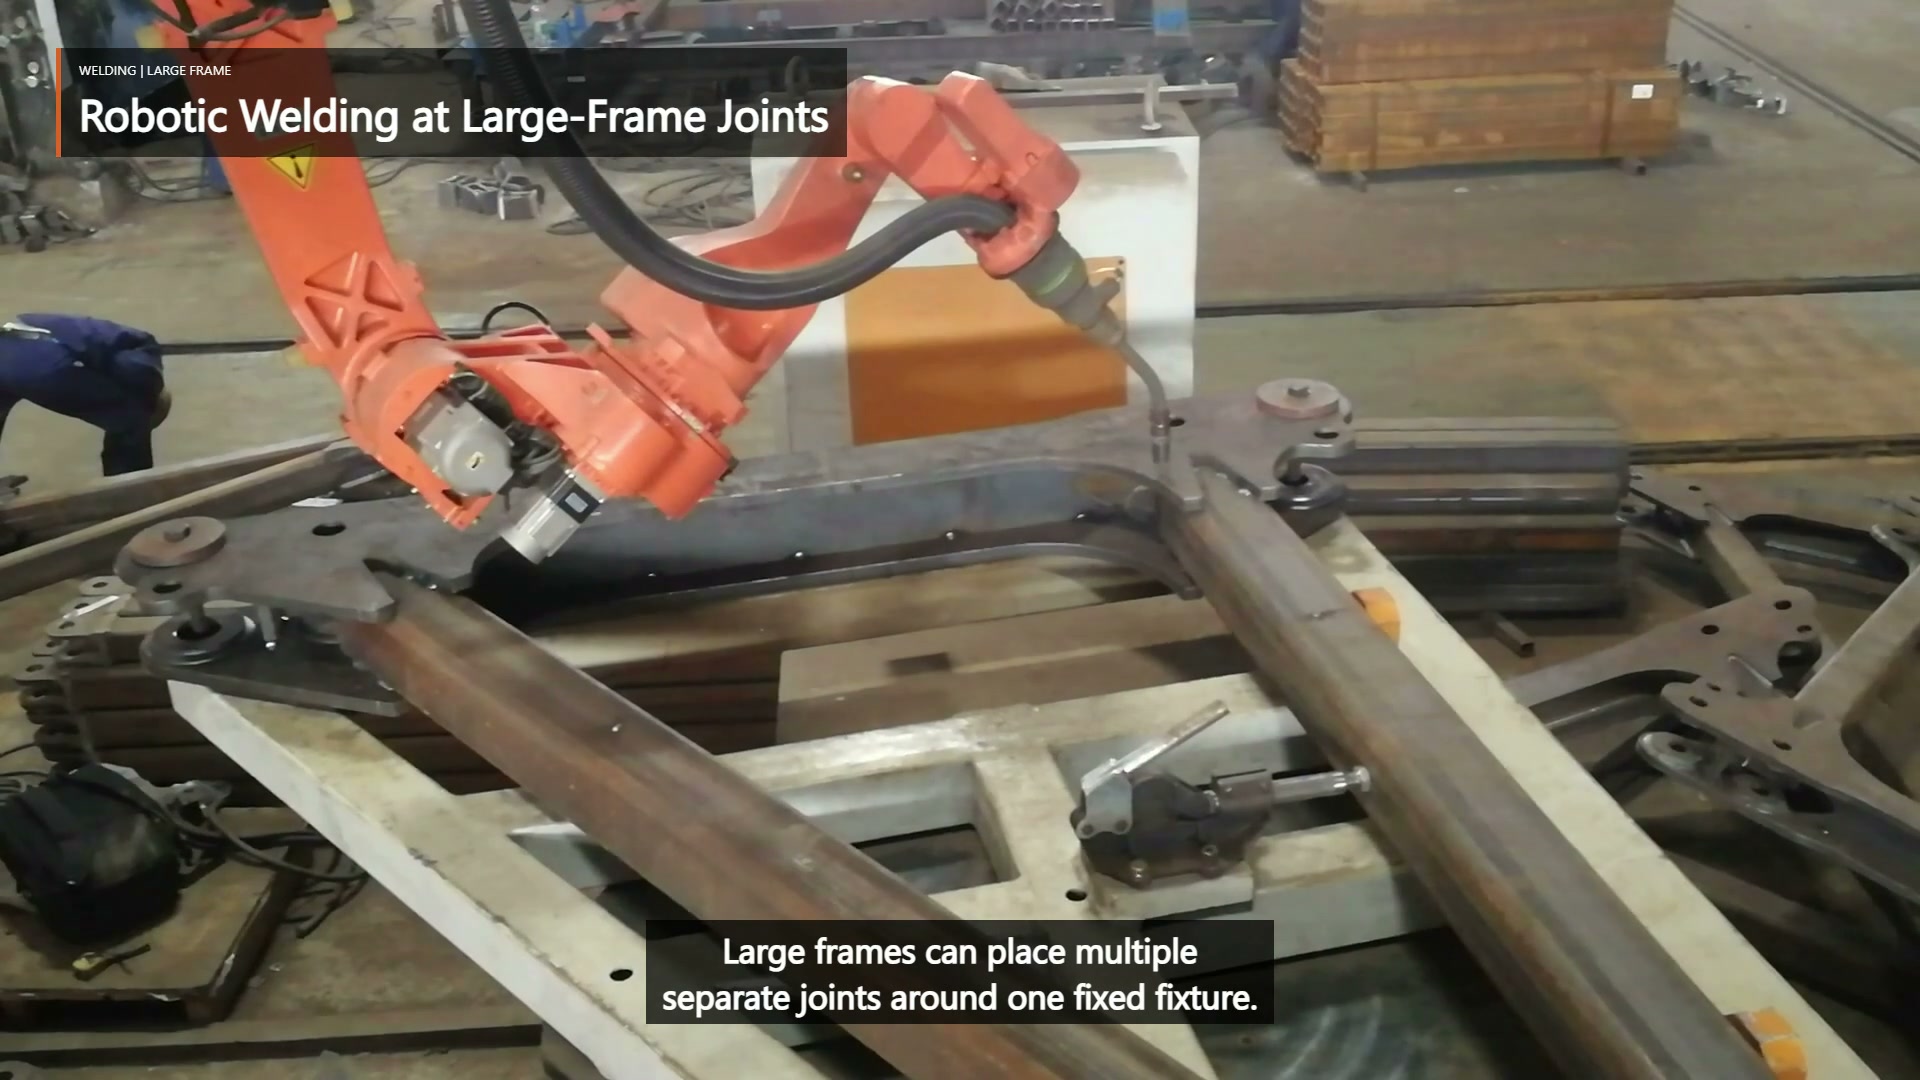
Ob 00:03.50 široki pogled ohranja robota, gorilnika, fiksni okvir in jekleno vpenjalo v istem prizoru.
| Vprašanje za skupni pregled | Dokazi za predložitev | Posledica koncepta |
|---|---|---|
| Ali se lahko celoten paket bakel približa in umakne? | Kot spoja, zahtevani kot gorilnika, začetno/končno območje in bližnji elementi | Montaža robota, predstavitev okvirja ali avtomatizirani teleskop se lahko spremenijo |
| Ali pritrjevalo predvidljivo vrne spoj? | Stabilne referenčne točke, položaji vpenjalnih sponk, stanje pritrjevanja in izmerjeno območje reže | Ponovljivost poti je odvisna od predstavitve dela, ne samo od programiranja |
| Ali se lahko robot premakne s prejšnjega sklepa, ne da bi prečkal oviro? | Ovojnica svetilke, kabelski potek in pot brez loka | Skupni vrstni red in vmesne poze postanejo del postavitve |
| Ali je mogoče zahtevano območje še vedno pregledati? | Risba, specifikacija varjenja in dostop do inšpekcijskih pregledov | Postavitev mora rezervirati uporaben pogled za sprejem |
To povezuje vsako zahtevo po šivu s fizično spremembo, ki jo lahko povzroči drugje v celici.
Zaporedje lahko pošlje postavitev nazaj v revizijo
Ločeni loki na posnetku so povezani s premestitvijo obloka. Predlagani vrstni red mora ohraniti dostop po prejšnjih varjenjih, preprečiti ujetost kabla za okvirjem in upoštevati premikanje sklopa med varjenjem. Toplota in deformacija sta specifična za projekt, zato je treba zaporedje preizkusiti glede na risbo in zahteve glede varjenja, ne pa sklepati iz delnega videoposnetka.
Če kasnejši spoj izgubi prostor, začetka ali konca ni mogoče postaviti v dovoljeno območje ali če izmerjeno gibanje okvirja premakne spoj izven načrtovane poti, je lahko odgovor sprememba vpenjala ali drugačna predstavitev okvirja – ne natančnejše programiranje. Zaradi teh povratnih informacij je načrtovanje poti del študije postavitve.
Prinesite težaven sklep k pregledu koncepta
Koristen pregled se začne z risbo okvirja in seznamom spojev, simboli varjenja in merili sprejemljivosti, tolerancami vhodnih elementov in pogoji lepljenja, predlaganimi referenčnimi točkami in ovojnico vpenjala ter reprezentativnimi deli. Označite najbolj oviran spoj in največjo pričakovano odstopanje. Prvi poskus mora dokazati dostop, ponovljivo prileganje in pregled pri teh pogojih, preden se oceni izhod.
Pošljite te prispevke za pregled koncepta EVST → ali e-pošta prodaja@evsrobot.com.
Posnetek prikazuje vidno večspojno varjenje; končna izdelava orodij, kontrole, zaščita in sprejem proizvodnje so odvisni od potrditve projekta.