
Žiadosť o kontrolu žiadosti alebo pošlite e-mail na adresu sales@evsrobot.com s informáciami o dieloch, nosiči, rozhraní zariadenia a rozložení.
Zábery ukazujú bielo-zeleného kolaboratívneho robota pohybujúceho sa vedľa pracovnej stanice na navíjanie statora. Viditeľné sú prstencové vinutia statora alebo ich polohy nástrojov spolu s priľahlým dopravníkom alebo lokalizačnou oblasťou a uzavretým zariadením. Užitočnou inžinierskou otázkou je, ako definovať stav pri každom odovzdaní bez predpokladu sekvencie prenosu, ktorú kamera úplne nestanoví.
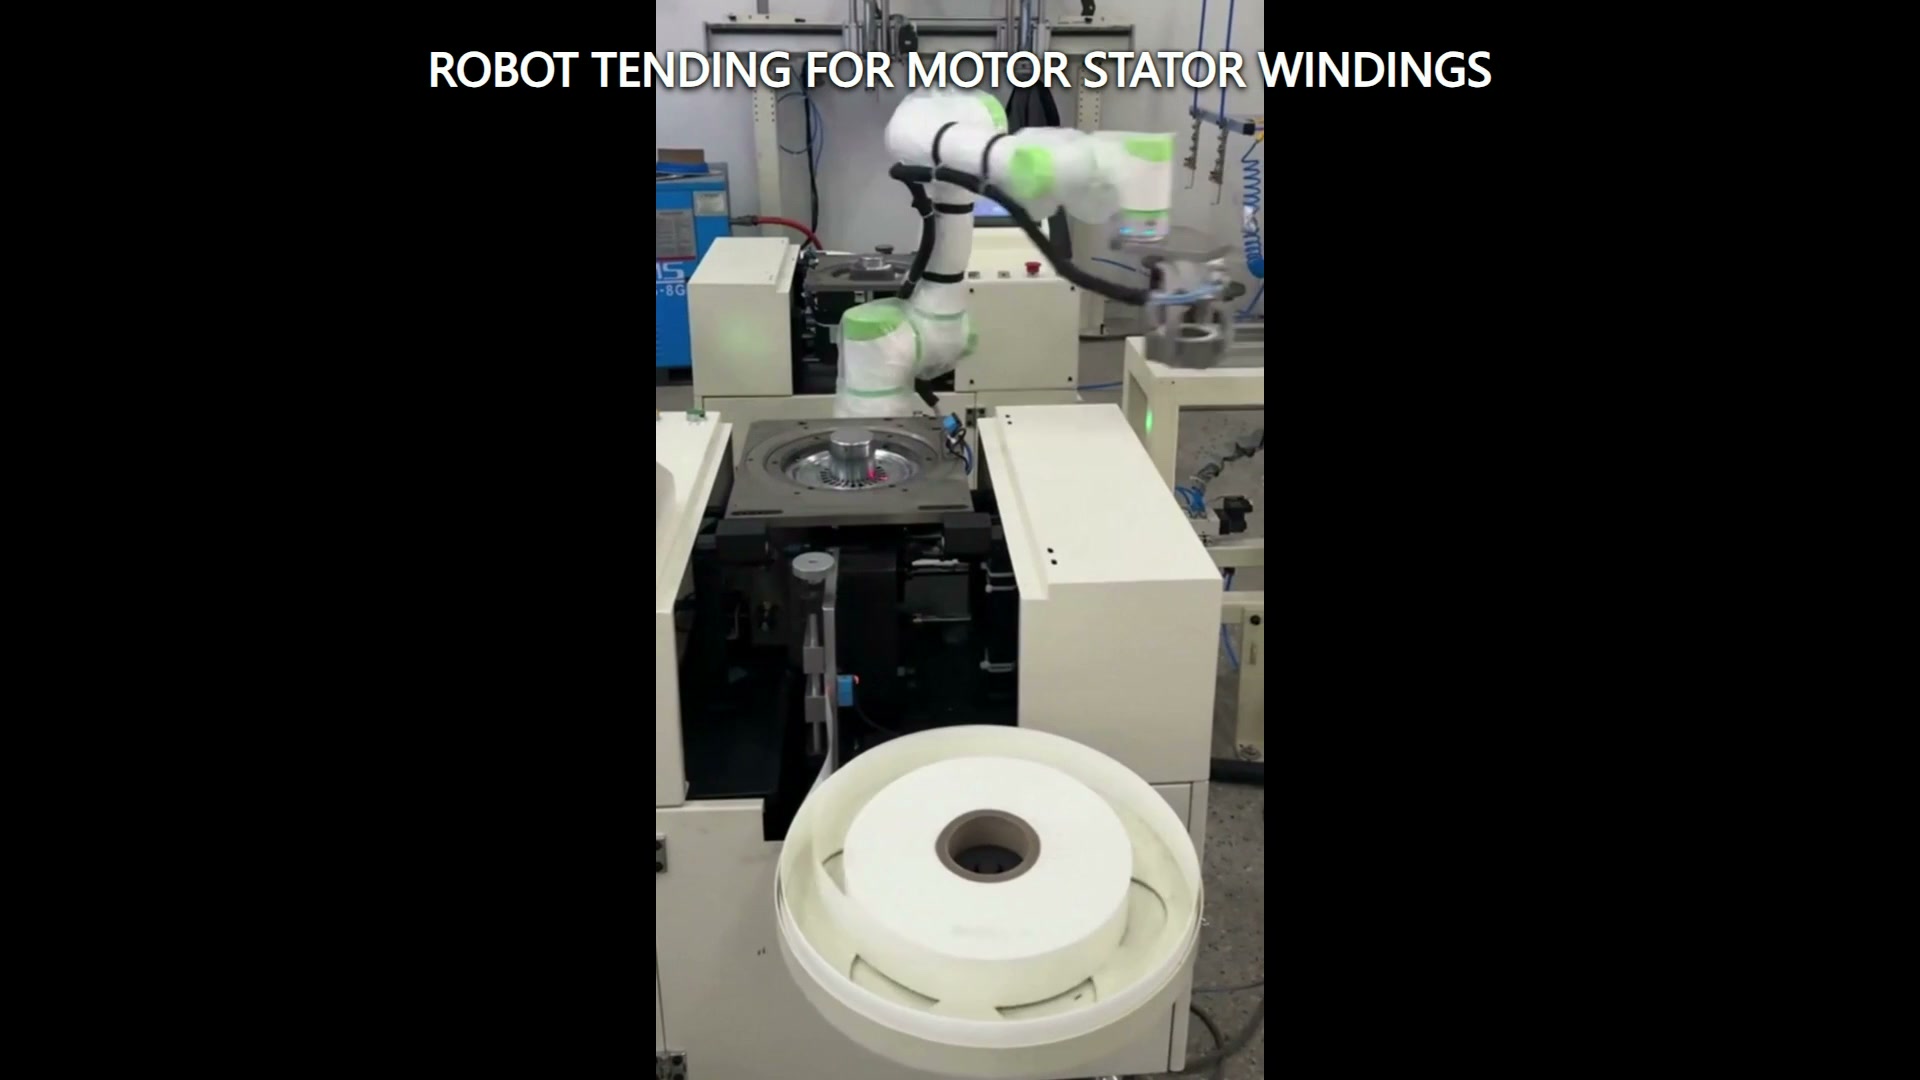
Definujte hranicu na oboch stranách odovzdávania
Obsluha robotom spája dva systémy. Jedna strana predkladá diel alebo nosič; druhá strana musí byť pripravená ho prijať. Štúdia uskutočniteľnosti by mala popisovať oba stavy. Pre predkladajúcu stranu zaznamenajte umiestňovacie prvky, povolenú variáciu polohy, signál obsadenosti a voľný priestor nad a okolo dielu. Pre prijímajúcu stranu definujte požadovanú orientáciu, podmienky usadenia, dostupný otvor a potvrdenie, že miesto určenia môže prijať zaťaženie.
Tento popis hranice je užitočnejší ako všeobecná požiadavka na presun prstencovej súčiastky z jedného bodu do druhého. Projektovému tímu hovorí, na čo sa robot môže spoľahnúť pred začatím pohybu a čo musí byť splnené pred uvoľnením.
Oddelenie geometrie súčiastky od geometrie nosiča
Vinutie v tvare prstenca môže byť podopreté paletou, hniezdom, tŕňom, separátorom alebo procesným upínacím prípravkom. Nástroj a dráha robota sa musia skontrolovať vzhľadom na kombinovaný obal dielu, jeho podperu, susedné polohy a otvor zariadenia.
Označte povolené oblasti kontaktu a všetky oblasti, ktoré musia zostať nedotknuté. Potom modelujte najmenšie a najväčšie očakávané obálky vrátane stavov posunutej alebo naklonenej prezentácie, ktoré môže zariadenie pred nami stále klasifikovať ako prítomné. Ak nosiče záznamu cirkulujú cez linku, opotrebovanie nosičov záznamu, nečistoty a odchýlky usadenia oddelene od odchýlok súčiastok.
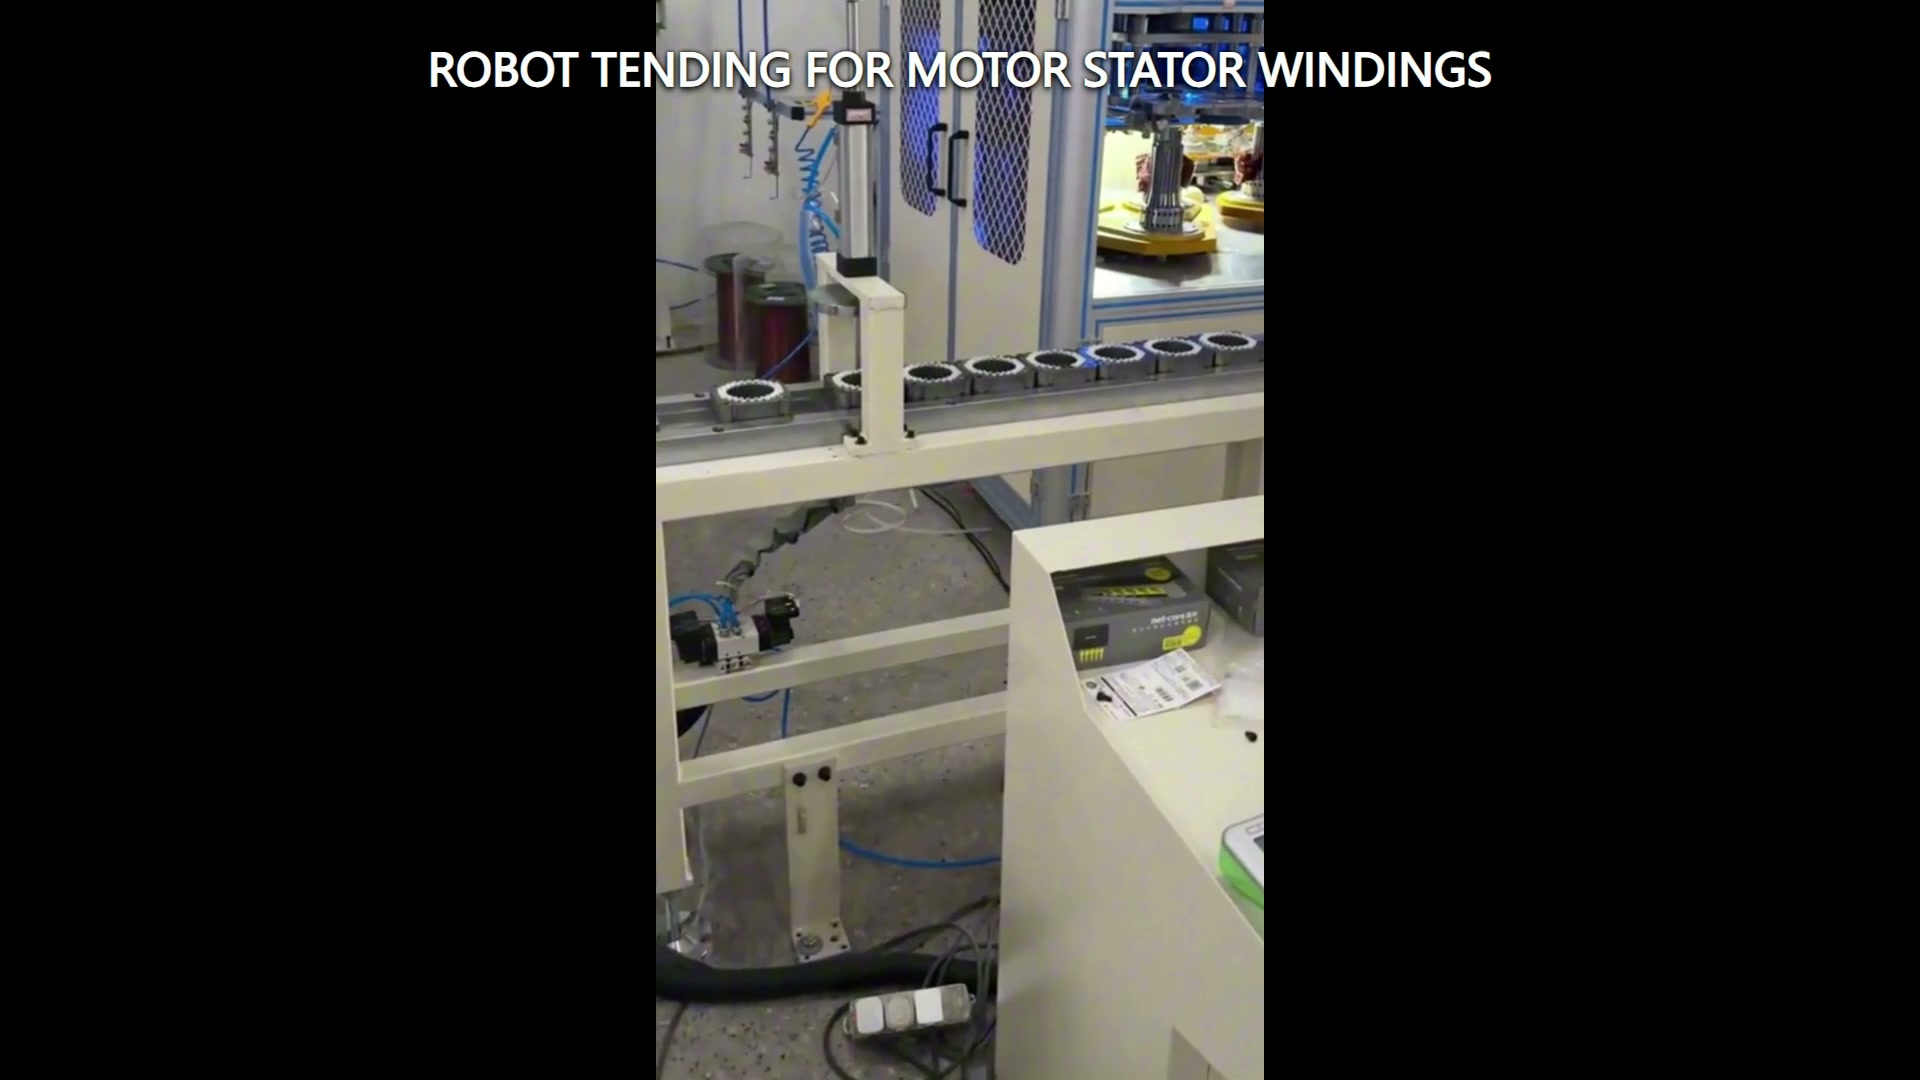
Uveďte stav výmeny explicitne
Odovzdávanie by malo mať definovaný stav výmeny, a nie sa spoliehať len na načasovanie. Praktická tabuľka stavov môže zahŕňať stavy zdroj obsadený, cieľ dostupný, robot uvoľnený, pohyb zariadenia zastavený tam, kde to vyžaduje posúdenie rizika, potvrdený stav nástroja a obrobok usadený po umiestnení. Presné signály a bezpečnostné funkcie závisia od integrovanej aplikácie a musia byť navrhnuté a validované pre daný projekt.
Do tabuľky patrí aj obnova. Ak súčiastka chýba, je naklonená, nie je uvoľnená alebo nie je usadená, tím potrebuje dohodnutú reakciu: zastavenie na kontrolu, návrat na známe miesto, opakovaný pokus za kontrolovaných podmienok alebo presmerovanie položky na iné miesto. Zaznamenajte vybranú reakciu do tabuľky rozhrania a overte ju počas reprezentatívnych pokusov.
Skontrolujte celú prepravnú chodbu
Štúdia dráhy by mala zahŕňať viac ako dva naučené body. Skontrolujte rameno robota, zápästie, koncový nástroj, diel, káble, nosiče, okraje dopravníka, dvere alebo kryt zariadenia a blízke konštrukcie ako jednu pohyblivú obálku. Skontrolujte priblíženie, zapojenie, zdvihnutie alebo vysunutie, presun, umiestnenie, uvoľnenie a ústup.
Natívne vertikálne zábery môžu objasniť vzťah medzi pracovnými stanicami a zároveň ponechať obmedzený horizontálny kontext. Štúdia rozloženia preto vyžaduje nameranú geometriu alebo overený model, nie odhady z pohľadu kamery. Osobitná pozornosť by sa mala venovať otvoru pre zariadenie a priestoru potrebnému na uvoľnenie nástroja po umiestnení.
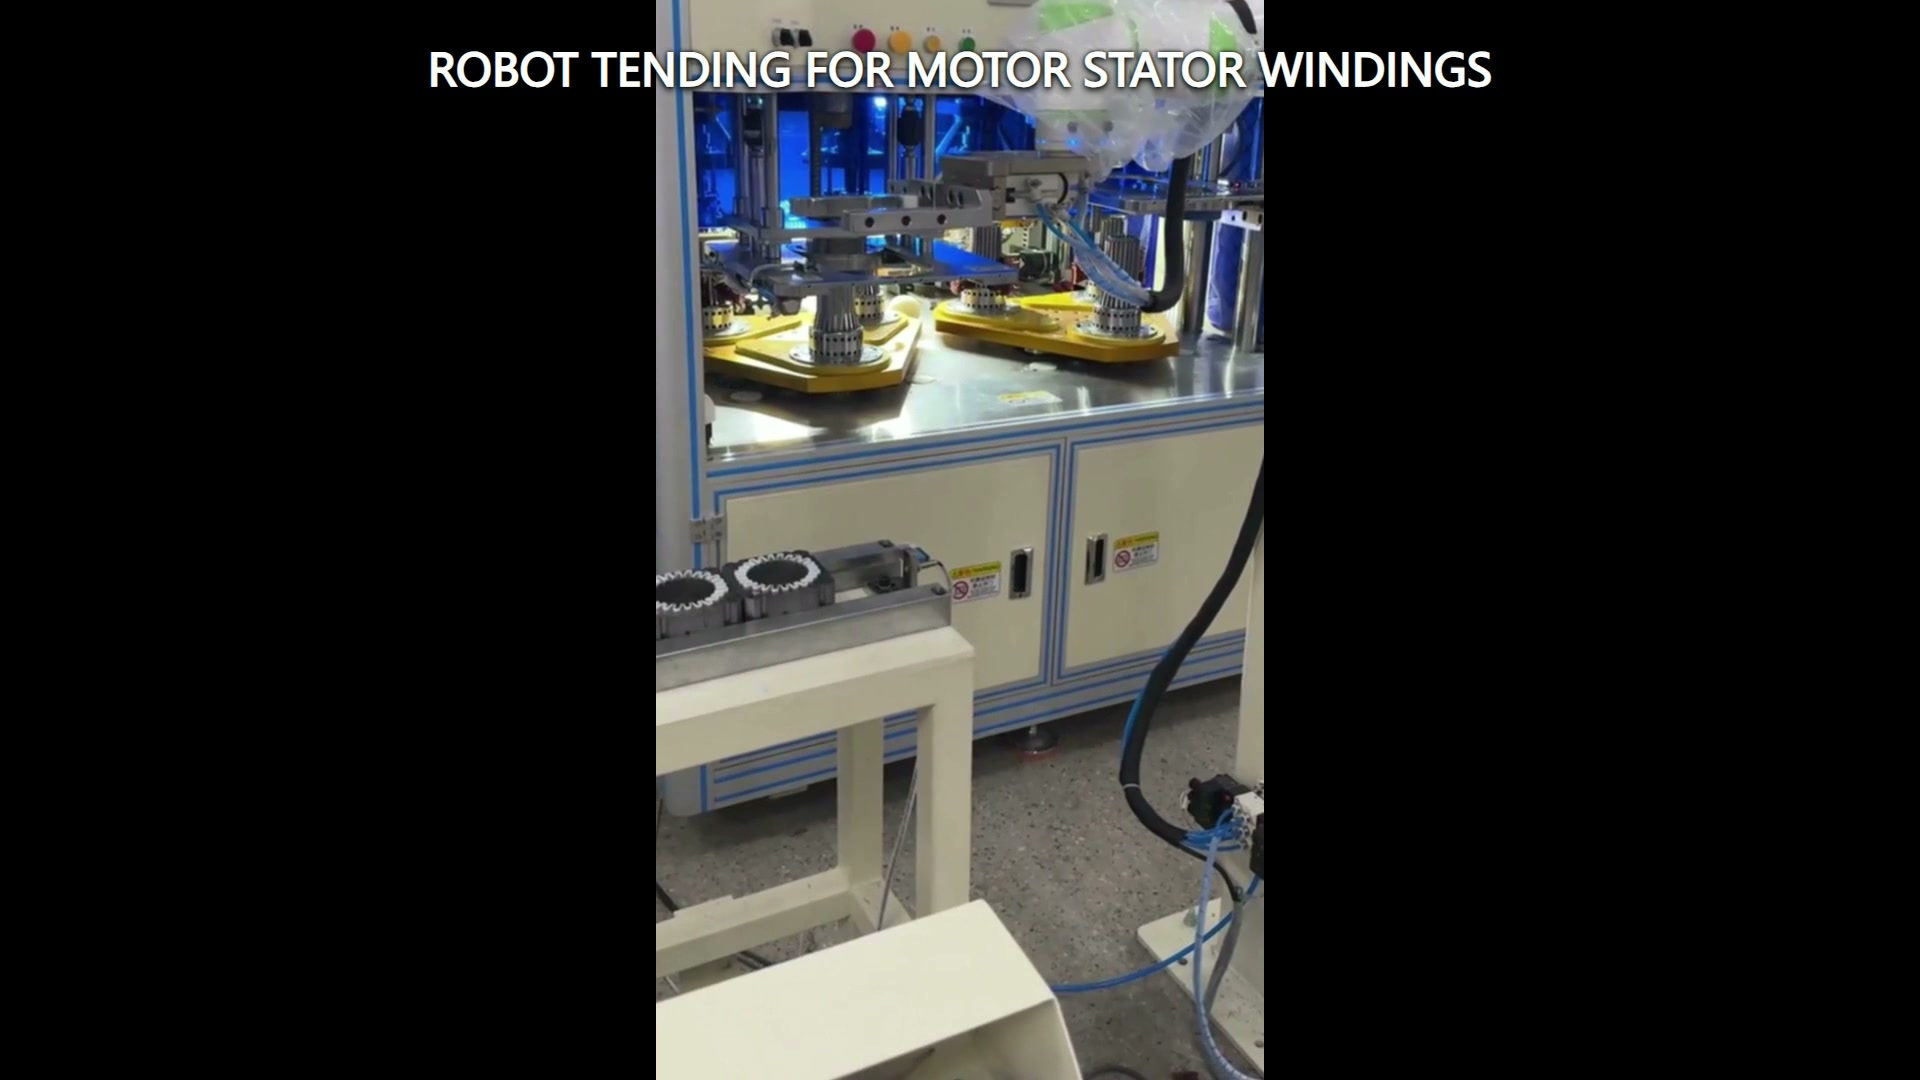
Vytvárajte pokusy okolo okrajových podmienok
Reprezentatívne pokusy by mali zahŕňať stavy súčiastky a prezentácie, ktoré s najväčšou pravdepodobnosťou obmedzia nástroj alebo dráhu. Zahrňte najväčšiu a najmenšiu schválenú obálku, najmenej priaznivú povolenú polohu, najbližšiu susednú polohu a stav nosiča s najväčším očakávaným odsadením. Zaznamenajte vstupný stav, potvrdenie nástroja, stav umiestnenia a výsledok zotavenia pre každý pokus.
Ak aplikácia zahŕňa citlivé vinutie alebo chránený povrch, kritériá prijatia by mali pred dokončením nástrojov identifikovať obmedzenia kontaktu a metódu kontroly. Kritériá vychádzajú zo skutočných požiadaviek na produkt a proces; nemali by byť odvodené z videa alebo z celkového vzhľadu súčiastky.
Vstupy pre cielené preskúmanie uskutočniteľnosti
Odošlite výkresy dielov a nosičov, rozsah hmotnosti a ťažiska, povolenú kontaktnú mapu, zdrojové a cieľové vzťažné body, stavy otvorenia a prístupu k zariadeniu, rozmery rozloženia, požadované potvrdenia, pravidlá obnovy a reprezentatívne vzorky. Identifikujte, ktoré stavy stroja alebo dopravníka sú riadené robotickou bunkou a ktoré poskytuje iný ovládač.
Vyhodnoťte robota, rozhranie zariadenia, nosič, podmienky prístupu, uvedenie do prevádzky, prevádzku a údržbu ako jednu integrovanú aplikáciu.
Kontaktujte EDS skontrolovať stavy odovzdania, koridor prenosu, obmedzenia nástrojov a plán skúšobnej prevádzky. Pošlite e-mail na adresu sales@evsrobot.com.
Záznam podporuje viditeľný kolaboratívny robot, pozície statora alebo nástrojov v tvare prstenca, priľahlý dopravník alebo umiestňovaciu oblasť a uzavreté zariadenie; presná postupnosť prenosu, princíp uchopenia, ovládacie prvky, bezpečnostné funkcie, výkon, výsledky kontroly a následný proces vyžadujú projektové dôkazy.