
Почему проекты автоматизации терпят неудачу после появления роботов (2026)
Почему проекты автоматизации терпят неудачу после поступления оборудования: пять реальных причин, от концевого захвата захвата и времени цикла до запасных частей, а также вопросы, которые следует задать поставщикам перед подписанием договора.
Руководство по перерегистрации координат мобильного робота
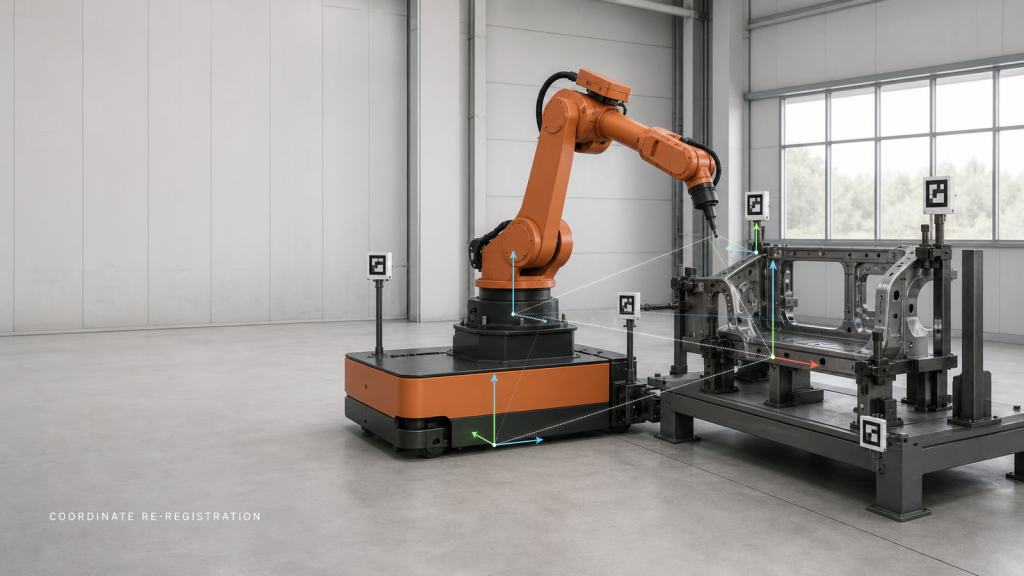
Перерегистрация координат мобильного робота восстанавливает и проверяет взаимосвязь платформы, станции, заготовки, робота и инструмента перед началом обработки.
Погрузка и разгрузка с помощью робота для обработки кромок стекла: захват, опорная точка, предотвращение царапин и восстановление.
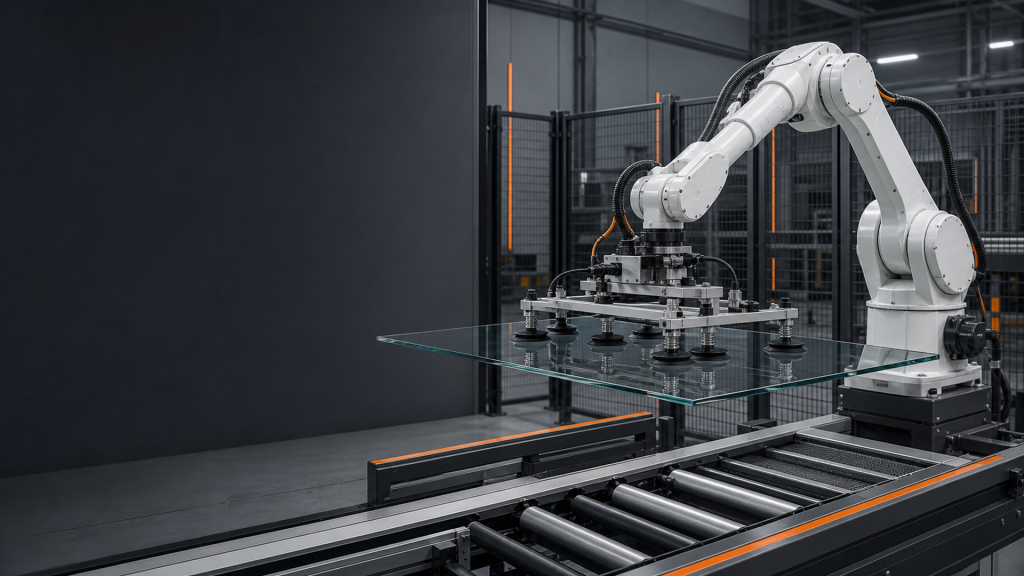
Планирование загрузки робота для обработки кромок стекла с учетом поверхностей захвата, подтверждения вакуума, базовой точки, предотвращения царапин, передачи данных между станциями и испытаний на восстановление.
Как выбрать робота SCARA: полезная нагрузка, дальность действия и время цикла.
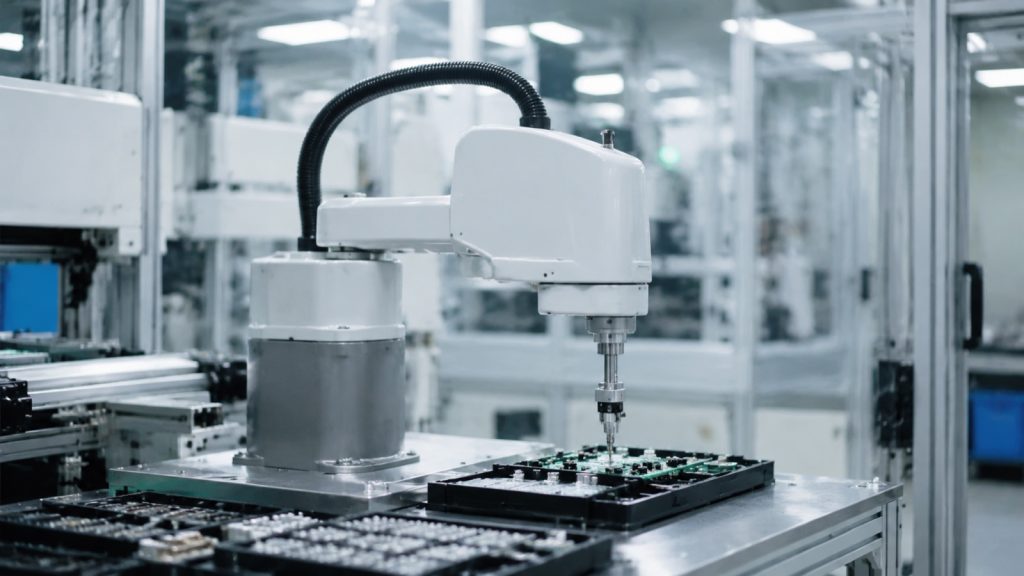
Руководство по выбору SCARA-робота в 2026 году, основанное на определении его размеров: полезная нагрузка с инструментами, радиус действия и рабочая зона, сравнение времени цикла и класс чистоты помещения/воспроизводимости.
ISO 10218-2:2025: Руководство по безопасности роботизированных ячеек
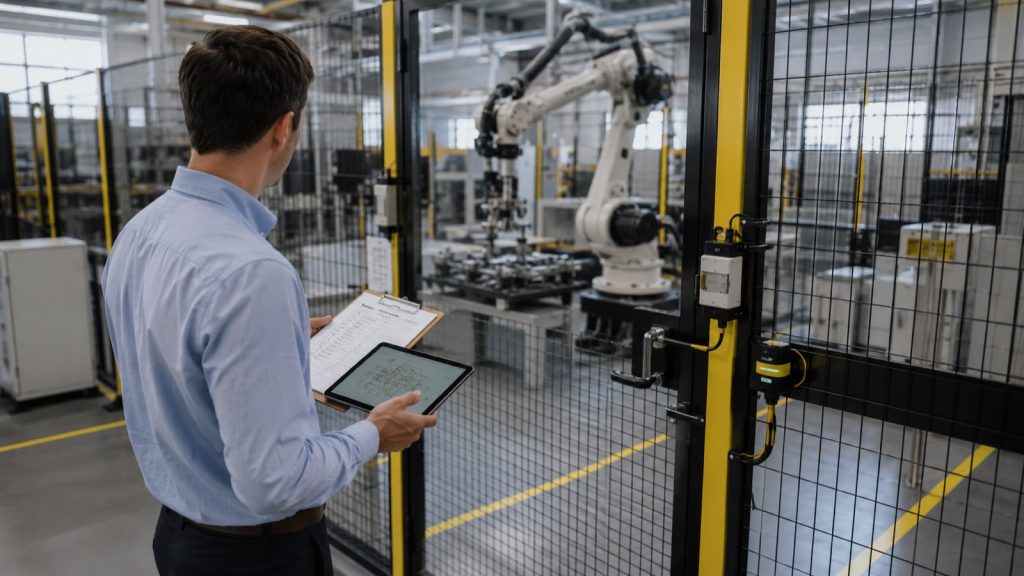
Стандарт ISO 10218-2:2025 охватывает безопасность роботизированных систем и интеграционных ячеек, а не самого робота. Он включает оценку рисков, охраняемое пространство и валидацию для интеграторов.
Стоимость и рентабельность инвестиций в роботов для паллетирования к 2026 году: руководство по ценам и срокам окупаемости.
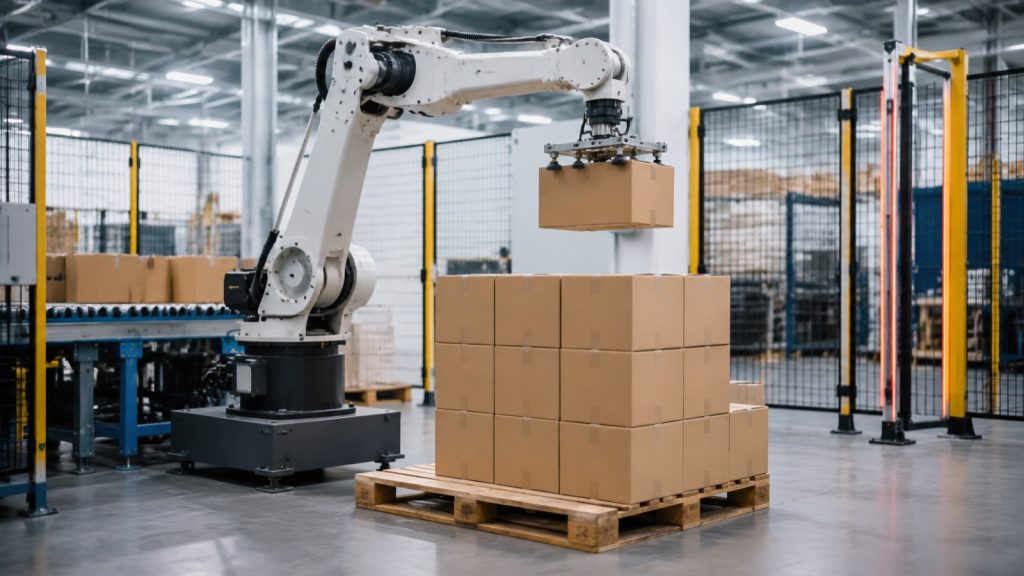
Стоимость роботизированной ячейки для паллетирования в 2026 году: разбивка капитальных затрат, ценовые диапазоны по сегментам полезной нагрузки, а также как рассчитать рентабельность инвестиций и срок окупаемости.
Многопозиционная система перемещения робота по осям: ход, расположение станций и безопасная зона.
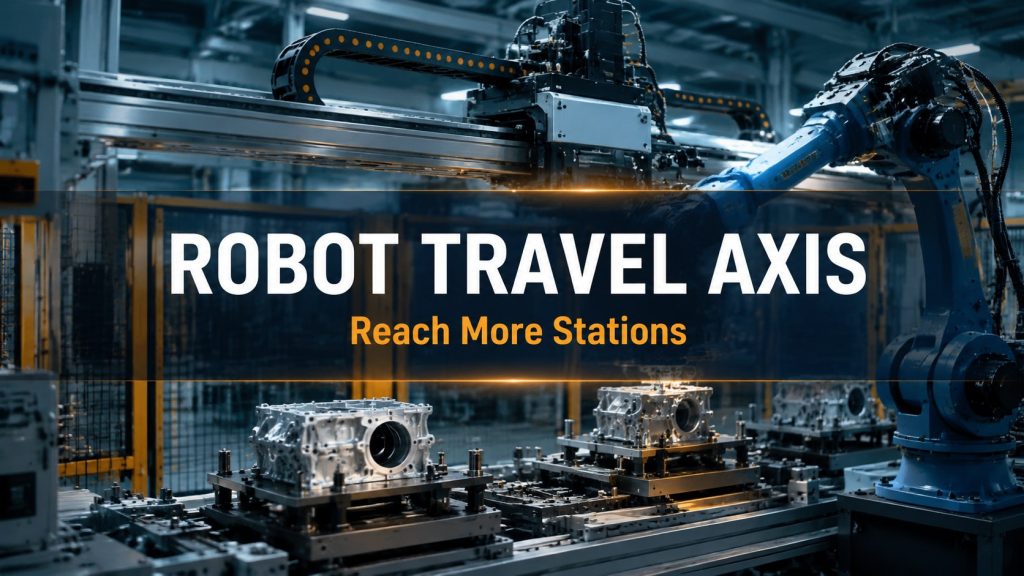
Спланируйте ось перемещения робота, проверив доступный ход, координаты станции, рабочую зону робота, прокладку кабелей, тактовую нагрузку, доступ для обслуживания и безопасную зону.
Блокировка винтов с двумя шпильками: подача, отслеживание момента затяжки и повторная проверка по методу Пока-Йоке.
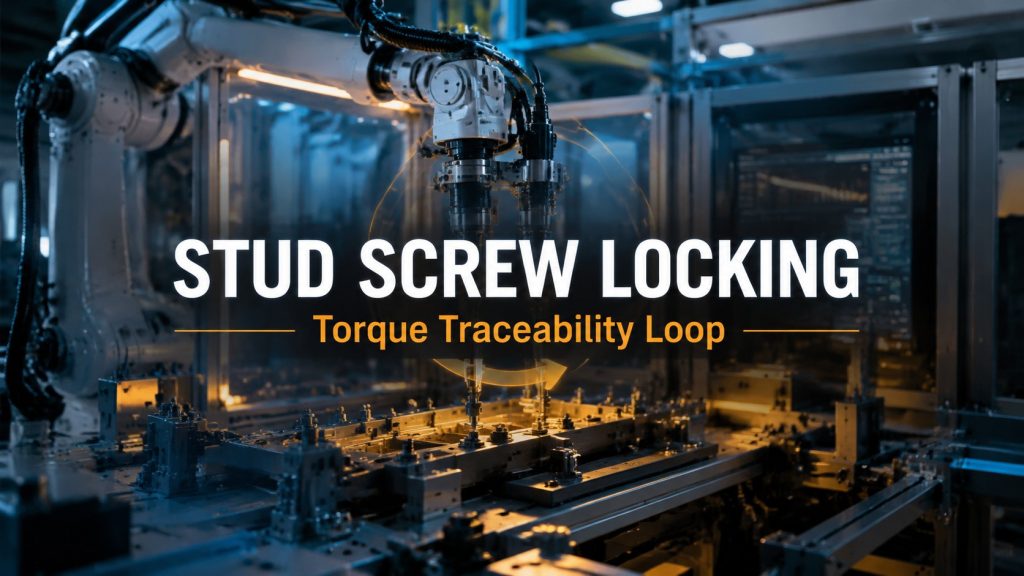
Спланируйте работу ячейки для фиксации винтов с двумя шпильками, проверив подачу, посадку, отслеживаемость крутящего момента, повторную проверку по механизму Пока-Йоке, такт и логику восстановления.
Камера визуального контроля: фотоокно, положение детали и цикл повторной проверки.
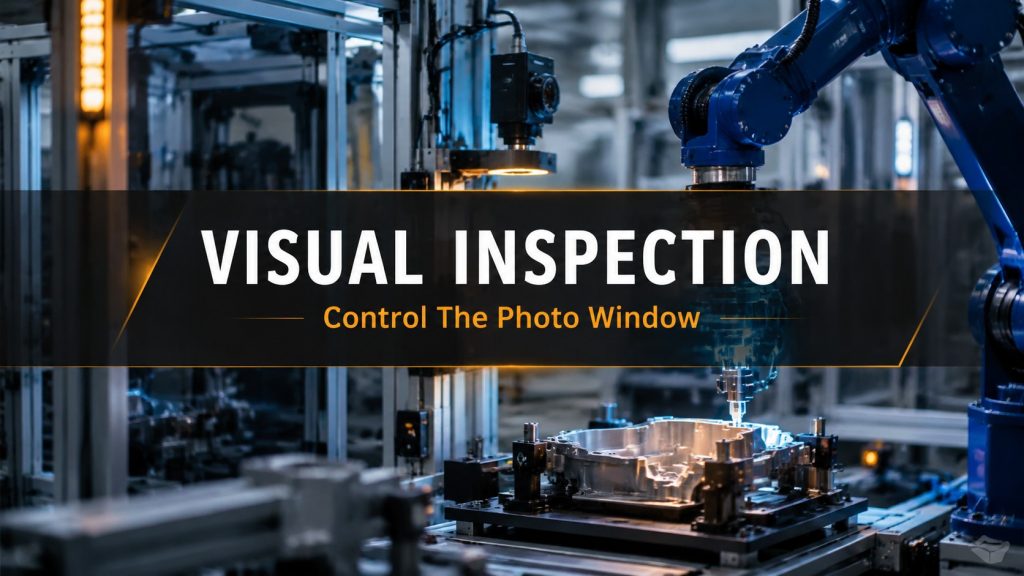
Перед составлением коммерческого предложения спланируйте зону визуального контроля, проверив фотоокно, положение детали, освещение, доступ робота, повторно проверьте маршрутизацию и нестандартные условия обработки.
Ячейка робота для очистки двигателя методом продувки: траектория движения сопла, дренажное окно и предохранительная изоляция.
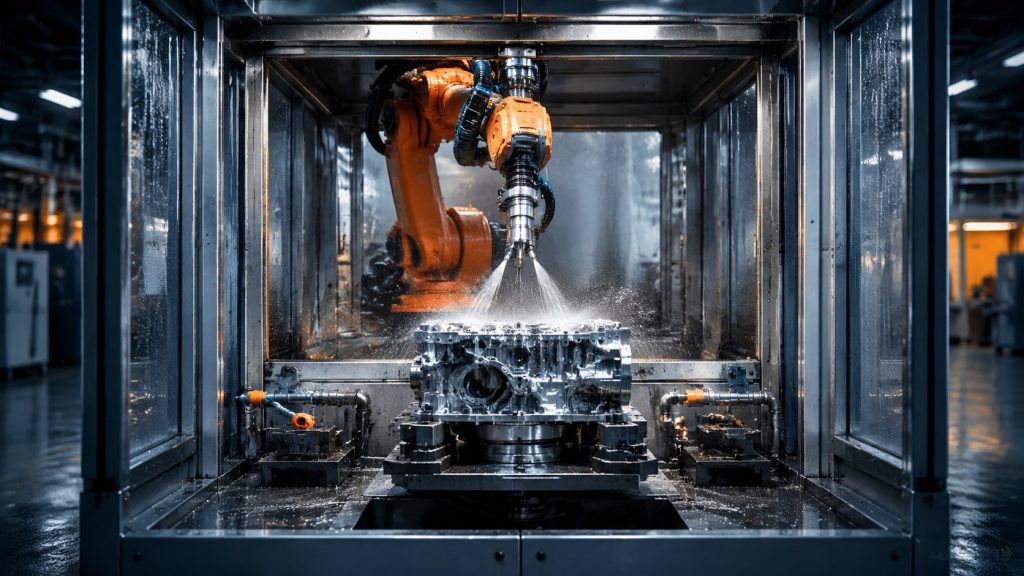
Практическое руководство EVST по роботизированным ячейкам для очистки двигателей от обдува, охватывающее траекторию движения форсунки, контроль остаточной жидкости, дренажное окно, изоляцию от тумана и ввод данных для расчета стоимости.
Гибкая система смены позиционера для сварки: интерфейс крепления, этапы настройки и аварийное восстановление безопасности.
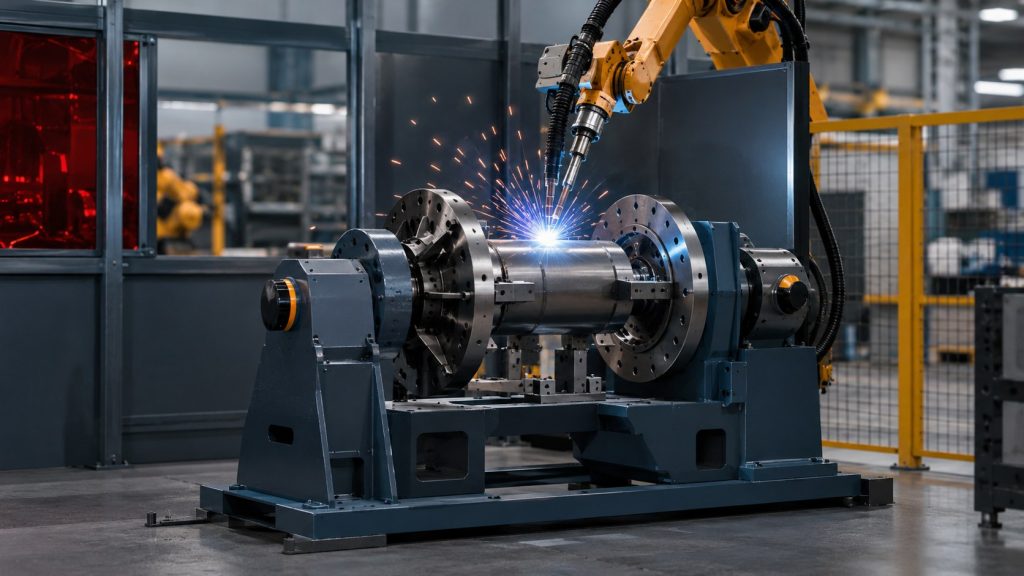
Практическое руководство EVST по гибкой смене позиционеров сварочного оборудования, охватывающее интерфейс оснастки, этапы настройки, центр нагрузки, доступ оператора и восстановление безопасности.
Зона обслуживания станков с ЧПУ: выравнивание базовой точки лотка, сигналов станка и такта установки/размещения.
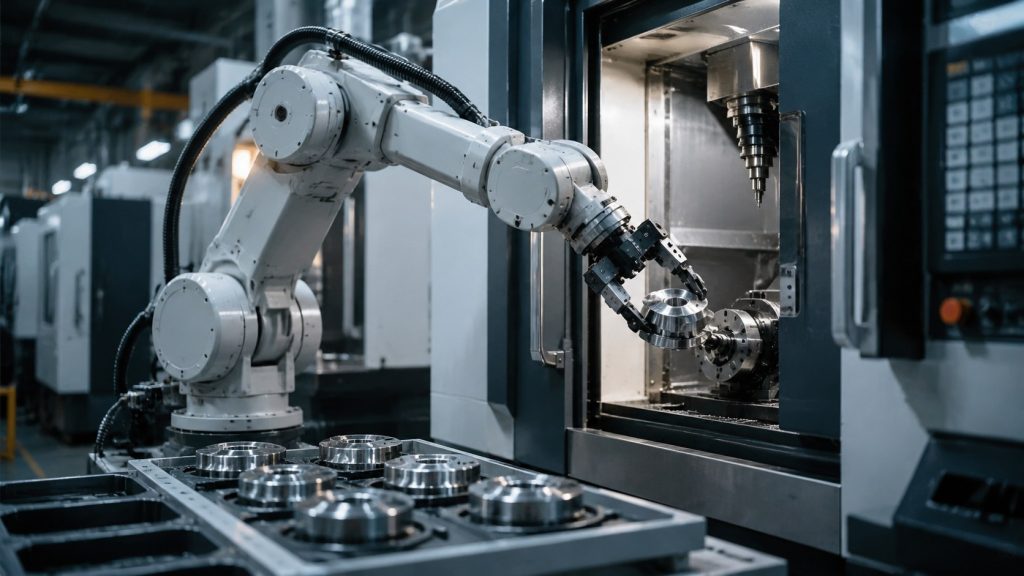
Зона обслуживания станков с ЧПУ: выравнивание базовой точки лотка, сигналов станка и такта установки/размещения.