
Удаление заусенцев с детали, удерживаемой роботом: как следует разделить захватывающие поверхности и рабочие кромки?
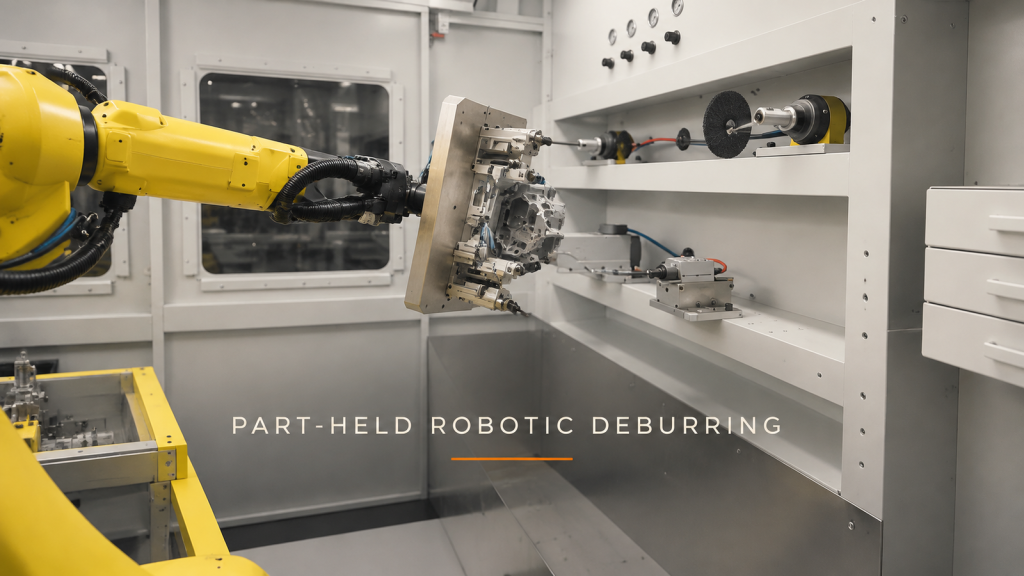
Промышленный робот удерживает сложную металлическую деталь, прижимая ее к неподвижному инструменту внутри закрытой камеры для удаления заусенцев.

Для планирования процесса удаления заусенцев с детали, удерживаемой роботом, необходимо отделить захватывающие поверхности от рабочих кромок, проверить зазор между зажимным устройством и определить подход к каждому неподвижному инструменту.

логотип EVST
Обзор конфиденциальности

На этом веб-сайте используются файлы cookie, чтобы мы могли предоставить вам наилучшие возможности для пользователей. Информация о файлах cookie хранится в вашем браузере и выполняет такие функции, как распознавание вас, когда вы возвращаетесь на наш сайт, и помогаете нашей команде понять, какие разделы веб-сайта вы найдете наиболее интересными и полезными.