
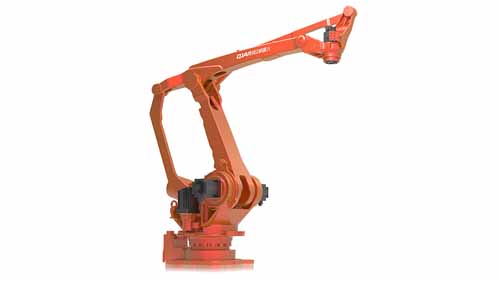
Părțile unui robot joacă toate un rol în operațiunile sale și determină tipul de sarcini pentru care poate fi utilizat. Prin urmare, a avea o înțelegere aprofundată a acestor părți ar fi primul pas către alegerea corectă robot industrial pentru nevoile dvs. Deși există multe părți de luat în considerare, poate că ar fi benefic să începeți cu una dintre cele cheie; un manipulator robot.
Ce este manipularea robotică?
A robot este o mașină care este programată să efectueze automat anumite sarcini în mod previzibil. Pentru a face acest lucru, trebuie să manipuleze obiecte și fie să le mute, fie să le lovească prin acțiuni precum sudarea sau găurirea. Această manipulare sau proceduri efectuate asupra obiectelor este denumită manipulare robotică. Prin urmare, această definiție ne oferă context pentru a defini manipulatorii robotici.
Un manipulator robot este o structură asemănătoare unui braț unită cu corpul unui robot și este folosită pentru a executa sarcini. Un robot fără manipulator ar fi echivalentul unei persoane care îndeplinește o sarcină cu mâinile legate la spate, pur și simplu nu este viabil. De fapt, din acest motiv manipulatoarele robotizate sunt cunoscute și sub denumirea de brațe de robot.
În ce constau manipulatoarele de roboți?
Sursa: Kawasaki
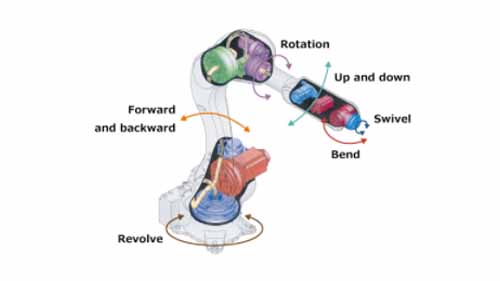
Robotii manipulatori constau dintr-o serie de articulații și legături topite în structura lor interioară. Din exterior, brațul robotic manipulator pare să fie montat doar pe robot. Cu toate acestea, seria de articulații și legături merg mai departe în corpul robotului pentru a le lega. Acest lucru asigură că robotul și manipulatorul lucrează împreună în mișcări coordonate ale fluidelor.
Legăturile sunt componente rigide care îmbină diferite părți ale unui robot. În timp ce rigiditatea lor oferă o structură fermă, ar face dificilă mișcarea pieselor robotului în timpul sarcinilor. Ca rezultat, articulațiile sunt adăugate la legături pentru a facilita flexibilitatea. Articulațiile sunt componente mobile care alunecă una pe cealaltă pentru a facilita mișcare liniară, rotativă sau revoluționară a pieselor de robot. Sunt construite și funcționează în același mod ca un cot sau un genunchi uman.
Manipulatoare de roboți în roboți diferiți
Sursa: www.brainkart.com
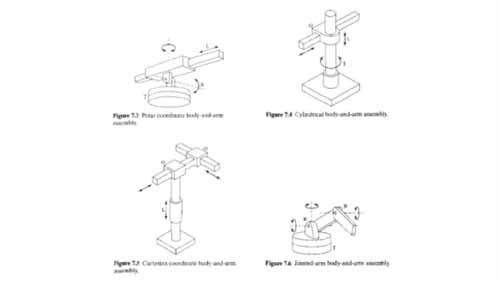
Tipurile și numărul de articulații pe care le are un robot manipulator determină gradele sale de libertate, forma învelișului său de lucru și modul în care poate fi aplicat. Aceasta, la rândul său, determină modul în care este clasificat un robot. Pentru ilustrare, să examinăm diferite tipuri de roboți și structurile manipulatorilor lor robotici.
Robot cartezian - manipulatorii săi sunt legați folosind 3 articulații prismatice care sunt perpendiculare între ele și oferă doar mișcări liniare de alunecare. Ca urmare, un robot cartezian este clasificat drept robot cu 3 axe și are un anvelopă de lucru geometric.
Robot polar - brațul și corpul unui robot polar sunt unite folosind o articulație rotativă. Acest tip de articulație permite mișcări circulare care permit brațului robotului polar să se miște în 3 axe într-un sistem cu geometrie polară.
Robot cilindric - un braț de robot cilindric funcționează folosind o articulație rotativă la bază și o articulație liniară care îi permite să se deplaseze de-a lungul axei verticale. Configurarea acestor articulații permite manipulatorului să se alungească și să se retragă, dar învelișul său de lucru este încă destul de limitat la o formă cilindrică mică.
Robot SCARA – articulațiile unui robot SCARA sunt rotative și facilitează mișcările acestuia de-a lungul axelor XY rămânând rigide în axa Z. Datorită faptului că îmbinările sunt un plan orizontal, roboții SCARA au plicuri largi de lucru în formă semicirculară.
Robot articulat– un robot articulat are cei mai flexibili manipulatori dintre toți ceilalți roboți. Brațul manipulatorului robotizat este legat de corpul robotului printr-o articulație rotativă, în timp ce cotul și alte părți ale brațului sunt legate folosind articulații rotative. Articulațiile revolutive permit brațului să se rostogolească, să se încline și să se rotească, formând astfel un robot cu 6 axe.
Aplicații ale manipulatoarelor robotizate
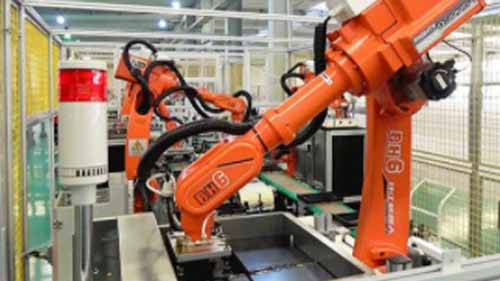
Flexibilitatea diferitelor manipulatoare robotizate poate fi valorificată pentru a automatiza procesele din diferite industrii. Exemple de astfel de aplicații includ:
Chirurgie robotică - în această aplicație, un manipulator robot articulat este echipat cu instrumente chirurgicale ca efecte terminali. Este controlat de la distanță de un chirurg pentru a executa manevre chirurgicale.
Alegeți și plasați – aceasta este o aplicație industrială comună în care manipulatoarele roboți sunt aplicate pentru sarcini repetitive de preluare și plasare, cum ar fi ambalarea mărfurilor.
Adunarea PCB – în acest caz, un manipulator robot înlocuiește mâinile unui muncitor uman pentru a asambla micropiese pe o placă PCB cu mare precizie și viteză.
Concluzie
Este sigur să spunem că sensul manipulatorului robotic în robotică merge mai departe decât doar funcția. Merge mai departe pentru a defini structura și modul în care poate fi aplicat un robot. Manipulatori de calitate de la un reputat producator de brate robotizate Prin urmare, ar fi o investiție demnă pentru oricine se aventurează în robotică.