
Aceitação da solda: a aparência é visível, a penetração não é.
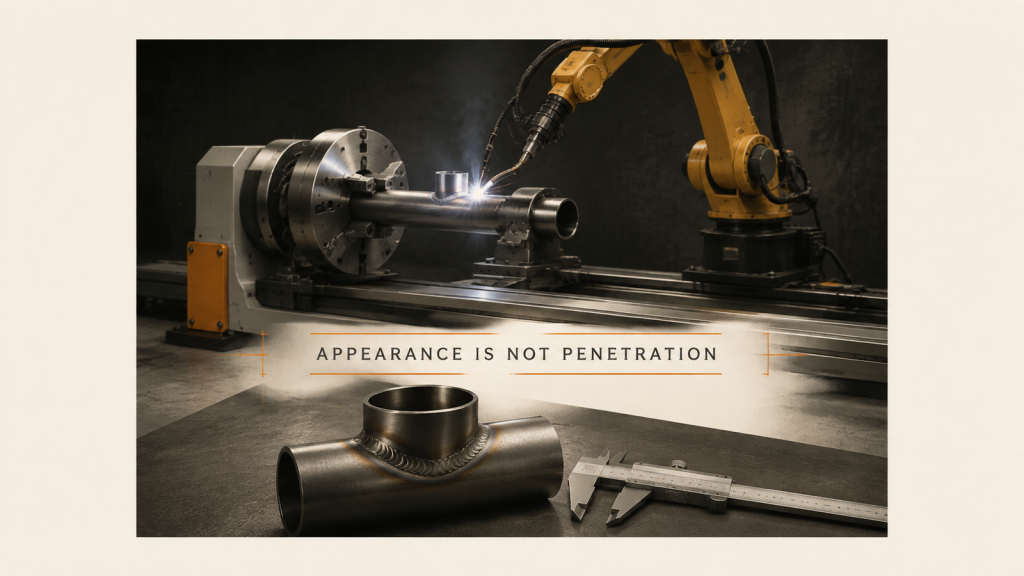
A aceitação da solda falha quando a aparência e a penetração são descritas como uma única cláusula. Separe a verificação na linha de produção do teste de procedimento.
Alcance do cobot: tanto na coleta quanto no ponto de montagem
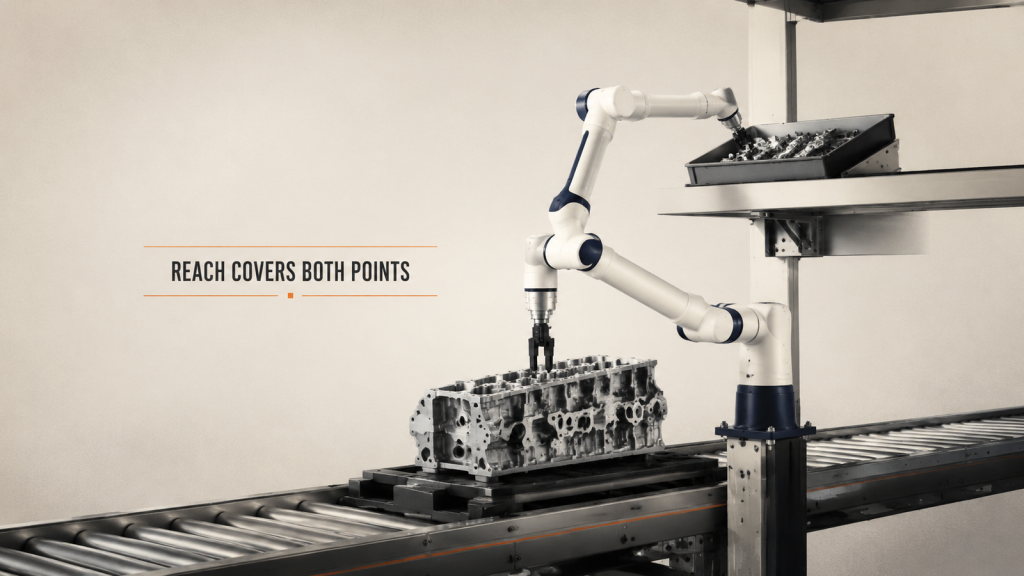
O alcance do cobot não se resume a uma distância em linha reta. Cada ponto de trabalho, comprimento da ferramenta, margem de postura e espaço livre para pessoas devem ser verificados individualmente.
Soldagem Móvel: Planeje as posições de trabalho para peças grandes.
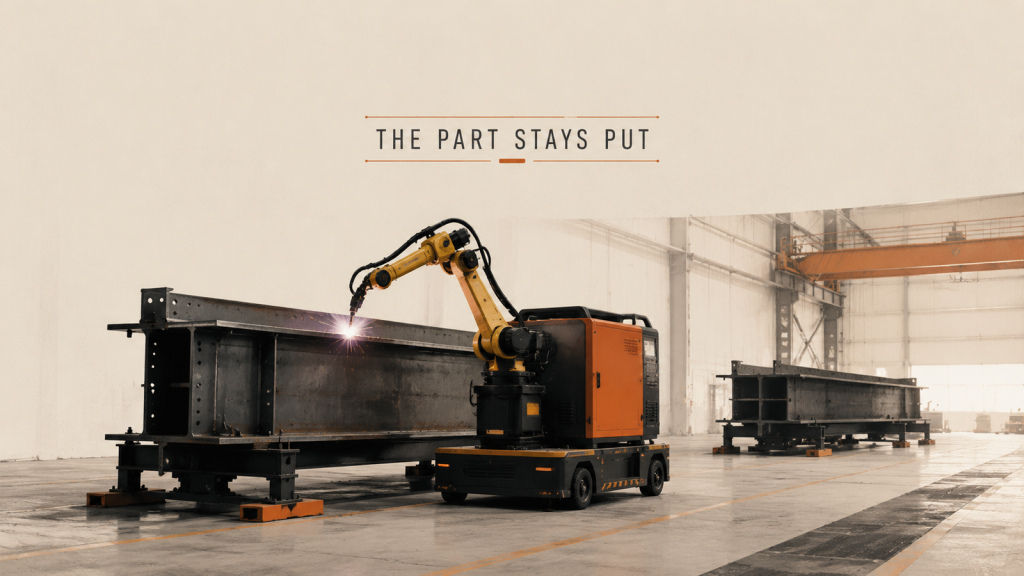
Quando uma peça é grande demais para ser içada, a soldagem móvel desloca o equipamento. A posição de estacionamento e a recuperação do ponto de referência tornam-se a unidade de planejamento.
Operação de máquinas: um robô atendendo diversas máquinas
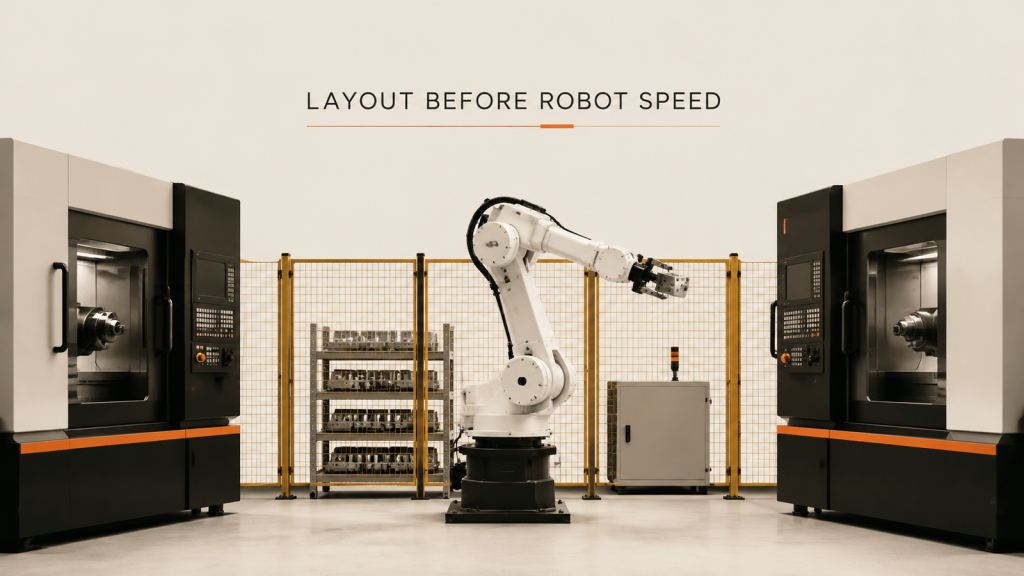
Em operações de alimentação de máquinas com um robô e várias máquinas, o alcance, o tempo de espera e o acesso a áreas cercadas são fatores decisivos muito antes da velocidade do braço robótico.