
Zespół redakcyjny EVST · Ostatnia aktualizacja: 11 czerwca 2026 r.
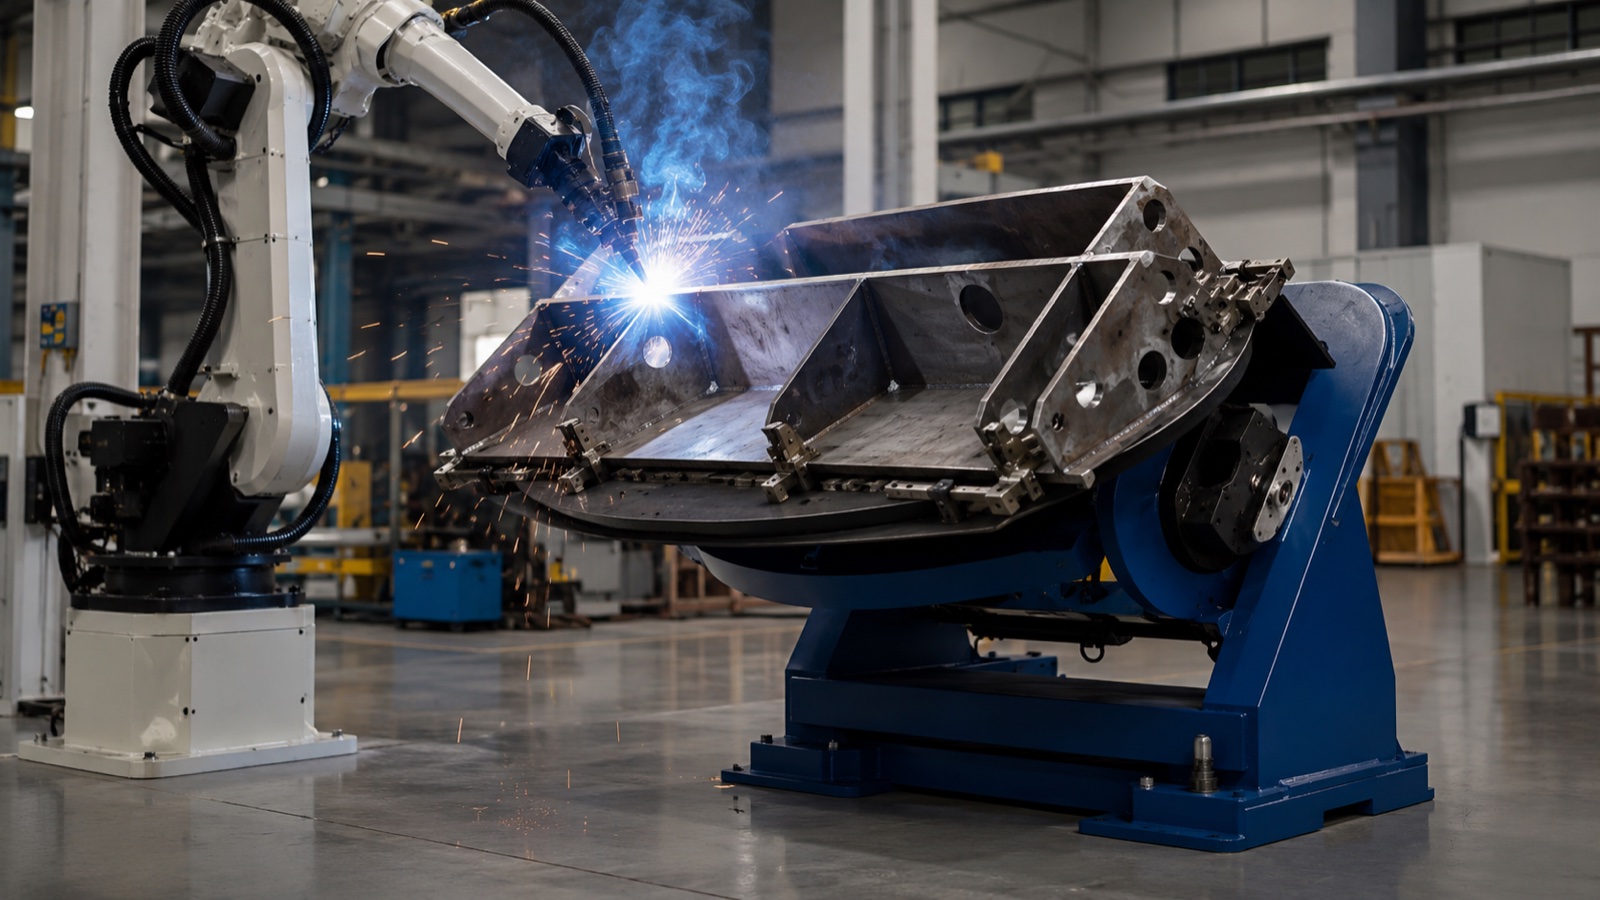
Pozycjoner spawalniczy to napędzane urządzenie, które obraca, pochyla lub podnosi spawany element, umożliwiając dotarcie do każdej spoiny w pozycji płaskiej lub poziomej, gdzie jakość spoiny i szybkość nanoszenia są najwyższe. Pozycjonery są grupowane według liczby napędzanych osi: jednostki jednoosiowe obracają się wokół jednej osi, jednostki dwuosiowe obracają się i pochylają, a jednostki trzyosiowe dodatkowo obracają się lub pochylają. Wybór odpowiedniego typu zależy od geometrii elementu, jego masy oraz tego, czy spawanie wykonuje spawarka, czy robot.
Dlaczego pozycjoner spawalniczy jest ważny
Jakość spoiny jest ściśle związana z jej pozycją. Zgodnie z normą AWS D1.1, dotyczącą spawania stali konstrukcyjnej, pozycja płaska (1G/1F) i pozioma umożliwiają większy prąd, szybszy przebieg spoiny i lepsze łączenie niż spawanie pionowe lub górne, ponieważ grawitacja pomaga utrzymać jeziorko spawalnicze w miejscu. Pozycjoner utrzymuje spoinę w korzystnej orientacji w miarę postępu spawania, zamiast zmuszać spawacza lub robota do prowadzenia spoiny wokół nieruchomego elementu.
Korzyści są potrójne. Szybkość nanoszenia wzrasta, ponieważ proces przebiega z optymalnymi parametrami. Wskaźnik defektów spada, ponieważ unika się spawania poza pozycją, będącego największym źródłem porowatości i braku wtopienia. Czas cyklu ulega skróceniu, ponieważ element automatycznie indeksuje się do następnego szwu, zamiast być ręcznie odpinanym, obracanym i ponownie mocowanym. W celi robota pozycjoner umożliwia spawanie złożonego elementu za pomocą jednego ramienia w ramach jednego, ciągłego programu. Szerszy kontekst celi można znaleźć w naszym przewodnik po robotach spawalniczych dla przemysłu ciężkiego.
Trzy klasy pozycjonerów według liczby osi
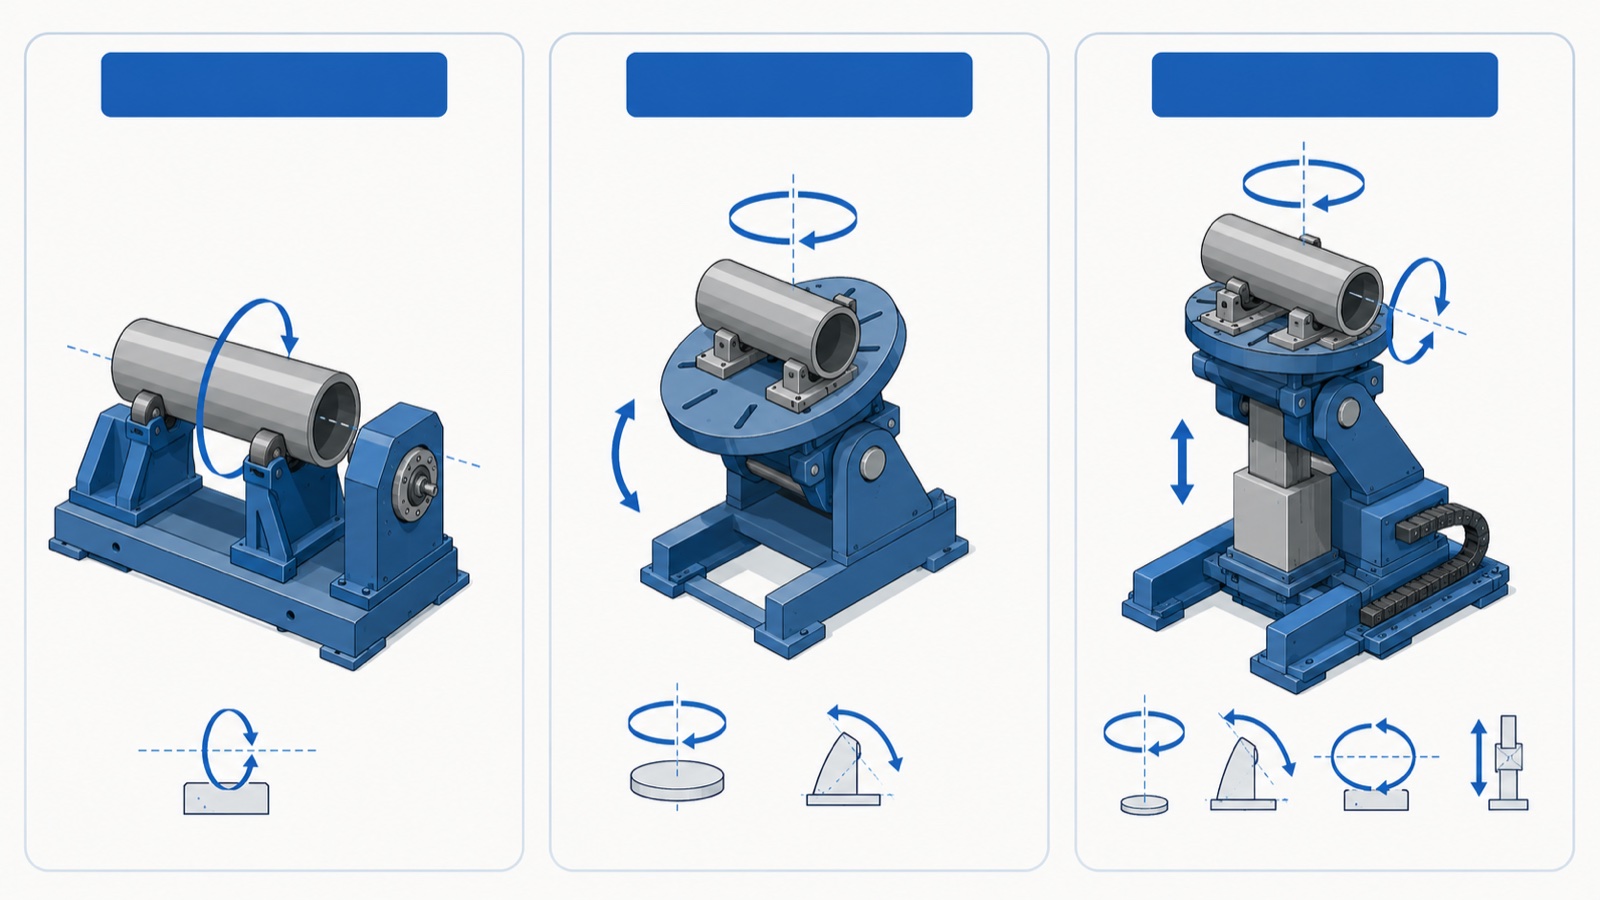
Każdy pozycjoner spawalniczy można przypisać do jednej z trzech rodzin ze względu na liczbę napędzanych osi. Liczba osi decyduje o tym, jakie spoiny maszyna może wykonać w pozycji płaskiej i jest to pierwsza specyfikacja, którą należy ustalić przy doborze wielkości komory.
Pozycjonery jednoosiowe
Pozycjoner jednoosiowy zapewnia jeden ruch napędzany, prawie zawsze obrót wokół osi poziomej lub prawie poziomej. Jest to „koń roboczy” dla części cylindrycznych i obrotowo-symetrycznych: rur, obudów zbiorników ciśnieniowych, kołnierzy i wałów. Część obraca się pod stałym palnikiem, a spoina pozostaje płaska, co jest idealne do spoin obwodowych. Oferta jednoosiowych urządzeń EVST, wymieniona na stronie internetowej firmy, obejmuje pozycjoner serwo do skrzynki głównej jednoosiowy, pozycjoner serwo do poziomego jednoosiowego oraz pozycjoner spawalniczy jednoosiowy z głowicą i ogonem, który mocuje długi element pomiędzy napędzanym wrzeciennikiem a swobodnie obracającym się konikiem, umożliwiając mu obrót wokół własnej osi.
Pozycjonery dwuosiowe
Dwuosiowy pozycjoner dodaje pochylenie do obrotu. Stół obraca się i przechyla, dzięki czemu szew na dowolnej powierzchni prostokątnego lub nieregularnego elementu można ustawić w pozycji płaskiej. Jest to najbardziej wszechstronna klasa do ogólnej produkcji, konstrukcji spawanych, wsporników, ram i podstaw maszyn, w których spoiny biegną w kilku płaszczyznach. Według katalogu produktów EVST, linia dwuosiowych pozycjonerów obejmuje konfiguracje typu L, U, C i platformy, które różnią się głównie sposobem podparcia stołu i prześwitem, jaki rama zapewnia wokół dużego elementu.
Pozycjonery trójosiowe
Pozycjoner trójosiowy łączy w sobie obrót, pochylenie i trzecią oś napędzaną, zazwyczaj drugą oś żyroskopową lub ruch pionowy. Dodatkowa oś pozwala maszynie utrzymać szew nie tylko płasko, ale również na stałej wysokości roboczej i orientacji względem robota, co upraszcza programowanie robota w dużych lub wysokich zespołach. EVST oferuje trójosiowe serwomechanizmy pozycjonujące z żyroskopem pionowym i poziomym do tych cięższych, skomplikowanych geometrycznie zastosowań.
| Klasa | Ruchy napędzane | Nadaje się do | Typowe parowanie |
|---|---|---|---|
| Jednoosiowa | Tylko obrót | Rury, płaszcze, kołnierze, wały, szwy obwodowe | Robot ręczny lub pojedynczy, palnik stały |
| Dwuosiowy | Obrót + pochylenie | Konstrukcje spawane, ramy, wsporniki z wielopłaszczyznowymi szwami | Produkcja ręczna lub robotyczna, ogólna |
| Trzyosiowy | Obrót + pochylenie + drugi ruch obrotowy/unoszenie | Duże, wysokie lub bogate w geometrię zespoły | Komórka robota, ruch skoordynowany |
Główka/konik kontra gramofon: częsty powód nieporozumień
Kupujący często pytają, czy potrzebują „pozycjonera”, czy „wrzeciennika/konika”, ale nie są to kategorie konkurencyjne, a raczej opisujące sposób trzymania części. Pozycjoner obrotowy podtrzymuje część na pojedynczym obrotowym stole, podpartym z jednej strony. Układ wrzeciennika/konika podtrzymuje długą część z obu stron, z jednym końcem napędzanym, a drugim na biegu jałowym, dzięki czemu obraca się ona po stabilnej linii środkowej, jak część w tokarce.
Zasada jest prosta: długość i smukłość. Krótki, kompaktowy element dobrze leży na pojedynczym stole obrotowym. Długi wał, belka lub wirnik uginałby się lub chybotał, gdyby był wspornikowy, dlatego należy go umieścić między wrzeciennikiem a konikiem. W przypadku bardzo długich elementów konik z własnym, napędzanym podparciem lub pośrednimi podtrzymkami utrzymuje ugięcie w granicach tolerancji. W praktyce, gdy inżynierowie EVST dobierają rozmiar komory dla producenta, który spawa zarówno kompaktowe wsporniki, jak i długie ramy, najczęstszym rezultatem są dwa stanowiska: stół dwuosiowy dla wsporników oraz wrzeciennik/konik dla ram, zamiast jednej maszyny zmuszonej do nieudolnego wykonywania obu zadań.
Specyfikacje, które decydują o wyborze
Po wybraniu klasy, krótka lista parametrów ustala dokładną maszynę. Są to wartości, których dostawca potrzebuje, aby wycenić, a kupujący powinien je porównać z najcięższą i największą częścią w rodzinie.
- Obciążenie znamionowe — maksymalna masa przedmiotu obrabianego, jaką stół może udźwignąć. Zawsze dobieraj rozmiar do przedmiotu i jego mocowania, a nie do gołej części.
- Środek ciężkości i ekscentryczność — nośność spada wraz ze wzrostem odległości środka ciężkości detalu od powierzchni stołu i osi obrotu. Pozycjoner o obciążeniu znamionowym z wałem napędowym na osi może zostać przeciążony przez tę samą masę zamontowaną poza środkiem ciężkości.
- Prędkość obrotowa i moment obrotowy — musi odpowiadać prędkości spawania dla największej średnicy, tak aby prędkość powierzchniowa spoiny mieściła się w zakresie dopuszczalnych parametrów procesu.
- Zakres i prędkość pochylenia — w przypadku jednostek dwu- i trzyosiowych kątowy ruch, który powoduje, że każdy szew staje się płaski, zwykle do 90 lub 135 stopni, w zależności od typu ramy.
- Średnica stołu i wzór rowków teowych — ustala sposób montażu osprzętu i wielkość części, jaką podtrzymuje powierzchnia.
- Ścieżka prądu uziemienia/pierścienia ślizgowego — w przypadku spawania pozycjoner musi przenosić prąd spawania przez złącze obrotowe, bez przeskakiwania łuku elektrycznego przez łożyska, co jest możliwe dzięki pierścieniowi ślizgowemu przeznaczonemu do spawania.
Zgodnie z ogólną praktyką produkcyjną, najczęstszym błędem w doborze wielkości pozycjonera jest ocena jego masy wyłącznie na podstawie masy przedmiotu obrabianego, z pominięciem obciążenia mimośrodowego. Ciężki element zamontowany z masą przesuniętą względem osi obrotu generuje moment obrotowy, który napęd musi utrzymać pod każdym kątem; jeśli moment ten przekroczy znamionowy moment obrotowy pochylenia lub obrotu, stół zatrzymuje się lub cofa pod obciążeniem. EVST publikuje limity obciążenia i momentu dla każdego modelu na żądanie, a nie jako pojedynczą wartość nagłówkową, ponieważ bezpieczny limit zależy od położenia masy.
Pozycjonowanie ręczne a robotyczne
Pozycjoner obsługuje dwa bardzo różne sposoby spawania. W warsztacie ręcznym lub półautomatycznym pozycjoner po prostu podaje spoinę spawaczowi na komfortowej wysokości i pod odpowiednim kątem, a operator kontroluje ją podczas indeksowania. W celi robota pozycjoner staje się skoordynowaną osią ruchu: sterownik robota steruje pozycjonerem i ramieniem, dzięki czemu palnik i spoina poruszają się synchronicznie, utrzymując idealny kąt roboczy podczas spawania łukowego lub złożonego.
Skoordynowany ruch to cecha odróżniająca robotyczny pozycjoner spawalniczy od prostego stołu obrotowego. Wymaga on sterowania osiami serwo pozycjonera przez sterownik robota lub ścisłej synchronizacji z nim. To właśnie dlatego pozycjonery klasy robota wykorzystują serwonapędy z enkoderami absolutnymi, a nie proste silniki o zmiennej częstotliwości. Aby zapoznać się z pełną konstrukcją ogniwa, w tym ze sposobem wyceny źródła zasilania, robota i pozycjonera, zapoznaj się z przewodnikiem po produktach EVST. wybór celi robota spawalniczego.
Jak dokonać wyboru: ścieżka pięciu kroków
- Profil rodziny części. Wymień największe, najcięższe i najbardziej niewygodne części, z którymi musi poradzić sobie komórka. Podaj rozmiar w najgorszym przypadku, a nie w przeciętnym.
- Napraw liczbę osi. Obrót tylko dla części cylindrycznych; dodawaj pochylenie dla szwów wielopłaszczyznowych; dodawaj trzecią oś tylko wtedy, gdy duża lub wysoka geometria wymaga stałej wysokości roboczej pod robotem.
- Wybierz metodę trzymania. Pojedynczy stół obrotowy do kompaktowych części; wrzeciennik/konik do długich lub smukłych części, które mogą się odkształcać.
- Potwierdź obciążenie za pomocą mimośrodu. Sprawdź obciążenie znamionowe przy rzeczywistym przesunięciu środka ciężkości, uwzględniając osprzęt, a nie tylko ciężar samej części na osi.
- Dopasuj interfejs spawalniczy. Pierścień ślizgowy do spawania wyznaczający ścieżkę prądu, sterowanie serwo do koordynacji robota i prędkości przesuwu dostosowane do procesu.
Aby zapoznać się z przeglądem poszczególnych modeli linii pozycjonerów EVST w kontekście wymagań dotyczących ładunku i pochylenia/obrótu, wraz ze ścieżką do wyceny, zapoznaj się z towarzyszącym przewodnikiem: Wybór pozycjonera spawalniczego EVST 2026Aby porównać pozycjoner z alternatywnymi maszynami do obsługi przedmiotów obrabianych, przeczytaj pozycjoner spawalniczy vs stół obrotowy vs manipulator.
Asortyment pozycjonerów spawalniczych EVST
Firma EVST, z siedzibą główną w Chengdu i produkcją w Wenling, produkuje pozycjonery spawalnicze we wszystkich trzech klasach osi w ramach swojego portfolio robotów spawalniczych. Opublikowana oferta obejmuje jednostki jednoosiowe (serwomotory skrzyni głównej, serwomotory poziome oraz głowice i koniki), jednostki dwuosiowe (typ L, typ U, typ C i typ platformowy) oraz pozycjonery serwo trzyosiowe (z obrotem pionowym i poziomym). Nośności, rozmiary stołów i zakresy pochylenia są podawane dla każdego zastosowania na żądanie, ponieważ bezpieczna nośność zależy od geometrii elementu i przesunięcia środka ciężkości, a nie wyłącznie od masy.
Zgodnie z dokumentacją certyfikacyjną firmy EVST, jej linia produkcyjna do automatyzacji robotów i spawania posiada certyfikat jakości IATF 16949, wydany przez producentów samochodów, a jej produkty posiadają certyfikaty CE, SGS i TUV. Pozycjonery są zazwyczaj dostarczane jako część kompletnej celi spawalniczej wraz z robotami spawalniczymi QJAR firmy EVST i integracją ze źródłem zasilania, dzięki czemu osie obrotu i pochylenia są uruchamiane jako ruch skoordynowany z ramieniem, a nie jako samodzielny stół.
Najczęściej zadawane pytania
Do czego służy pozycjoner spawalniczy?
Pozycjoner spawalniczy obraca, przechyla lub podnosi element spawany, aby każdą spoinę można było ustawić płasko lub poziomo, gdzie jakość spoiny i szybkość nanoszenia są najwyższe. Poprawia jakość spoiny, zwiększa wydajność poprzez unikanie spawania w nieprawidłowo ustawionych pozycjach, a w celi zrobotyzowanej umożliwia spawanie złożonego elementu jednym ramieniem w ramach jednego, ciągłego programu.
Jaka jest różnica pomiędzy pozycjonerami jedno-, dwu- i trójosiowymi?
Pozycjoner jednoosiowy obraca element wokół jednej osi, co jest przydatne w przypadku elementów cylindrycznych i szwów obwodowych. Pozycjoner dwuosiowy dodaje pochylenie, dzięki czemu szwy na wielu powierzchniach elementu o kształcie pudełka mogą być płaskie. Pozycjoner trójosiowy dodaje drugi ruch obrotowy lub podnośnik pionowy, stosowany w dużych lub wysokich zespołach, gdzie robot wymaga utrzymania szwu na stałej wysokości i orientacji.
Kiedy potrzebuję wrzeciennika/konika zamiast gramofonu?
Użyj wrzeciennika/konika, gdy element jest długi lub smukły, taki jak wał, belka lub wirnik, który uległby ugięciu lub ugięciu, gdyby był podparty tylko z jednej strony. Napędzany wrzeciennik i konik w ruchu jałowym utrzymują element na stabilnej linii środkowej, zapewniając jego prawidłowy obrót. Krótkie, kompaktowe elementy można umieścić na jednym obrotowym stole obrotowym.
Jak prawidłowo dobrać rozmiar pozycjonera spawalniczego?
Dopasuj rozmiar do najcięższej i największej części w rodzinie, w tym do jej mocowania, i sprawdź obciążenie znamionowe przy rzeczywistym przesunięciu środka ciężkości, a nie tylko przy masie własnej na osi obrotu. Obciążenie mimośrodowe generuje moment obrotowy, który napęd musi utrzymać pod każdym kątem; ignorowanie go jest najczęstszym błędem w doborze rozmiaru. Potwierdź z dostawcą moment obrotowy obrotu i pochylenia w odniesieniu do najgorszego możliwego przesunięcia.
Czy pozycjoner spawalniczy może współpracować z robotem?
Tak. W celi robota pozycjoner staje się skoordynowaną osią ruchu, napędzaną lub zsynchronizowaną z kontrolerem robota, dzięki czemu palnik i spoina poruszają się razem, utrzymując idealny kąt roboczy. Pozycjonery klasy robota wykorzystują serwonapędy z enkoderami absolutnymi i pierścieniem ślizgowym do spawania, aby przewodziły prąd przez obracające się złącze. To właśnie odróżnia pozycjoner spawalniczy od prostego stołu obrotowego.
Gdzie iść dalej
Aby uzyskać wizualny przegląd aktualnych rodzin jedno-, dwu- i trzyosiowych EVST, Porównaj serię pozycjonerów spawalniczych EVST.
Aby dopasować pozycjoner do konkretnego ładunku i wymagań dotyczących pochylenia/obrótu ze ścieżką do wyceny, zapoznaj się z przewodnikiem po witrynie produktu EVST. Wybór pozycjonera spawalniczego EVST od jednoosiowego do trójosiowegoAby zdecydować między pozycjonerem a innymi maszynami do obsługi, przeczytaj pozycjoner spawalniczy vs stół obrotowy vs manipulatorAby zapoznać się z pełną wersją celi spawalniczej robota, zobacz naszą przewodnik po robocie spawalniczym i przewodnik po wyborze komórekW przypadku pytań dotyczących zamówień można skontaktować się z działem sprzedaży EVST za pośrednictwem Strona kontaktowa.
O autorze: Zespół redakcyjny EVST pisze o robotyce przemysłowej i inteligentnej produkcji dla inżynierów i liderów operacyjnych oceniających projekty automatyzacji. Firma EVST (EVS TECH CO., LTD), założona w Chengdu w 2018 roku, zrealizowała ponad 600 projektów automatyzacji i dostarcza swoje produkty do ponad 100 krajów. Posiada certyfikat IATF 16949 klasy motoryzacyjnej oraz certyfikaty CE / SGS / TUV wydane przez niezależne organizacje dla rodzin produktów QJAR, robotów współpracujących, SCARA i Delta.