
Źródło: Unsplash
Czujnik to widok robota na świat zewnętrzny. Roboty wykorzystują czujniki do rozpoznawania i pomiaru cech geometrycznych i fizycznych obiektów w swoim otoczeniu. Roboty, zwłaszcza roboty autonomiczne, wymagają umiejętności wyczuwania otoczenia.
Czujniki wewnętrzne i zewnętrzne to dwa typy czujników, które są powszechnie używane. Wewnętrzne czujniki w robotyce dostarczają informacji o robocie, m.in. o tym, gdzie się znajduje, jak szybko się porusza i jak przyspiesza. Zewnętrzne czujniki w robotyce zbierają dane ze świata zewnętrznego, w tym informacje takie jak punkt styku pomiędzy hydrauliczne ramię robota i produkt, nad którym pracuje.
W robotyce można wybierać spośród różnych typów czujników. Omówimy właściwości wielu z nich, a także powód i miejsce ich zastosowania.
Czujniki światła
Źródło: Unsplash
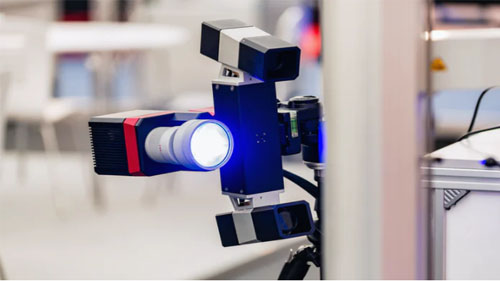
A czujnik światła w robotyce służy do wykrywania światła i tworzenia różnicy napięcia. Kamera sterowana komputerowo w wizja robota system pozwala robotowi przeglądać i odpowiednio dostosowywać swoje działania. Fotorezystory i ogniwa fotowoltaiczne to dwa najczęściej stosowane czujniki światła w robotach. Fototuby, fototranzystory, CCD i inne czujniki światła są rzadko stosowane.
Fotorezystor to rodzaj rezystora, którego rezystancja zmienia się w zależności od ilości padającego na niego światła; więcej światła oznacza mniejszy opór, a mniej światła oznacza większy opór. Są one proste do zintegrowania z robotyką zależną od światła.
Ogniwa fotowoltaiczne zamieniają światło słoneczne w energię elektryczną. Jest to szczególnie przydatne przy opracowywaniu robota słonecznego. Chociaż ogniwo fotowoltaiczne można uznać za źródło energii, można je również przekształcić w czujnik za pomocą tranzystorów i kondensatorów.
Wizja 2D i 3D: Dwuwymiarowy obraz wizyjny komputerowy jest płaski i przeskalowany w celu obliczenia długości i szerokości, ale nie wysokości. Mimo że lokalizacja i pozycja elementów są różne, trójwymiarowa wizja pozwala robotowi określić orientację części, którą należy skuteczniej obsługiwać. Ramię robota może być precyzyjnie prowadzone przez system wizyjny 3D podczas montażu, a ramię robota może zapewniać różne kąty widzenia na potrzeby ważnej kontroli montażu.
Czujniki dźwięku
Źródło: Unsplash
Czujniki dźwięku w robotyce działają podobnie jak mikrofony, ale zwykle są podłączone do obwodów, które oceniają amplitudę dźwięków do wartości progowej i przekazują wynik robotowi. Hałas staje się głośniejszy wraz ze wzrostem amplitudy.
Może to być przydatne w przypadku robota badającego dziką przyrodę; wykrywanie i śledzenie głośnych dźwięków może być jednym z punktów danych wykorzystywanych do lokalizowania dzikich zwierząt. Bardziej skomplikowanym zastosowaniem jest czujnik dźwięku rozpoznający głos, który reaguje na polecenia wypowiadane przez użytkownika.
Podstawowego robota można zaprogramować do podróżowania, słuchając dźwięków. Rozważmy robota, który klaszcze jedno w prawo i dwa w lewo. W złożonych robotach rozpoznawanie mowy i głosu można wykonać przy użyciu tego samego mikrofonu. Czujniki dźwięku są trudniejsze do wdrożenia niż czujniki światła, ponieważ wytwarzają bardzo małą różnicę napięcia, którą należy wzmocnić, aby wytworzyć zauważalną zmianę napięcia.
Czujniki zbliżenia
Źródło: Unsplash
A czujnik zbliżeniowy w robotyce może wykryć pobliski obiekt bez konieczności fizycznego dotyku. Nadajnik wysyła promieniowanie elektromagnetyczne do znajdującego się obok czujnika, a odbiornik odbiera i analizuje sygnał zwrotny przerwania. W rezultacie ilość światła otrzymanego w danym obszarze może zostać wykorzystana do ustalenia, czy znajdują się sąsiednie obiekty. W przypadku robota czujniki umożliwiają unikanie kolizji.
Istnieje wiele różnych typów czujników zbliżeniowych, ale tylko kilka jest powszechnie stosowanych w robotach.
Nadajnik-odbiornik podczerwieni (IR): Po wykryciu przeszkody dioda LED IR wysyła wiązkę światła podczerwonego, która odzwierciedla światło odebrane przez odbiornik podczerwieni.
Czujnik ultradźwiękowy: Te czujniki wytwarzają fale dźwiękowe o wysokiej częstotliwości, a zarejestrowane echo wskazuje, że obiekt został zakłócony. Czujniki ultradźwiękowe mogą być również używane do pomiaru odległości.
Fotorezystor: Chociaż fotorezystor jest czujnikiem światła, może być również używany jako czujnik zbliżeniowy. Gdy obiekt zbliża się do czujnika, ilość światła ulega zmianie, powodując zmianę rezystancji fotorezystora. Jest to coś, co można wykryć i z czym można sobie poradzić.
Czujniki dotykowe
Źródło: Unsplash
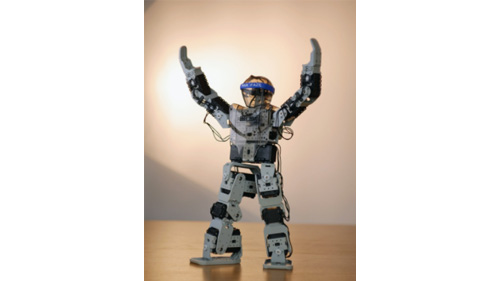
Czujnik dotykowy to urządzenie, które określa, czy obiekt ma kontakt. Czujnik dotykowy umożliwia robotowi „dotykanie i dotyk” zwykłych obiektów, takich jak poręcze schodów i oświetlenie, które przyciemniają się lub rozjaśniają po naciśnięciu podstawy. Czujniki te służą do monitorowania aplikacji i delikatnej interakcji z otoczeniem. Dzieli się na dwie kategorie: czujniki dotyku i siły.
Czujniki dotykowe
Czujniki dotyku w robotyce, zwane również czujnikami kontaktowymi, to urządzenia, które potrafią wykryć i wyczuć dotyk czujnika lub obiektu. Często stosowane są mikroprzełączniki, wyłączniki krańcowe i inne małe urządzenia. Większość tych czujników jest wykorzystywana przez roboty do omijania przeszkód. Kiedy te czujniki wykryją przeszkodę, robot otrzymuje zadanie, które można odwrócić, włączyć, włączyć, zatrzymać itd.
Czujniki siły
Czujniki siły w robotyce służą do obliczania sił występujących w różnych funkcjach robota, takich jak załadunek i rozładunek maszyny, zarządzanie materiałami i tak dalej. Czujnik ten usprawni również proces montażu w celu rozwiązywania problemów. Czujnik momentu obrotowego siły zapewnia ramiona robotów poczucie ukończenia zadania montażowego; do czego służą czujniki stanu wewnętrznego pomiar efektora końcowego.
Czujniki temperatury
Źródło: Pinterest
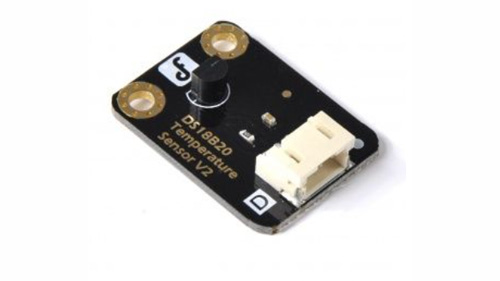
Czujniki temperatury w robotyce mierzyć zmiany ciepła/temperatury w środowisku, w którym są zatrudnieni. Działa w oparciu o koncepcję zmiany różnicy napięcia w przypadku zmiany temperatury; ta zmiana napięcia zapewnia równoważną temperaturę otoczenia. Temperatura powietrza, temperatura powierzchni i temperatura zanurzenia to zastosowania do pomiaru temperatury.
Czujniki nawigacji i pozycjonowania
Źródło: Pinterest
Czujniki pozycjonujące w robotyce służą do oszacowania położenia robota. Najpopularniejszym czujnikiem pozycjonowania jest GPS (Globalny System Pozycjonowania). Satelity krążące wokół naszej planety wysyłają sygnały, które są odbierane i przetwarzane przez odbiornik robota. Oblicz przybliżoną pozycję i prędkość robota na podstawie przeanalizowanych danych. Trzy najpopularniejsze czujniki nawigacyjne obejmują;
GPS
Globalny system pozycjonowania (GPS) jest najpowszechniej stosowanym czujnikiem pozycjonowania. Satelity krążące wokół naszej planety wysyłają sygnały, które są odbierane i przetwarzane przez odbiornik robota. Przetworzone dane można wykorzystać do obliczenia przybliżonej pozycji i prędkości robota.
Te Systemy GPS są niezwykle przydatne dla robotów na zewnątrz, ale są nieskuteczne w pomieszczeniach zamkniętych. Są też teraz trochę drogie, ale jeśli ich ceny spadną, wkrótce zobaczysz większość robotów wyposażonych w moduł GPS.
Cyfrowy kompas magnetyczny
Podobnie jak przenośny kompas magnetyczny, cyfrowy kompas magnetyczny wykorzystuje ziemskie pole magnetyczne do wykonywania pomiarów kierunkowych, prowadząc robota we właściwym kierunku, aby dotrzeć do celu. Czujniki te są tańsze niż moduły GPS, jednak jeśli potrzebne są zarówno informacje o położeniu, jak i nawigacja, należy używać kompasu w połączeniu z modułem GPS.
Localization
Zadanie autonomicznego określenia lokalizacji robota w złożonym środowisku nazywa się lokalizacją. Do określenia lokalizacji wykorzystywane są elementy zewnętrzne zwane punktami orientacyjnymi, które mogą być umieszczone celowo lub jako punkty orientacyjne w naturze. W pierwszej fazie wokół robota umieszczane są sztuczne znaczniki lub sygnalizatory, a czujnik robota rejestruje te sygnały, aby określić jego dokładną lokalizację.
Czujniki przyspieszenia
Źródło: Pinterest
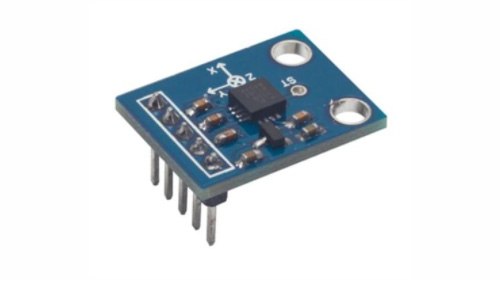
Czujniki przyspieszenia w robotyce to urządzenia mierzące przyspieszenie i pochylenie robota. Akcelerometr działają dwa rodzaje sił:
Siła statyczna – siła istniejąca pomiędzy dowolnymi dwoma obiektami. Możemy określić, jak bardzo robot przechyla się, wykrywając jego grawitację. Parametr ten jest przydatny do równoważenia robotów lub oceny, czy robot jedzie pod górę, czy w dół.
Siła dynamiczna – prędkość, z jaką obiekt musi zostać przesunięty. Prędkość/prędkość, z jaką porusza się robot, określa się poprzez pomiar siły dynamicznej za pomocą akcelerometru.
Inne czujniki robotyczne
Źródło: Unsplash
Obecnie dostępne są setki czujników, które potrafią wykryć praktycznie wszystko, co można sobie wyobrazić, i prawie trudno jest je wszystkie wymienić. Oprócz wymienionych powyżej istnieje wiele innych czujników wykorzystywanych do określonych zastosowań. Rozważ następujące warunki:
Czujniki wilgotności służą do określania ilości wilgoci w powietrzu. Zawartość wilgoci
Czujniki gazu służą do wykrywania określonych gazów.
Potencjometry są niezwykle wszechstronne i mogą być wykorzystywane w szerokim zakresie zastosowań.
Czujniki pola magnetycznego mierzą siłę otaczającego je pola magnetycznego
Wniosek
Do zbudowania prostego robota unikającego przeszkód można wykorzystać kilka fotorezystorów lub czujnik podczerwieni. Im bardziej skomplikowany staje się robot, tym więcej będzie miał czujników. Pojedyncza operacja może wymagać użycia wiele czujnikówlub kilka zadań można wykonać za pomocą jednego czujnika.
Czasami zadanie można wykonać przy użyciu dowolnego z kilku dostępnych czujników. Wybierz idealny czujnik w oparciu o dostępność, przystępną cenę i wygodę użytkowania. Istnieje jednak również możliwość zakupu np ramię robota z czujnikiem dołączony do niego przez producenta. Idealnie pozwala to zaoszczędzić na kosztach zakupu każdego z nich niezależnie od drugiego.