
Źródło: www.idtechex.com
Automatyzacja w przemyśle produkcyjnym szybko nabiera tempa, a coraz więcej firm wdraża robotykę. Przypisuje się to korzyściom płynącym z automatyzacji w biznesie i stosowaniu coraz inteligentniejszych procesów. Możesz zwiększyć produkcję, a także zmniejszyć ryzyko obrażeń w zakładzie produkcyjnym. Większość firm skłania się ku wykorzystaniu robotycznych ramion wybierz i umieść, pakowanie, malowanie i montaż, między innymi.
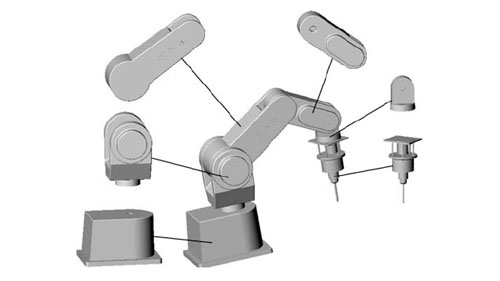
Wprowadzając roboty do swojej firmy, upewnij się, że pracujesz z jakością producent ramion robotycznych kto zaoferuje Ci to, co najlepsze. Ponadto istotne jest również podstawowe zrozumienie tego, z czym się one wiążą. Ramię robota składa się z korpusu, nadgarstka i efektora końcowego, które pełnią określone funkcje. Aby te różne części działały dokładnie, konieczna jest obecność przegubów robota. W tym artykule zagłębimy się w różne stawy robotów, aby zapewnić lepsze zrozumienie.
Czym są przeguby robotów?
Źródło: www.researchgate.net
Przeguby robota odnoszą się do ruchomych elementów robota, które powodują względne ruchy pomiędzy sąsiednimi ogniwami. W tym kontekście łącza odnoszą się do sztywnych elementów łączących złącza w celu zapewnienia przejrzystego i odpowiedniego funkcjonowania. To pokazuje, że przemysłowe ramię robota charakteryzuje się wykorzystaniem kombinacji ogniw i połączeń w celu zapewnienia optymalnej funkcjonalności. Aby zapewnić precyzję i dokładność aplikacji, należy koniecznie upewnić się, że przeguby manipulatora działają prawidłowo.
Zrobotyzowane stawy są czasami nazywane osiami. Są niezbędne i przydatne, aby zapewnić, że ruch ramienia nie będzie ograniczony ani zakłócony. Więcej informacji na temat przegubów robotycznych pomoże Ci określić rodzaj ramienia robota, z którym chcesz pracować, w zależności od zadań, które chcesz wykonać.
Rodzaje przegubów mechanicznych dla robotów
Źródło: www.britannica.com
Biorąc pod uwagę, że w przemyśle produkcyjnym stosuje się różne typy robotów, znajdziesz tu także ich szeroką gamę złącza mechaniczne. Te stawy różnią się pod względem ruchu, a także zastosowania, zwłaszcza jeśli chodzi o rodzaj robota, który ma być użyty.
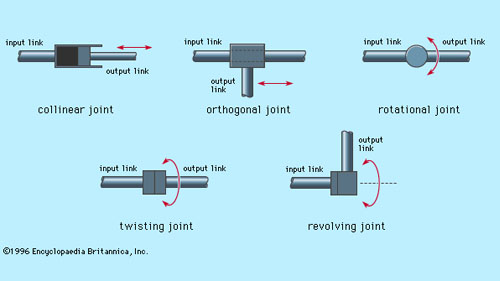
Jeśli chodzi o złącza mechaniczne występujące w ramionach robotycznych, należy wziąć pod uwagę pięć głównych typów. Dwa z połączeń są liniowe, co oznacza, że względny ruch pomiędzy sąsiednimi ogniwami ma charakter translacyjny. Z drugiej strony pozostałe trzy są obrotowe, co oznacza, że względny ruch ogniw wiąże się z obrotami między nimi. Pięć typów połączeń mechanicznych robotów obejmuje:
Połączenia liniowe
W połączeniach liniowych ruch względny sąsiadujących ogniw ma być równoległy. Oznacza to, że łącza wejściowe i wyjściowe przesuwają się ruchem liniowym. Efektem tego rodzaju ruchu jest a ruch translacyjny. Ten rodzaj ruchu liniowego można osiągnąć na kilka sposobów, w tym poprzez zastosowanie mechanizmu teleskopowego i tłoka. Ten typ połączenia jest również określany jako połączenie L.
Połączenia ortogonalne
Połączenia ortogonalne są również popularnie nazywane złączami typu O. Charakteryzują się względnym ruchem wykonywanym przez łącze wejściowe i łącze wyjściowe. Ten rodzaj ruchu występujący w stawach ortogonalnych jest ruchem ślizgowym translacyjnym. Jednak w odróżnieniu od układu połączeń liniowych, w przypadku Złącze ortogonalne, ogniwo wyjściowe jest prostopadłe do ogniwa wejściowego.
Połączenia obrotowe
Jeśli chodzi o złącza obrotowe, przekonasz się o zastosowaniu względnych ruchów obrotowych, które przydadzą się w przypadku manipulatorów robotów pracujących w wielu obszarach roboczych. Ruchy te wykonywane są z osią obrotu prostopadłą do osi ogniw wejściowego i wyjściowego. Te złącza obrotowe nazywane są również złączami typu R.
Skręcanie stawów
Tego typu cechy wspólne ruch obrotowy powoduje to również pewien stopień rotacji podczas użytkowania. Ruch w tych przegubach odbywa się względem osi obrotu, która jest prostopadła do osi członów wejściowego i wyjściowego. Połączenia skręcane nazywane są również złączami typu T.
Przeguby obrotowe
W stawach obrotowych sytuacja wygląda nieco inaczej niż w pozostałych. Przeguby te charakteryzują się również ruchem obrotowym, który przydaje się w różnych zastosowaniach. Ruch tych stawów charakteryzuje się ruchem pomiędzy dwoma ogniwami. Oś ogniwa wejściowego jest zaprojektowana tak, aby była równoległa do osi obrotu przegubu. Z drugiej strony oś ogniwa wyjściowego jest zaprojektowana prostopadle do osi obrotu przegubu. Ten typ złącza nazywany jest również złączem typu V.
Różne typy robotów i stosowane złącza mechaniczne
Źródło: www.technologyreview.com
W różnych robotach stosowane będą różne rodzaje połączeń mechanicznych. Więcej informacji na temat różnych robotów ułatwi Ci zainwestowanie w robota, który będzie dla Ciebie odpowiedni. Do najpopularniejszych robotów, które warto wziąć pod uwagę, należą:
przegubowy
robot przegubowy projekt najprawdopodobniej będzie obejmował różne zakresy i kombinacje złączy obrotowych. Gama ta może obejmować proste konstrukcje z 2 złączami i przechodzić do bardziej złożonych konstrukcji z 10 lub więcej złączami. W tej konstrukcji ramię łączone jest z podstawą za pomocą złącza skręcanego, natomiast ogniwa ramienia łączone są za pomocą przegubów obrotowych.
kartezjański
Z roboty kartezjańskie, projekt charakteryzuje się wykorzystaniem trzech liniowych połączeń. Te połączenia znajdują się na płaszczyźnie kartezjańskiej, która obejmuje X, Y i Z. Te roboty mogą również posiadać przymocowany nadgarstek z łatwiejszymi obrotowymi połączeniami do ruchu. Ten konkretny rodzaj robota jest również określany jako prostoliniowy lub bramowy.
Cylindryczny
cylindryczny robot posiada złącze obrotowe przymocowane do podstawy i jedno złącze liniowe służące do łączenia różnych ogniw. Biorąc pod uwagę, że roboty cylindryczne działają w obszarze roboczym o kształcie cylindrycznym, ruch obrotowy i liniowy jest przydatny, aby zapewnić osiągnięcie precyzji.
Polarny
W robotach o konstrukcji polarnej ramię jest połączone z podstawą za pomocą złącza skręcanego. Czasami można również zastosować kombinację dwóch przegubów obrotowych i jednego przegubu liniowego. Ponieważ robot ten jest również nazywany robotem sferycznym, zakres prac, który będzie prezentowany, będzie również sferyczny. Osie zastosowane w tym robocie tworzą biegunowy układ współrzędnych, który umożliwia łatwą pracę manipulatora.
SKARA
Robot SCARA to popularna opcja wśród wielu producentów, zwłaszcza tych, którzy chcą zautomatyzować swoje procesy montażowe. Robot ten ma zazwyczaj kształt cylindryczny i pracuje w stosunkowo cylindrycznym zakresie pracy. Charakteryzuje się zastosowaniem dwóch równoległych przegubów, które przydadzą się w procesie montażu. Połączenia te zapewniają podatność w jednej wybranej płaszczyźnie podczas użytkowania robota.
Delta
roboty delty mają konstrukcję przypominającą pająka, która pozwala im oferować użytkownikom doskonałe usługi. Zbudowane są z równoległoboków, które są połączone i połączone ze wspólną podstawą. Przeguby występujące w tego typu robotach są zarówno obrotowe, jak i liniowe. Umożliwia to robotowi przesuwanie jednego końca oprzyrządowania ramienia w obszarze roboczym w kształcie kopuły. Poprawia jego wydajność, aby zapewnić dokładne wykonywanie różnych zadań.
Wniosek
Pracując z robotyką jako sposobem na automatyzację różnych procesów w Twojej firmie, musisz pamiętać o różnych aspektach. Aspekty te odgrywają ogromną rolę w działaniu konkretnej robotyki, z której zdecydujesz się skorzystać. Jeśli chodzi o wykorzystanie przemysłowych ramion robotycznych, przeguby robotów powinny być czymś, o czym warto być na bieżąco.
Poznaj różne stawy i dowiedz się, jak wpływają one na wydajność robota. Pomoże Ci to ocenić, jaki rodzaj stawów najlepiej nadaje się do czynności, które chcesz zautomatyzować.
Gdy już to masz, możesz zainwestować w ramiona robota, które mają stawy, których szukasz na rynku. Nie spiesz się i pracuj z producentów sprzętu automatyki kto ci pomoże.