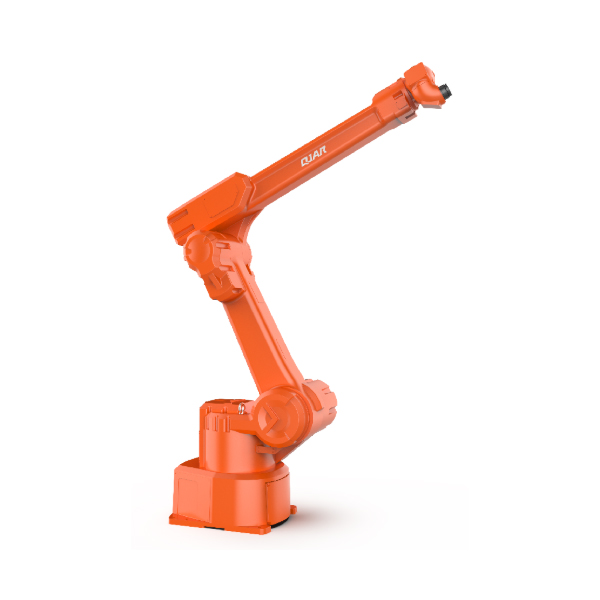
Udźwig 6 kg, zasięg 2701 mm, ramię robota QJR6-2700P

  • Konstrukcja charakteryzuje się bardzo zwartą, elastyczną instalacją w położeniu uziemionym lub odwróconym.
  • Robot 6-osiowy z dużą przestrzenią roboczą, dużą prędkością obrotową, wysoką dokładnością powtarzalnego pozycjonowania, odpowiedni do natryskiwania, załadunku i rozładunku, przenoszenia, sortowania, montażu i innych szerokiego zakresu zastosowań.
  • Dokładność powtarzania pozycjonowania: ±0.5 mm
  • Rozpiętość ramion: 2701 mm
  • Ładowność: 6 kg

Parametry techniczne

Model QJR6-2700P
Numer osi
6
Ładunek 6 kg
Powtórz pozycjonowanie ± 0.5mm
Max Armspana 2701mm
Zakres ruchu J1 ± 95º
J2 ﹢102°, ﹣53°
J3 ﹢80°, ﹣80°
J4 ± 260º
J5 ± 270º
J6 ± 260º
Maksymalna prędkość J1 108 ° / s
J2 103 ° / s
J3 115 ° / s
J4 360 ° / s
J5 360 ° / s
J6 360 ° / s
Dopuszczalny moment obrotowy J4 46 N m
J5 45 N m
J6 27 N m
Moment bezwładności J4 3.9 kg·m²
J5 3.9 kg·m²
J6 1.3 kg·m²
Masa ciała robota 400 kg
moc Pojemność 4.4 kVA
Zasilacz laboratoryjny Jedna faza 220 V ±10%
Gabinet Rozmiar 600 * 480 * 1270mm
Gabinet Waga 120 kg
Formularz instalacyjny Zamontowany na ziemi
Zastosowanie W przypadku malowania nie ma punktu osobliwości, co znacznie ułatwia naukę programowania.
Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.