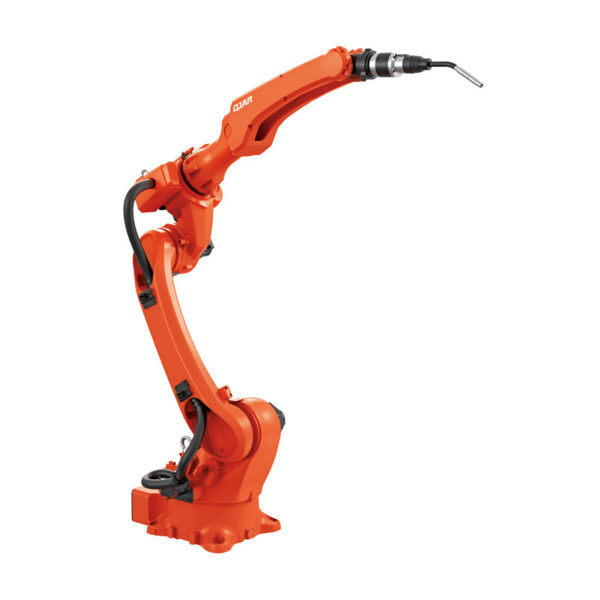
Ładowność 4 kg, odległość zasięgu 1410.5 mm Robot spawalniczy QJRH4-1A

  • Robot spawalniczy o udźwigu 4 kg jest używany głównie do spawania łukowego, charakteryzuje się wysoką niezawodnością i doskonałym stosunkiem jakości do ceny.
  • Puste ramiona konstrukcyjne i przeguby, wbudowany kabel spawalniczy, umożliwiający spawanie w wąskiej przestrzeni, lekka i zwarta konstrukcja.
  • Instalując osłonę ochronną, możesz mieć pewność, że będzie ona mogła być używana w różnych trudnych warunkach (kurz i kropla)
  • Duże miejsce pracy, duża prędkość obrotowa, wysoka dokładność powtarzalnego pozycjonowania, odpowiednie do zastosowań spawalniczych wymagających jakości.
  • Dokładność powtarzania pozycjonowania: ±0.03 mm
  • Rozpiętość ramion: 1410.5 mm
  • Przedmiot obrabiany: stal węglowa, stal nierdzewna, aluminium, miedź itp

Pobieranie bazy danych

Rysunki 3D

Instrukcje konserwacji

Instrukcje

Parametry techniczne

Model QJRH4-1A
Numer osi 6
Ładunek 4 kg
Powtórz pozycjonowanie ± 0.03mm
Max Armspana 1410.5mm
Zakres ruchu J1 ± 168º
J2 ﹢150°, ﹣89°
J3 ﹢85°, ﹣111°
J4 ± 167º
J5 ﹢58°, ﹣217°
J6 ± 360º
Maksymalna prędkość J1 201°/s
J2 201°/s
J3 235°/s
J4 350°/s
J5 355°/s
J6 481°/s
Dopuszczalny moment obrotowy J4 10.51N.m
J5 10.51N.m
J6 2.94N.m
Moment bezwładności J4 0.38kg.m²
J5 0.38kg.m²
J6 0.03kg.m²
Masa ciała robota 150 kg
moc Pojemność 2.7VA
Gabinet Rozmiar 580 * 600 * 960mm
Gabinet Waga 130 kg
Źródło Trójfazowy czteroprzewodowy
Formularz instalacyjny Ziemia, sufit
Zastosowanie Spawanie

Rysunek ogólnych wymiarów robota i zakresu ruchu

Wymiary ogólne robota spawalniczego QJRH4-1A

Rysunek wymiarowy mocowania podstawy robota

Rysunek wymiarowy mocowania robota spawalniczego QJRH4-1A

Rysunek wymiarowy instalacji końcowej robota

Rysunek wymiarowy instalacji końcowej robota spawalniczego QJRH4-1A

Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.