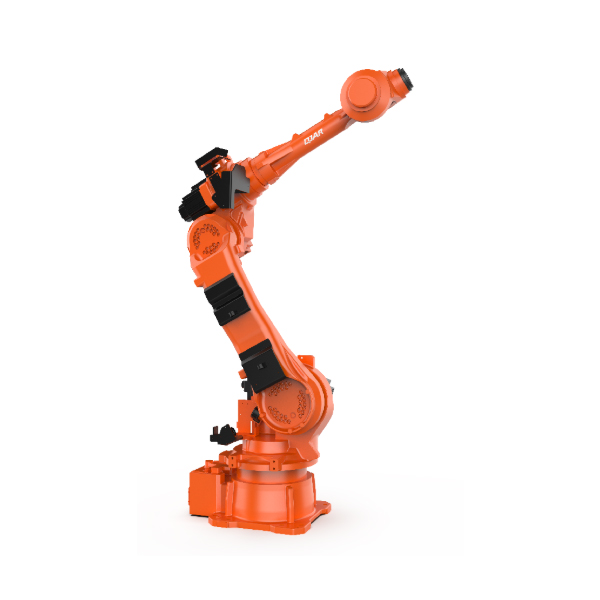
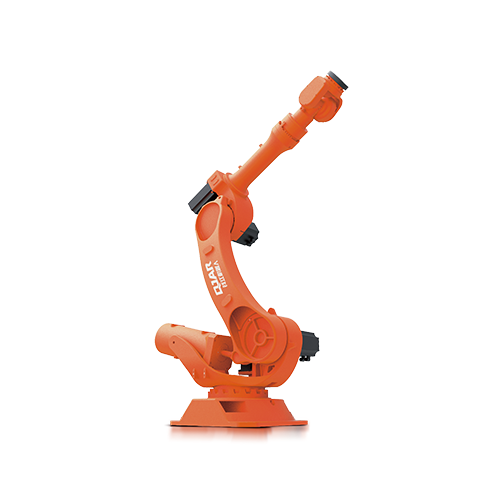
Ładowność 50 kg, zasięg 2012.4 mm, ramię robota QJR50-1

  • Konstrukcja charakteryzuje się bardzo zwartą, elastyczną instalacją w położeniu uziemionym lub odwróconym.
  • Robot 6-osiowy z dużą przestrzenią roboczą, dużą prędkością obrotową, wysoką dokładnością powtarzalnego pozycjonowania, odpowiedni do natryskiwania, załadunku i rozładunku, przenoszenia, sortowania, montażu i innych szerokiego zakresu zastosowań.
  • Dokładność powtarzania pozycjonowania: ±0.07 mm
  • Rozpiętość ramion: 2012.4 mm
  • Ładowność: 50 kg

Parametry techniczne

Model
QJR50-1
Numer osi 6
Ładunek 50 kg
Powtórz pozycjonowanie ± 0.07mm
Max Armspana 2012.4mm
Zakres ruchu J1 ± 180 °
J2 +135°,-90°
J3 +82°,-205°
J4 ± 360 °
J5 ± 120 °
J6 ± 360 °
Maksymalna prędkość J1 154°/s
J2 120°/s
J3 154°/s
J4 249°/s
J5 249°/s
J6 349°/s
Dopuszczalny moment obrotowy J4 245 N m
J5 245 N m
J6 147 N m
Moment bezwładności J4 12.5 kg·m²
J5 12.5 kg·m²
J6 4.5 kg·m²
Masa ciała robota 580 kg
moc Pojemność 14.5 kVA
Zasilacz laboratoryjny Trójfazowy 5-żyłowy
380 V ± 10%
Gabinet Rozmiar 600 * 480 * 920mm
Gabinet Waga 110 kg
Formularz instalacyjny Montaż naziemny/sufitowy
Zastosowanie Gratowanie, załadunek i rozładunek, przenoszenie, montaż itp.
Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.