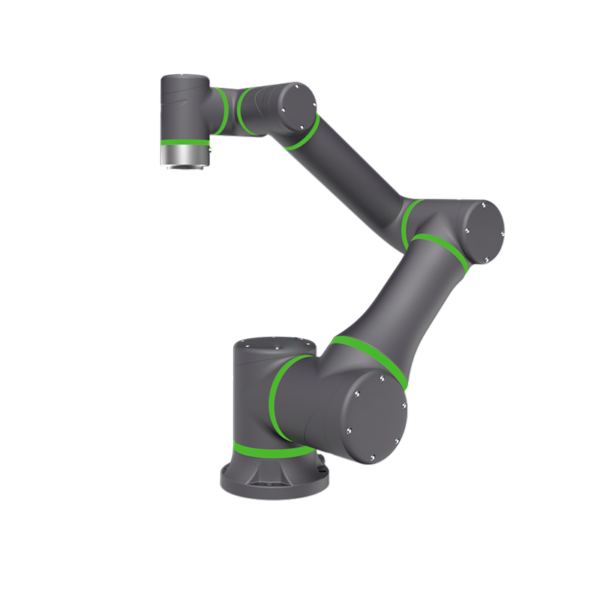
Malowanie ramienia robota QJRP10-1

  • Brak konstrukcji nadgarstka z przednią osobliwością, opcjonalny wbudowany rurociąg, co ułatwia nauczanie opryskiwania ze śledzeniem synchronicznym.
  • Korzystanie ze struktury magistrali, wygodne do rozbudowy i dużej prędkości
  • Dokładność powtarzania pozycjonowania: ±0.5 mm
  • Rozpiętość ramion: 2035 mm
  • Ładowność: 10 kg

Pobieranie bazy danych

Rysunki 3D

Instrukcje

Parametry techniczne

Model QJRP10-1 (przeciwwybuchowy)
Numer osi 6
Ładunek 10 kg
Powtórz pozycjonowanie ± 0.5mm
Max Armspana 2035mm
Zakres ruchu J1 ± 95º
J2 ﹢102°, ﹣53°
J3 ﹢87°, ﹣80°
J4 ± 260º
J5 ± 270º
J6 ± 260º
Maksymalna prędkość J1 109°/s
J2 126°/s
J3 109°/s
J4 361°/s
J5 361°/s
J6 361°/s
Dopuszczalny moment obrotowy J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Moment bezwładności J4 0.97kg.m²
J5 0.4kg.m²
J6 0.1kg.m²
Masa ciała robota 370 kg
moc Pojemność 3.9 kVA
Gabinet Rozmiar 650 * 750 * 1150mm
Gabinet Waga 120 kg
Źródło Trójfazowy czteroprzewodowy
Formularz instalacyjny Ziemia
Zastosowanie W przypadku malowania nie ma punktu osobliwości, co znacznie ułatwia naukę programowania.

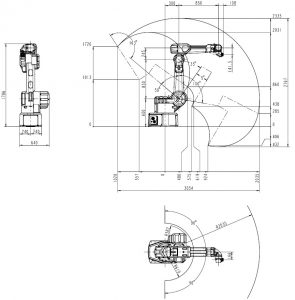
Rysunek ogólnych wymiarów robota i zakresu ruchu

Malowanie ramienia robota QJRP10-1 Rysunek zakresu ruchu

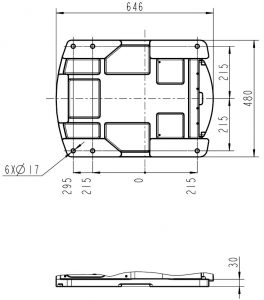
Rysunek wymiarowy mocowania podstawy robota

Malowanie ramienia robota QJRP10-1 Rysunek wymiarów montażowych

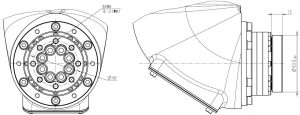
Rysunek wymiarowy instalacji końcowej robota

Malowanie ramienia robota QJRP10-1 Rysunek wymiarowy instalacji końcowej

Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.